AI×製造
知覚・予測・計画を一つの世界モデルが統合
P3-WAMは手の3D動作の復元、行動に応じた映像予測、目標に向けた計画を単一モデルで担う。一括学習で3機能とも単独学習を上回り、現場動画の活用や作業自動化への道を広げる。
全セクション横断 7 件
P3-WAMは手の3D動作の復元、行動に応じた映像予測、目標に向けた計画を単一モデルで担う。一括学習で3機能とも単独学習を上回り、現場動画の活用や作業自動化への道を広げる。
映像の動きを骨格、残った誤差を残差として行動を表現する手法VITALが登場した。1段階の推論でも高い走行性能を保ち、速度は3.29倍になる。実時間制御の現場に効く成果である。
清華大学などの研究チームは、成功も失敗も含む実稼働の記録から学び、ロボットの作業成功率を段階的に高める手法LoopWAMを発表した。現場データの活用法を変える可能性がある。
中国の研究チームが、人間の一人称視点データがロボット学習に効く条件を検証した。データ量より動作の整合性や多様性が重要と判明し、ロボット導入費用の抑制につながる。
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
カリフォルニア大学バークレー校などの研究チームが、触覚を統合した世界モデル「DexTacWAM」を開発。22自由度双腕ロボットの6作業で平均スコア70.6と最有力手法の38.0を大きく上回り、製造・物流分野の精密自動化に応用が期待される。
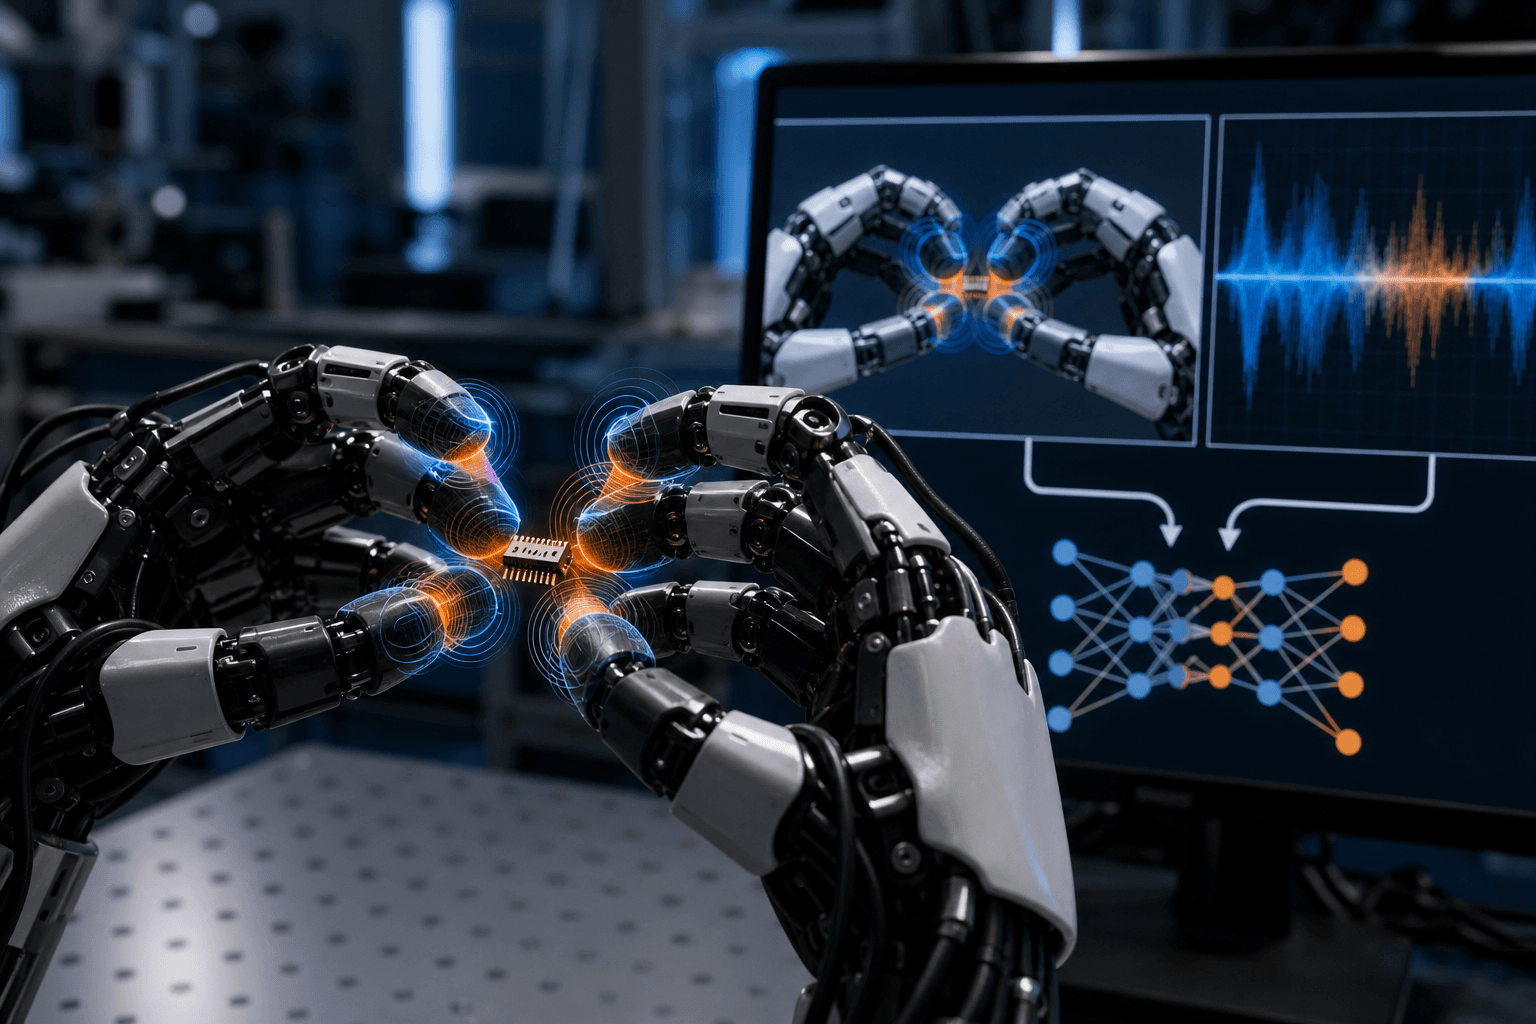
マイクロソフト研究部門らが開発した「Embodied.cpp」は、異種ロボットへの身体化AIモデル展開を単一C++基盤で実現する。製造・物流・医療ロボットの導入コスト削減と展開期間短縮に直結する可能性がある。
