ロボット方策、失敗含む稼働記録で自己改善
清華大学などの研究チームは、成功も失敗も含む実稼働の記録から学び、ロボットの作業成功率を段階的に高める手法LoopWAMを発表した。現場データの活用法を変える可能性がある。
研究の概要
清華大学などの研究チームは、実環境に配備したロボットの稼働記録から繰り返し学習し、方策を改善する世界行動モデル「LoopWAM」を発表した。従来のロボット学習は、熟練者の実演データを増やす方向で進められてきた。しかし実演を集めるだけでは、配備後に性能が伸び続ける仕組みにはならない。
実際の稼働記録には、成功、手際の悪い動作、失敗が混在する。すべてを模倣すれば悪い動作まで強化してしまう。失敗を捨てれば、物理的にどんな接触が起きどんな結果に至ったかという貴重な証拠を失う。LoopWAMは、この品質の幅全体から学ぶ点に特徴がある。学習には自らの記録に加え、他の配備済み方策の記録も使う。
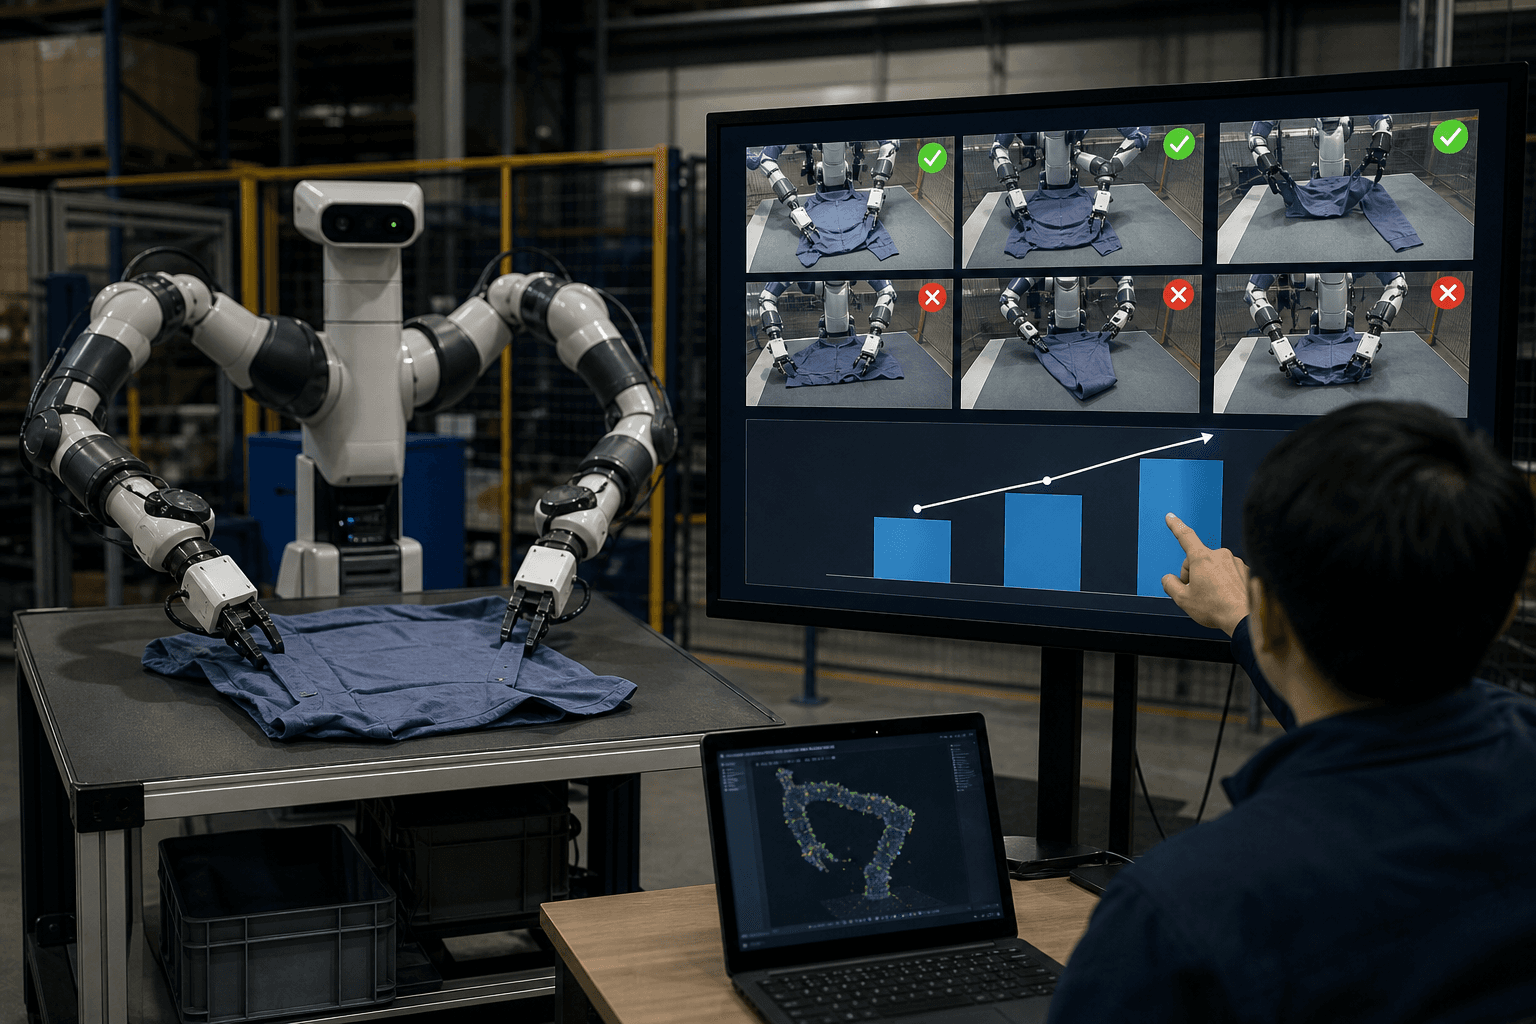
評価では、RoboChallenge Table30-V2で配備と学習を3巡させ、成功率が23.67%から43.33%へ19.7ポイント上昇し、最終スコアは56.80となった。RoboTwin 2.0では平均成功率94.5%、RoboCasa365では総合成功率49.5%を、追加の身体性事前学習なしで達成した。比較手法の中で3つの指標すべてで最良だったとしている。難度の高いシャツ折り作業では、単一タスクの後学習のあとに2巡の改善を行い、成功率が13.20%から55.56%に上がった。
しくみをやさしく
LoopWAMは、映像の予測と行動の生成を同じモデルで同時に扱う。これが世界行動モデルである。ロボットが「こう動けば、次にこう見えるはずだ」という結果の予測を内部に持ち、それを行動の決定に反映させる。
中核は三つの工夫である。第一に、データの出所に応じてノイズの与え方を変える「出所依存ノイズサンプリング」である。これにより、行動の学習と、行動を条件とした世界のモデル化を一つの枠組みで扱える。第二に、品質に応じた「品質ステアリング」と「品質重み付き教師信号」である。映像の予測は成功・失敗を問わず全品質のデータで学び、行動の模倣だけを品質に応じて加減する。失敗の映像からは「こうすると失敗する」という因果を学び、失敗した行動そのものはまねしない。第三に、映像トークンと行動トークンが並列のノイズ除去の過程を通じて相互にやり取りする設計である。学んだ結果の予測が、行動の生成に直接効く。
料理に例えれば、うまくいった調理だけでなく焦がした記録からも「火加減を誤るとこうなる」と学び、手順は成功例を中心に覚える方式である。
ビジネスへの示唆
最も影響を受けるのは、製造業の組立・ピッキング工程、物流倉庫の仕分け、小売・外食のバックヤード作業、介護・家事支援である。共通するのは、毎日ロボットが動き、成功と失敗の記録が自然に溜まる点だ。
読者が自部署に問うべきは、次の二点である。ロボットや自動化設備が止まった、やり直した、人が手直しした作業は何か。その記録をいま誰がどれだけの手間をかけて見直し、改善に回しているか。多くの現場では、失敗ログは保守担当が事後に確認するだけで、学習資源として使われていない。
動くKPIは次のとおりである。
- 生産技術・製造部門:ライン停止回数、手直し率、段取り替えの所要時間
- 物流部門:誤ピック率、処理能力、人手介入の頻度
- 現場運用・保全部門:ロボット稼働率、再教示にかかる人的工数
シャツ折りのような柔軟物の扱いは、規則化しにくく、アパレル検品や縫製、クリーニング、リネンサプライなどで人手が残る領域である。この種の作業で改善が確認された点は注目に値する。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを提案する。
-
棚卸し:ロボットや自動化設備の失敗・介入・やり直しが、どの作業で多いかを可視化する。目指す到達点は、改善効果の大きい作業を一つ特定し、現状の記録が残っているかを把握した状態である。
-
差し込み先の設計:新しい設備を増やさず、既存のカメラや動作ログ、遠隔操作の記録を活用する。成功・失敗・人の介入に品質ラベルを付ける運用を、現行の日報や不具合報告に重ねる。目指す到達点は、現場が追加の入力作業をほぼ意識せず、品質つきの記録が自然に溜まる状態である。
-
小さく試す(PoC):一部署・一作業に絞り、数週間で配備と再学習を数巡させる。担当者の実感として、介入の頻度や手直しが減ったかを確かめる。目指す到達点は、現場が「前よりうまくなっている」と体感できる状態である。
-
運用と横展開:品質の判定基準と再学習の頻度を標準化し、他の拠点や類似作業へ広げる。安全面の確認手順も同時に整える。目指す到達点は、稼働そのものが改善の原資になる循環の確立である。
全体として目指す姿は、導入後の日々の稼働が学習データとなり、人手による再教示への依存が下がっていく運用である。
今後の展望
本研究は主にシミュレーションとベンチマーク上の評価が中心であり、実工場の多様な環境や安全要件への適合は別途の検証を要する。また、品質の判定を誰がどう与えるかは、現場運用上の課題として残る。それでも、実演の量を競う段階から、配備後の学習で伸ばす段階へと焦点が移りつつあることを、この成果は示している。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボットAI、デモの質を学習時に明示し精度向上
ロボット用AIの事前学習で、人間デモの品質をタグとして与える条件付けが単純な模倣より成功率を高めると判明した。質の不揃いなデータを捨てずに活用する道筋を示す成果である。
疎な動きから全体の動きを復元する新手法
疎な頂点の動きから全体のメッシュ運動を復元する際、幾何の種類ごとに異なる振幅の壁を「無次元の事前知識」で解く手法Cepheidが登場した。骨格や対応付けなしで布や脚式ロボットにも適用できる。
装着型機器で人の作業100時間を記録
視線映像・全身動作・指の動き・触覚を同時に記録した100時間のデータセット「EgoExplorer」が公開された。人型ロボットに現場作業を教えるための基盤となり得る。