触覚統合AI、ロボット作業成功率倍増
カリフォルニア大学バークレー校などの研究チームが、触覚を統合した世界モデル「DexTacWAM」を開発。22自由度双腕ロボットの6作業で平均スコア70.6と最有力手法の38.0を大きく上回り、製造・物流分野の精密自動化に応用が期待される。
研究の概要
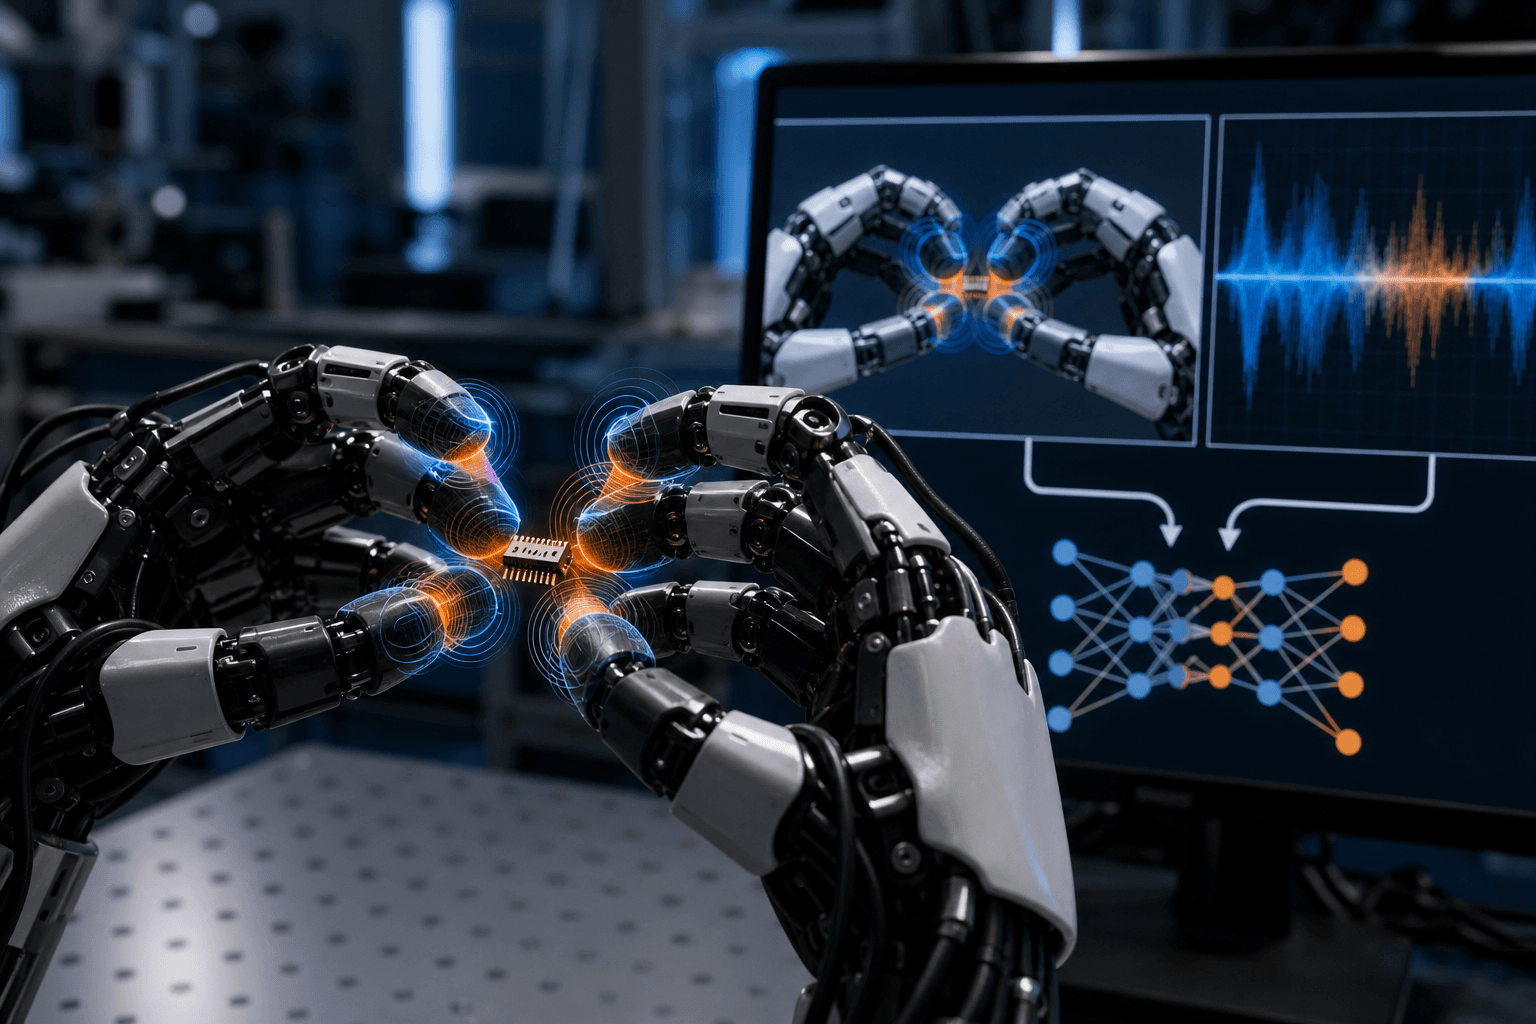
カリフォルニア大学バークレー校やイリノイ大学アーバナ・シャンペーン校などの研究チームは、指先ごとの触覚センサー情報を映像生成AIに統合したロボット制御モデル「DexTacWAM」を発表した。従来の世界モデル(World-Action Model)は映像予測に基づいて次の行動を生成する手法だが、視覚情報のみでは物体との接触状態を十分に捉えられず、器用な手作業を要するタスクでは性能に限界があった。
DexTacWAMは各指先の触覚データを個別にエンコードし、指の位置や姿勢を考慮した圧縮モジュールで特徴量を集約したうえで、映像の拡散モデルに触覚情報を注入する設計を採用した。22自由度の双腕ロボットを用いた6種類の接触重視タスクで検証した結果、平均スコアは70.6に達し、最有力の比較手法の38.0を大きく上回った。触覚情報を単なる補助条件として使うのではなく、接触状態の時間的変化そのものを世界モデルの予測対象に組み込むことが性能向上の主因であり、この仕組みを除いた場合、4タスク平均スコアは74.7から26.6へと急落することが確認された。
さらに、事前学習済みの映像用VAEを固定したまま触覚エンコーダーのみを4時間適応学習させ、各タスクあたり約100件のデモンストレーションで触覚理解を拡張できることも示された。この際、視覚予測の精度低下は視覚専用モデルと比べ0.5dB以内にとどまり、触覚圧縮モジュールは統合前の接触検出精度の**89.4%**を維持しながら、学習速度を2.26倍、推論速度を1.29倍に高速化した。
ビジネスへの示唆
この成果は、接触を伴う精密作業を担う産業に直接影響する。電子機器や自動車部品の組立を行う製造業では、コネクタ挿入やケーブル配線など視覚だけでは判断しづらい微細作業の自動化率向上が期待され、生産技術部門やライン設計部門の不良率・組立成功率といった指標の改善につながる。
物流・倉庫業においては、形状や硬さが不揃いな商品を扱うピッキング作業に触覚認識ロボットを導入することで、破損率の低減と出荷処理能力の向上が見込まれる。加えて、人型ロボットや協働ロボットを開発する企業にとっては、少量のデモデータと短時間の追加学習で既存の映像生成モデルを触覚対応に拡張できる点が重要であり、研究開発部門におけるデータ収集コストとモデル訓練時間という2つのKPIを同時に圧縮できる。
- 製造業(電子機器・自動車部品): 組立成功率、不良率
- 物流・倉庫業: 出荷処理能力、破損率
- ロボット開発企業: データ収集コスト、モデル訓練時間
今後の展望
現時点では実験室環境での検証にとどまり、実際の工場や倉庫での長期稼働における耐久性や、異なるロボット機種への汎用性は今後の検証課題として残る。それでも、事前学習済みの映像モデルを比較的低コストで触覚領域に拡張できるという知見は、製造・物流分野におけるロボット導入の初期投資を抑える可能性を示しており、今後は現場実証を通じた費用対効果の検証が焦点となる。
関連トピック
同セクションの記事
新手法GAE、AI動画生成の3D整合性向上
香港科技大学やテンセント等の研究チームが、生成AIの潜在空間に幾何情報を組み込む新手法「GAE」を発表した。映像の視覚品質と3次元的な一貫性を同時に高め、映像制作やシミュレーション分野への応用が見込まれる。
VRパススルー視聴、身体に負荷と実証
ヨーク大学などの研究チームが110人規模の実験で、ビデオパススルー方式のヘッドセット使用時に頭部回転速度が4分の1に低下し、眼精疲労や認知負荷が増すことを確認した。XR機器の快適性設計に一石を投じる。
自動運転AI、判断を知覚へ還流する手法が登場
自動運転向けの視覚・言語・行動(VLA)モデルに、過去の推論や目標を記憶して知覚へ反映する仕組み「PRIME」が提案された。追加は0.41%のパラメータで、閉列評価の運転スコアは従来比4.73ポイント向上した。