人間視点映像でロボット学習、効く条件を解明
中国の研究チームが、人間の一人称視点データがロボット学習に効く条件を検証した。データ量より動作の整合性や多様性が重要と判明し、ロボット導入費用の抑制につながる。
研究の概要
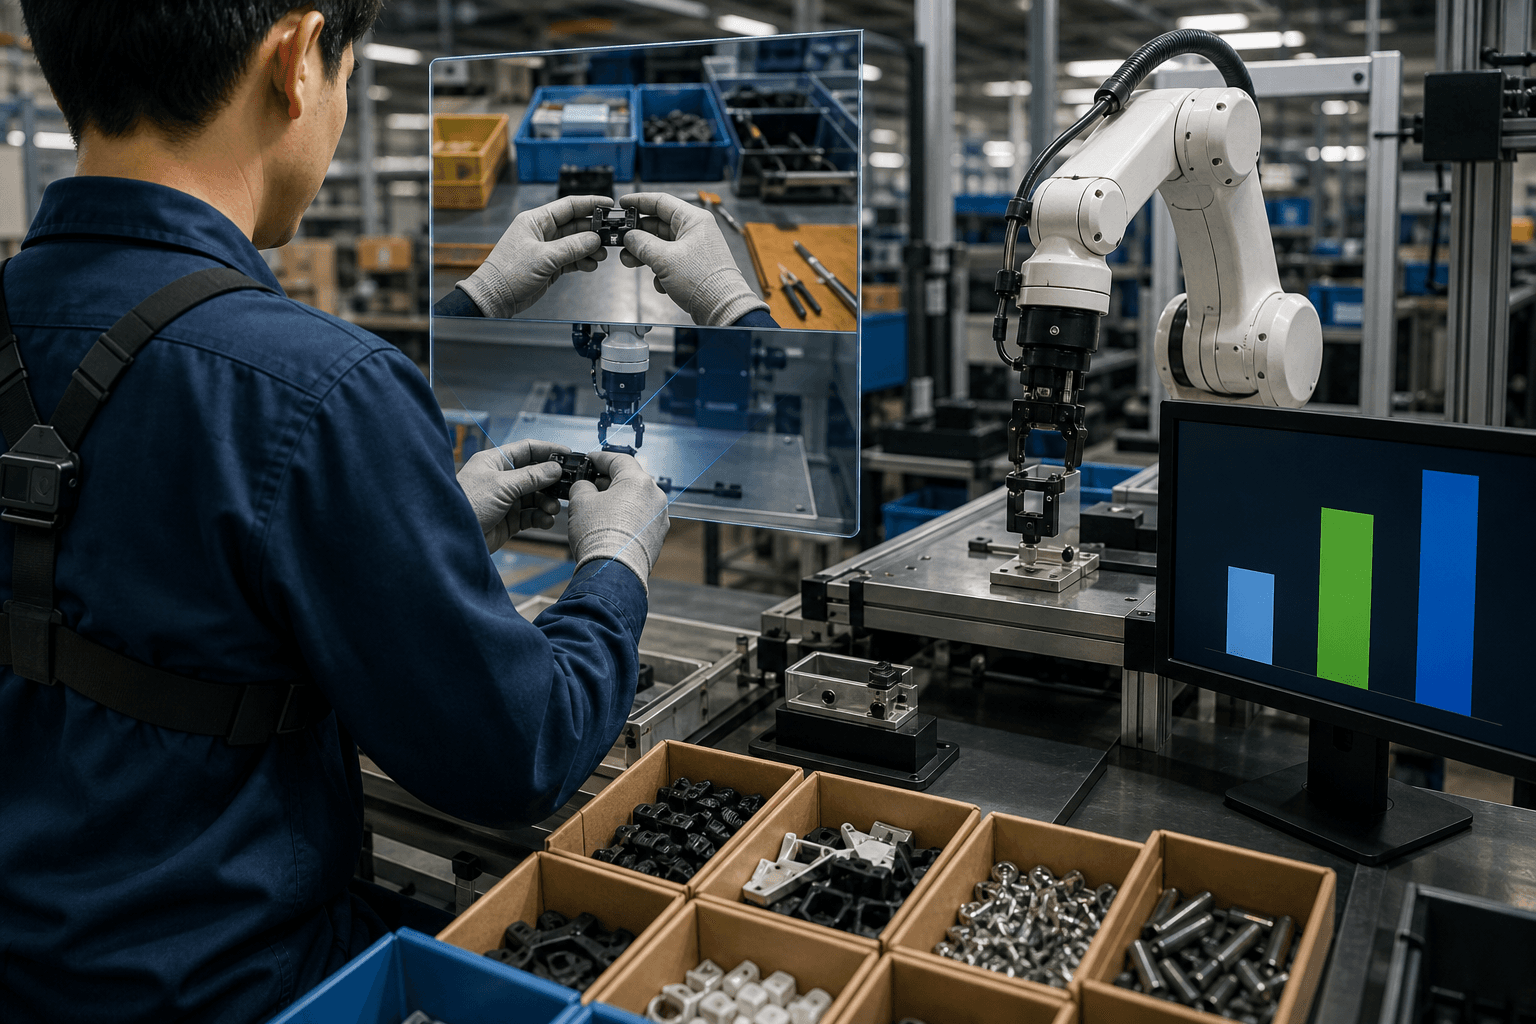
複旦大学などの研究チームは、人間の一人称視点(エゴセントリック)データをロボット学習に活用する際、どのデータ特性が成果を左右するかを体系的に調べた。成果は「Ego4WAM」として発表された。
人間の作業映像は、ロボットの実機操作データに比べて収集が容易で、拡張性が高い。一方で、人間とロボットの視点や動作の整合性、作業の網羅性、行動ラベルの有無は、データごとに大きく異なる。従来研究は人間データを増やすほど性能が向上することを示してきたが、何が効いているのかは不明確であった。
研究では、映像と行動を同時に扱う「世界行動モデル」を共通の枠組みとし、基盤モデルを固定したうえで条件を比較した。比較軸は、人間とロボットの整合性、データ時間と作業の多様性、行動ラベルの有無、データの使い方の四つである。評価は実ロボットとシミュレーション環境「RoboDojo」での閉ループ試験により行った。
主な知見は三点である。第一に、ロボットと整合した人間の実演データは、未知の条件への汎化性能を大きく高め、対象タスクで必要なロボットデータ量を減らす。第二に、データ時間と作業の多様性は、下流の能力に異なる形で作用する。第三に、行動ラベルのない映像のみでも有効であり、その後の映像と行動の学習に強い土台を与える。
ビジネスへの示唆
最大の含意は、ロボット導入に要するデータ収集コストの構造が変わりうる点である。製造業の組立・検査工程や物流倉庫のピッキング工程では、熟練者が操作するロボットの実演データを集めるのに、設備停止や人件費が重くのしかかる。整合性の高い人間データで代替できれば、現場の負担は軽くなる。
影響が見込まれる部門と指標は次のとおりである。
- 生産技術部門:新規タスクの立ち上げ期間、教示にかかる工数
- 物流・倉庫運営部門:未知の商品や配置への対応率、ピッキング成功率
- 研究開発部門:ロボットデータの取得量あたりの性能向上幅
- 経営企画部門:ロボット導入の投資回収期間
特に注目すべきは、単純に映像時間を積み増すだけでは不十分という点である。企業が作業者にカメラを装着させて映像を蓄積する場合、時間の長さよりも、ロボットの視点や動作に近い形で撮影し、作業の種類を広げるほうが費用対効果は高い可能性がある。撮影設計の段階で、整合性と多様性を優先する方針が求められる。
また、行動ラベルなしの映像でも効果があることは実務上の利点である。既存の現場監視映像や作業記録映像には、動作の注釈が付いていないものが大半である。これらを事前学習に回し、少量のラベル付きロボットデータで仕上げる二段階の運用であれば、注釈付けの人件費を抑えられる。食品加工や小売の店舗作業など、人手不足が深刻な分野でも応用の余地がある。
今後の展望
今後の焦点は、企業が自社の現場でどの程度の整合性を確保できるかに移る。撮影機材の装着位置、作業手順の標準化、データの品質管理といった運用設計が、導入効果の差を生むとみられる。
一方で、本研究の検証範囲は特定のモデル枠組みと評価環境に限られる。多様な機種や、より複雑な長時間作業、安全要件の厳しい現場で同じ傾向が得られるかは、今後の検証課題である。また、作業者の映像を扱う以上、プライバシー保護や従業員の同意取得といった労務・法務面の整備も欠かせない。
人型ロボットや汎用ロボットへの投資が世界的に拡大するなか、データ戦略の巧拙が競争力を左右する局面に入りつつある。量の競争から、質と設計の競争へ移る流れを示した点に、本研究の意義がある。企業は、人間データの収集計画を、ロボット実機データの削減目標と結び付けて評価することが望ましい。
関連トピック
同セクションの記事
画像AIの転用で動画学習を大幅効率化
画像用ViTを転用し、ラベルなし動画から特徴を学ぶ手法VideoMSNが登場した。事前学習の回数を最大160分の1に抑えつつ主要ベンチマークで最高性能を達成し、動画AIの開発コストを下げる可能性がある。
汎用AI、3D組立で完全成功は6割にとどまる
汎用AIエージェントに視覚操作で3D部品を組み立てさせる評価環境が公開された。最良系統でも部品単位の正答率は80.9%、完成品の成功率は59.4%にとどまり、製造現場への適用には精度面の課題が残る。
ロボット制御の表現設計、成功率93.6%達成
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。