AI×経営戦略
小型AIが大型AIの冗長な思考を抑える新手法
推論AIの長い思考を、追加学習なしで約31%短縮しつつ精度を保つ手法「DoubtLess」が登場した。小型モデルが大型モデルの出力を誘導する仕組みで、推論コストの削減に道を開く。
10本掲載
推論AIの長い思考を、追加学習なしで約31%短縮しつつ精度を保つ手法「DoubtLess」が登場した。小型モデルが大型モデルの出力を誘導する仕組みで、推論コストの削減に道を開く。
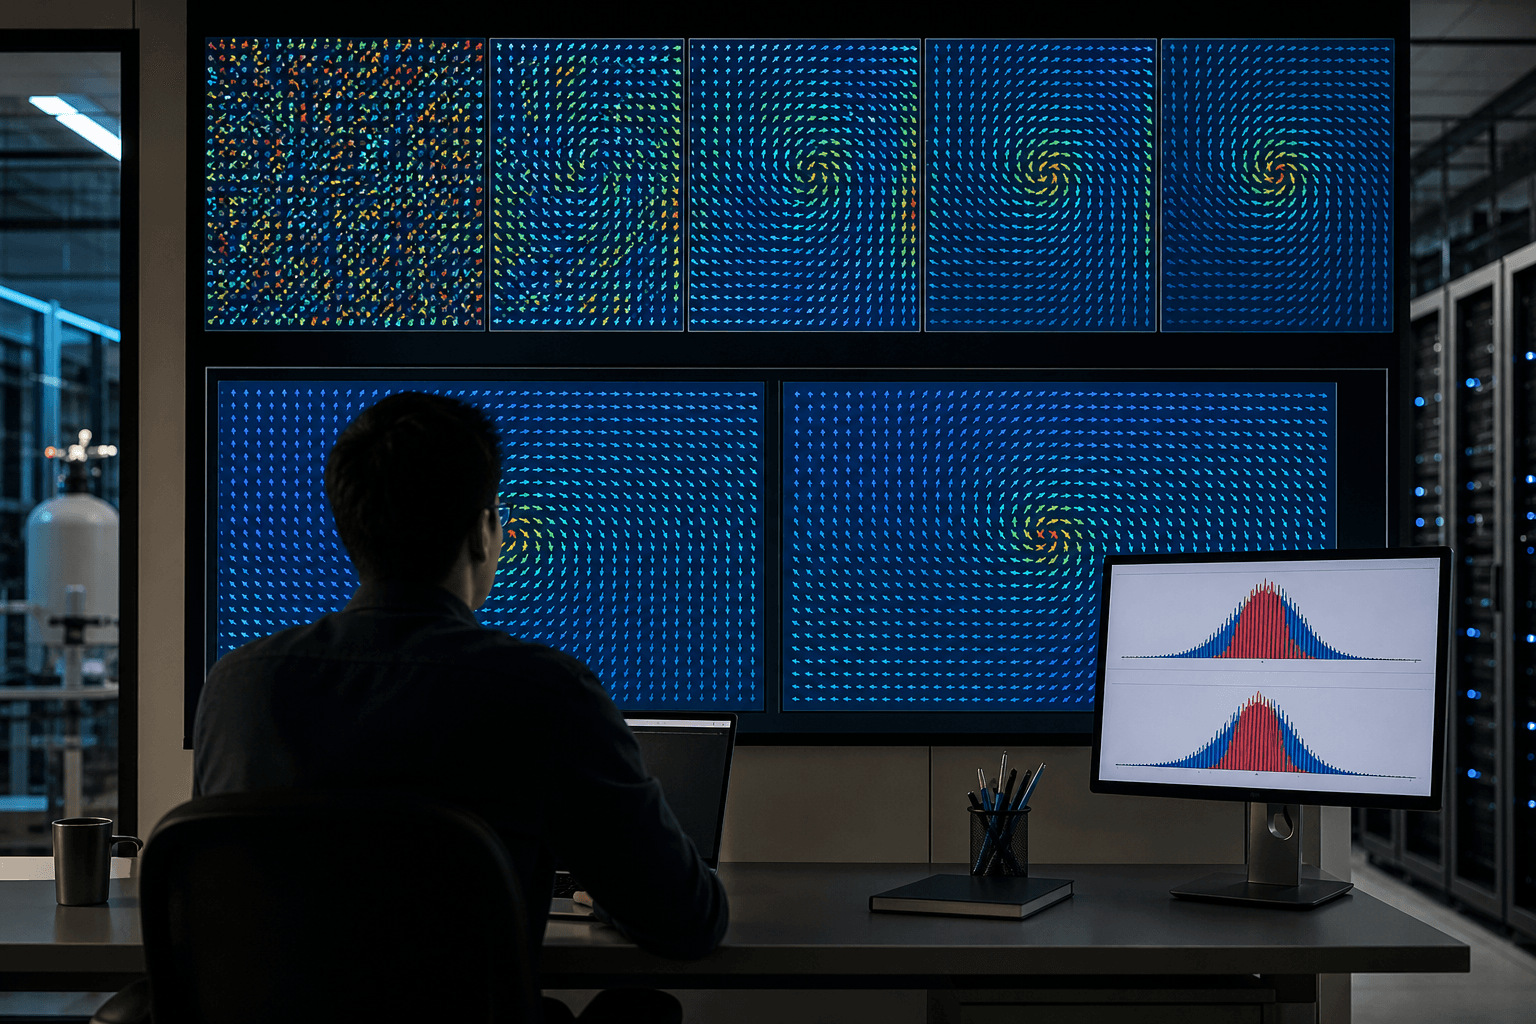
拡散モデルを学習済みデータなしで訓練する手法が、格子場理論の計算で従来のHMCデータ学習と同等の性能を示した。重い事前サンプリングを省く設計思想は、シミュレーション負荷に悩む産業に波及し得る。
韓国の研究チームが、描画中のキャンバスを見て次の配置を決める編集可能なレイアウト生成AI「PlayGround」を提案した。事前計画型の限界を超え、広告やバナー制作の工程短縮に道を開く。
米大学などの研究チームが、長時間の自律作業をこなすAIエージェントを、手順ごとの進捗を報酬にして訓練する手法を発表した。270億パラメータ級のモデルが一部課題で最先端の商用モデルに並び、業務自動化の裾野を広げる可能性がある。
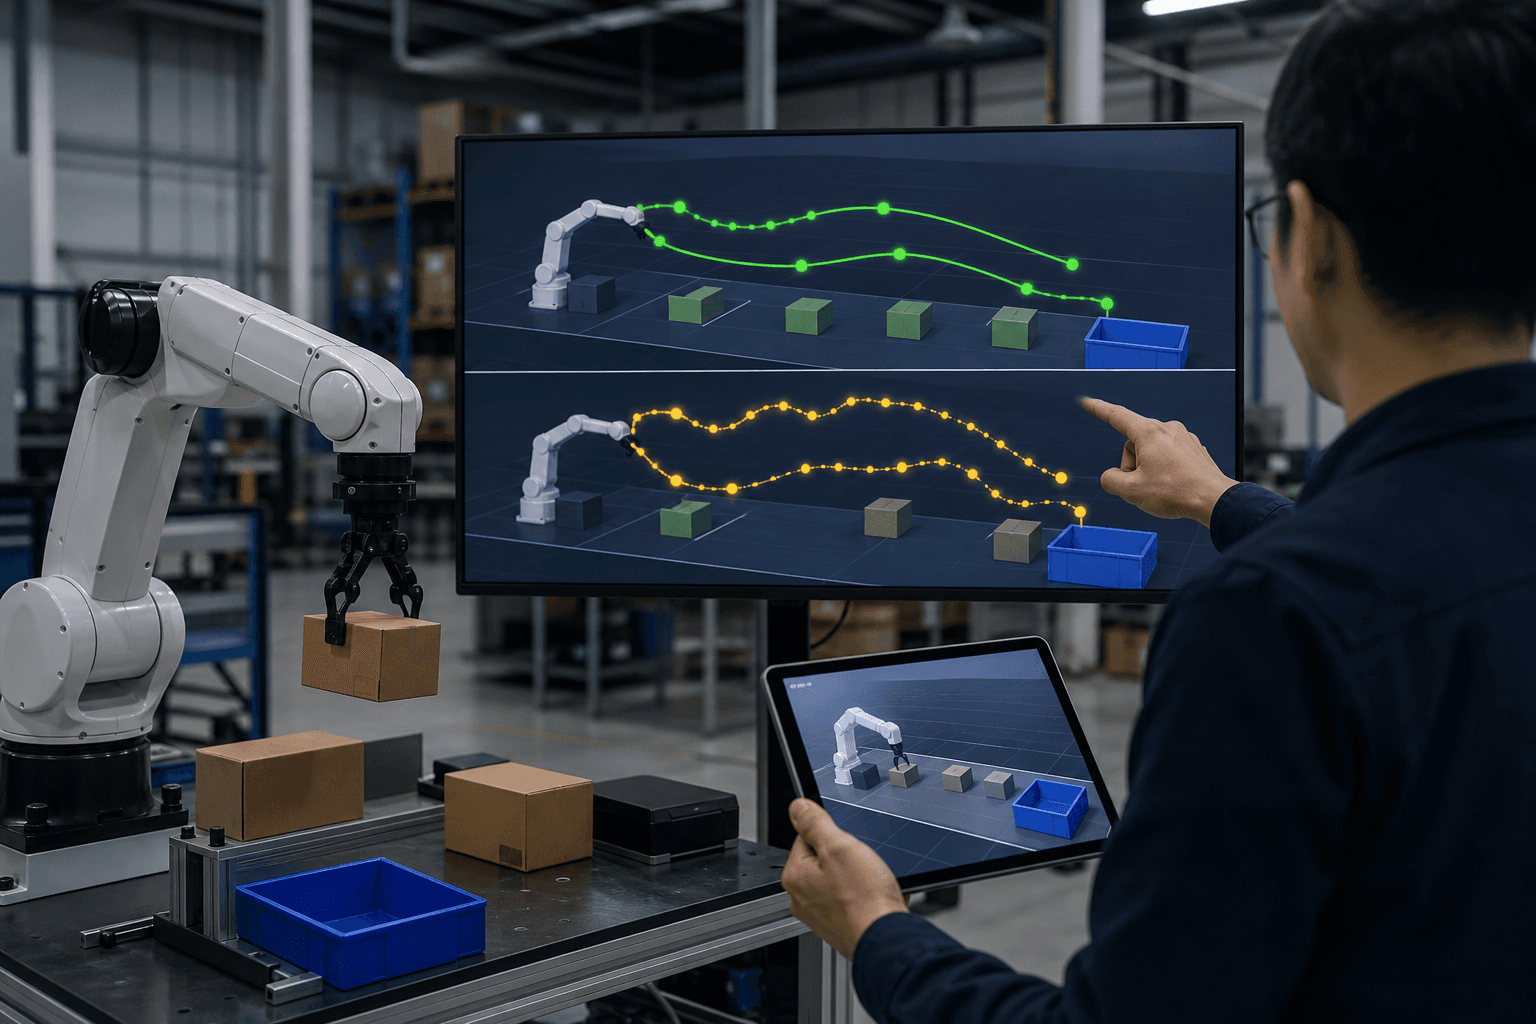
ロボット用AIの事前学習で、人間デモの品質をタグとして与える条件付けが単純な模倣より成功率を高めると判明した。質の不揃いなデータを捨てずに活用する道筋を示す成果である。
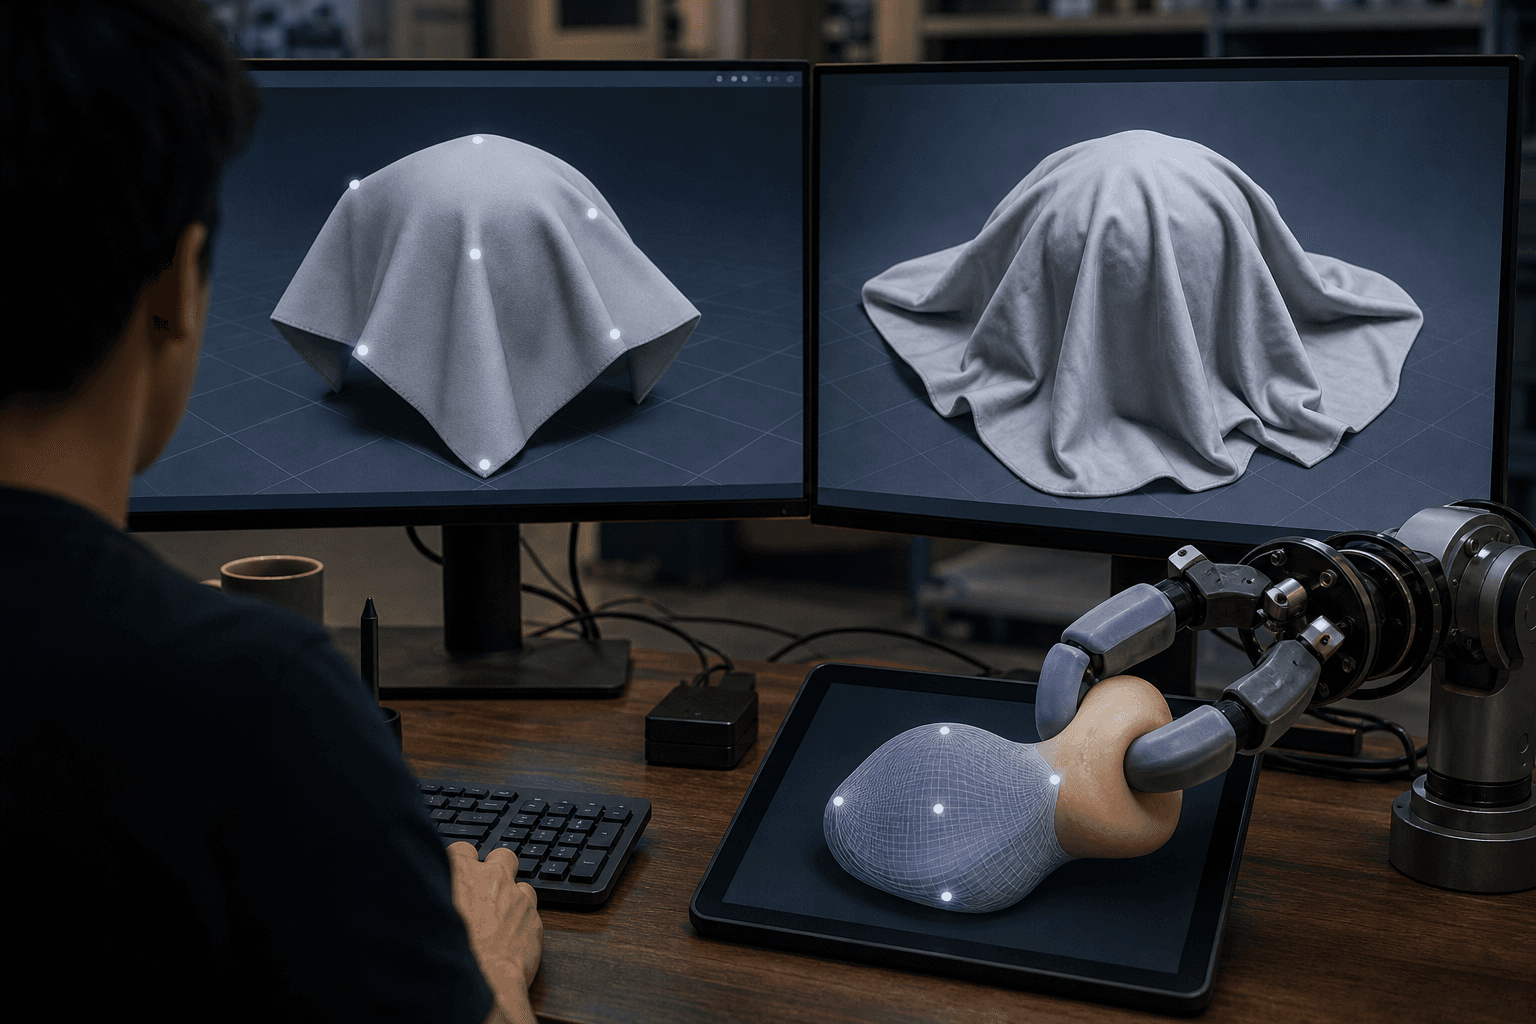
疎な頂点の動きから全体のメッシュ運動を復元する際、幾何の種類ごとに異なる振幅の壁を「無次元の事前知識」で解く手法Cepheidが登場した。骨格や対応付けなしで布や脚式ロボットにも適用できる。
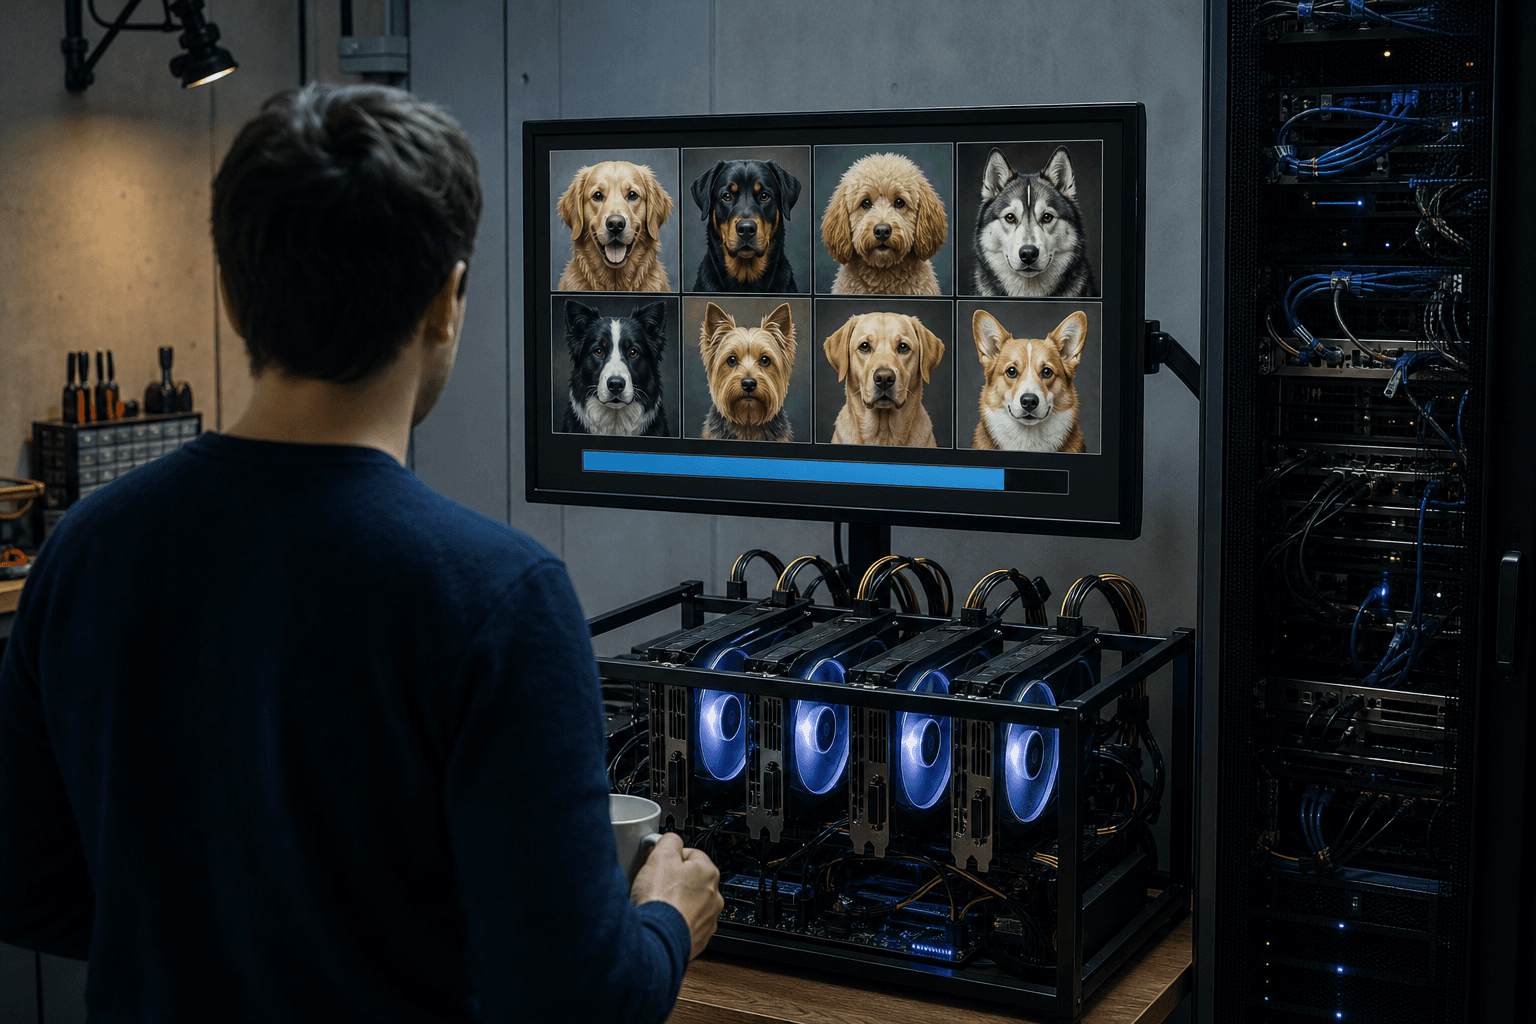
MiniDogは家庭用GPU4枚で、事前学習55分と微調整15分により画像生成モデルを訓練する枠組みである。独自モデルの内製が大企業以外にも現実的な選択肢となる可能性を示した。
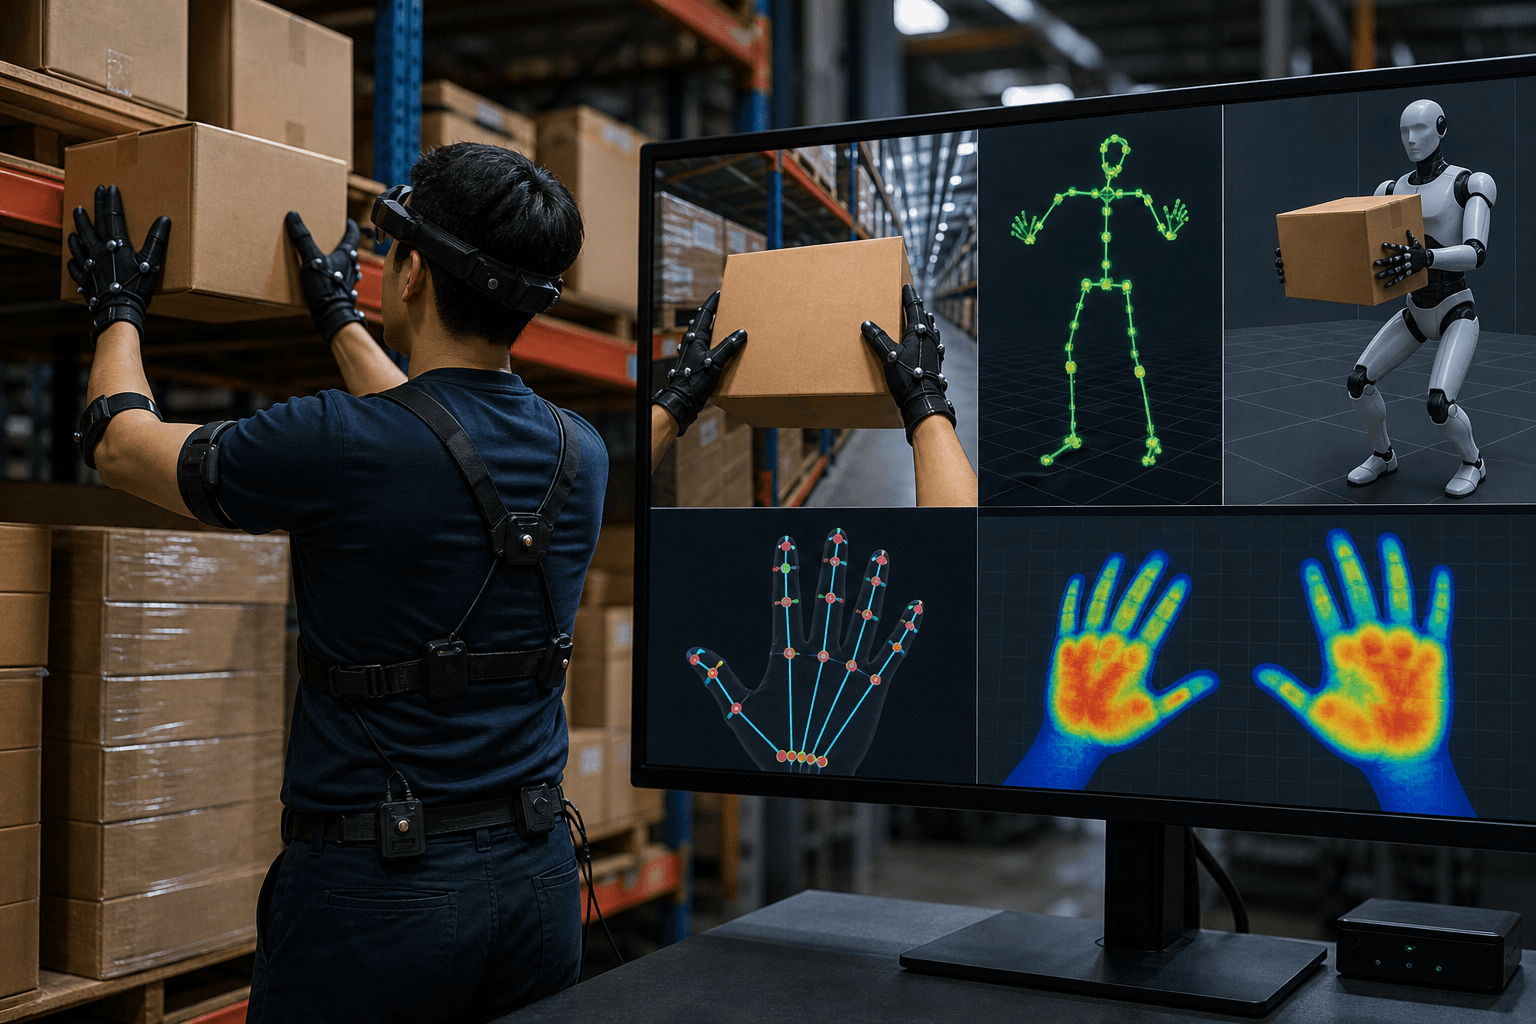
視線映像・全身動作・指の動き・触覚を同時に記録した100時間のデータセット「EgoExplorer」が公開された。人型ロボットに現場作業を教えるための基盤となり得る。
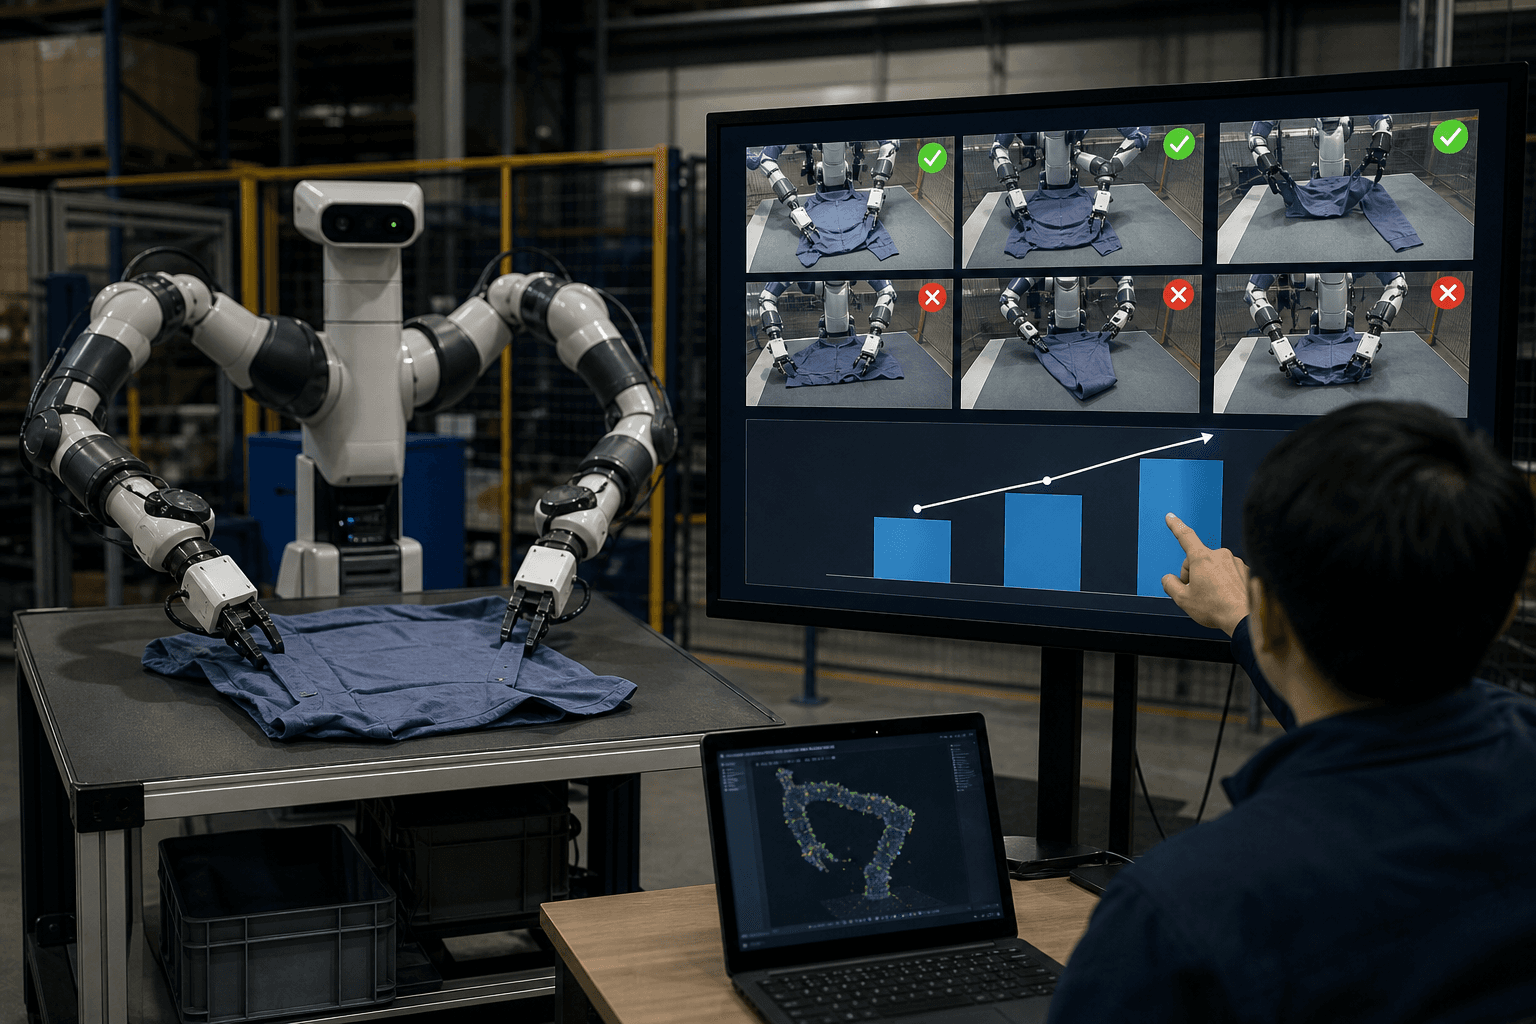
清華大学などの研究チームは、成功も失敗も含む実稼働の記録から学び、ロボットの作業成功率を段階的に高める手法LoopWAMを発表した。現場データの活用法を変える可能性がある。
LLMがロボットを操る「エージェント型ロボティクス」で、動作を連鎖実行の塊に束ねる手法ChunkActが登場した。LLM呼び出しを2.9分の1に抑え、成功率も5.0ポイント改善した。