疎な動きから全体の動きを復元する新手法
疎な頂点の動きから全体のメッシュ運動を復元する際、幾何の種類ごとに異なる振幅の壁を「無次元の事前知識」で解く手法Cepheidが登場した。骨格や対応付けなしで布や脚式ロボットにも適用できる。
研究の概要
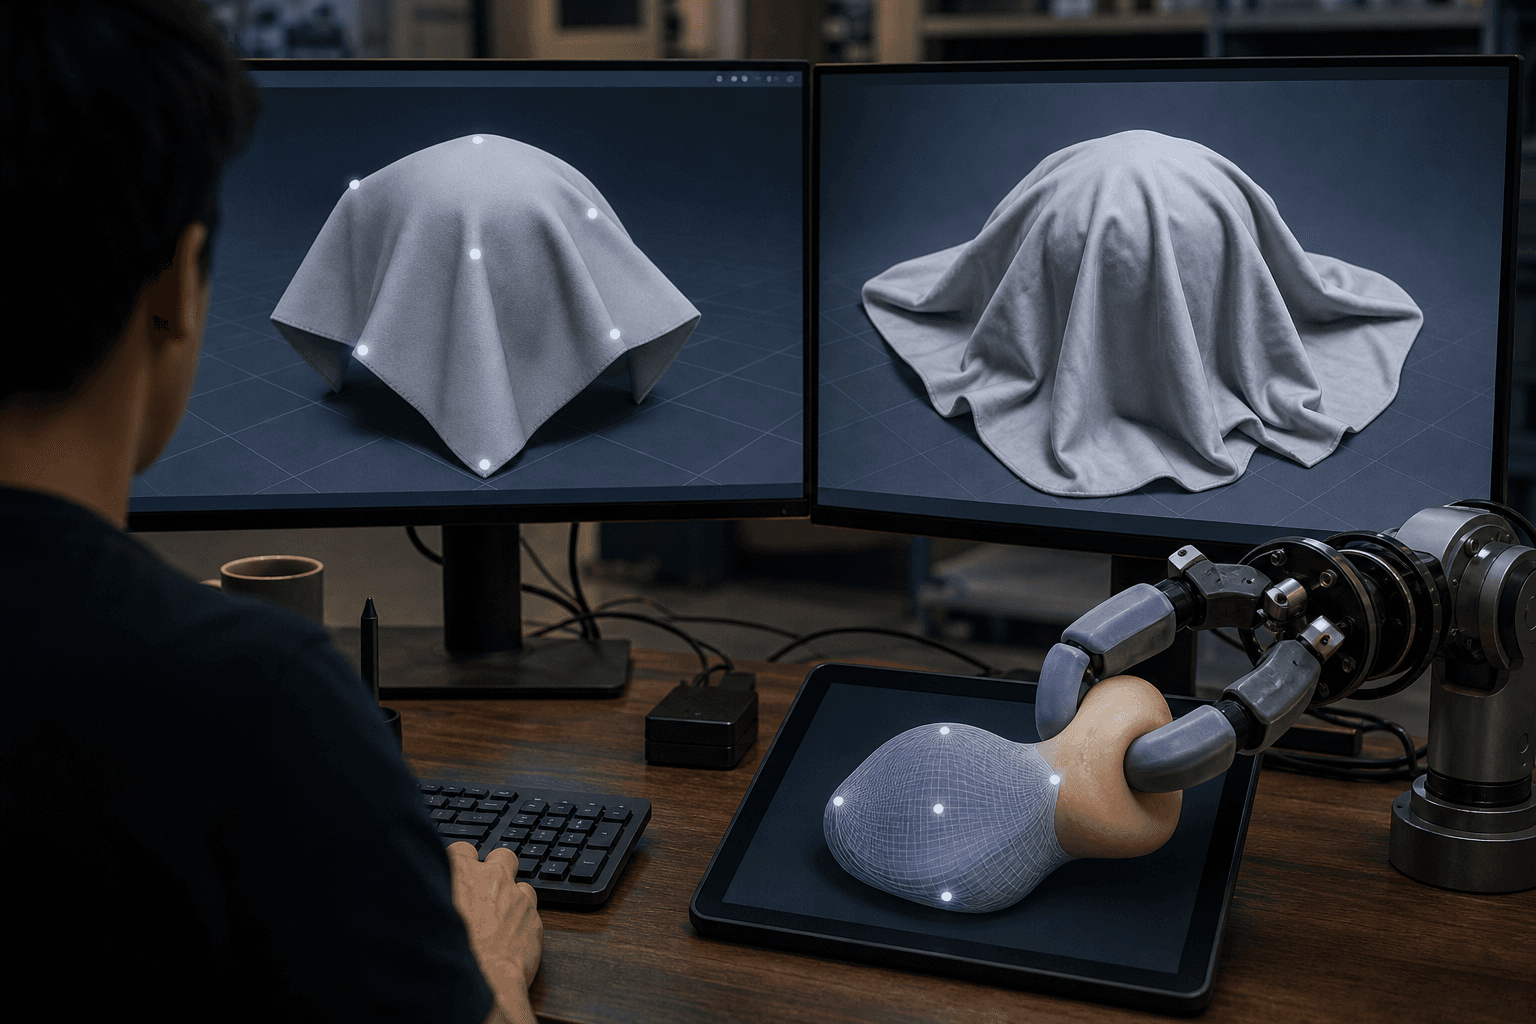
台湾の研究グループは、少数の点の変位から立体全体の動きを復元する「疎から密への運動補完」で、異なる形状の種類をまたいで使える統一モデルCepheidを提案した。従来は、ある幾何ファミリーで学習した残差の事前知識が、別のファミリーではパラメータ不要の調和拡張に勝てないことが多かった。
論文は原因を「スケールの壁」と位置づけている。残差の振幅は幾何ファミリーによって一桁以上異なり、観測点が増えて密になるほど小さくなる。しかも、この振幅は未知の対象の動きに依存するため、推論時に直接測ることができない。
Cepheidはこの問題に対し、残差の「構造」と物理的な「大きさ」を切り分けて扱う。評価した全ファミリーで調和拡張を上回り、未学習の布や脚式の身体でも優位を保ったと報告されている。骨格、レジストレーション、メッシュ間の対応付けはいずれも不要である。
しくみをやさしく
調和拡張とは、動きが分かっている少数の点の間を、滑らかに補間して埋める古典的な方法である。パラメータがなく安定しているが、布のしわや脚の曲がりといった細かな動きは再現できない。その差分が「残差」であり、学習モデルはこれを予測して補う。
問題は、残差の大きさが対象ごとに桁違いに変わる点である。硬い人体と柔らかい布では揺れ幅が違い、同じモデルに混ぜて学習すると大きな側に引きずられる。たとえるなら、写真の形だけを学ばせたいのに、拡大率がバラバラの写真が混ざっている状態である。
Cepheidは三つの工夫で対処する。第一に、単位を持たない無次元の事前知識として残差の形だけを学習する。第二に、振幅を直接測れないため、観測できる量から推定する。第三に、訓練データだけで当てはめた軽量な補正を加え、推定のずれを調整する。形を学ぶ部分と大きさを決める部分を分けたことで、一つのモデルが複数の種類に通用する。
さらに同じ事前知識は再学習なしで、点追跡された動物の動画や、柔らかい物体をつかむロボットにも適用できたとされる。
ビジネスへの示唆
中心となるのは、少数のセンサーやマーカーから全体の動きを埋める作業である。アニメーション制作会社やゲーム会社の制作部門では、モーションキャプチャーのマーカー点から衣服や身体の細部を整える作業が日々発生する。現在は誰がどれだけ手作業で補正しているかが、導入可否を測る問いとなる。
製造業のロボット部門では、柔らかい食品や布製品を扱う把持の検証で、全体の変形を推定する場面がある。設計部門のシミュレーション担当にとっても、計測点が限られた試験から全体の挙動を推定する作業が該当する。
あなたの部署で、少数の計測点から全体を推し量っている業務は何か。その補正に、いま誰がどれだけ時間をかけているか。この棚卸しが出発点になる。
動く指標は次のとおりである。
- 制作部門:補正工数、手戻り件数、納期遵守率
- ロボット部門:把持の成功率、試行錯誤の回数
- 設計部門:試作回数、検証リードタイム
なお、論文が示す成果は幾何ファミリーをまたぐ補完精度であり、各業界での工数削減効果は検証されていない点に注意が必要である。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを提案する。
-
棚卸し:少数の点から全体を埋めている業務を洗い出し、手作業の補正に費やす時間と、種類ごとの手戻りの多さを可視化する。到達点は、効果が見込める対象と現状の基準線が共有されている状態である。
-
差し込み先の設計:新しいツールを増やさず、既存のDCCツールやシミュレーション環境の補間処理の後段に、残差を補う処理として載せる。骨格や対応付けが不要なため、既存の資産を作り直さずに済む。到達点は、現行の調和拡張的な処理と差し替え可能な構成である。
-
小さく試す(PoC):一部署・数週間の範囲で、布や小物など数種類の対象を選び、従来の補間と並べて担当者の実感で見比べる。到達点は、現場が「補正が減った」と判断できる根拠の獲得である。
-
運用と横展開:採用の基準と、うまくいかない場合の戻し方を文書化し、他部署へ広げる。到達点は、対象の種類が増えても個別に学習し直さない運用である。
目指す状態は、少ない計測点から全体の動きを安定して得られ、熟練者の手作業の補正が例外処理に限られる現場である。
今後の展望
動画の点追跡やロボットの把持への適用が再学習なしで示されたことは、実環境の少ないデータでも使える可能性を示唆する。一方、未知の動きに依存する振幅を推定する仕組みの限界や、極端な対象での挙動は今後の検証課題である。製品化に際しては、自社データでの確認が欠かせない。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボットAI、デモの質を学習時に明示し精度向上
ロボット用AIの事前学習で、人間デモの品質をタグとして与える条件付けが単純な模倣より成功率を高めると判明した。質の不揃いなデータを捨てずに活用する道筋を示す成果である。
装着型機器で人の作業100時間を記録
視線映像・全身動作・指の動き・触覚を同時に記録した100時間のデータセット「EgoExplorer」が公開された。人型ロボットに現場作業を教えるための基盤となり得る。
ロボット方策、失敗含む稼働記録で自己改善
清華大学などの研究チームは、成功も失敗も含む実稼働の記録から学び、ロボットの作業成功率を段階的に高める手法LoopWAMを発表した。現場データの活用法を変える可能性がある。