装着型機器で人の作業100時間を記録
視線映像・全身動作・指の動き・触覚を同時に記録した100時間のデータセット「EgoExplorer」が公開された。人型ロボットに現場作業を教えるための基盤となり得る。
研究の概要
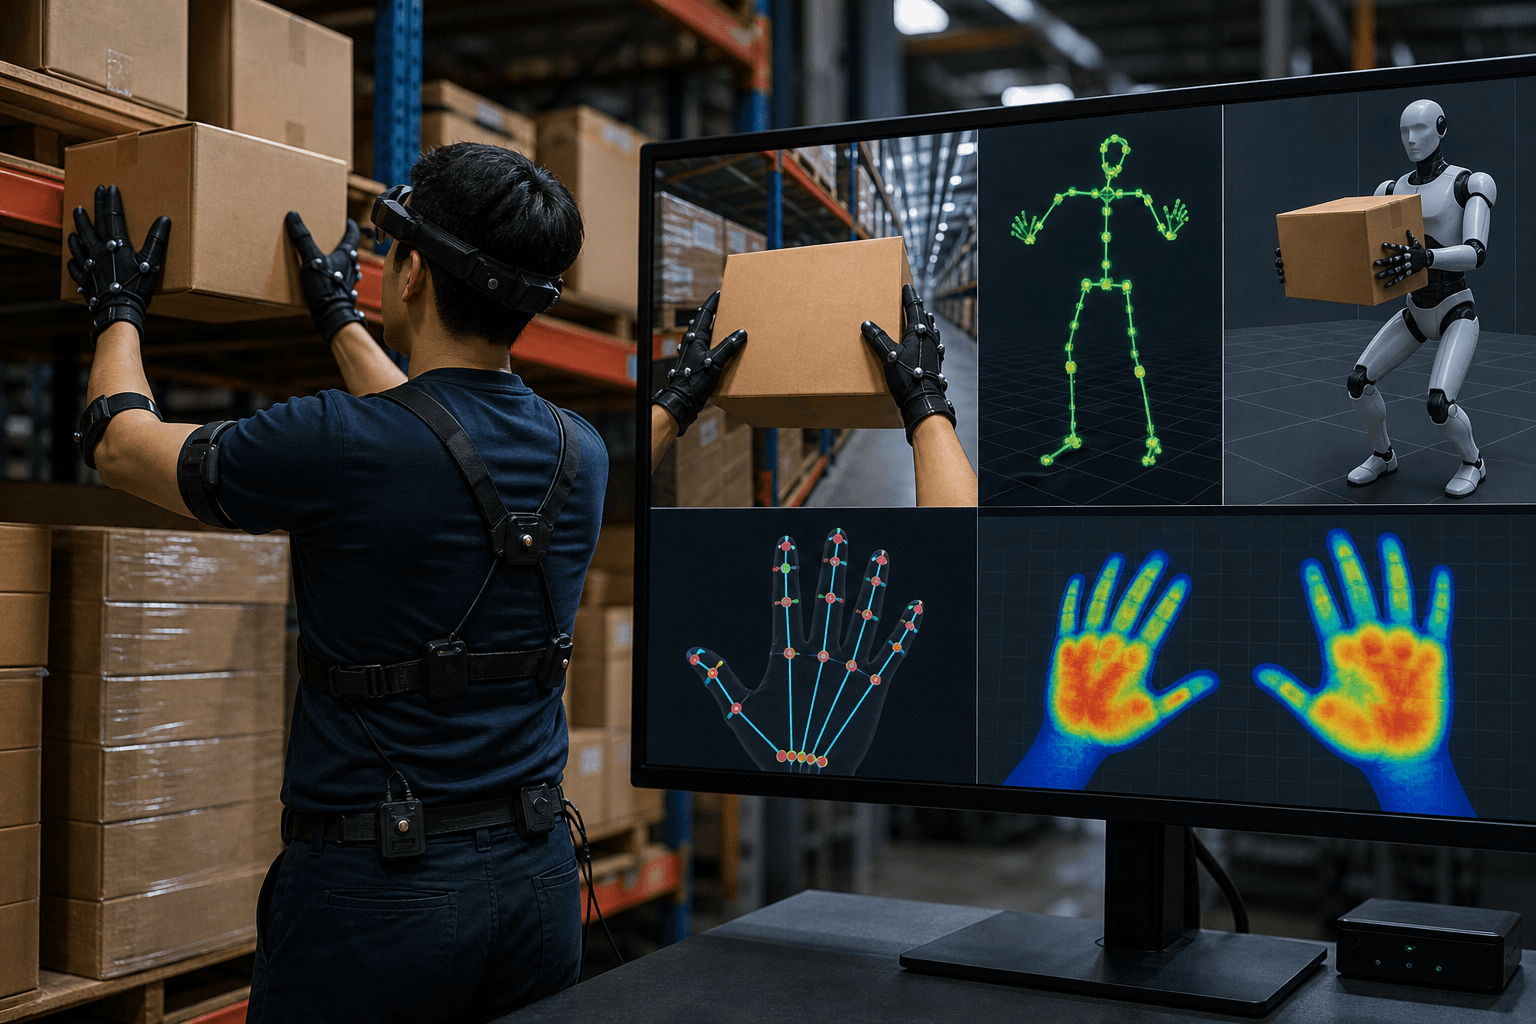
Yunsong Zhou氏らの研究チームは、人間が歩きながら物を扱う動作、いわゆるロコ・マニピュレーションを記録した大規模データセット「EgoExplorer」を発表した。総量は100時間に及び、作業者の視点で撮影した映像に、再構成した全身の動き、指一本ずつの細かな関節運動、触覚の観測値を時間軸でそろえて収めている。各作業には手順単位の説明文も付く。収録は専門的な職業活動を重視している。
これまでのデータセットは、映像だけ、手の動きだけといった部分的な記録にとどまっていた。人型ロボットが人の作業を学ぶには、移動、姿勢、物との接触がどう連動して進むかを一続きで観察する必要がある。本研究はその空白を埋めることを狙う。
データ収集には軽量で持ち運べる装着型システムを用いる。研究室の外、すなわち多様な現場で撮るには、大がかりな設備を避ける必要があるためである。
しくみをやさしく
課題は、体に付けるセンサーが少ないと、全身の動きを正確に復元しにくい点にある。そこで研究チームは「Calibrate-Complete-Constrain」という三段階の処理手順を開発した。
第一の「較正」では、参加者の体格やセンサーの取り付け位置を事前に測り、再利用できる形で固定する。これにより、センサーのずれと実際の関節の動きを切り分けられる。服の上に付けた計器の位置ずれを、先に補正しておく作業に近い。
第二の「補完」では、時間的な事前知識、つまり人の動きが通常どう連続するかという統計的な傾向を使い、センサーで直接測れない関節の動きを埋める。
第三の「制約」では、層状の条件を課す。計測値との一致、時間方向のなめらかさ、幾何学的な整合性である。もっともらしい動きというだけでは、これらの性質は保証されないと研究チームは指摘する。
追跡装置で当てはめた基準データと比べると、体の各点の誤差は最も強い比較手法に対し71.9%減となった。同条件の評価では、手の安定性と接触推定にも改善がみられた。予備的な検討として、マルチモーダル生成や、シミュレーション上での人型ロボットへの動作転写と全身制御も試している。
ビジネスへの示唆
最も直接的に関わるのは、製造業の生産技術部門と、物流の現場改善部門である。たとえば組立ラインで熟練者が部品を運び、締め付け、確認する一連の作業は、現在は動画とマニュアルで新人に伝えられている。誰がどれだけ時間をかけて教えているか、自部署で振り返る価値がある。
本研究のデータは、映像では見えない指先の力加減や接触の感覚まで残せる。技能伝承の領域では、教育担当者の工数や新人の習熟までの期間、作業品質のばらつきといったKPIに効く可能性がある。
影響が見込まれる部署と指標は次のとおりである。
- 生産技術・保全:標準作業書の作成工数、不良率、手戻り件数
- 物流・倉庫:ピッキング作業の習熟期間、労災件数
- 医療・介護:手技の教育にかかる指導時間、ケアの品質のばらつき
- ロボット開発:実演データの収集コスト、現場適応までの試行回数
自社に「勘とコツ」で回っている作業がないかを洗い出すことが、出発点になる。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを想定する。
-
棚卸し:熟練者に依存し、教えにくい作業を部署ごとに可視化する。歩行を伴い、手で物を扱う工程を優先する。到達点は、記録する価値のある作業の候補一覧と、現在の教育負担の把握である。
-
差し込み先の設計:新しい仕組みを増やさず、既存の作業手順書や教育用の動画資料、社内の検索基盤に、記録データを紐づける形を優先する。到達点は、現行の教育フローを大きく変えずにデータを活用できる状態である。
-
小さく試す:一部署、数週間の範囲で、熟練者の作業を装着型機器で記録し、新人教育で試用する。評価は担当者の実感、たとえば説明の手間が減ったか、新人の迷いが減ったかで確かめる。到達点は、効果の有無を現場の言葉で判断できる状態である。
-
運用と横展開:記録の取り方や個人情報の扱いの基準を整え、他部署へ広げる。到達点は、作業の記録が継続的に蓄積され、教育とロボット活用の双方に使える状態である。
全体として目指すのは、熟練者の暗黙知が組織の資産として残り、人にもロボットにも伝えられる状態である。装着型で軽量という特性から、小さく、安く始められる余地がある。
今後の展望
本研究は予備的な検討の段階にあり、実際の人型ロボットでの動作は、シミュレーション上の確認にとどまる。誤差の評価も追跡装置による基準データとの比較であり、現場での実効性は今後の検証課題である。それでも、人の作業を多面的に記録する基盤が整うことで、ロボットへの技能移転は現実味を増す。企業にとっては、データ収集の体制づくりが先行投資の論点となろう。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボットAI、デモの質を学習時に明示し精度向上
ロボット用AIの事前学習で、人間デモの品質をタグとして与える条件付けが単純な模倣より成功率を高めると判明した。質の不揃いなデータを捨てずに活用する道筋を示す成果である。
疎な動きから全体の動きを復元する新手法
疎な頂点の動きから全体のメッシュ運動を復元する際、幾何の種類ごとに異なる振幅の壁を「無次元の事前知識」で解く手法Cepheidが登場した。骨格や対応付けなしで布や脚式ロボットにも適用できる。
ロボット方策、失敗含む稼働記録で自己改善
清華大学などの研究チームは、成功も失敗も含む実稼働の記録から学び、ロボットの作業成功率を段階的に高める手法LoopWAMを発表した。現場データの活用法を変える可能性がある。