AI×経営戦略
分布のずれを一つの式で測り補正する新手法
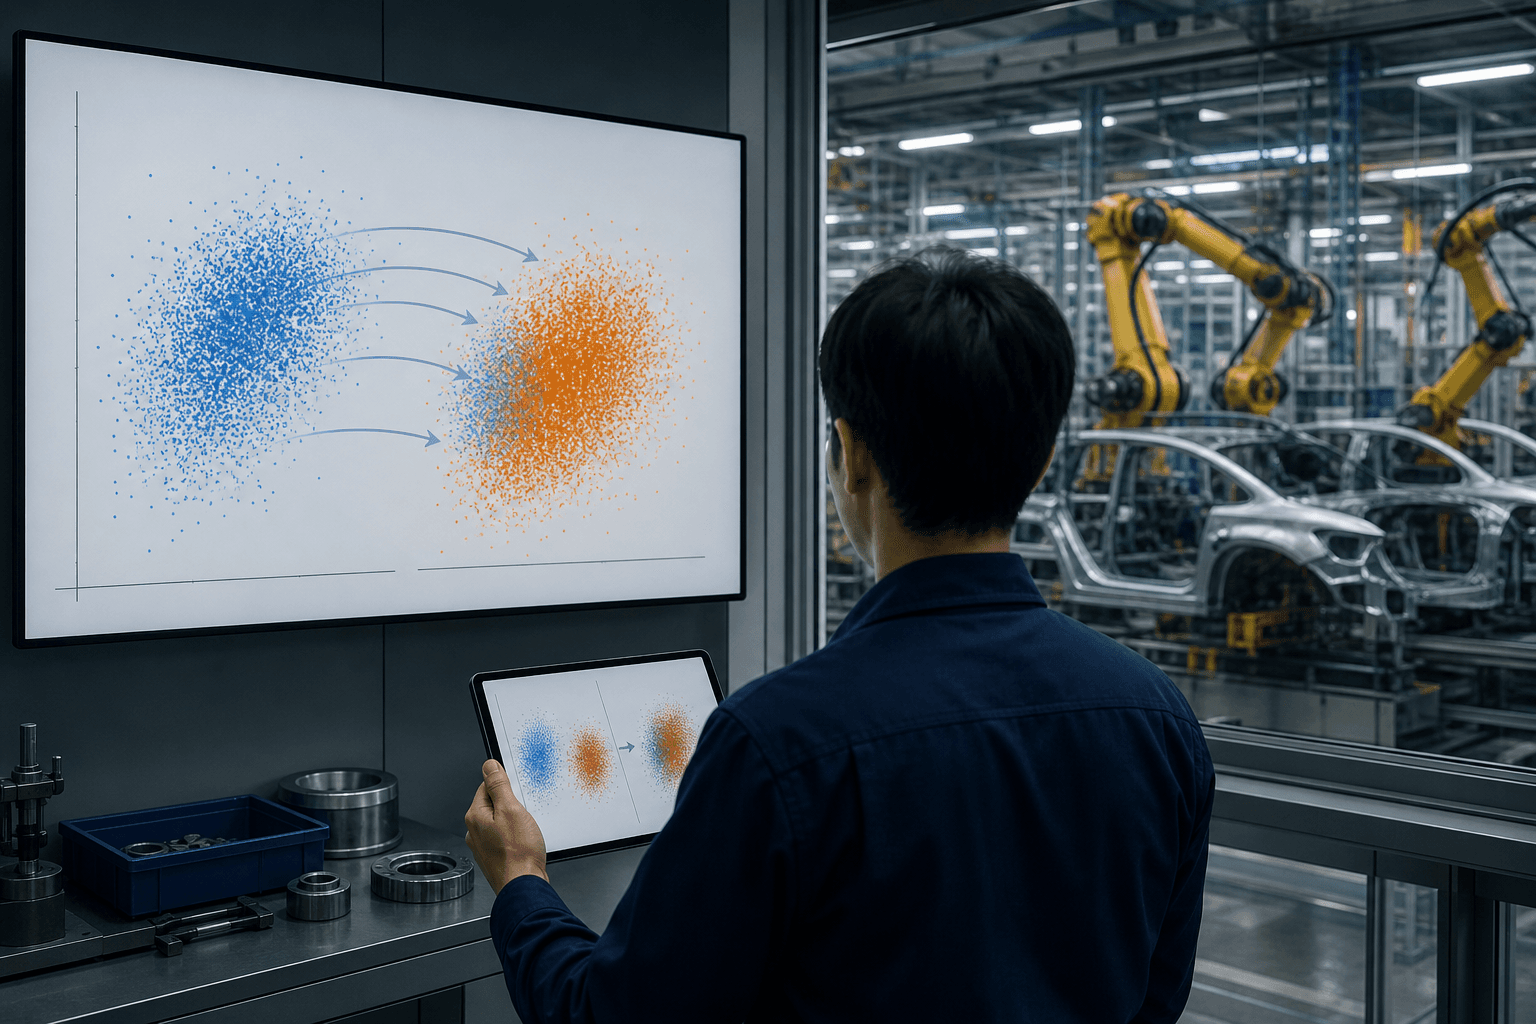
密度比と変位場を単一の凸最適化で同時に推定する手法が提案された。分布のずれの大きさと動かし方を一度に得られ、学習済み生成モデルを再学習せず補正できる点が実務上重要である。
10本掲載
密度比と変位場を単一の凸最適化で同時に推定する手法が提案された。分布のずれの大きさと動かし方を一度に得られ、学習済み生成モデルを再学習せず補正できる点が実務上重要である。
外部カメラの映像から作業者の一人称視点を生成する新手法LEGOが登場した。深度推定や点群化を省き、構造を担う変換器と細部を担う拡散モデルを分担させ、従来法を上回る精度を示した。
AdamWの最適化状態を4ビットで保持する際の丸め方を見直した新手法ZIP-SRとZE-EDENが提案された。メモリ削減と学習精度の両立を狙え、LLM自社学習の費用負担を下げる可能性がある。
LLMの内部状態を読み取る「プローブ」が、AIエージェントの妨害行為を98.8%のAUCで検出し、テキスト監視を上回った。発話に表れない欺瞞も捉え、AI監査の新たな基盤となる可能性がある。
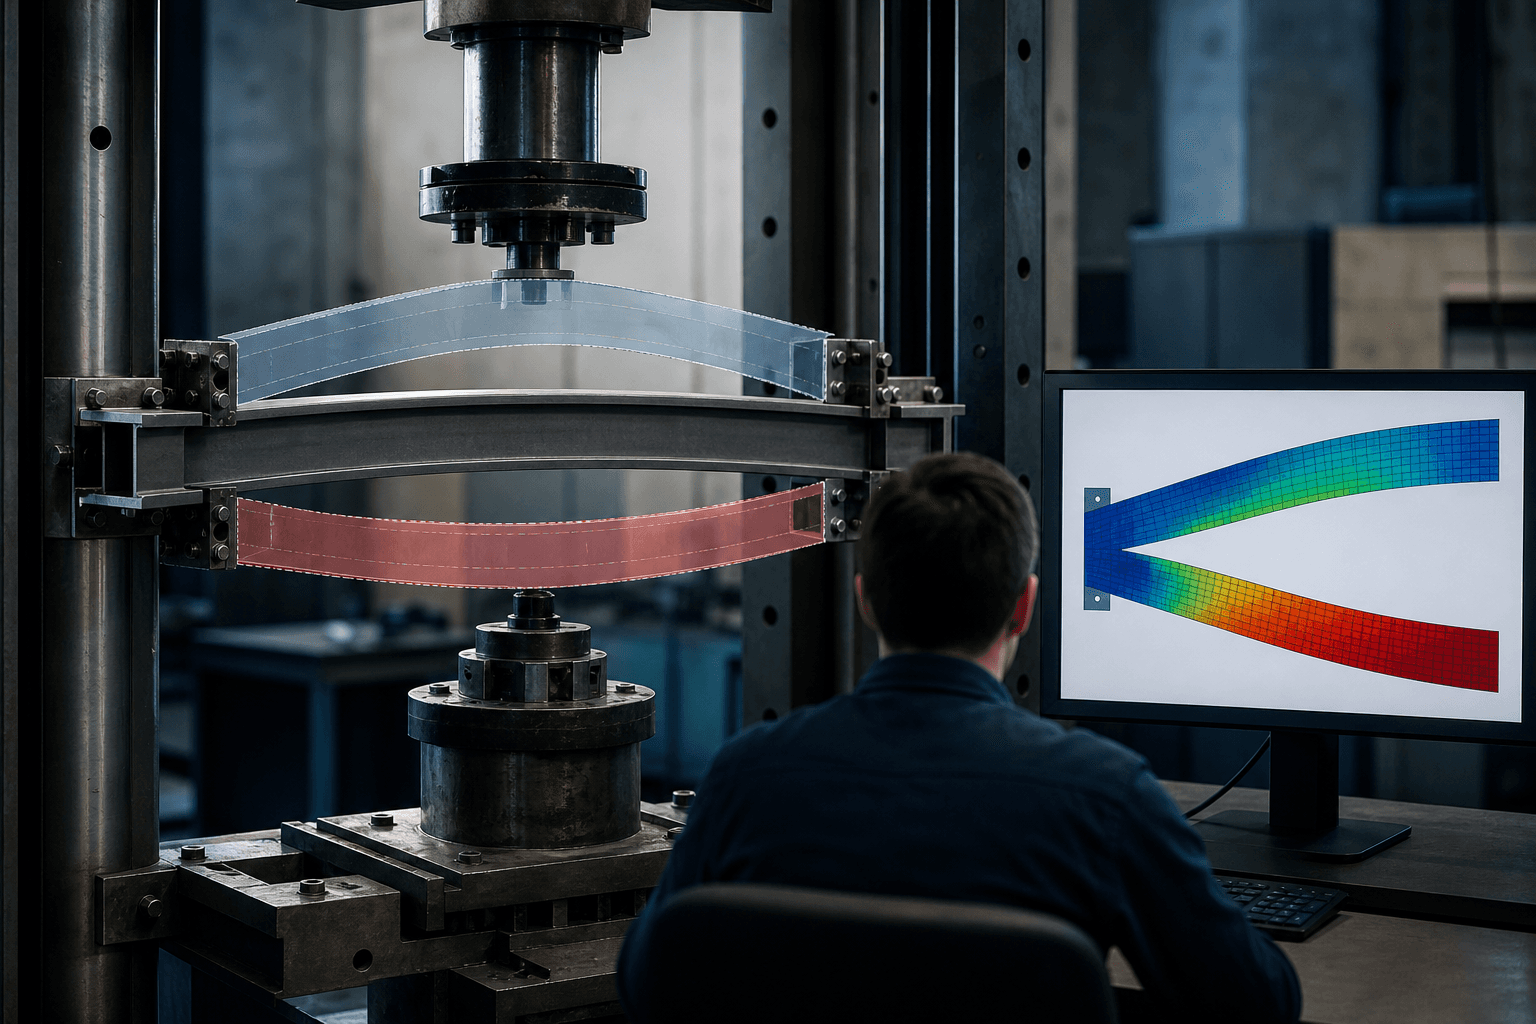
独Bi-FORKは、座屈など一つの入力から複数の解が生じる分岐現象を、生成モデルで一度に復元する。最大26万点の高次元系にも対応し、シミュレーション代替の適用範囲を広げる。
単一のTransformerブロックを繰り返し使う画像認識モデル「reViT」が、全層モデルと同等の精度を保ちつつ保存パラメータを約70%減らした。端末搭載や配布のコストを下げる道を開く成果である。
カメラの台数や位置が変わっても動作するロボット操作AI「VersaCamVLA」が提案された。現場ごとの再学習を減らせる可能性があり、導入コストの抑制に資する。
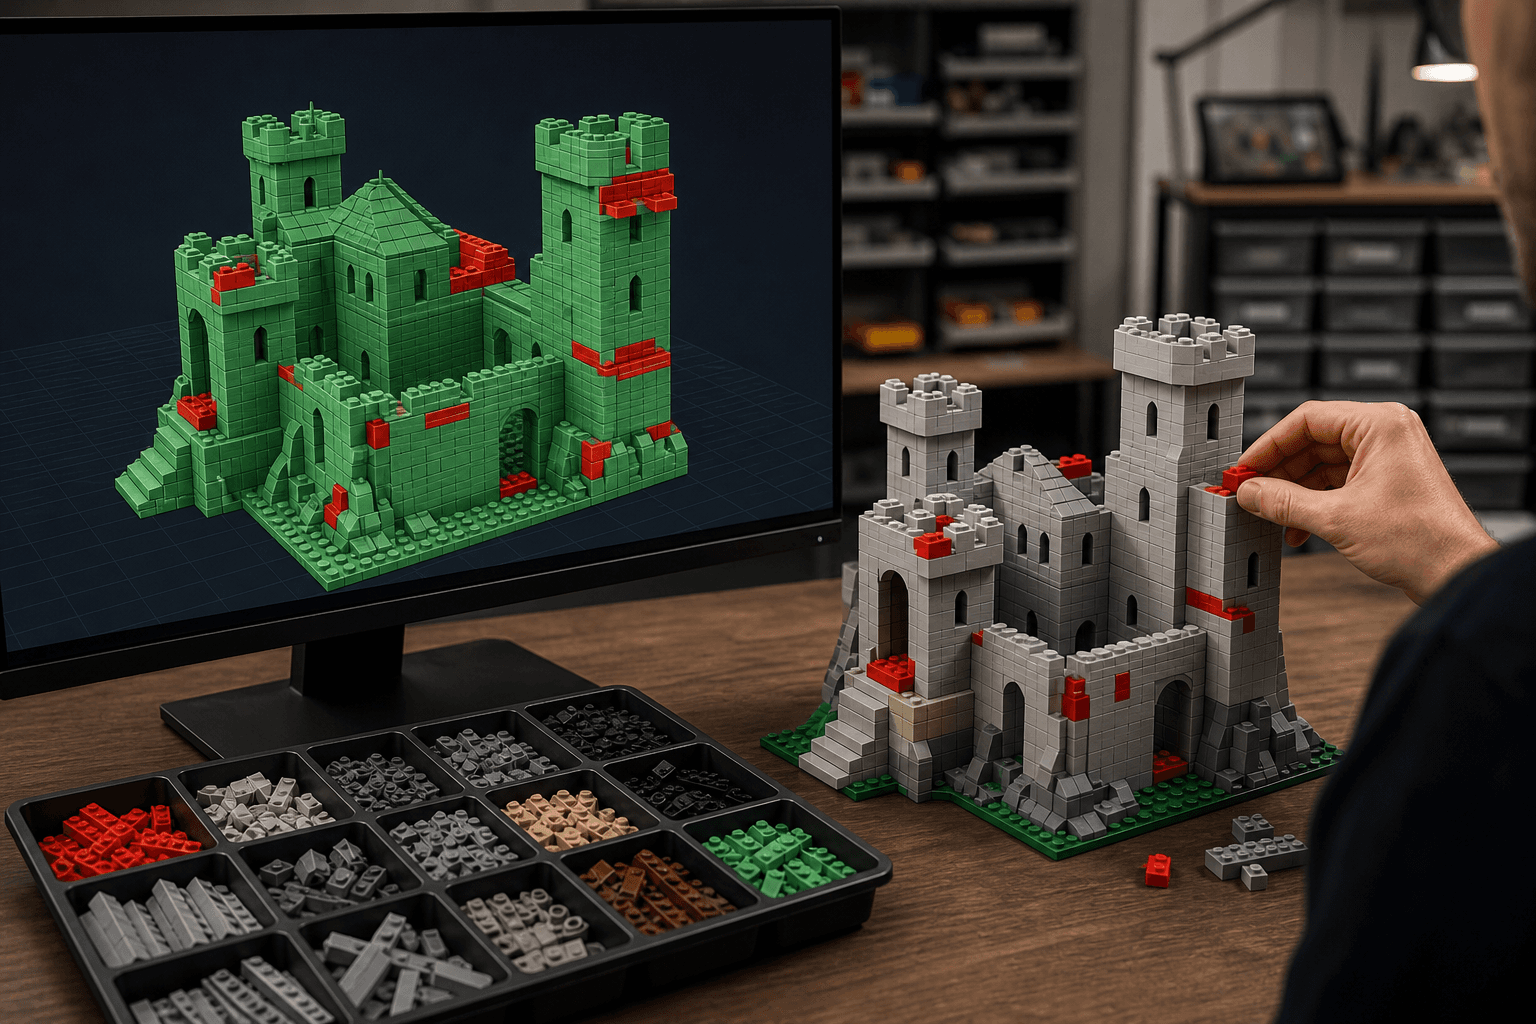
スタンフォード大などがレゴ設計をAIに課す評価基準BrickBenchを公開した。最新エージェントは物理的な組み立て可能性を概ね満たすが、人間の設計には及ばず、製造設計での実用性を測る物差しとなる。
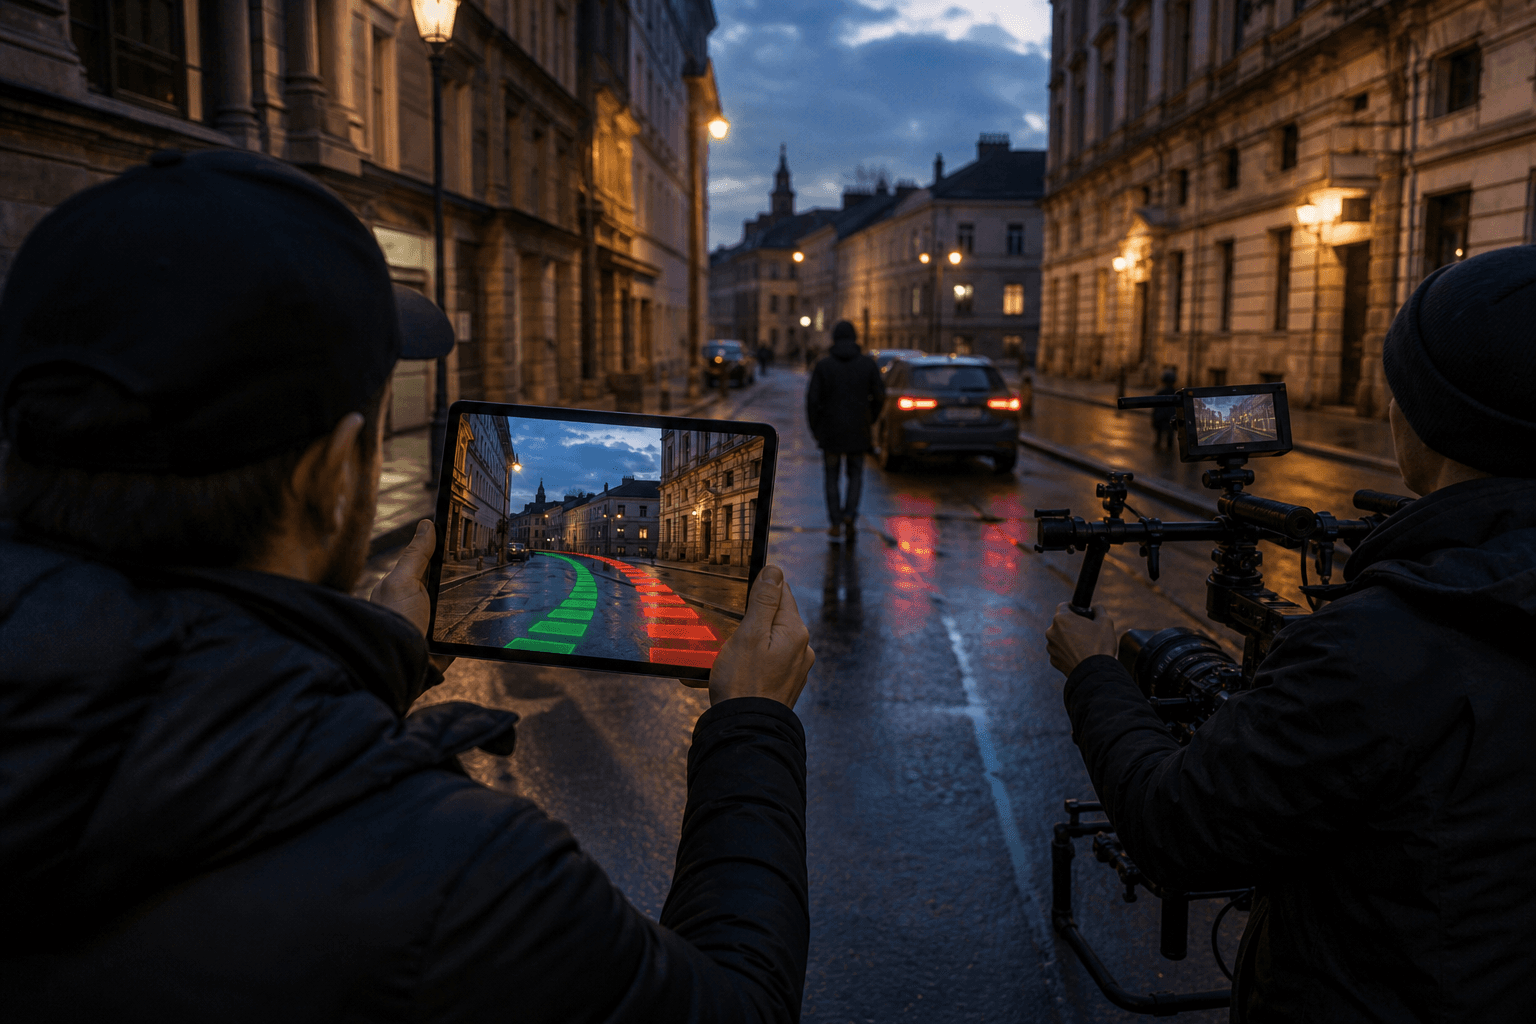
撮影後にカメラ動作を変える生成AI再撮影では、未撮影部分の捏造が撤収後に発覚する課題がある。新手法は現場で破綻リスクを即時に可視化し、手戻りの抑制を目指す。
音声と映像を同時に理解するAIの能力を、原子的な評価単位で精密に診断する新ベンチマークが公表された。人物の取り違えや音と映像のずれなど、実務で致命傷となる誤りの特定に道を開く。