AIのレゴ設計、実際に組める出来を採点
スタンフォード大などがレゴ設計をAIに課す評価基準BrickBenchを公開した。最新エージェントは物理的な組み立て可能性を概ね満たすが、人間の設計には及ばず、製造設計での実用性を測る物差しとなる。
研究の概要
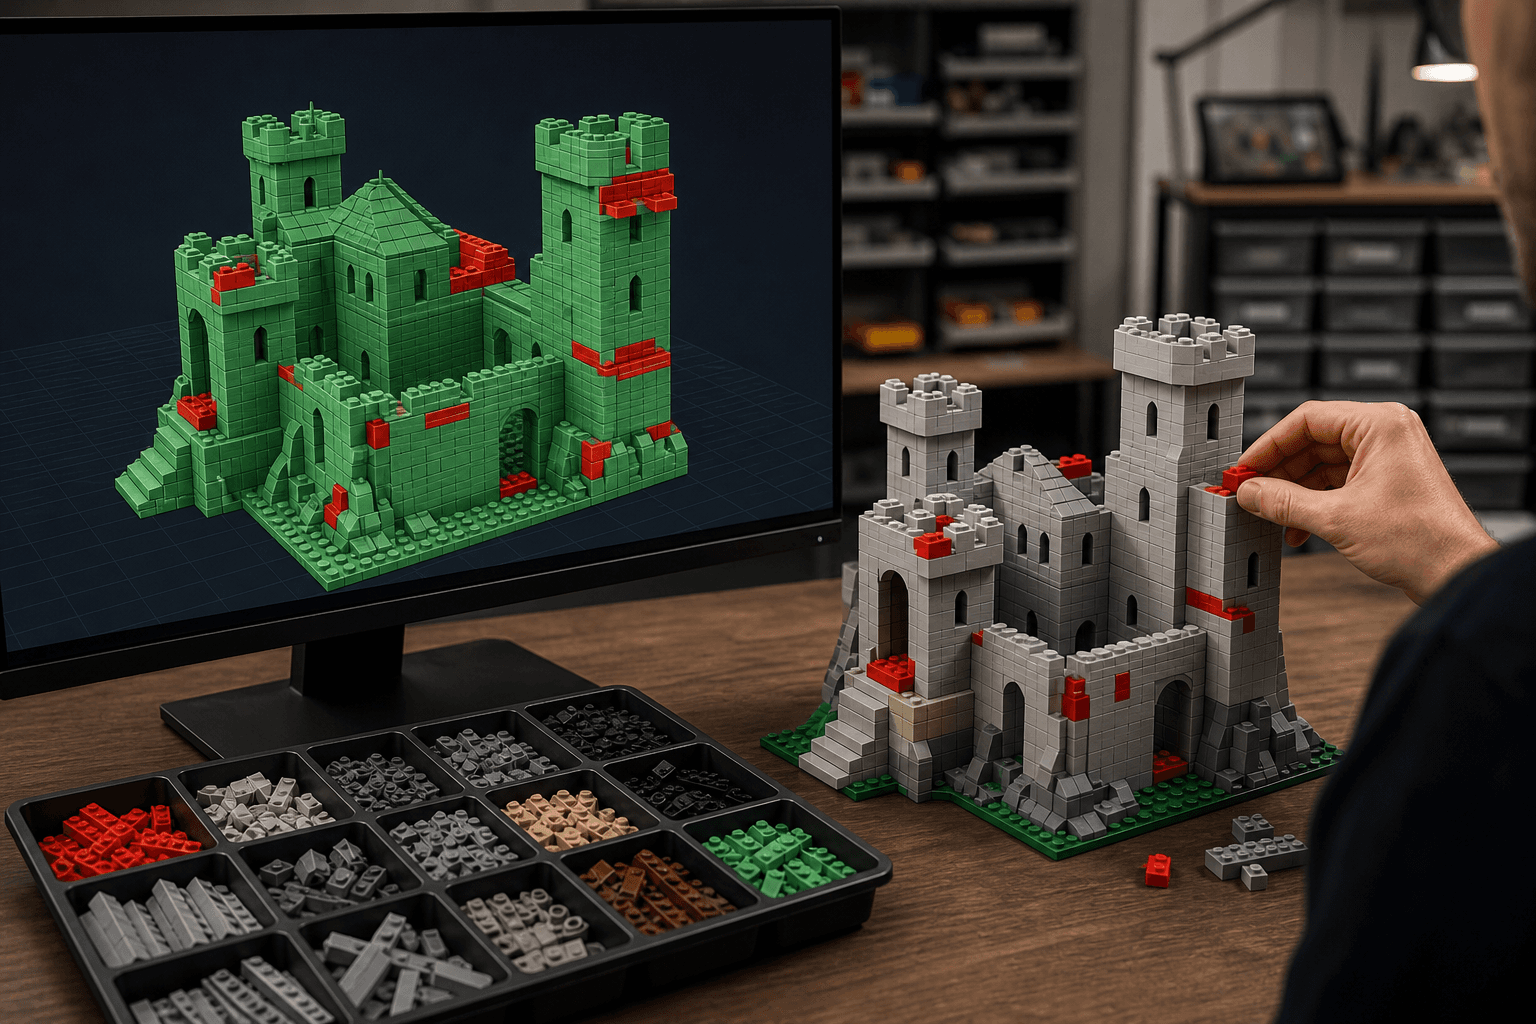
ピーター・クリッツ氏らの研究チームは、文章の指示からレゴ作品を設計するAIエージェントの評価基準BrickBenchを提案した。AIは「こういうものを作れ」という指示を受け、離散的な部品ライブラリから部品を選んで組み立て図面を作る。完成物は見た目や意味が指示に合うだけでなく、現実に組み立てられなければならない。
評価は三つの観点で行う。第一は妥当性で、部品同士が衝突せず、正しく接続され、物理的に組めるかを問う。第二は整合性で、指示された内容と設計が意味的に合致するかを見る。第三は設計性で、造形の出来栄えを評価する。これらを、規模や部品の利用可能性が異なる三つの設定で測定する。
結果として、主要なエージェントは検証可能な物理条件と意味条件をおおむね満たした。しかし総合的な設計の質では、人間の設計者に及ばなかった。研究チームは、AIがコードで設計を構築・点検・検証できる環境BrickAgentも併せて公開している。
しくみをやさしく
レゴ設計は、自由な造形ではなく「制約付きの組み合わせ問題」である。部品は種類が決まっており、突起と穴の位置が合わなければ接続できない。局所的には隣の部品との噛み合わせを守り、全体としては形や構造の安定、意図した見た目を保つ必要がある。細部と全体を同時に考える点が難しさの核心である。
BrickAgentは、AIが自ら書いたプログラムで部品を配置し、その結果を可視化し、衝突や接続の不備を自動検査できる作業場である。人間の設計者が三次元設計ソフトで試作と確認を繰り返す流れを、AIに許したものと考えてよい。AIは検査結果を見て修正を重ねられるため、検証可能な条件は満たしやすい。一方、美しさや独創性のような「正解のない部分」は検査器では担保できず、ここに人間との差が残ると読み取れる。
ビジネスへの示唆
この研究が示すのは、離散的な部品から制約を守って製品構成を組み上げる業務全般でAIが使える余地である。たとえば製造業の設計部門では、規格部品の組み合わせで筐体や治具の構成案を作る作業が日常的に発生する。ECや小売の商品企画では、既存パーツを組み合わせたセット商品やキット商品の構成案づくりが該当する。建築・内装では、規格モジュールを使ったレイアウト案の作成が近い。
自部署に引き寄せるなら、問うべきは次の点である。部品表や規格の制約の中で案を組み立てる作業は何か。その初期案づくりに、誰が、どれだけの時間をかけているか。
影響を受けやすい部門と指標は次のとおりである。
- 製造の設計部門:初期案の作成にかかるリードタイム、設計手戻りの回数
- 商品企画部門:企画案の提出数、試作までの期間
- 品質管理部門:設計段階で見つかる不備の割合
論文の知見に従えば、AIは「組めるか」「指示に合うか」といった機械的に確認できる条件の扱いに強い。人間の価値は、最終的な美観や独創性の判断に集中していくと考えられる。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを提案する。
-
棚卸し:部品の組み合わせで案を作る業務を洗い出し、どこで時間が詰まるかを可視化する。目指す到達点は、制約が明文化でき、機械で検査できる業務の一覧を持つことである。
-
差し込み先の設計:新しいツールを増やさず、既存のCADや部品表システムの検査機能にAIの案出しを接続する。論文のBrickAgentのように、案を作り検査し直す往復をAIに任せる形が現実解である。到達点は、現行の業務の流れを変えずにAIが初期案を出せる状態である。
-
小さく試す(PoC):一部署・数週間に限り、定型的な構成案づくりで試す。担当者が「初期案として使えるか」を実感で評価する。到達点は、AIの案がどこまで使えるかの感触と、人間が手を入れるべき箇所の見極めである。
-
運用と横展開:妥当性・整合性・設計性という論文の三区分を参考に、自社の採点基準を整える。機械検査できる部分は自動化し、美観や独創性の判断は人間に残す。到達点は、他部署へ同じ基準で広げられる状態である。
全体として目指すのは、AIが制約を満たす初期案を素早く出し、設計者が判断と仕上げに集中できる分業体制である。
今後の展望
今回の評価基準は、AIの設計能力を「組める」「合っている」「優れている」に分けて測る枠組みを提供した。企業にとっては、自社の設計業務でAIを評価する際の雛形にもなる。人間との差が残る設計の質をどう高めるかが、次の課題である。ベンチマークと環境は公開されており、各社が自社の部品や制約に置き換えて試す土台となり得る。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。
スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。
物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。