分岐現象を生成AIが一括予測、設計探索に道
独Bi-FORKは、座屈など一つの入力から複数の解が生じる分岐現象を、生成モデルで一度に復元する。最大26万点の高次元系にも対応し、シミュレーション代替の適用範囲を広げる。
研究の概要
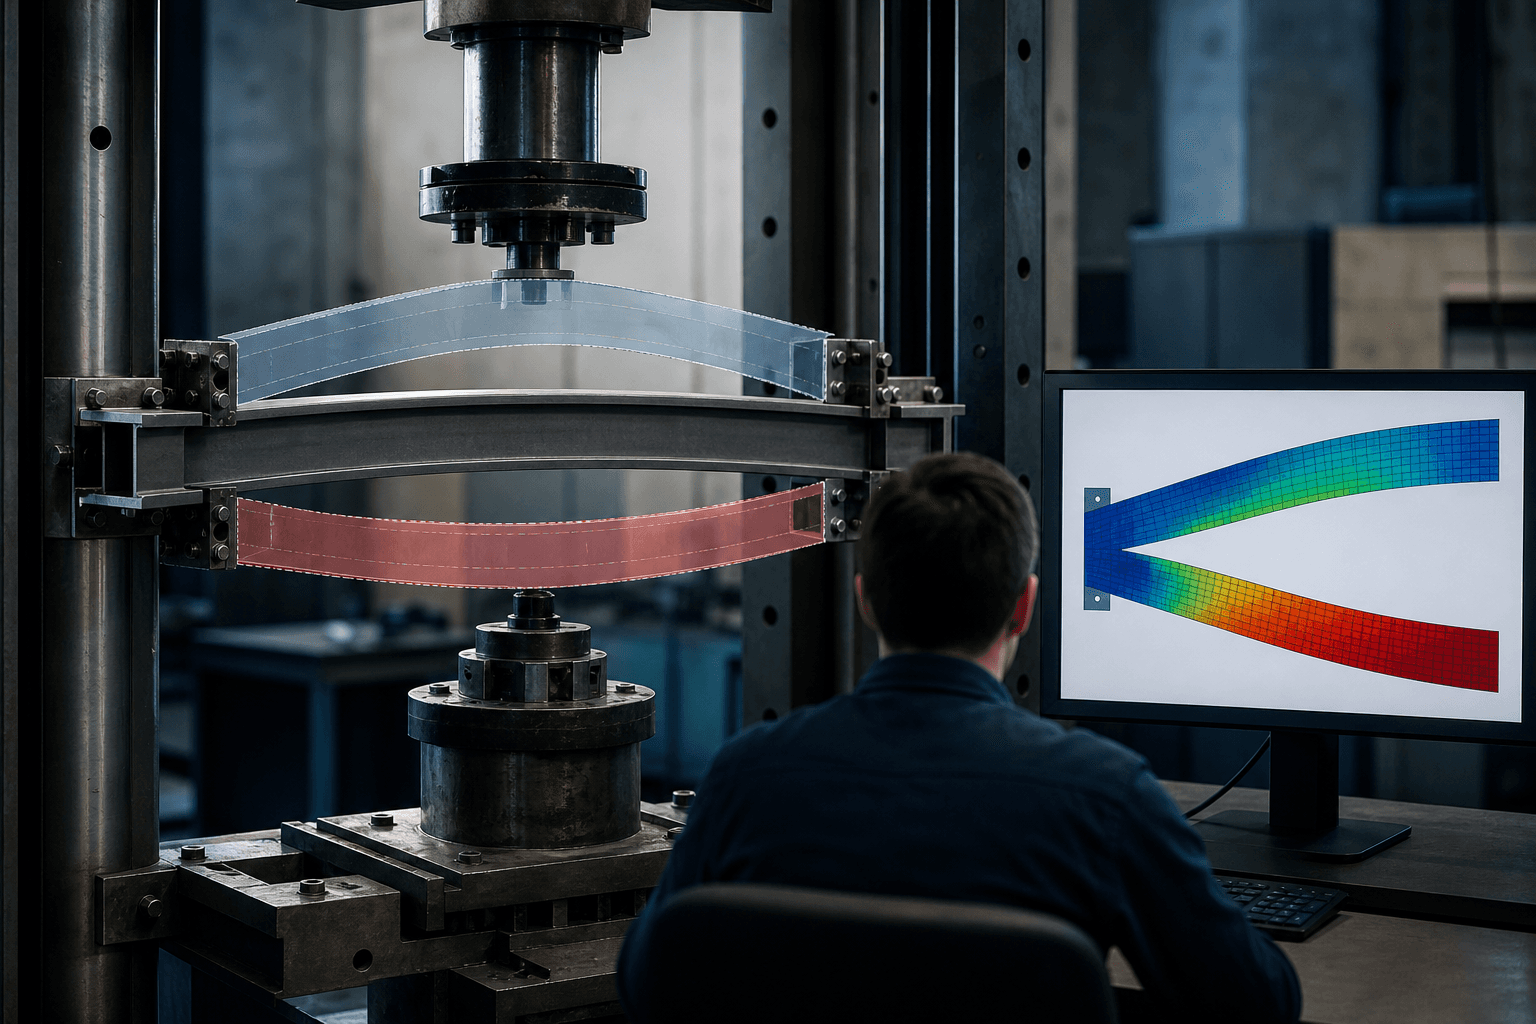
オーストリアやオランダの研究者らは、物理現象に頻出する「分岐」を扱う生成AI枠組みBi-FORKを発表した。分岐とは、条件がわずかに変わるだけで系の振る舞いが複数の状態に分かれる現象である。構造物の座屈、流体や気候の力学など、製造や素材の現場で広く見られる。
従来の学習型代理モデル(サロゲート)は、入力と出力が一対一で対応することを前提にしてきた。ところが対称性が破れる分岐点では、同じ入力に対して等しく妥当な解が複数存在する。一対一を仮定したモデルは、複数の解を平均してしまい、現実にはあり得ない中間的な解を出しかねない。論文はこの点を、深層学習で未開拓の領域として指摘している。
評価は、座屈する梁、機械的メタマテリアル、アレン・カーン方程式による相分離の3題材で行われた。連続的、離散的、場の値を持つ分岐という性質の異なる事例を含み、離散化の規模は最大で約26万点に達する。論文によれば、解の多峰的な構造を復元しつつ、従来手法より数桁大きな規模まで拡張できたという。
しくみをやさしく
中核は二つの技術である。第一は潜在フローマッチングによる軌道全体の生成である。高次元のデータを圧縮した潜在空間で、単純なノイズから目的のデータ分布へ滑らかに変換する流れを学習する。時刻ごとに解を逐次予測せず、変形の経過を丸ごと一度に生成するため、空間と時間の整合性が保たれる。
第二は反発誘導サンプリングである。生成を繰り返すと、同じ解ばかりが出やすい。そこで同時に生成する複数のサンプル同士が互いに離れるよう反発力を働かせ、異なる解の枝を網羅的に拾う。これにより、一回の推論(償却された一度の計算)で複数の枝を取り出せる。
身近な例では、定規を両端から押すと上にも下にも反り得る。従来モデルは「上と下の平均=真っすぐ」と答えかねないが、Bi-FORKは「上に反る形」「下に反る形」を別々に提示する。
ビジネスへの示唆
最も直接的に効くのは、製造業や建設業の構造解析である。たとえば設計部門の解析担当者が、薄板部品や梁の座屈挙動を有限要素法で繰り返し計算する業務がある。分岐点の近くでは、初期の微小な不整によって解が分かれるため、何度も条件を変えて計算し直す手間が生じる。自部署に「同じ条件で何通りも解析を回している業務」はないか、その作業に誰がどれだけ時間を割いているかを確認してみる価値がある。
影響が見込まれる部署とKPIは次のとおりである。
- 設計・解析部門:解析の待ち時間、設計の反復回数、試作回数
- 素材・材料開発:候補探索のリードタイム、メタマテリアルなど新構造の探索効率
- 品質保証:座屈など不安定現象の見落とし率、安全余裕の評価精度
- 化学・プロセス部門:相分離や混合状態の予測にかかる計算コスト
重要なのは、平均的な一つの答えではなく「起こり得る複数の挙動」を把握できる点である。リスク評価では、最悪ケースを含む解の枝を事前に見通せることが品質や安全性の判断材料になる。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを提案する。
- 棚卸し:設計・解析部門で、条件を振って繰り返し計算している業務や、結果が条件に敏感で解釈に迷う案件を洗い出す。目指す到達点は、分岐が問題となる業務と、その手間の大きさが担当者の間で共有された状態である。
- 差し込み先の設計:新しい解析基盤を増やさず、既存のシミュレーション結果を学習データとして使い、現行の解析ワークフローの前段に「候補の絞り込み」として置く。目指す到達点は、既存ツールの手順を変えずに、重い計算の前に有望な挙動を素早く見られる状態である。
- 小さく試す(PoC):一つの部品や一つの解析部署に限り、数週間で既知の座屈ケースを再現できるかを確認する。担当者が「複数の枝を見落とさず拾えている」と実感できるかを基準とする。目指す到達点は、現場の納得感に基づく適用範囲の見極めである。
- 運用と横展開:精度の確認基準と、最終的に従来の解析で検証する手順を整え、他の部品や素材開発へ広げる。目指す到達点は、AIが探索を担い、確定判断は従来解析が担う役割分担の定着である。
全体として目指すのは、設計者が分岐を含む複数の挙動を早い段階で把握し、手戻りを減らしながら設計の探索を進められる状態である。
今後の展望
論文は、分岐系の生成モデリングを高次元へ広げた点に意義があるとする。ただし、学習には元となるシミュレーションデータが必要であり、対象とする現象ごとの検証が欠かせない。実務では、生成結果を従来の物理解析で裏取りする運用が当面の現実解となる。デジタルツインや材料探索との接続が進めば、不安定現象を前提にした設計が一般化する可能性がある。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
外部映像から一人称視点を深度なしで生成
外部カメラの映像から作業者の一人称視点を生成する新手法LEGOが登場した。深度推定や点群化を省き、構造を担う変換器と細部を担う拡散モデルを分担させ、従来法を上回る精度を示した。
画像AI、1ブロック反復で精度維持し軽量化
単一のTransformerブロックを繰り返し使う画像認識モデル「reViT」が、全層モデルと同等の精度を保ちつつ保存パラメータを約70%減らした。端末搭載や配布のコストを下げる道を開く成果である。
カメラ構成を問わぬロボ制御AIを開発
カメラの台数や位置が変わっても動作するロボット操作AI「VersaCamVLA」が提案された。現場ごとの再学習を減らせる可能性があり、導入コストの抑制に資する。