人型ロボ、自己進化で動作を拡張
人の動作データを人型ロボットの実行可能な動作へ変換し、成功した変種だけを再学習に回す枠組み「InterMimicGen」が提案された。少量の実演から作業の網羅範囲を広げる道筋を示す。
研究の概要
人型ロボットに「歩きながら物を運ぶ」「両手で持ち替える」といった移動と操作の複合動作(ロコマニピュレーション)を覚えさせるには、大量で多様な動作データが要る。人の動きをモーションキャプチャで記録した人と物体の相互作用データは有力な教師情報であるが、数が少なく、データセットごとに形式が異なり、ロボットの身体にそのまま実行させることもできない。関西大学などの国際研究チームによる論文は、この三つの壁を一つの仕組みで越える手法「InterMimicGen」を提案した。
特徴は、ロボット側の動作データと、それを再現する追従ポリシー(トラッカー)が互いを改善し合う「自己進化」の構造にある。研究チームはまず、複数の既存データセットを統合し、人型ロボットの参照動作へ変換(リターゲティング)した。その際、全身の協調と、指先と物体の接触関係を保つことに重点を置いている。これにより、器用な手を備えた人型ロボット向けの、大規模で多様な参照動作集ができあがる。
仕組み:データの好循環
第二の段階では、この参照動作を物理シミュレーション上で実行する汎用トラッカーを学習させる。一つの方策で多様な動作を追従できる点が特徴で、従来の人型ロボットの追従システムより規模と多様性が大きいと論文は主張する。
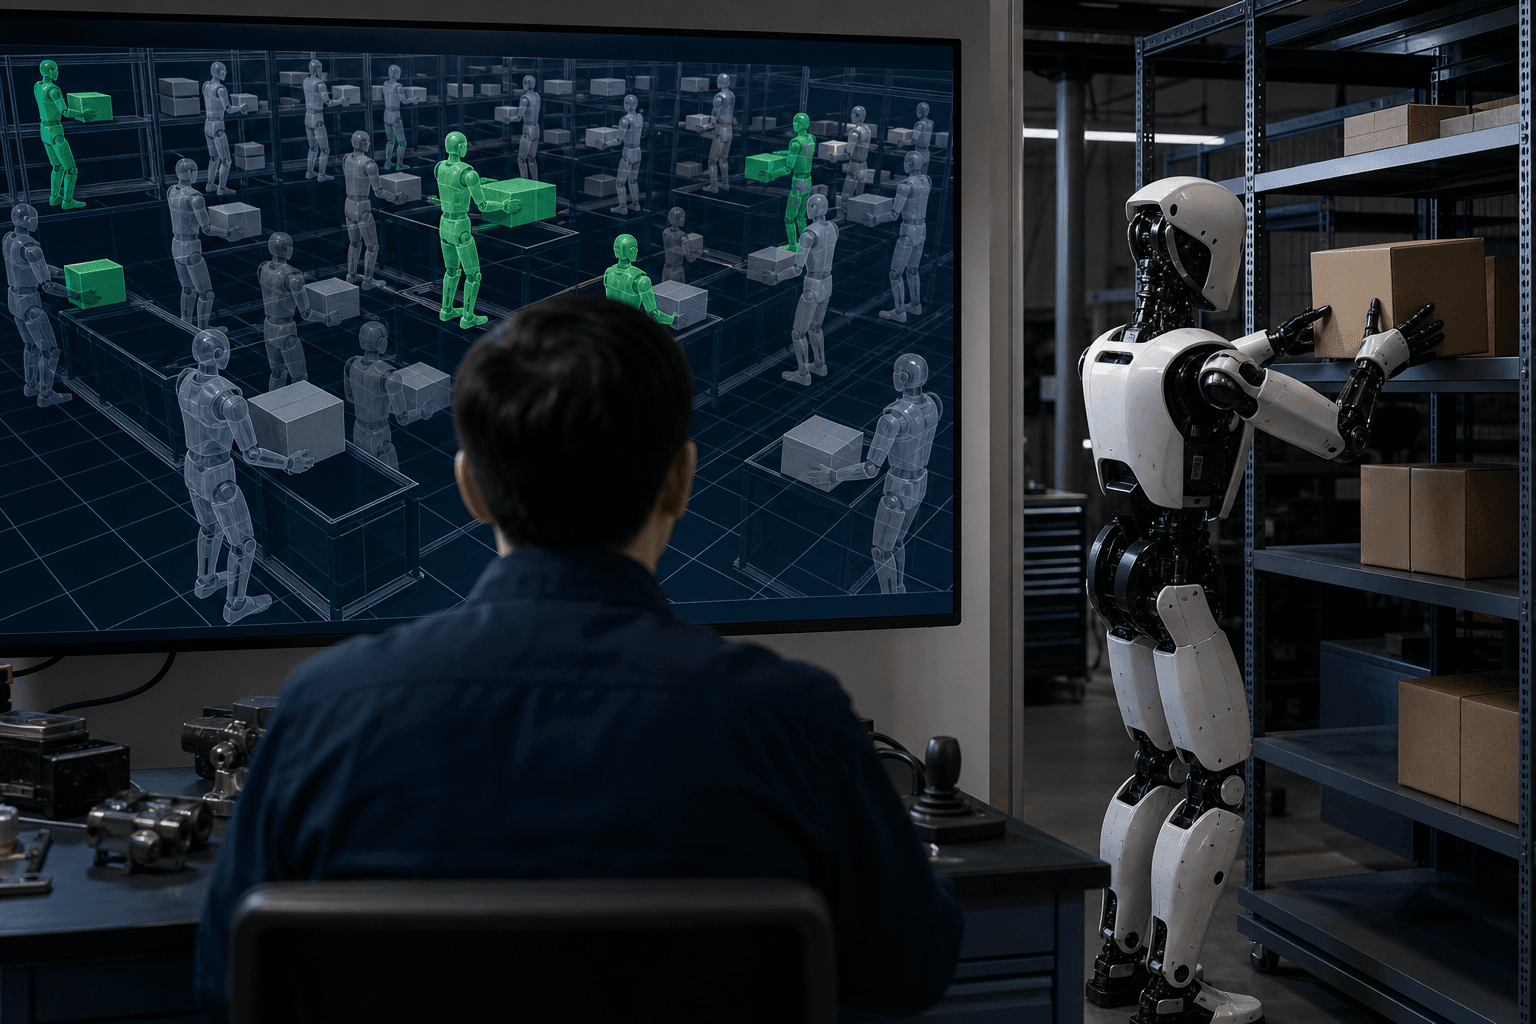
第三の段階がデータフライホイールである。各ラウンドで、相互作用が起きる場所や身体の使い方に、作業の意味を変えない小さな修正を加える。たとえば、箱を置く位置を少しずらす、腕の運び方を変えるといった変更である。修正した動作でトラッカーを微調整し、シミュレーション上で作業を完遂できた変種だけを残して次のラウンドの種にする。小さな編集が繰り返されるたびに積み重なり、少数の原実演の周囲に、作業の意味と動作品質を保ったまま対象範囲が広がっていく。実験では、ロボット構成をまたいだ接触維持型の変換、単一方策による幅広い追従、ラウンドごとに増え続ける実行可能動作、実機ロボットへの転移が確認された。
ビジネスへの示唆
この研究の本質は、高価な実演データを集め直さずに、手持ちの少量データから対応範囲を広げられる点にある。実演の収集は、現場の熟練者を拘束し、撮影環境を用意する必要があり、多くの企業でボトルネックとなっている。
該当しやすい業務は、物流倉庫での棚からのピッキングと箱の積み替え、製造ラインでの部品の持ち運びと治具への取り付け、病院や介護施設での物品搬送、小売バックヤードでの検品と陳列補充である。いずれも、置き場所や物の大きさが日々わずかに変わるため、固定プログラムでは対応しにくい作業だ。自部署に、毎日繰り返すが配置や条件が微妙に違う運搬・組付けの業務はないだろうか。いま誰が、どれだけの手間をかけてその例外対応を吸収しているのかを考えることが出発点となる。
影響が見込まれる部署と指標は次のとおりである。
- 物流・生産技術部門:ロボット教示(ティーチング)の工数、段取り替え時間、ライン停止時間
- 現場運用部門:作業の完遂率、例外処理に割く人手
- 研究開発・DX部門:新作業への展開に要する期間、実機試験の回数
シミュレーション上で成功した動作だけを残す設計のため、実機での試行錯誤を減らせる可能性がある。ただし論文はシミュレーションと一部の実機転移の確認であり、個々の現場の安全基準や耐久性の検証は別途必要である。
現場での導入イメージ
仮に導入支援に入るなら、次の四段階で進めることになる。
-
棚卸し:ロボット化したい作業を洗い出し、「動作の細かな違いで止まっている業務」を可視化する。作業ごとに、条件の揺れ幅と、熟練者が暗黙に行う調整を整理する。目指す到達点は、効果が出やすい作業の優先順位表を現場が納得して持つことである。
-
差し込み先の設計:新しいツールを増やさず、既存の作業手順書、撮影済みの作業映像、現行のロボット制御系に載せる。まず公開済みの人物体相互作用データと自社の少量の実演を統合し、変換の対象とする。目指す到達点は、現場の担当者が普段の業務の延長で実演データを提供できる経路の確立である。
-
小さく試す(PoC):一つの部署の一つの作業に絞り、数週間でシミュレーション上の拡張を回す。成功した動作の一覧を、現場の担当者が見て「実際にあり得る動きか」を実感で確かめる。小さく、安く始められる規模にとどめる。目指す到達点は、担当者が「この動きなら任せられる」と判断できる水準の確認である。
-
運用と横展開:採用する動作の品質基準、安全確認の手順、失敗事例の記録方法を整え、他の部署や拠点へ広げる。成功した動作が蓄積されるほど資産となる。目指す到達点は、新しい作業を追加するたびに動作資源が育つ運用の定着である。
全体としては、実演を一度集めれば終わりではなく、使うほど対応範囲が広がる動作資産を社内に持つ状態を目標とする。
今後の展望
論文は、異種の人間実演から継続的に拡大する動作資源への統一的な道筋を示したと位置づける。今後は、物の形状や重さの違い、人との共存環境といった現実の制約への対応が焦点となる。企業にとっては、ロボット本体の選定より先に、自社の作業データをどう蓄積し活用するかが競争力を左右する可能性がある。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボ、手本動画を階層で読み成功率向上
LLMが動かすロボットが、手本動画を階層に整理して必要な場面だけ参照する手法が登場した。1本の動画で追加学習なしに成功率を高め、現場導入の負担を下げる点で注目される。
視線制御ロボ、手首カメラなしで精密作業
米研究チームは人間の視覚に倣い、単一のステレオカメラの視線を能動制御して両手作業を行うロボット手法を発表した。手首カメラを省きつつ成功率を維持し、ロボットの低コスト化に道を開く。
動的場面のコード再現、AIに壁
動画から物理現象を再現するグラフィックスコードをAIに書かせる新指標「4DCodeBench」が公表された。静的再現に強い先端モデルも、変形や流体の動的再現は不安定と判明した。