視線制御ロボ、手首カメラなしで精密作業
米研究チームは人間の視覚に倣い、単一のステレオカメラの視線を能動制御して両手作業を行うロボット手法を発表した。手首カメラを省きつつ成功率を維持し、ロボットの低コスト化に道を開く。
研究の概要
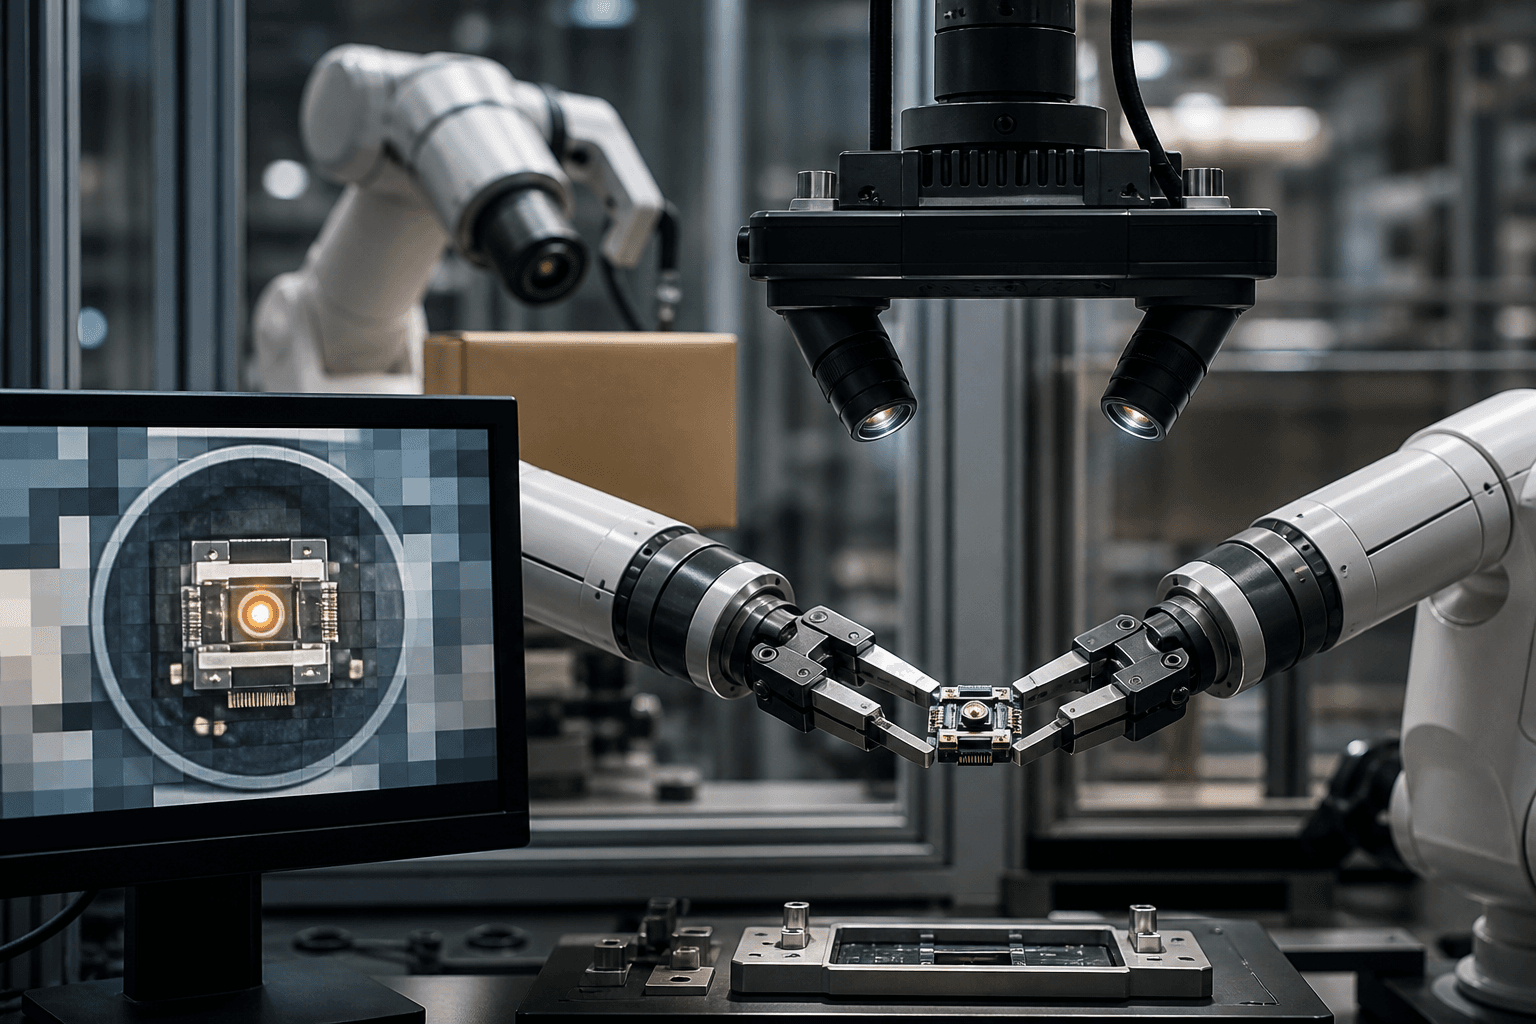
米国の研究チームは、人間の眼球運動に着想を得たロボット視覚の枠組み「EyeRobot 2.0」を発表した。単一のステレオカメラを構成する二つの視点を首振りのように動かし、場面内の3次元上の注視点に視線を集中させる。取得した画像は中心部により多くの視覚トークンを割り当てる中心窩処理で解析され、作業に関係する特徴に計算資源を集中させる仕組みである。
この能動的視覚固定には、作業の進行に応じた視線の協調が欠かせない。研究チームは階層的な方式を採用した。まず対象物を指定すると視線を合わせる低レベルの視線制御方策を、密な幾何学的報酬を用いた強化学習で訓練する。次に、作業の進捗に応じて注視目標を出力する選択器を、模倣学習によるグリッパー方策と同時に学習させる。その結果、人間の注視順序に似た視線の移動を自ら獲得するという。
さらに、グリッパー情報を注視点基準のSE(3)座標系に正規化することで、学習すべき行動分布を小さくしている。実機7種、シミュレーション6種の作業で遠隔操作データを収集し、実機1000回超、シミュレーション1800回の試行で検証した。
検証結果
標準的な方策から手首カメラを外すと影響は大きい。固定式ステレオカメラのみでは、実機の成功率が**52%から27%**に低下した。EyeRobot 2.0はステレオカメラのみでこの差を埋め、固定式ステレオに対して実機で40%、シミュレーションで20%上回った。
手首カメラの視界が良好な場合、成功率は**69%対64%**でEyeRobot 2.0が同等以上である。把持した物体が手首カメラを遮る場合には、**48%対22%**と2倍超の差がついた。
ビジネスへの示唆
最大の影響は、ロボットのハードウェア構成と保守にある。手首カメラは可動部に取り付けるため、ケーブルの断線、レンズ汚れ、衝撃による故障が起こりやすい。これを省ければ、製造業の組立ラインや電子部品の実装工程では、部品点数の削減と保守工数の低減が見込める。生産技術部門や設備保全部門にとっては、設備総合効率(OEE)や平均故障間隔(MTBF)の改善要因となり得る。
物流業界のピッキング作業でも応用余地がある。把持した荷物が手元の視界を遮る場面は、倉庫の仕分けで頻発する。遮蔽時の成功率が2倍超になった結果は、ピッキング成功率や1時間当たり処理個数といったKPIの底上げにつながる可能性がある。
導入コストの面でも利点がある。主な影響先は次のとおりである。
- 製造業の調達部門:カメラ台数とケーブル配線の削減による機体単価の低減
- 食品・医薬品の包装工程:細かな物体の把持における不良率の低下
- ロボットSIer:センサー構成の簡素化によるキャリブレーション工数の削減
加えて、遠隔操作データから方策を学習する方式のため、新しい作業への展開に要する教示時間の短縮が期待される。多品種少量生産の現場では、段取り替えの所要時間を抑える効果が見込まれる。
今後の展望
実用化には課題も残る。首振り機構という新たな可動部を追加するため、その耐久性と制御遅延の評価が必要になる。検証は研究環境の作業に限られており、工場や倉庫の照明変動、反射物、高速搬送との組み合わせでの性能は未確認である。
それでも、センサーを増やすのではなく、視線の使い方を賢くするという発想は、ロボットの低コスト化と高精度化を両立させる方向性を示す。人型ロボットや協働ロボットの開発企業にとって、視覚設計の選択肢を広げる成果といえる。今後は、他社の基盤モデルとの統合や、より長時間の作業での頑健性の検証が焦点となる。
同セクションの記事
動的場面のコード再現、AIに壁
動画から物理現象を再現するグラフィックスコードをAIに書かせる新指標「4DCodeBench」が公表された。静的再現に強い先端モデルも、変形や流体の動的再現は不安定と判明した。
MoSE3、全画素の6自由度運動を推定
研究チームが単眼動画から全画素の回転と並進を世界座標系で直接推定するAIモデル「MoSE3」を発表した。点追跡では得られなかった部位の回転や剛体のまとまりを捉え、ロボットや映像制作への応用が見込まれる。
SNAP、軽量デコーダーで3D理解力を向上
新規視点合成を用いた自己教師あり手法SNAPが、デコーダーの表現力を抑える設計で幾何学的特徴を獲得した。少ない計算資源で教師あり手法に迫り、ロボットや測位分野の導入コストを下げる可能性がある。