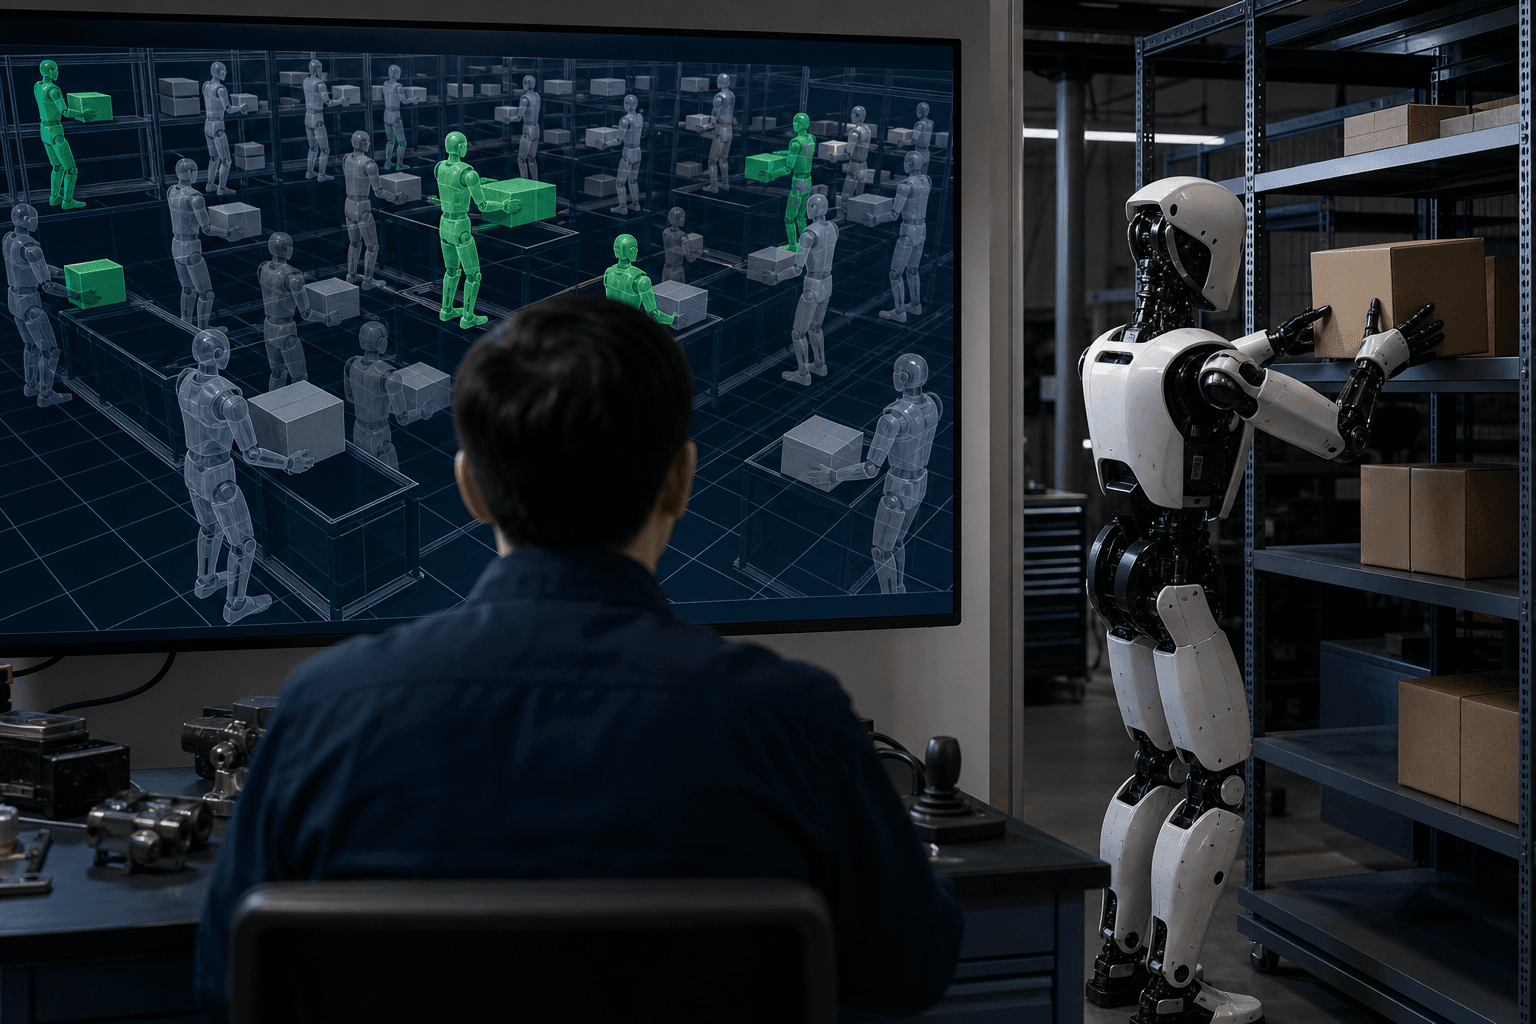
AI×製造10/7(水)人型ロボ、自己進化で動作を拡張人の動作データを人型ロボットの実行可能な動作へ変換し、成功した変種だけを再学習に回す枠組み「InterMimicGen」が提案された。少量の実演から作業の網羅範囲を広げる道筋を示す。
AI×製造6/25(木)ロボットが自律的に技能習得、人手デモ不要にスタンフォード大学の研究チームが、ロボットが人間のデモンストレーションなしに新たな操作技能を自律的に獲得するフレームワーク「InSight」を発表した。製造・物流現場における技能習得コストの大幅削減につながる可能性がある。