AI×製造
ロボット制御の表現設計、成功率93.6%達成
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
10本掲載
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
英研究チームは衛星画像の時系列から作物を区分けする新モデル「PAtteRNS」を開発した。主要データで既存手法を上回り、区画境界の精度も高い。データ設計の欠陥も指摘した。
米UCバークレー校などの研究チームが、線形注意型LLMの再帰状態を8ビットに量子化しても精度を保つ手法LeapQuantを開発した。長文推論の費用を下げ、実運用の採算改善に資する成果である。
中国の研究チームは、線形注意モデルの再帰状態を6ビットで圧縮する量子化手法STEPQuantを開発した。精度をほぼ維持し、同時処理時のサービング総メモリを最大68.7%減らす。
米アドビなどの研究チームは、画素拡散モデルに敵対的学習を後付けし、構造を変えず画像の微細な質感を回復させる手法を示した。生成画像の品質向上を低コストで狙える点が注目される。
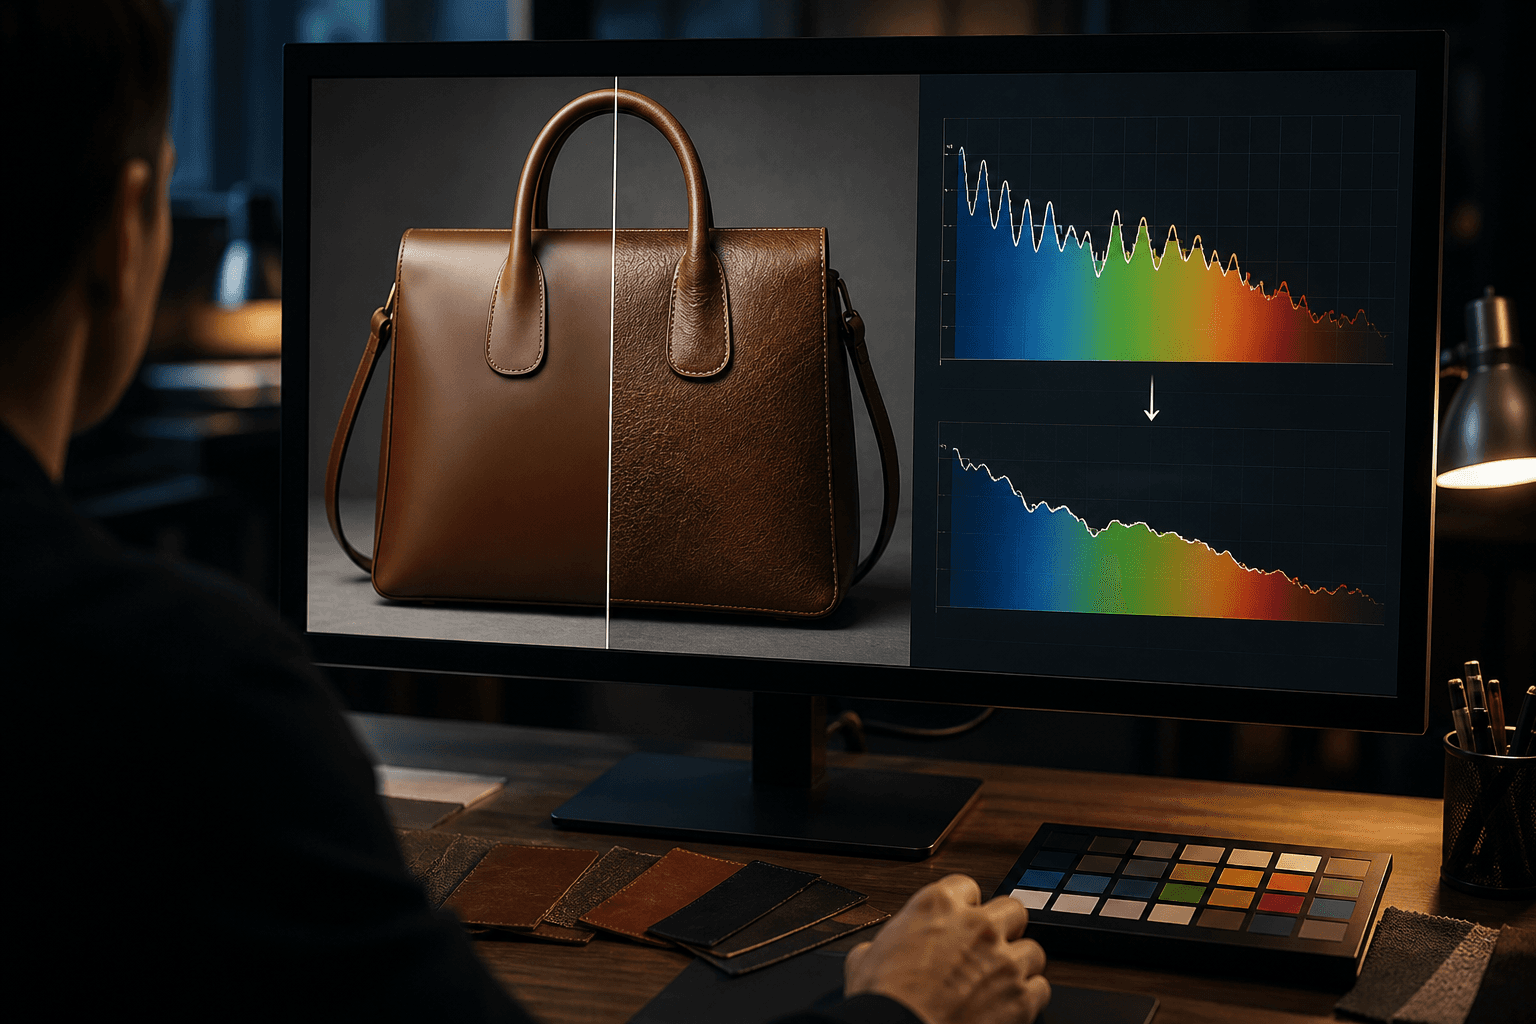
米研究チームが、少数の実映像から数百本の多様な動画を生成しヒューマノイドに物体搬送を学習させる手法PRISMを開発した。実機での追加調整は不要で、物流現場の導入コスト低減につながる。
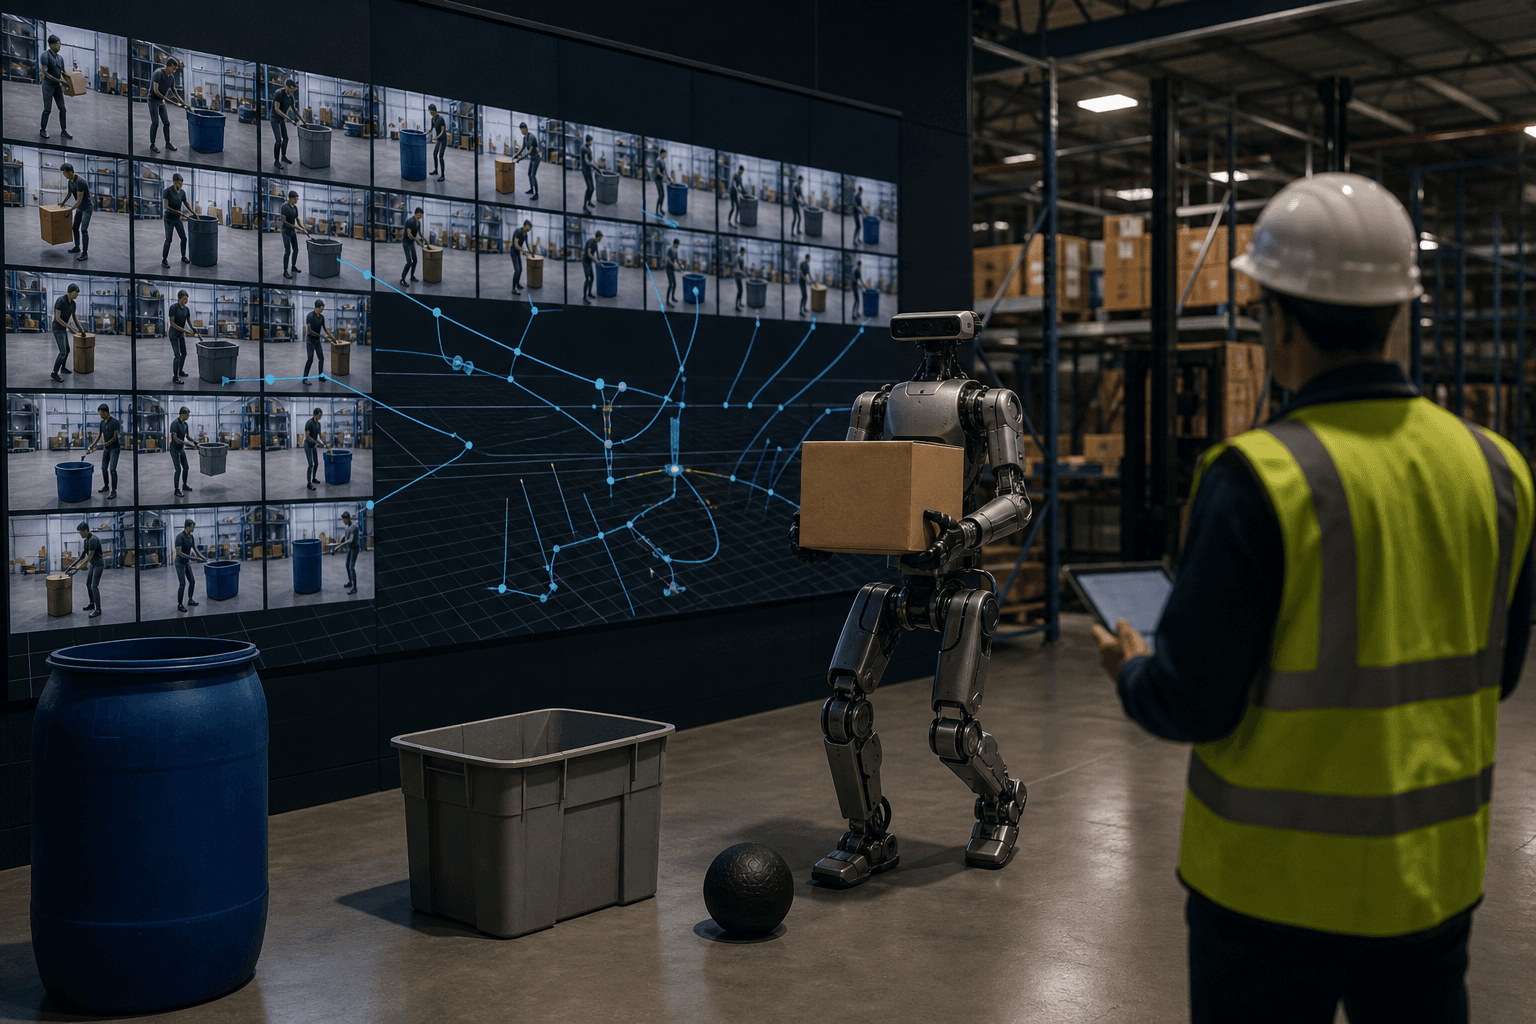
生成モデルで意味クラスが確定する時期と、局所的な文脈だけでは生成できなくなる時期が重なる理由を、理論的に証明した研究が登場した。モデル設計や推論効率の指針となる。
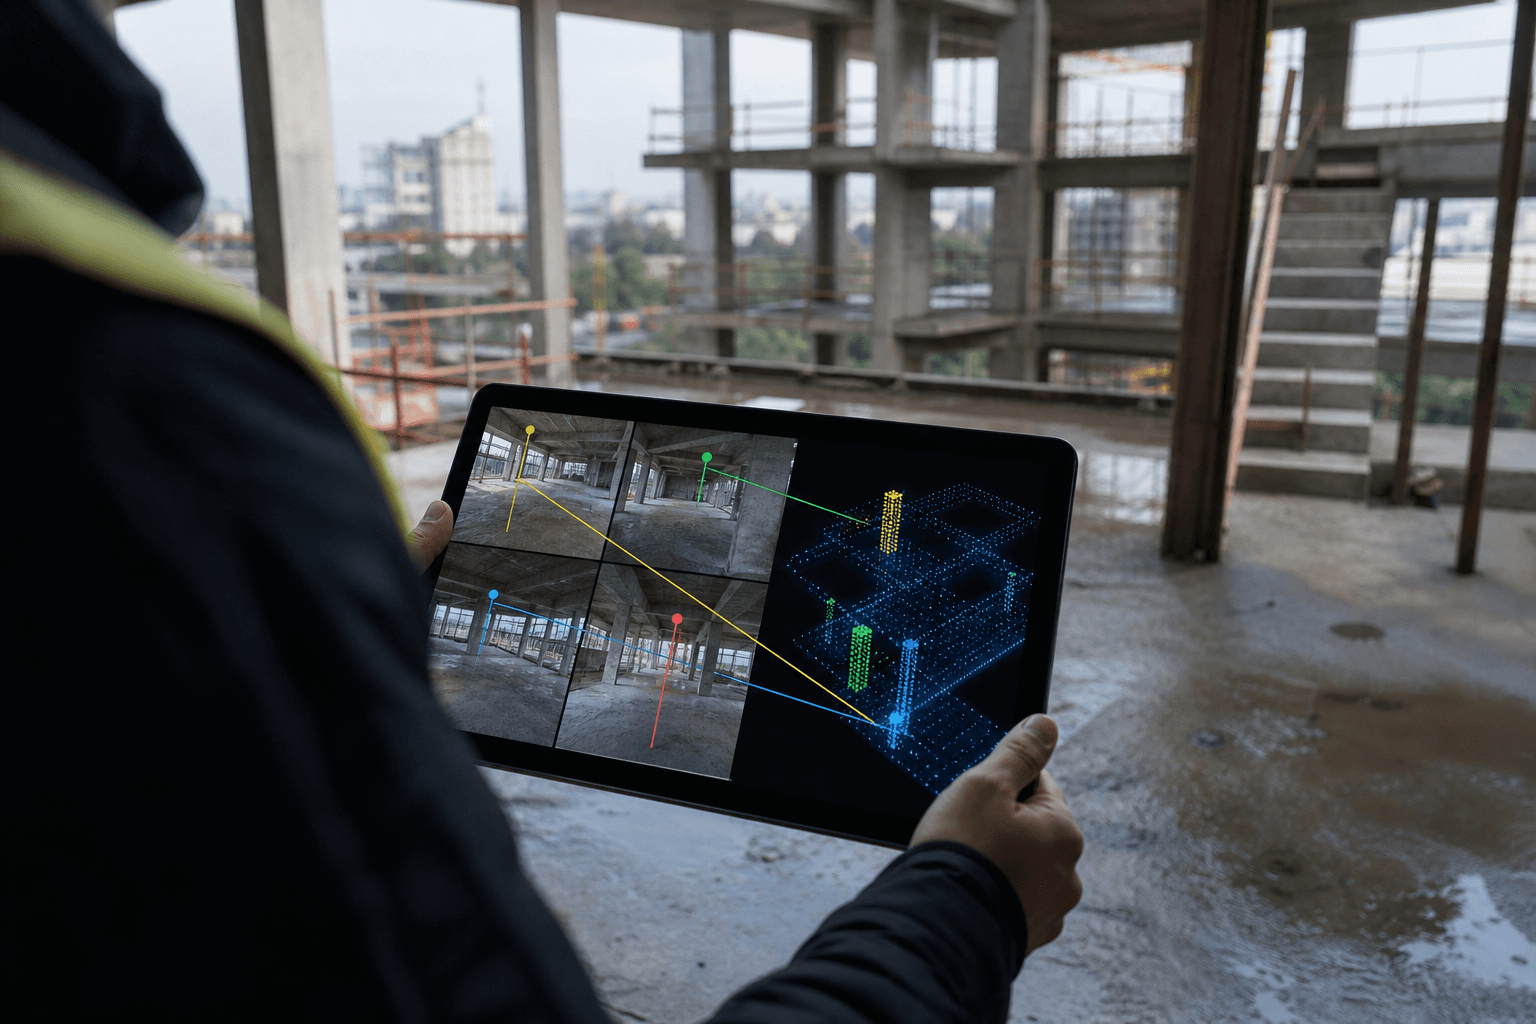
韓国の研究チームは、複数視点の画像から粗い3D表現を内部で組み立ててから回答するMLLM「Imagine3D-LLM」を発表した。精密な幾何情報に頼らず、空間推論で既存手法を上回った。
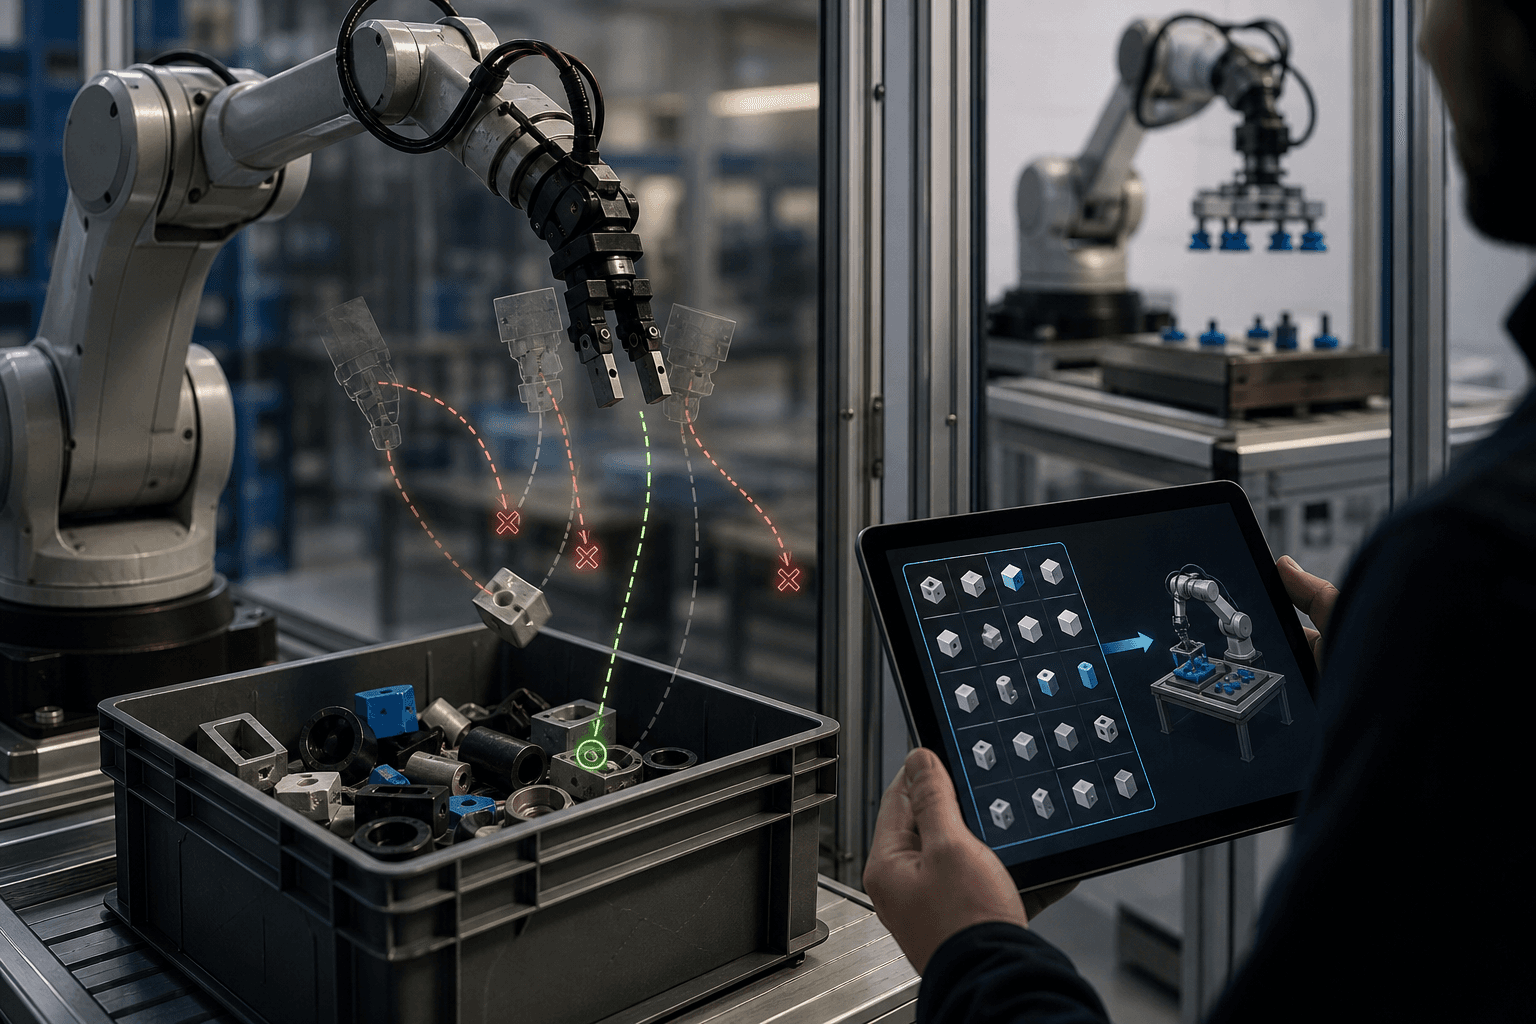
ロボットが基盤モデルの助言で既存の短い技能を試し、成功例を学習に回して失敗を自ら克服する手法が登場した。人手の実演なしに現場で性能を高められる点が、導入費用の抑制につながる。
米研究チームが、点の指定だけで3D形状を重複も隙間もない部品に分割する手法Point2Partを開発した。部品間の整合性を従来比で一桁改善し、設計や制作の工程効率化に道を開く。