ロボット、再利用技能で自律的に方策改善
ロボットが基盤モデルの助言で既存の短い技能を試し、成功例を学習に回して失敗を自ら克服する手法が登場した。人手の実演なしに現場で性能を高められる点が、導入費用の抑制につながる。
研究の概要
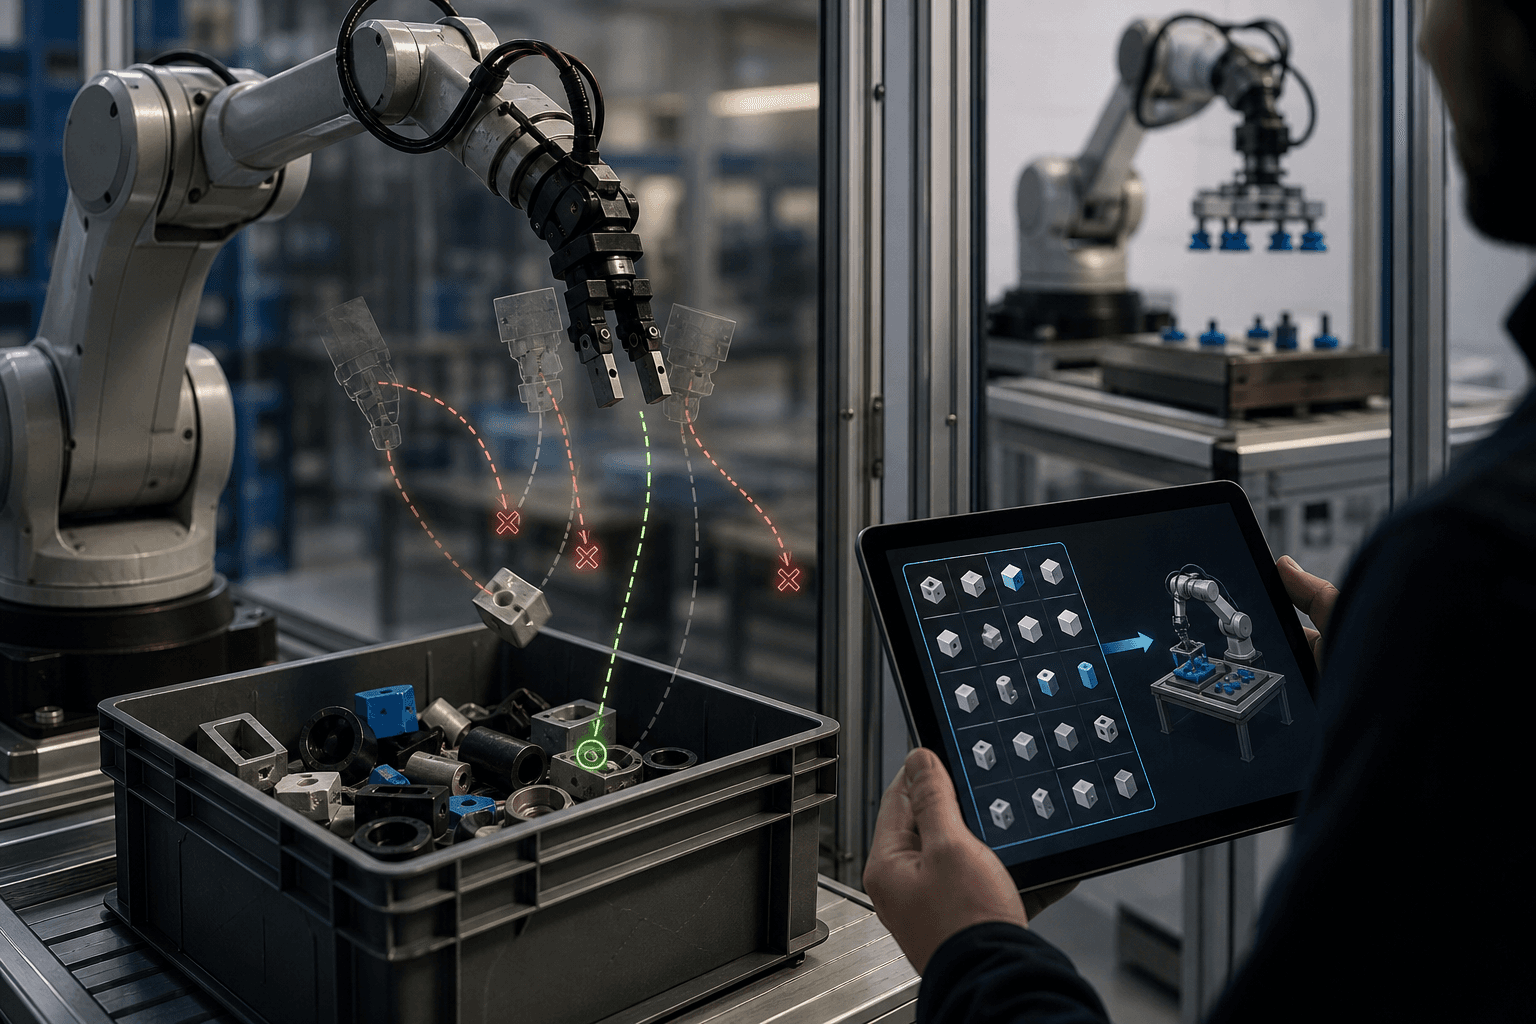
Rui氏らの研究チームは、現実世界で稼働するロボットが初期学習の範囲を超えて改善し続けるための手法「スキル空間シューティング」を提案した。論文は2609.38178v1として公開されている。
従来、ロボットが新たな状況や失敗に直面した場合、人間が正しい操作を実演して教え直す必要があった。この作業は作業の種類が増えるほど負担が大きくなる。近年は基盤モデルが学習済みの行動を自律的に組み合わせて課題を遂行する「エージェント型システム」が注目されている。ただし、課題を完了できても、ロボット自身の方策が失敗を克服できるようになるわけではない。行動を方策の学習可能な修正へ変換する工程が欠けていたためである。
研究チームが着目したのは、多くの修正動作が「つかみ直す」「押して位置を整える」といった、作業をまたいで繰り返し現れる短い行動、すなわちスキルで表現できる点である。基盤モデルは場面の映像からこれらのスキルの適否を推論できる。そこで、基盤モデルの誘導でスキルを試行して修正動作を探索し、成功した試行を方策改善の教師データとして取り込む仕組みを構築した。
実機実験では、自律動作する方策が試行を重ねるごとに繰り返し改善することが示された。さらに、獲得したスキルを別の作業へ共有すると、新しい作業の改善に必要な教示量を減らせることも確認された。
ビジネスへの示唆
最も影響を受けるのは、ロボットの導入と保守に人手がかかる製造業と物流業である。組み立てやピッキングの現場では、部品の種類や配置が変わるたびに熟練者が実演を与え、方策を再調整している。この手法が実用化すれば、現場での調整作業を自律的な試行に置き換えられる可能性がある。
影響を受ける部門と指標は次のとおりである。
- 生産技術部門:立ち上げ・段取り替えに要する教示工数と期間の短縮
- 物流・倉庫運営部門:ピッキング成功率の向上と、例外処理に割く人員の削減
- 保守・運用部門:失敗による停止時間と、遠隔支援の対応件数の低減
とりわけ注目すべきは、スキルの共有によって作業ごとの教示量が減る点である。ロボットを複数の工程や拠点に展開する企業では、一度獲得したスキルを資産として横展開できる。新規タスク1件あたりの教示コストが下がれば、少量多品種の生産ラインや、これまで採算が合わなかった中小規模の現場でも自動化の投資回収期間が短縮される余地がある。
サービス分野でも応用が見込まれる。食品調理、小売の陳列補充、介護や清掃といった環境変動の大きい業務では、失敗事例の蓄積が性能向上に直結する。運用しながら性能が上がる仕組みは、導入後の成功率が時間とともに改善する契約や保守モデルの設計にもなじむ。
今後の展望
課題も残る。自律的な試行は、実機で失敗を重ねる過程で物的損害や安全上のリスクを伴う。工場や倉庫で採用するには、試行範囲の制限、人による監視、安全基準との整合が不可欠である。また、基盤モデルの推論に依存するため、推論の誤りが非効率な探索や誤った教師データを生む可能性がある。論文の要旨からは、改善幅の大きさや適用できる作業の範囲までは読み取れず、導入企業は自社の作業での検証を要する。
一方、基盤モデルと再利用可能な技能を組み合わせる発想は、ロボット知能を「一度作って終わり」から「運用で育てる」資産へ転換させるものである。企業にとっては、ロボットの選定基準として初期性能だけでなく、現場での自己改善能力とスキルの共有機能を評価する視点が重要になる。今後は安全性を保ちながら試行を自動化する運用設計と、スキルを社内で蓄積・流通させる基盤の整備が、競争力を左右するとみられる。
関連トピック
同セクションの記事
ロボット制御の表現設計、成功率93.6%達成
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
反実仮想動画で人型ロボの搬送技能を量産
米研究チームが、少数の実映像から数百本の多様な動画を生成しヒューマノイドに物体搬送を学習させる手法PRISMを開発した。実機での追加調整は不要で、物流現場の導入コスト低減につながる。
3D形状を点指定で欠落なく部品分割
米研究チームが、点の指定だけで3D形状を重複も隙間もない部品に分割する手法Point2Partを開発した。部品間の整合性を従来比で一桁改善し、設計や制作の工程効率化に道を開く。