3D形状を点指定で欠落なく部品分割
米研究チームが、点の指定だけで3D形状を重複も隙間もない部品に分割する手法Point2Partを開発した。部品間の整合性を従来比で一桁改善し、設計や制作の工程効率化に道を開く。
研究の概要
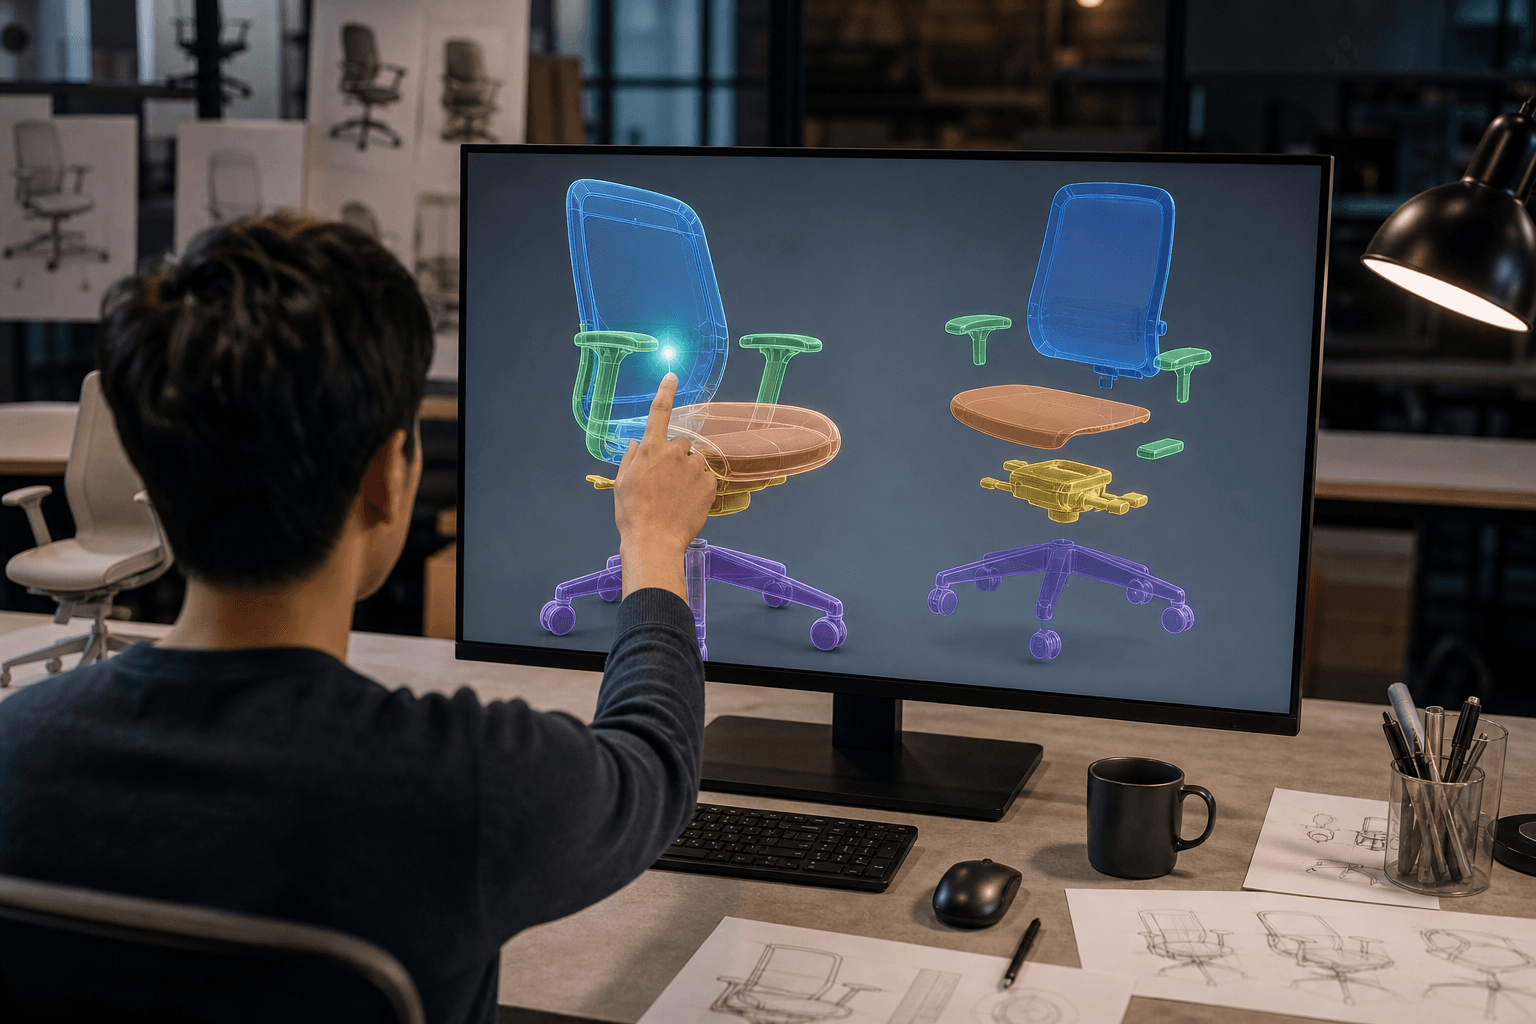
米国などの研究チームは、画像やメッシュから3D形状を部品単位に分割する新手法「Point2Part」を発表した。従来の3D部品分解手法は、部品ごとに独立して推定するため、部品同士が重なったり、形状の一部が抜け落ちたりする課題があった。こうした重複や欠落は、部品単位での編集や加工といった後工程の妨げとなってきた。
新手法は、部品分解を形状全体の「分割問題」として定式化した点に特徴がある。利用者が望む部品ごとに3D空間上の点を1つ指定すると、モデルは全部品を同時に考慮し、形状内部のあらゆる位置をちょうど1つの部品へ割り当てる。結果として、部品は互いに重ならず、合わせれば元の形状を完全に復元する。
基盤には学習済みの3D生成モデルを用いる。入力画像またはメッシュから形状の潜在表現を得て、点の指定を部品トークンに変換する。さらに、粗い段階から細かい段階へと全部品を一括で評価する復号器で分割を確定する。同一の潜在空間で処理するため、画像からの部品生成、メッシュからの部品生成、部品セグメンテーションの3課題を単一モデルで扱える。
実験では、3課題すべてで既存手法を全ての部品品質指標で上回り、部品間の整合性を従来の最先端手法より一桁改善したとされる。コードとモデルは公開予定である。
ビジネスへの示唆
最も直接的な恩恵を受けるのは、ゲーム・映像・XR分野の3Dアセット制作部門である。生成AIで作った3D形状は一体成形のものが多く、キャラクターの衣装や家具の脚といった部品へ分けるには手作業の修正が必要だった。部品が欠落なく分割されれば、リトポロジーや再編集の工数が減る。主なKPIは、1アセット当たりの制作時間、手戻り率、再利用可能なアセット比率である。
製造業では、製品設計部門と試作部門に影響が及ぶ。既存製品の3Dスキャンや画像から部品構成を自動で起こせれば、リバースエンジニアリングの期間短縮が見込める。部品が重ならず全体を覆う性質は、3Dプリントの造形分割や、部品別の材料見積もり、組立工程の検討と相性が良い。
利用が想定される業務は次のとおりである。
- EC・小売:商品3Dモデルの部品別カスタマイズ表示(転換率、返品率)
- ロボティクス:物体の可動部や把持部位の認識(把持成功率)
- 保守・修理:機器の部品単位の識別と手配(部品特定時間)
点を1つ指定するだけで分割を制御できるため、専門的なモデリング技能を持たない担当者でも運用しやすい。人材面では、高度なモデラーを反復作業から解放し、品質確認や設計判断へ配置転換する余地が生まれる。
今後の展望
実用化に向けては、複雑な内部構造を持つ工業部品や、実測スキャン特有のノイズへの耐性を検証する必要がある。また、部品の意味付けや、CADで扱う厳密な寸法精度への対応は、論文の範囲では示されていない。導入企業は、自社データでの部品粒度の一致度や、修正工数の削減幅を小規模に試験したうえで、適用範囲を見極めることが求められる。
コードとモデルの公開後は、既存の3D生成サービスやアセット管理基盤に部品分解機能が組み込まれる可能性が高い。3D生成が量産段階に入るなか、生成物を使える部品へ整える後処理の自動化は、制作コスト競争の新たな焦点になるとみられる。
関連トピック
同セクションの記事
ロボット制御の表現設計、成功率93.6%達成
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
反実仮想動画で人型ロボの搬送技能を量産
米研究チームが、少数の実映像から数百本の多様な動画を生成しヒューマノイドに物体搬送を学習させる手法PRISMを開発した。実機での追加調整は不要で、物流現場の導入コスト低減につながる。
ロボット、再利用技能で自律的に方策改善
ロボットが基盤モデルの助言で既存の短い技能を試し、成功例を学習に回して失敗を自ら克服する手法が登場した。人手の実演なしに現場で性能を高められる点が、導入費用の抑制につながる。