AI×製造
φ-RIE、実写空間を操作可能な環境に変換
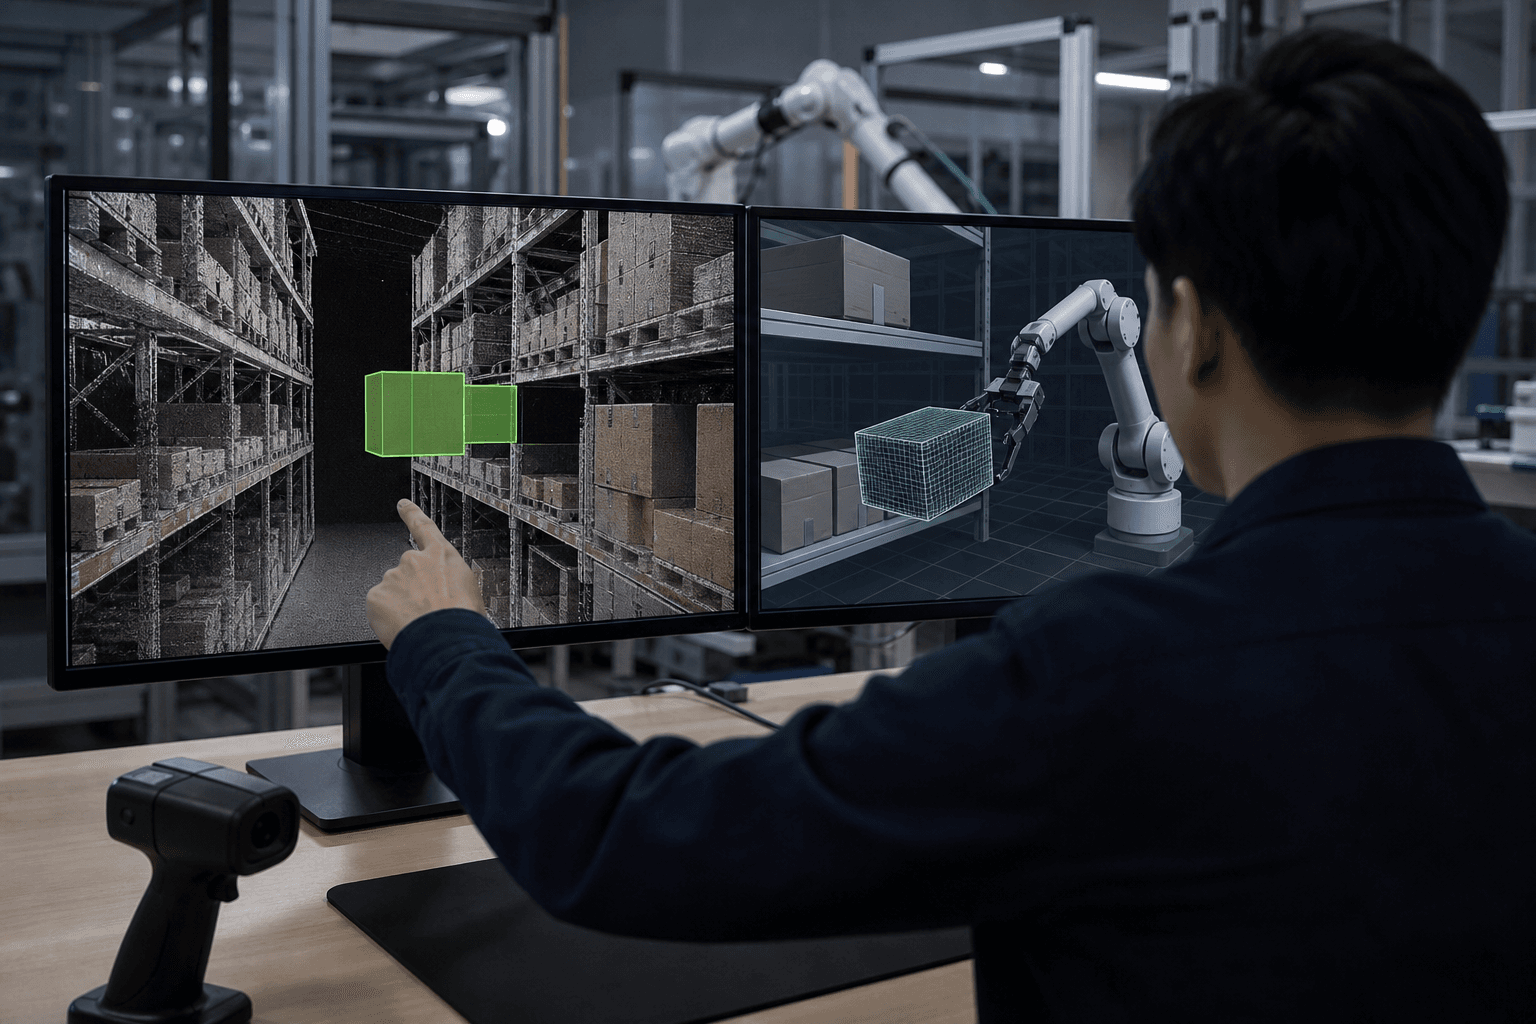
3D Gaussian Splattingで再現した実写空間から、選んだ物体だけを動かせるシミュレータ資産へ変換する手法φ-RIEが発表された。ロボット学習用の環境構築の工数削減につながる可能性がある。
全セクション横断 5 件
3D Gaussian Splattingで再現した実写空間から、選んだ物体だけを動かせるシミュレータ資産へ変換する手法φ-RIEが発表された。ロボット学習用の環境構築の工数削減につながる可能性がある。
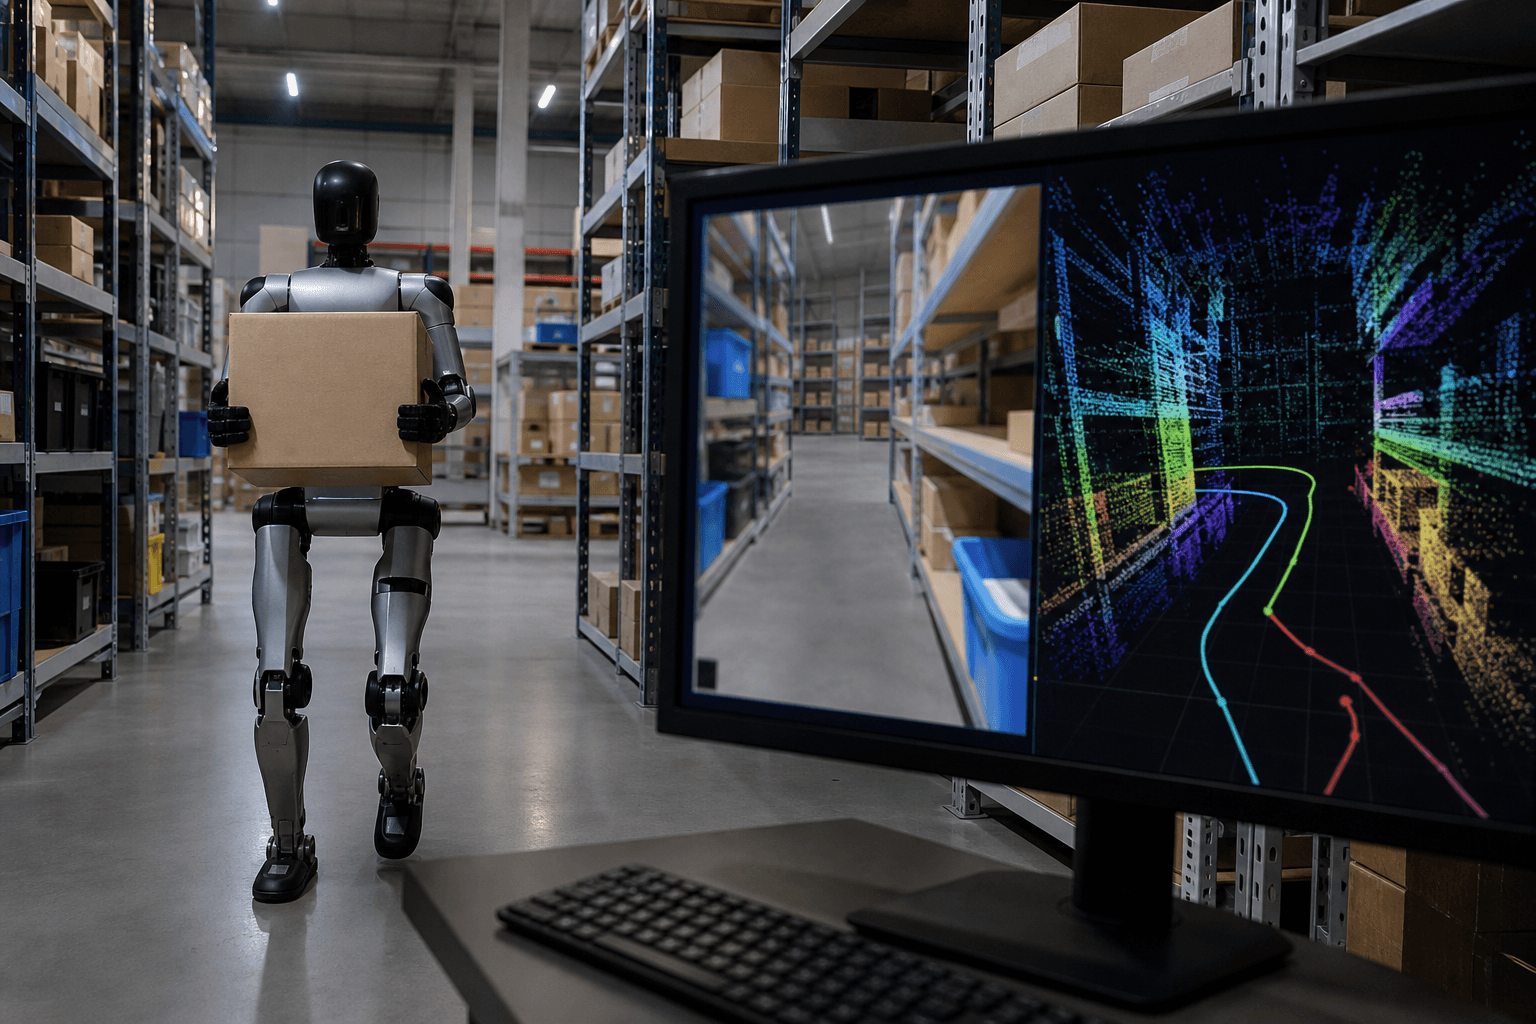
スタンフォード大学らの研究チームが、実環境を3D再構築した合成データのみでヒト型ロボットに物体搬送・ナビゲーションを学習させる手法「VLK」を発表した。人手によるデータ収集を不要とし、製造・物流・医療現場への実用展開を加速させる可能性がある。
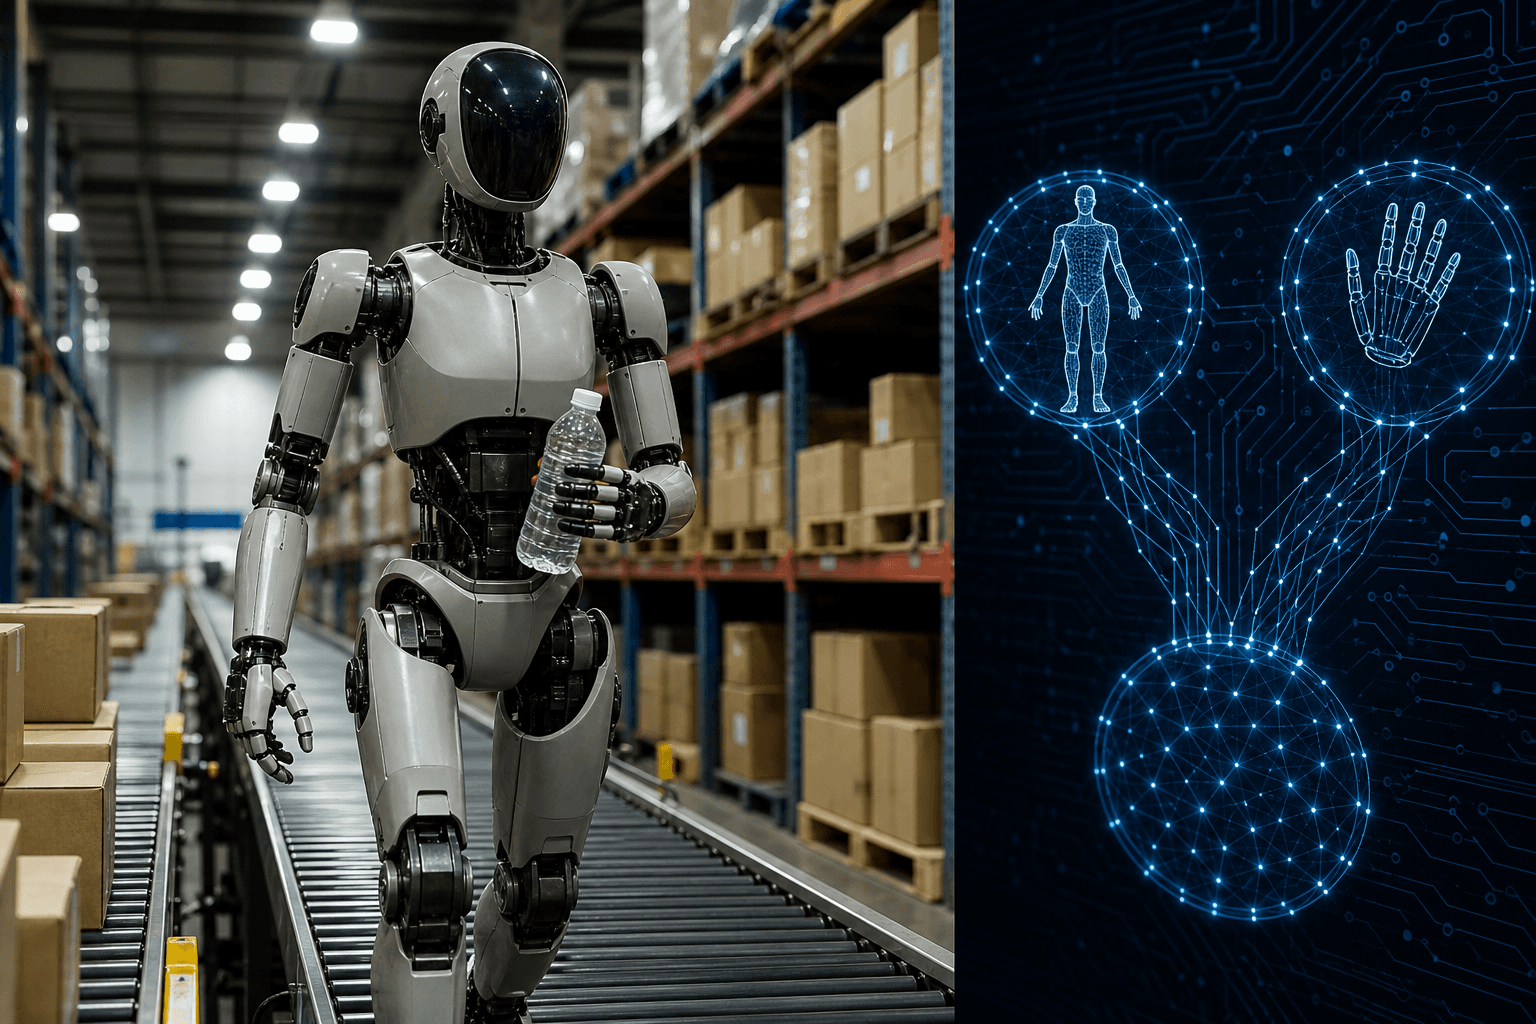
米中研究チームが開発したCoorDexは、人型ロボットが歩きながら瓶をつかみ冷蔵庫を開けるなど高度な手指作業を連続実行できる学習基盤であり、物流・製造・介護分野の自動化投資判断を根本から変える可能性がある。
ライデン大学の研究チームが、科目ごとに指導戦略を自動切り替えするLLM家庭教師システムを開発した。A/Bテストで演習移行率が28%超に達し、EdTech企業の収益モデルを直撃する可能性がある。

米スタンフォード大学などの研究チームが、多関節工具をロボットハンドで自律操作する汎用フレームワーク「Mana」を発表した。製造・物流・医療現場の自動化水準を大幅に引き上げる可能性がある。