ロボットが工具を自在に操る新技術
米スタンフォード大学などの研究チームが、多関節工具をロボットハンドで自律操作する汎用フレームワーク「Mana」を発表した。製造・物流・医療現場の自動化水準を大幅に引き上げる可能性がある。
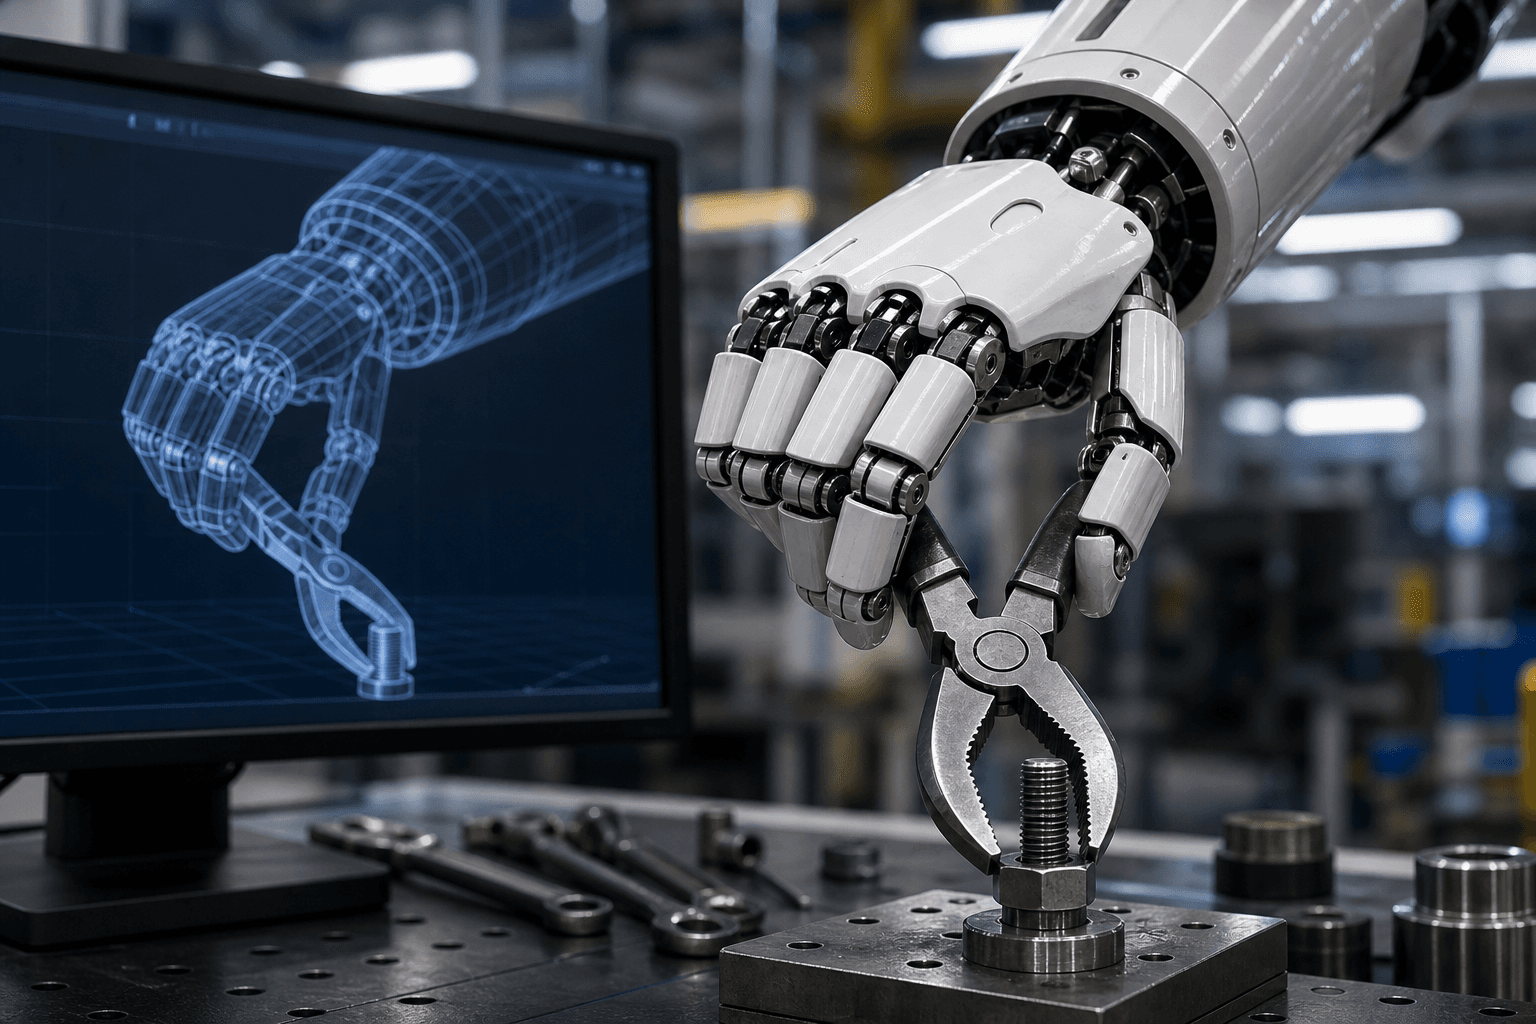
米スタンフォード大学とカーネギーメロン大学の研究者らが開発した「Mana(Manipulation Animator)」は、ロボットが多関節工具を人間に近い巧みさで把持・操作することを可能にするシミュレーション・トゥ・リアル(sim-to-real)フレームワークである。従来の産業用ロボットが苦手としてきた「関節を持つ工具」の操作を、アニメーション技術の手法を援用することで実現した点が技術的な核心となる。
研究チームはコンピュータアニメーションの手法に着想を得て、粗から細へと精度を高める多段階パイプラインを構築した。まず把持のキーフレームを手続き的に自動生成し、次にモーション計画と強化学習を組み合わせて実際の操作軌跡へと変換する。工具ごとの設定作業は機能的アフォーダンスをマウス操作で指定するだけで完了し、所要時間は1工具あたり1分未満である。ハサミ、ペンチ、スパナなど関節構造や寸法が異なる4種類の工具において、シミュレーションから実機への零ショット転移に成功した。追加の実機調整なしにロボットが初見の工具を把持・操作できることは、従来システムとの決定的な差異である。
この技術が最初に波及するのは製造業の組み立て工程である。自動車メーカーや電機メーカーの生産技術部門では、締め付けトルク管理や部品組み付けといった工具を用いる作業の自動化が長年の課題であった。Manaの導入により、工具交換を伴う多品種少量生産ラインでの無人化率向上が現実的な選択肢となる。KPIとしては、直接労務費の削減率、工程内不良率、ラインの段取り替え時間などへの影響が注目される。
物流・倉庫管理部門への影響も大きい。梱包作業や仕分け作業では、カッターやホッチキスなどの関節工具を扱う場面が日常的に発生する。自動化が難しいとされてきたこれらの作業に対し、Manaを搭載したロボットが対応できれば、人時当たり処理件数(ピッキング生産性)と深夜・早朝シフトの省人化率が主要な評価指標となろう。eコマース需要の季節変動に対応するための柔軟な設備投資計画にも寄与する。
医療・介護分野では、手術支援ロボットや患者介助機器への応用が期待される。術者が扱う持針器やクリップ鉗子は典型的な多関節工具であり、より直感的な操作補助システムの開発につながる可能性がある。医療機器メーカーの研究開発部門にとって、シミュレーション段階での動作検証コストを大幅に圧縮できる点は競争優位の源泉となり得る。
設定作業の短さは導入コスト面での障壁を下げる。従来のロボット教示作業は熟練エンジニアが数日から数週間を要するケースも多かったが、1分未満での工具登録が可能になれば、中堅・中小製造業における導入ハードルも低下する。製造業のDX推進部門が投資対効果(ROI)を試算する際、教示コストの削減分を明示的に計上できるようになる。
課題として、実環境での耐久性検証や異常時の安全停止機構との統合、さらには食品・薬品など清潔度基準が厳しい用途への適用可否が残る。研究段階では4種類の工具での動作確認にとどまっており、実用化に向けては対応工具の種類拡大と長期稼働データの蓄積が求められる。産業界とアカデミアの連携による実証実験が今後の商用化スケジュールを左右するとみられる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
量子回路、課題の周波数構造を学習に組み込む
独自の「スペクトルクエリ」を量子回路に与えると、少ないデータでも学習が進むことを研究チームが示した。波形データの判定業務で、取得条件を設計に生かす発想として注目される。
ロボットの目標認識を明示化、探索成功率が向上
VLM由来のナビゲーション方針は、探索はできても目標を見落とす点が主な失敗原因と判明した。目標位置を明示的に捉える手法が6つの試験で最高水準となり、現場ロボットの実用性を左右する知見である。
Dense4D、人の動きを画素単位で追跡する
単眼のRGB画像から、服や髪を含む人体表面の同一点を3次元で追う新モデルDense4Dが登場した。体型テンプレートなしで高い追跡精度を示し、映像制作や動作評価の工程を変える可能性がある。