AI×製造
スマホ異種カメラのぼけ補正技術が登場
スマートフォンの異なる画角カメラ間で生じる非対称なぼけを自動補正する新手法が発表された。XRコンテンツ制作や製造現場の画像検査など幅広い産業での品質向上と工数削減が期待される。
291 件
スマートフォンの異なる画角カメラ間で生じる非対称なぼけを自動補正する新手法が発表された。XRコンテンツ制作や製造現場の画像検査など幅広い産業での品質向上と工数削減が期待される。
東欧の研究チームが開発した新型AI最適化アルゴリズム「Tensorion」が、深層学習モデルの収束速度と勾配安定性を改善することが示された。製造業や医療画像診断など、高次元データ処理を要する業界のAI開発コスト削減に直結しうる成果である。
複数のAIエージェントや人間が協調して動く場面で、各チームの目標を組み合わせ爆発なしに推定する新手法「MAGR-BB」が登場した。ドローン監視から物流ロボットまで、リアルタイム意思決定の精度向上に直結する成果である。
米中共同研究チームが、産業用ロボットのAIモデルを強化学習で効率的に改善する新手法「FORCE」を発表した。人間の介入なしに訓練速度を32.5%短縮し、製造・物流現場での自律ロボット導入コストを大幅に削減できる可能性がある。
米中研究チームが、疎な2D画像から一貫性ある3Dガウシアン街路シーンを生成する新手法を発表した。自動運転や都市インフラのデジタルツイン構築コストを大幅に削減できる可能性がある。
量子モンテカルロ法の数値的不安定性を解消する新アルゴリズム「PS-Clip-VMC」が発表された。創薬・材料開発における計算精度と再現性の向上につながり、研究開発コストの削減が期待される。
複旦大学らの研究チームが、ロボット制御AIを環境変化に再学習なしで適応させる新技術「ICWM」を発表した。製造・物流現場における導入コストと稼働停止リスクを大幅に低減しうる成果として注目される。
多視点画像を用いた新ベンチマーク「TriViewBench」が、主要18モデルの空間推論能力に体系的欠陥があることを実証した。製造・物流・建設など空間認識が業務核心となる産業への影響は大きい。
米研究チームが発表したAI自律探索システム「RoboAtlas」は、1800平方メートル超の実環境で成功率100%を達成。物流・製造・建設など広範な産業でロボット導入コストと人的監視負荷を大幅に削減しうる技術として注目されている。
物理情報ニューラルネットワークと自己教師あり学習を組み合わせた新アルゴリズム「SimPhysNet」が、わずか200枚のラベル付き画像で96%超の溶接貫通状態分類精度を達成した。製造現場における品質管理の自動化と検査コスト削減に直結する成果である。
TIGと레이저溶接など異なる工程間でAIモデルを転用できる教師なしドメイン適応技術が開発された。再学習コストを大幅に削減し、自動車・航空宇宙分野の品質管理変革につながると注目される。
複数種のロボットに共通する「動作の事前学習」を導入した新フレームワークが発表された。製造・物流現場での多機種ロボット運用コストを大幅に削減できる可能性があり、企業のロボット投資戦略に影響を与えそうだ。
球面カメラ映像の幾何学的歪みを自動補正し、全方位ステレオ画像から高精度な奥行き情報をリアルタイムで取得する手法が発表された。自動運転・建設・製造現場における空間認識システムの実用化を大きく前進させる可能性がある。
ハートレー変換を用いた新型ニューラル演算子が、楕円型偏微分方程式の求解において従来のフーリエ型を上回ることが判明した。製造・エネルギー分野のシミュレーション高速化に直結する知見である。
研究者らが画像1枚から高忠実度の3Dアセットを自動生成するAIフレームワーク「FLUX3D」を発表した。製造・小売・エンタメ業界の3Dコンテンツ制作コストを大幅に圧縮する可能性がある。
スタンフォード大学の研究チームが、ロボットが人間のデモンストレーションなしに新たな操作技能を自律的に獲得するフレームワーク「InSight」を発表した。製造・物流現場における技能習得コストの大幅削減につながる可能性がある。
カナダの研究チームが、人手を介さずにAI自身がトレーニングデータを自動精製する手法を開発した。大規模マルチモーダルAI開発のコスト構造を根本から変える可能性がある。
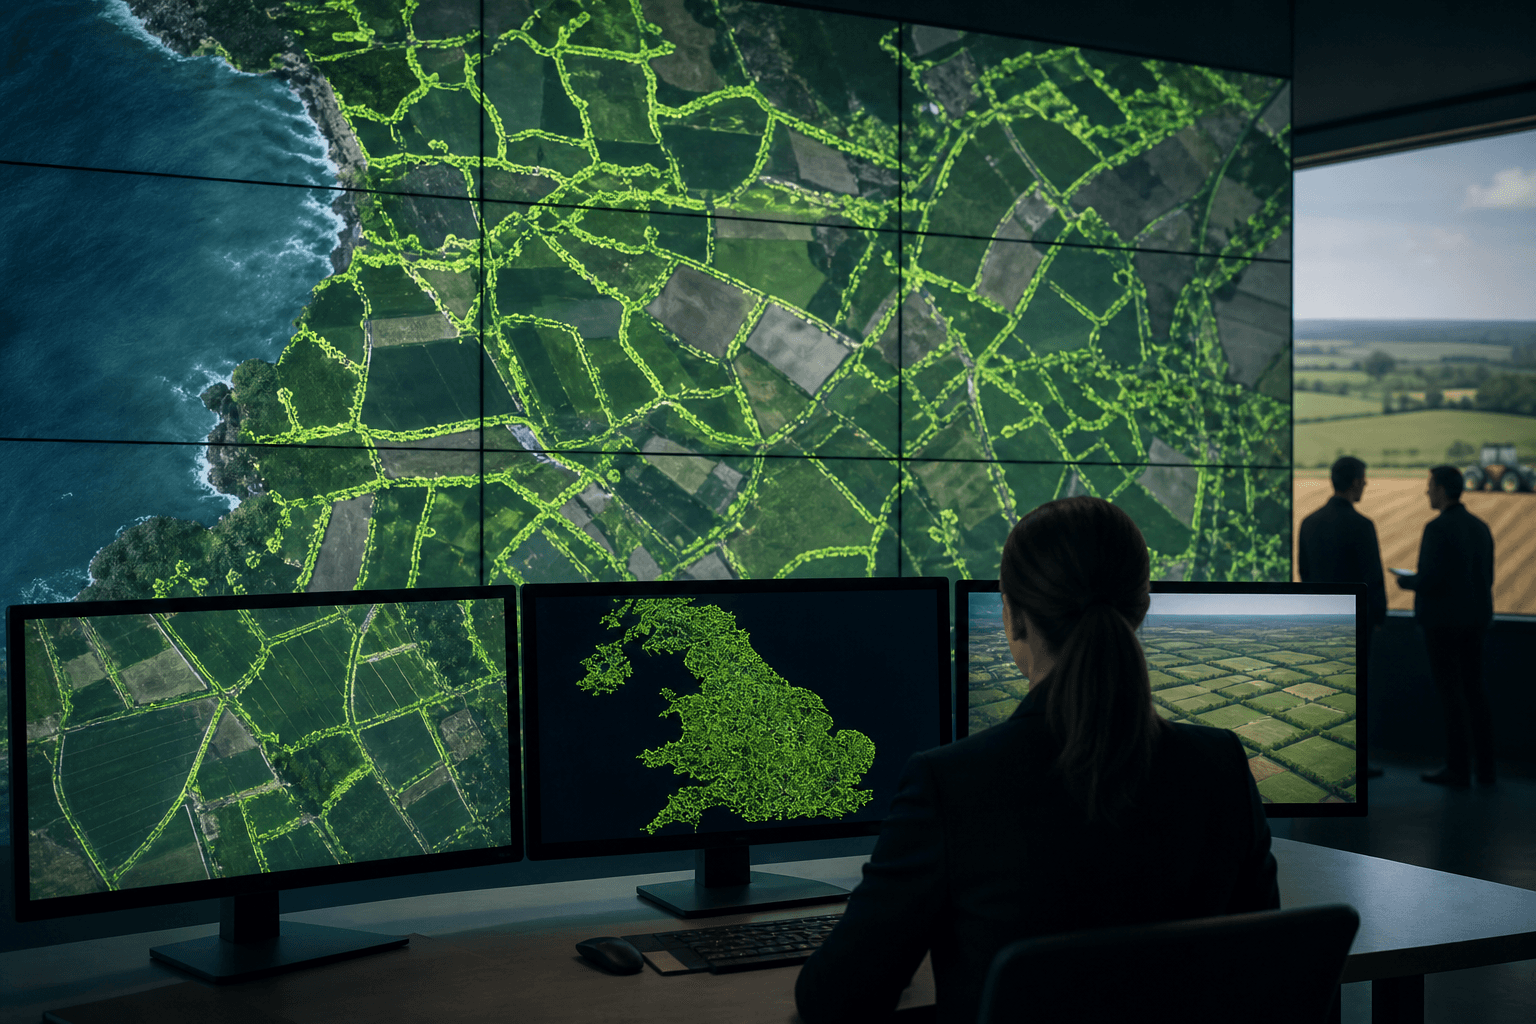
フランスの研究チームが衛星画像から生垣を自動検出するAIベンチマーク「Hedgementation」を公開した。農地管理の効率化や生態系サービスの定量評価に道を開く成果として注目される。
米研究者らがロボットの視覚・言語・行動モデルに能動的継続学習を組み合わせた手法「RECALL」を発表。失敗前に補完データを収集し、再訓練コストを削減できることが実証された。
東工大らの研究チームが、CADモデルなしで任意の物体の6次元姿勢を推定するAIフレームワーク「PANY」を発表した。ロボット導入コストを大幅に削減し、製造・物流業界の自動化加速が期待される。