3D世界モデルが自律走行の予測精度を革新
ミュンヘン工科大学などの研究チームが、自律エージェントの周囲環境を3次元で2秒先まで高精度に予測する世界モデル「FR3D」を発表した。自動運転や産業用ロボットの安全性・意思決定能力を根本から変える可能性がある。
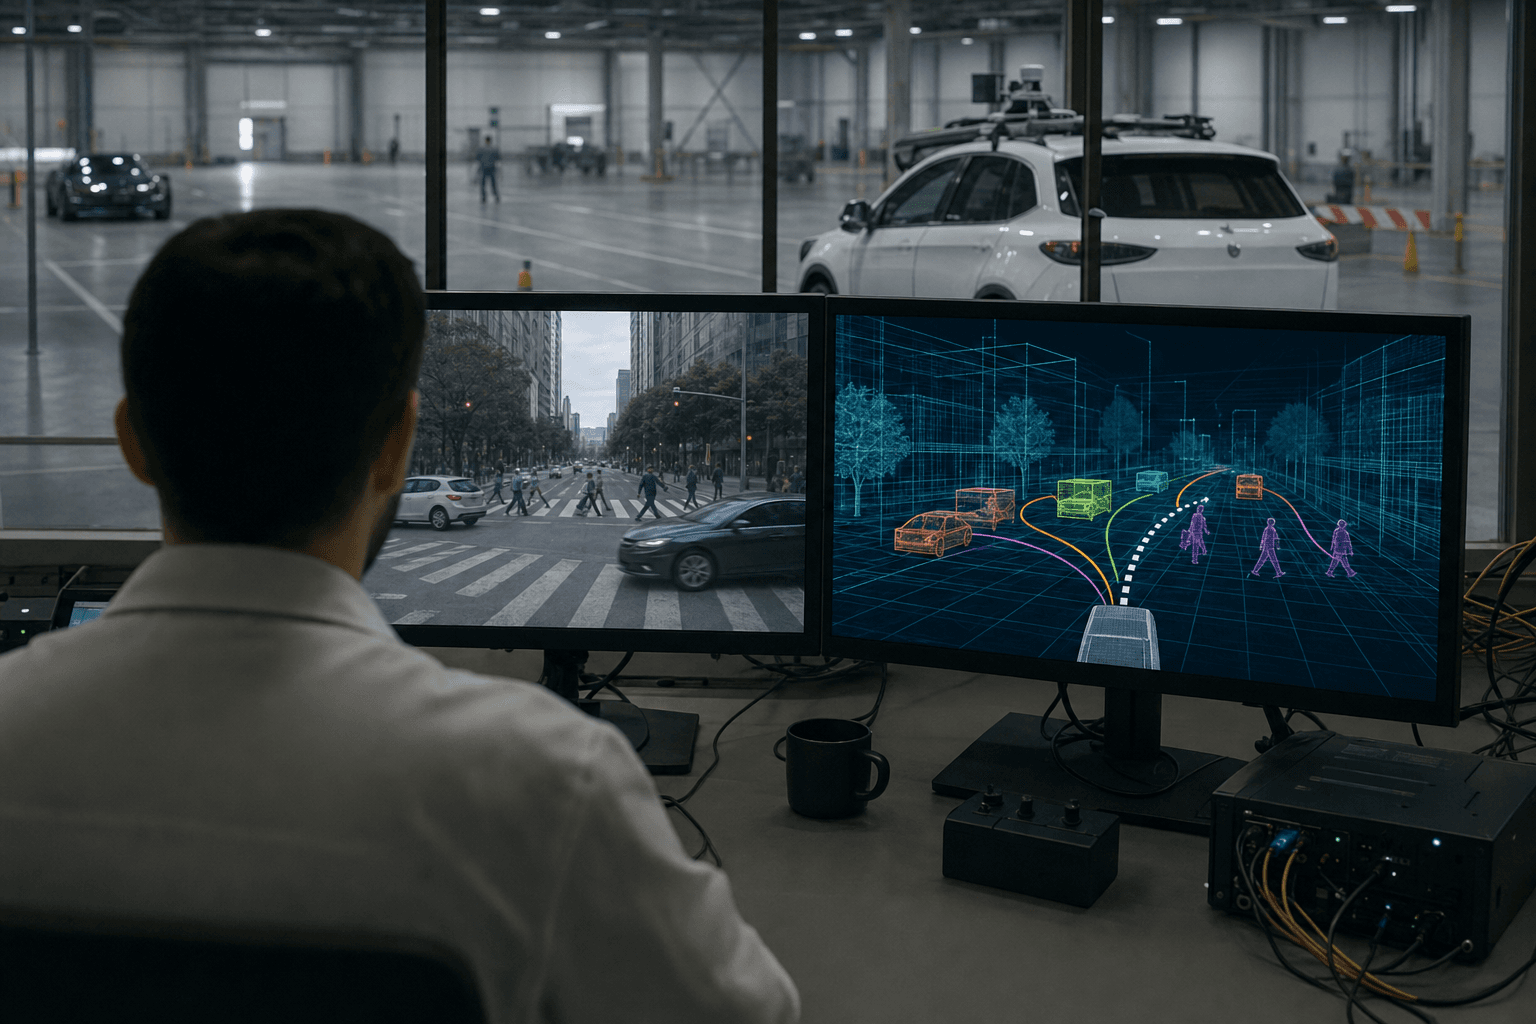
ミュンヘン工科大学とGoogleの研究者らが共同開発した3次元世界モデル「FR3D」が、自律走行システムの予測技術に新たな地平を開いた。単眼カメラの映像のみから、動的な環境の3次元構造を2秒先まで継続的に再構成できるとする論文がarXivに公開された。
これまでの生成型世界モデルは、2次元の動画像平面上で自車の動きと環境の変化を同時に処理していた。この方式では、物体が突然変形したり消滅したりする物理的矛盾が生じやすく、特に予測時間が長くなるほど誤差が蓄積するという根本的な課題があった。FR3Dはこの問題に対し、自車の動き(エゴモーション)と環境そのものの3次元変化を明示的に分離する「ディスエンタングルメント」手法を採用した。自車軌跡を潜在変数として扱うことで、自己移動と世界変化の曖昧さを解消し、幾何学的に整合性の取れた未来予測を実現する。
さらに、事前学習済みの基盤モデルが持つ空間的な「常識」を教師・生徒型の知識蒸留で転移させる手法を導入した。この仕組みにより、学習データにない環境でもゼロショットで高い汎化性能を発揮する。複数のデータセットを用いた検証実験では、既存手法を上回る精度が確認されている。
ビジネス面での影響は自動車産業に留まらない。最も直接的な恩恵を受けるのは、自動運転車の開発部門である。現行の自動運転システムは、センサーデータのリアルタイム処理に依存しており、2秒先の3次元環境を高精度で予測できれば、緊急回避行動の判断余裕時間が大幅に拡大する。安全性KPIである衝突回避率や緊急ブレーキ作動頻度の改善が期待できる。トヨタ自動車やホンダ、メルセデス・ベンツといった完成車メーカーの自動運転開発部門にとって、シミュレーション工数の削減と実証試験コストの圧縮にも直結する。
物流・倉庫業界においても応用価値は高い。アマゾンやAmazon Robotics、日本では日立製作所や豊田自動織機が展開する自律搬送ロボット(AMR)は、人間や他のロボットとの混在環境での運用が増加している。FR3Dが持つ単眼カメラからの3D予測能力は、高価なLiDARセンサーへの依存度を低減しつつ、障害物回避の予測精度を高める可能性がある。センサーコスト削減と稼働率向上という2つのKPIに同時に貢献し得る。
建設・インフラ点検分野では、ドローンや検査ロボットの自律飛行・走行の高度化に寄与する。複雑な作業現場における障害物の動的変化をリアルタイムで3次元予測できれば、作業員の安全確保と検査精度の向上につながる。
技術普及の課題として、3次元の潜在表現を処理する計算負荷と、エッジデバイスへの実装最適化が挙げられる。ゼロショット汎化性能の高さは実用展開のハードルを下げる一方、リアルタイム推論に必要なハードウェア要件の精査が今後の焦点となる。研究チームはプロジェクトページで実験結果を公開しており、産業界との連携が加速するとみられる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
量子回路、課題の周波数構造を学習に組み込む
独自の「スペクトルクエリ」を量子回路に与えると、少ないデータでも学習が進むことを研究チームが示した。波形データの判定業務で、取得条件を設計に生かす発想として注目される。
ロボットの目標認識を明示化、探索成功率が向上
VLM由来のナビゲーション方針は、探索はできても目標を見落とす点が主な失敗原因と判明した。目標位置を明示的に捉える手法が6つの試験で最高水準となり、現場ロボットの実用性を左右する知見である。
Dense4D、人の動きを画素単位で追跡する
単眼のRGB画像から、服や髪を含む人体表面の同一点を3次元で追う新モデルDense4Dが登場した。体型テンプレートなしで高い追跡精度を示し、映像制作や動作評価の工程を変える可能性がある。