ロボットが自律改善、人手不要の新技術
米研究者らがロボットポリシーの推論時誘導と自己改善を可能にするフレームワーク「VERITAS」を発表した。人間の介入なしに専門家デモと同等の学習効率を実現する本技術は、製造・物流業界の自動化コスト構造を根本から変える可能性を持つ。
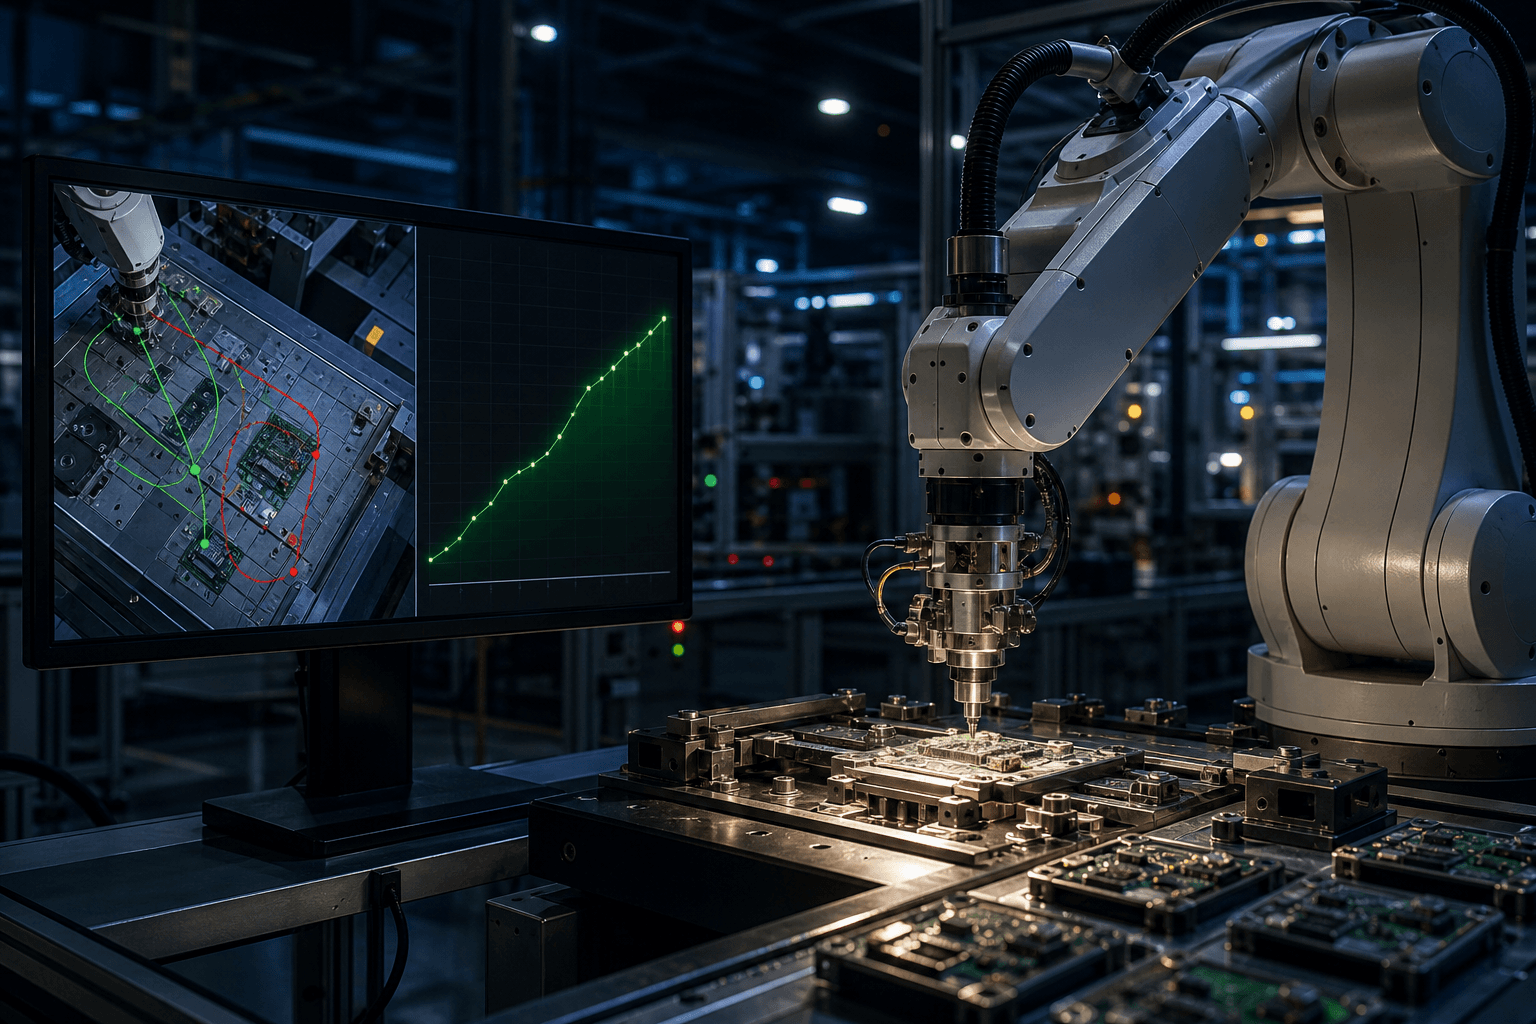
米国の研究者らが開発したVERITAS(Visual Verification Enables Inference-time Steering and Autonomous Policy Improvement)は、汎用ロボットポリシーを「生成器」として活用し、視覚的検証器と組み合わせることで、追加学習なしに動作性能を向上させる生成器・検証器フレームワークである。arXivに公開された論文によれば、このシステムは稼働中のロボットが自ら生成した軌跡データを検証・選別し、オフライン学習の教師データとして活用することで継続的な性能向上を達成する。
従来のロボット学習手法では、動作精度を高めるために専門家による実演データの収集が不可欠であった。熟練技術者や専門オペレーターが繰り返しデモンストレーションを行い、その軌跡をロボットに学習させる工程は、時間的・人的コストの両面で産業現場における自動化展開の大きな障壁となってきた。VERITASはこの制約を根本的に解消する。検証済み自己生成軌跡によるポストトレーニングが専門家デモと同等の学習効率を実現することが実験で確認されており、人間介入ゼロでの高精度化が初めて実証された形となる。
ビジネス上の影響が最も直接的に現れるのは製造業の生産現場である。自動車部品の組み立てや電子機器の精密実装工程では、ロボットの動作精度が不良率や段取り替え時間に直結する。現状、新型部品への対応やライン変更のたびに専門技術者によるティーチング作業が発生し、生産停止時間(ダウンタイム)の主要因となっている。本フレームワークを適用することで、ロボット自身が稼働しながら動作を洗練させるため、ティーチング工数の削減と不良率低下の両立が期待できる。生産技術部門のKPI指標であるOEE(設備総合効率)への貢献度は高いと見られる。
物流・倉庫業においても変革の余地は大きい。ピッキング作業ロボットは商品の形状・重量・包装の多様性に対応するため、頻繁なモデル更新を求められる。年間数千品番に及ぶSKU管理を行う大手ECプラットフォームや3PL事業者では、人件費削減効果を実現する前段階でのシステム維持コストが課題となっている。VERITASのような自律改善機構は、ピッキング成功率やスループットといったKPIを維持・向上させながら、システム保守に要するエンジニアリングコストを抑制する手段として評価される可能性が高い。
サービス業・ヘルスケア分野でも注目を集めそうだ。病院内の搬送ロボットや調剤補助ロボットは、導入環境ごとに動作の微調整が求められるが、医療機関に常駐する専門技術者を確保するのは現実的でない。自律的な動作改善能力を持つロボットは、初期導入後のサポートコストを下げ、医療機器メーカーにとっては導入後サービス(アフターサービス)モデルの再設計を促す要因ともなりえる。
課題も残る。視覚的検証器の精度はカメラ環境や照明条件に依存するため、実際の工場・倉庫における堅牢性の検証が必要である。また、検証器自体の誤判定が蓄積した場合、ポリシーの劣化につながるリスクも指摘されており、品質保証の観点から監視体制の設計が求められる。
今後の展開として、研究者らは本フレームワークを汎用ロボットポリシーの標準的な改善メカニズムとして位置づけており、実環境での展開可能性と拡張性を強調している。ロボット導入を検討する企業の調達・生産技術部門は、初期デモデータ収集コストの試算を見直す時機にきていると言えよう。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
量子回路、課題の周波数構造を学習に組み込む
独自の「スペクトルクエリ」を量子回路に与えると、少ないデータでも学習が進むことを研究チームが示した。波形データの判定業務で、取得条件を設計に生かす発想として注目される。
ロボットの目標認識を明示化、探索成功率が向上
VLM由来のナビゲーション方針は、探索はできても目標を見落とす点が主な失敗原因と判明した。目標位置を明示的に捉える手法が6つの試験で最高水準となり、現場ロボットの実用性を左右する知見である。
Dense4D、人の動きを画素単位で追跡する
単眼のRGB画像から、服や髪を含む人体表面の同一点を3次元で追う新モデルDense4Dが登場した。体型テンプレートなしで高い追跡精度を示し、映像制作や動作評価の工程を変える可能性がある。