AI×製造
自動緊急制動の誤作動、AI検出率8割改善
自律緊急制動(AEB)システムの遅延・誤作動事象を自動分類するAIフレームワークが開発された。日次数千件に及ぶデータの手動検査工数を半減し、自動車メーカーの安全性能開発サイクルを大幅に短縮する可能性がある。
291 件
自律緊急制動(AEB)システムの遅延・誤作動事象を自動分類するAIフレームワークが開発された。日次数千件に及ぶデータの手動検査工数を半減し、自動車メーカーの安全性能開発サイクルを大幅に短縮する可能性がある。
英インペリアル・カレッジ・ロンドンらの研究チームが、専門家の知見をAI最適化に組み込む新フレームワークを発表した。バイオ医薬品製造の実験回数削減と品質規格適合率向上に直結する成果として注目される。
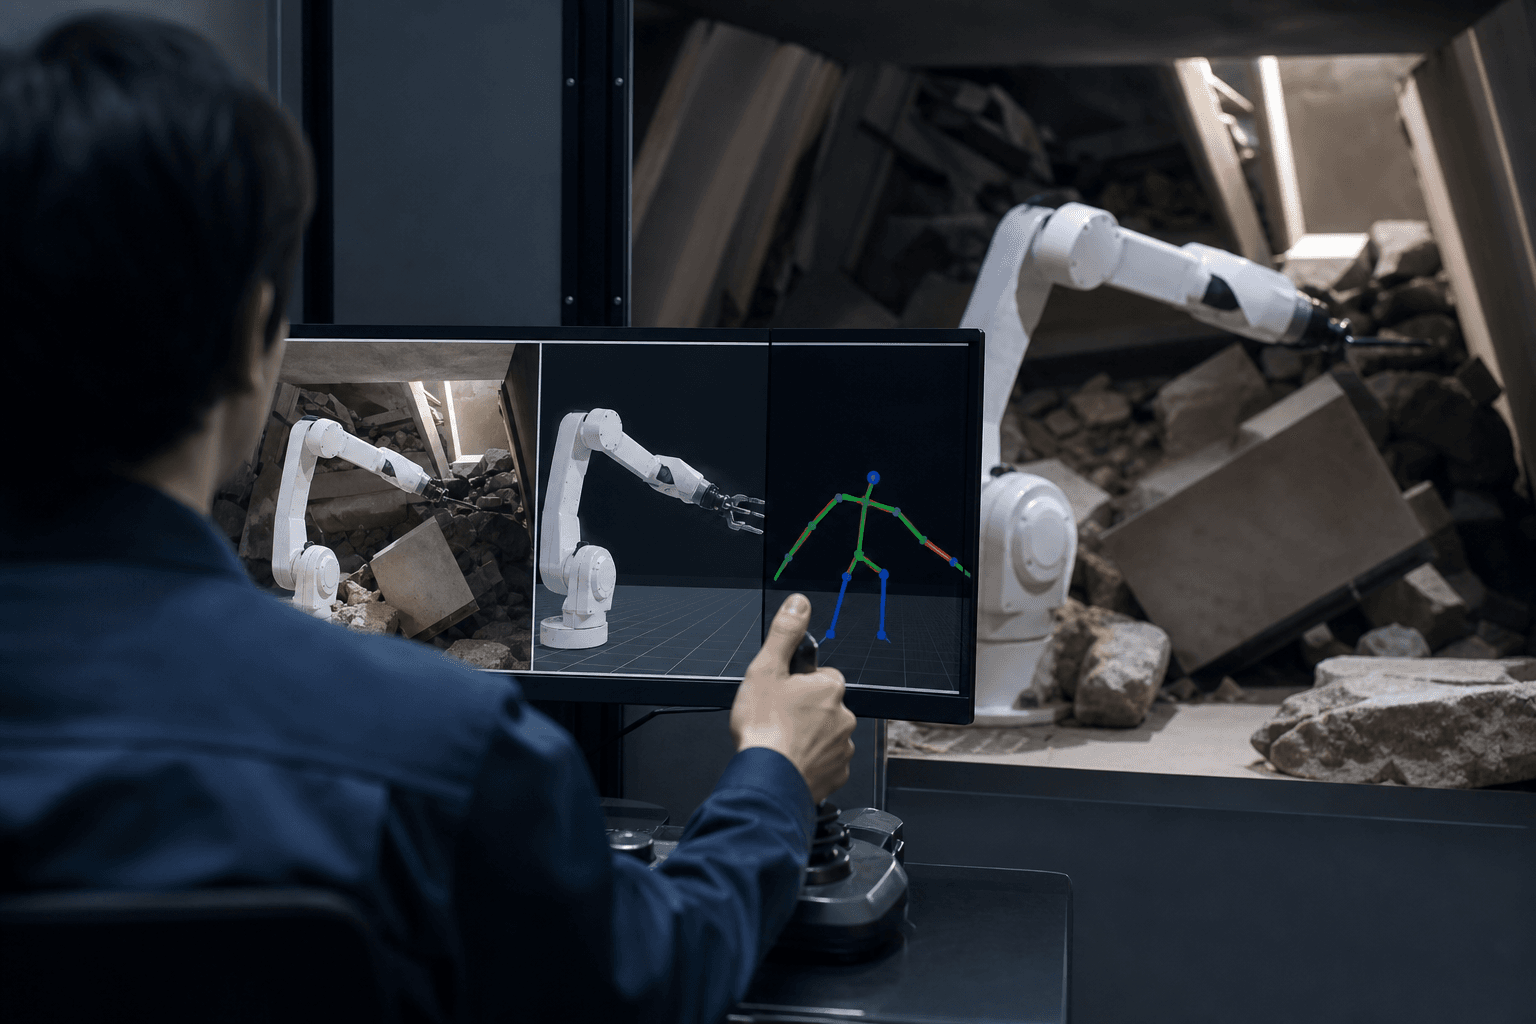
シンガポール国立大学らの研究チームが、単一カメラで人間の腕動作を遮蔽環境下でも高精度に捕捉する「腕運動学補正(AKC)」手法を発表した。製造・医療・物流分野における遠隔ロボット操作の実用化コストを大幅に引き下げる可能性がある。
グラフニューラルネットワークを用いた新手法が、流体シミュレーションの最大ボトルネックである圧力計算を最大37%短縮することが示された。航空・自動車・エネルギー分野のCAE業務コスト削減に直結する成果である。
ミュンヘン工科大学などの研究チームが、視覚言語モデルに3次元空間推論能力を大幅な計算コスト削減で付与する手法「OneCanvas」を発表した。製造・物流・建設分野のAI活用を根本から変える可能性がある。
中国の研究チームが時系列データの異常検知精度を高める新手法「SCAN」を発表した。製造設備の予知保全や金融不正検知など幅広い業務での誤検知削減に直結する成果として注目される。
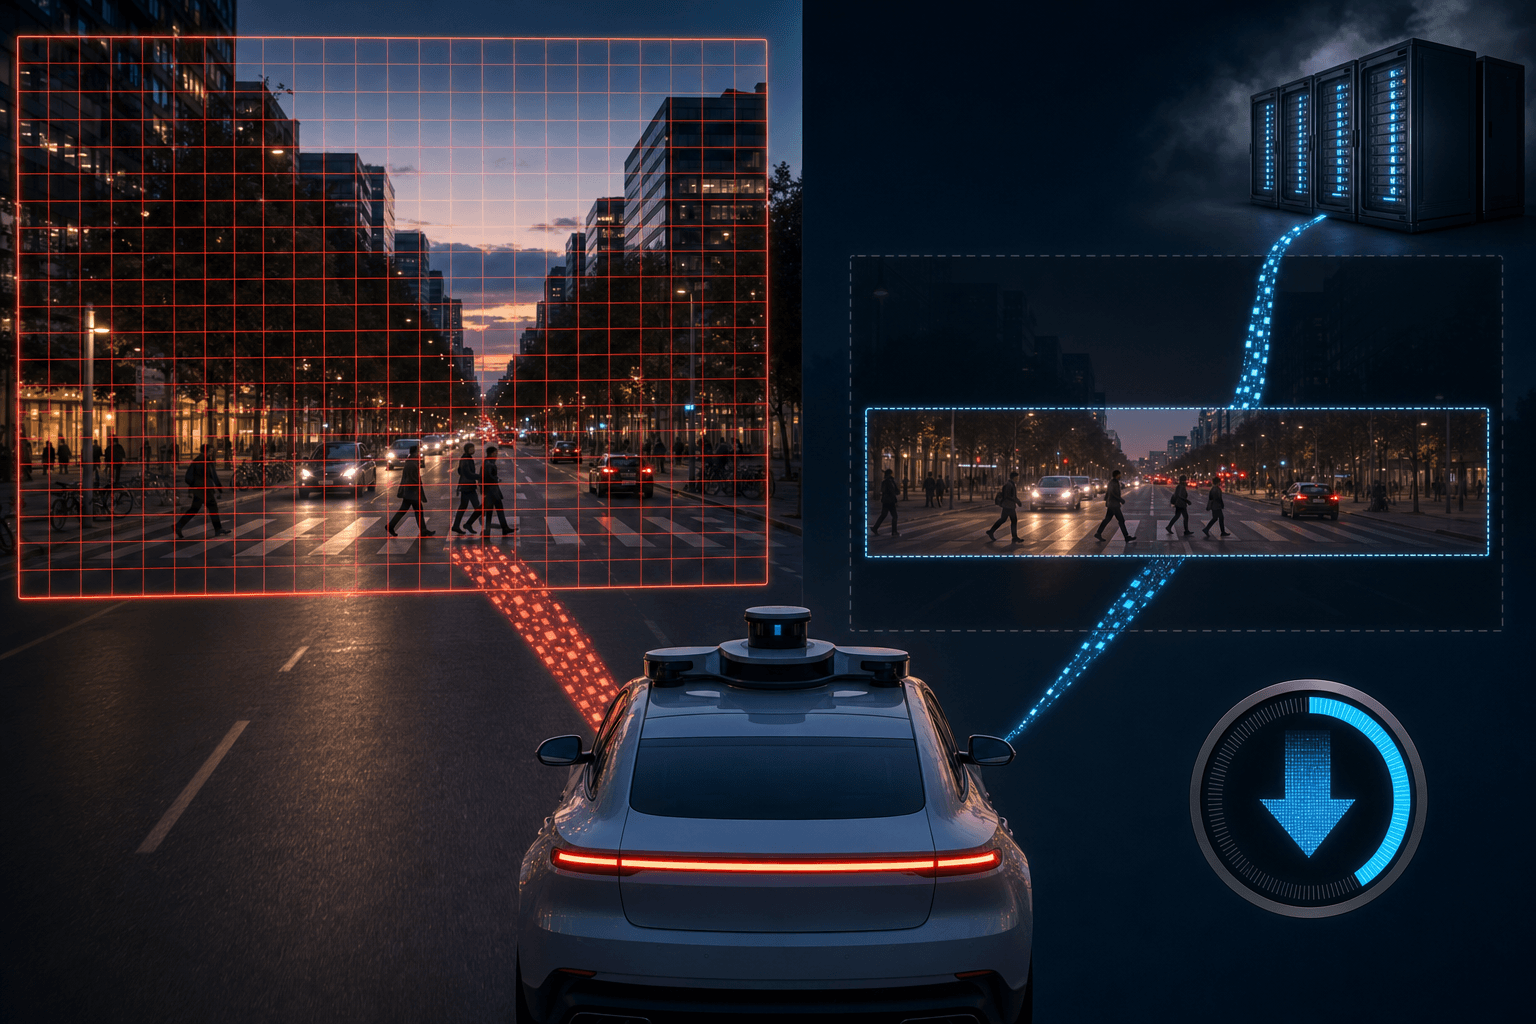
米研究チームが自動運転向けクラウドAI認識システム「CABLE」を発表した。車両からクラウドへの送信データを最大87%削減しつつ物体検知精度を維持する技術で、自動運転の商用化コストを大幅に圧縮できる可能性がある。
ロシア科学アカデミー等の研究チームが、産業用ロボットの基盤モデルにおける常識・世界知識の喪失を定量化する評価手法「Act2Answer」を開発した。製造・物流業界のロボット導入判断に直結する知見として注目される。
浙江大学らの研究チームが開発した「NeuMesh++」は、ニューラル輻射場をメッシュ構造と統合することで、3Dシーンのジオメトリ・テクスチャ・意味情報を独立して高精度に編集可能にした。製造業やEC・広告業界のデジタルコンテンツ制作工程を大幅に変革する可能性を持つ。
米研究チームが開発した「UBP2」は、AIへの人間のフィードバック回数を抑えつつ高精度な報酬学習を実現する手法で、製造・物流・ロボティクス分野における自動化コストの大幅削減が期待される。
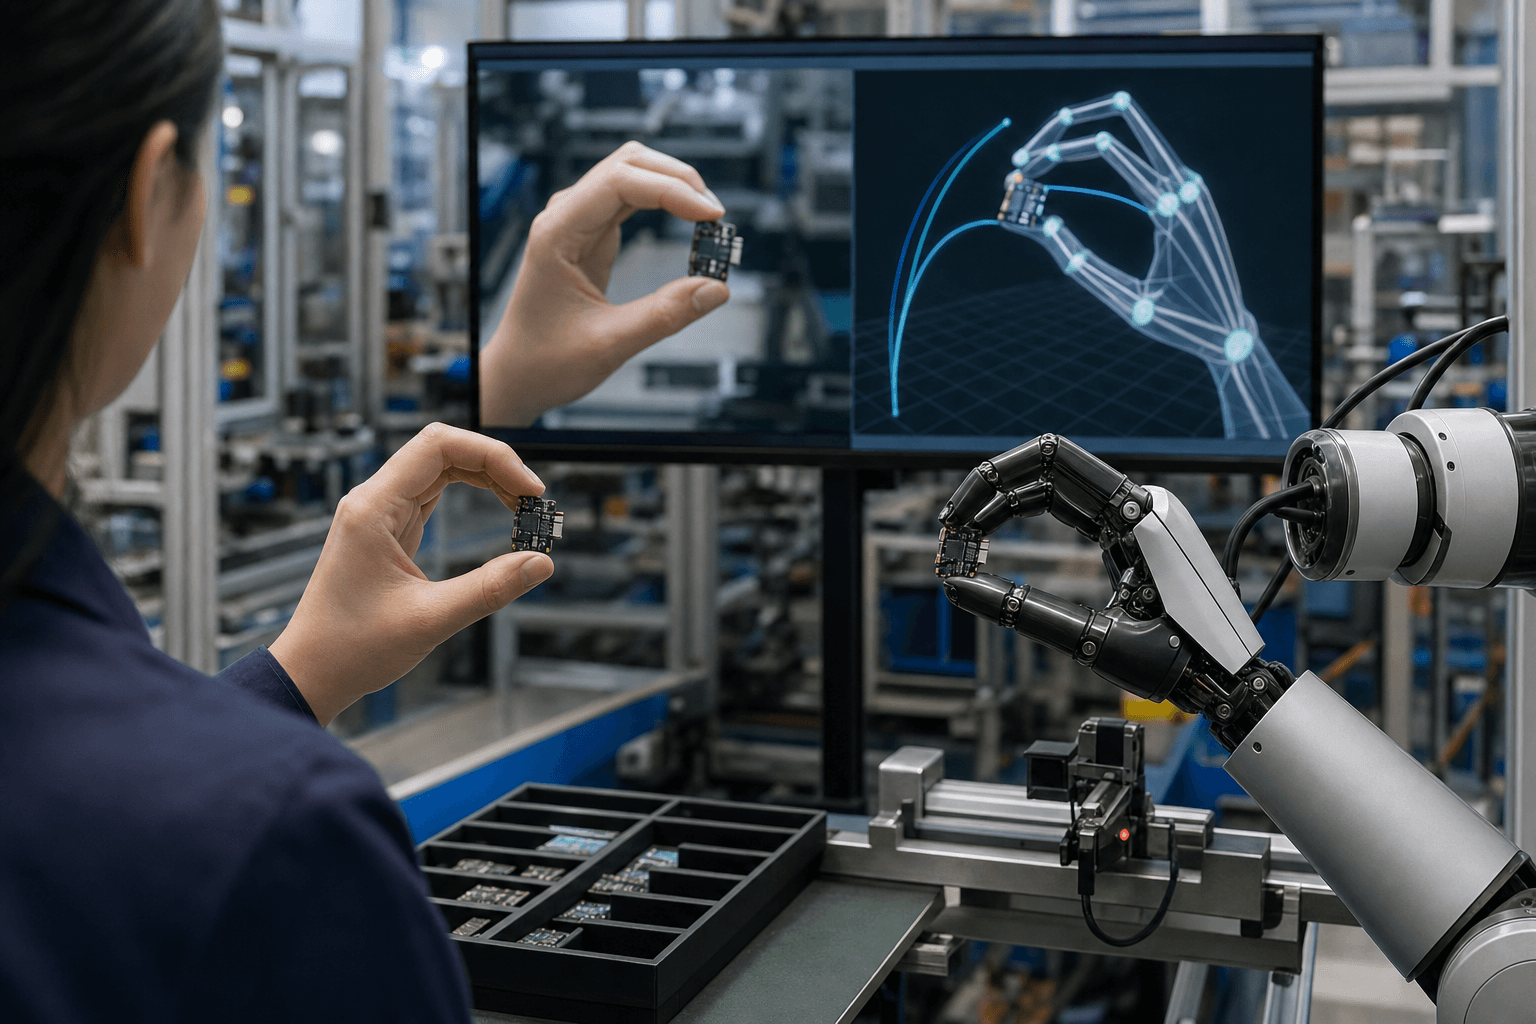
カリフォルニア大学バークレー校などの研究チームが、一般的なRGB動画からロボットの手先動作データを自動抽出するアルゴリズム「DO AS I DO」を発表した。製造・物流現場におけるロボット導入コストの大幅削減につながる可能性がある。
香港中文大学などの研究チームが、長時間動画を必要な箇所だけ選択的に解析するAIエージェント「OmniAgent」を発表した。処理コストを動画の長さから切り離すことで、監視・製造・メディア分野の業務変革につながる可能性がある。
米タルサ大学の研究チームが、物理情報ニューラルネットワークの非凸最適化問題を凸型に変換する新解法「LiL-Q」を発表した。シミュレーション精度と計算コストの両立が求められる産業界に実用的な恩恵をもたらす可能性がある。
米国の研究者が拡散モデルに後退コルモゴロフ方程式を組み込む手法を開発し、製造ラインの制御精度を従来比28.4%改善、デッドロック事象を96%削減することを実証した。ロボティクスと産業制御の実用化を加速させる可能性がある。
MITなどの研究者が確率的ネットワークにおける有限時間の待ち行列ピーク挙動を解明した。負荷に余裕がある条件下では混雑の最大値が対数的にしか増大しないことが証明され、物流・通信・金融インフラの容量設計に根拠ある効率化をもたらす可能性がある。
NVIDIAらの研究チームが3Dオブジェクトに機械特性を自動予測するAI手法「AdaVoMP」を発表した。製品設計から医療機器開発まで、シミュレーション準備工程を大幅に短縮できる可能性がある。
事前学習なしで物体を探索する自律型AIナビゲーション技術が新たな段階に達した。試行錯誤を自己学習で最小化し、成功率を10.1%改善する手法が発表され、物流・介護・製造現場への実用化が加速する可能性がある。
シンガポール国立大学などの研究チームが、イベントカメラと言語モデルを統合した自動運転向けベンチマーク「EventDrive」を発表した。従来のカメラが苦手とする逆光・高速移動下での認識精度が大幅に向上し、自動車・物流・保険業界に広範な影響を与える可能性がある。
京都大学らが開発したMOCHIは、複数人が物体を共同操作する動作データのノイズを自動修正する技術である。製造業や医療、エンタメ分野でのAI訓練データ取得コストを大幅に削減する可能性がある。
米研究者らがロボットポリシーの推論時誘導と自己改善を可能にするフレームワーク「VERITAS」を発表した。人間の介入なしに専門家デモと同等の学習効率を実現する本技術は、製造・物流業界の自動化コスト構造を根本から変える可能性を持つ。