人型ロボの制御網を拡散モデルで生成
米カリフォルニア大バークレー校の研究チームが、人型ロボットの制御ネットワークを重みの空間で直接生成する手法を示した。実機で歩行や踊りが動作し、制御ソフトの量産や調達の考え方を変える可能性がある。
研究の概要
米カリフォルニア大バークレー校のHuixuan Cheng氏、Shankar Sastry氏、Koushil Sreenath氏らは、人型ロボットの制御ネットワークを、学習のやり直しではなく「重み」そのものの生成によって得られるかを検証した。重みとは、ニューラルネットワークが学習結果として保持する膨大な数値の集合である。従来、制御ネットワークは強化学習などの訓練工程を経て一つずつ作られてきた。重みの分布そのものをモデル化する試みは、ほとんど進んでいなかった。
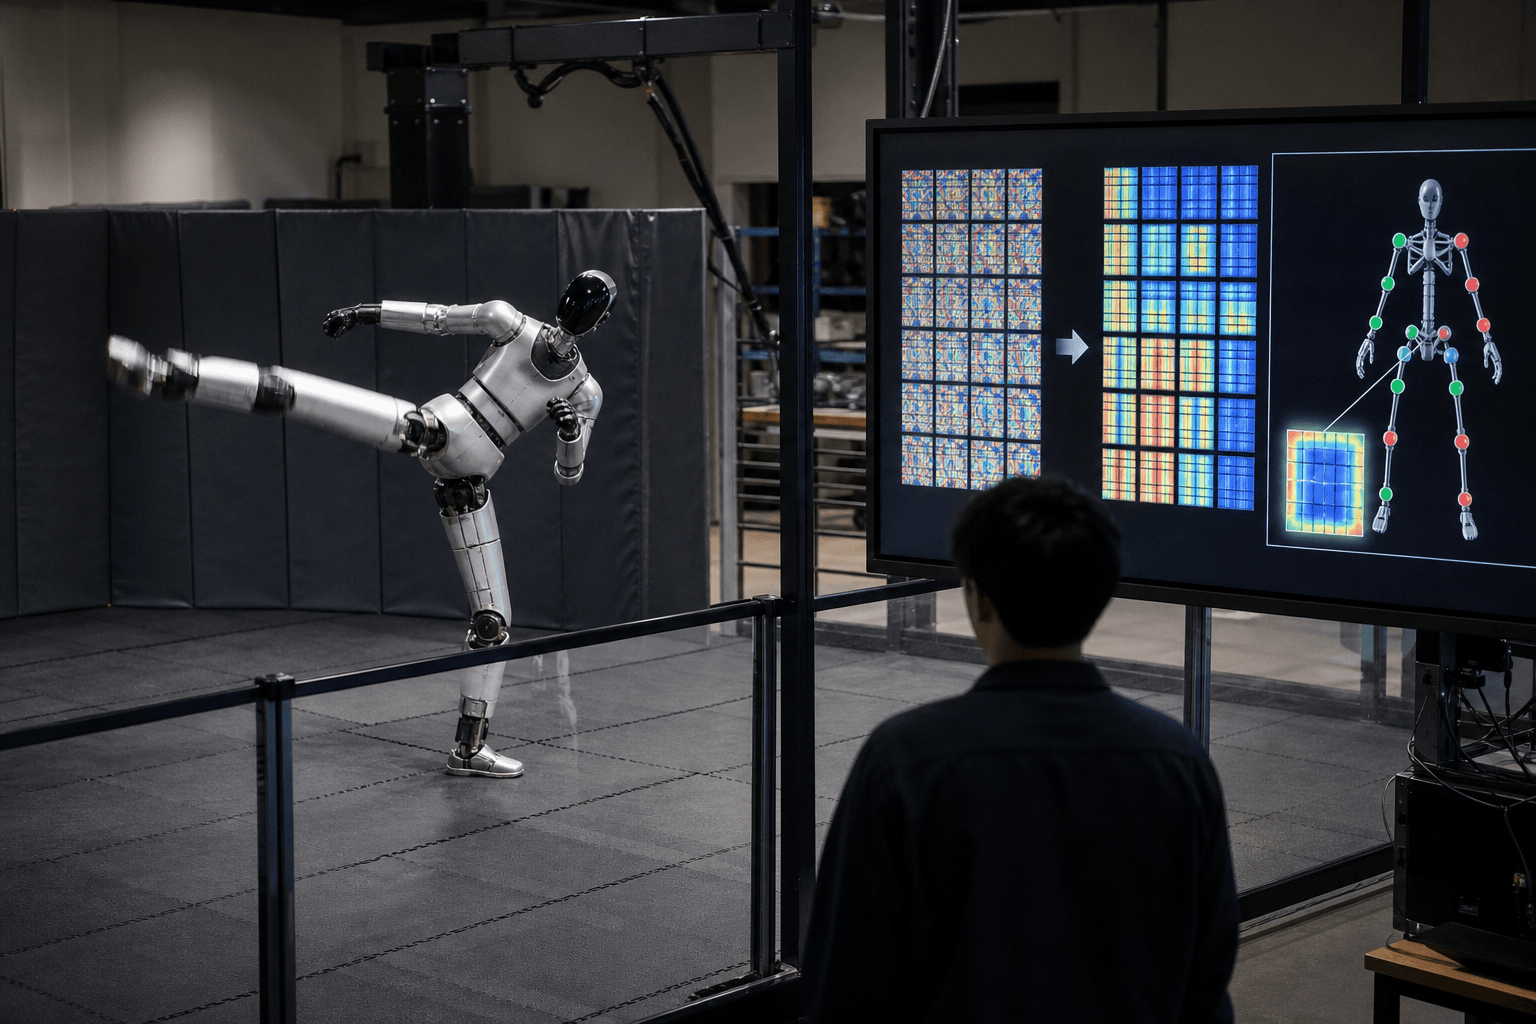
研究チームはユニツリー社の人型ロボット「G1」向けに、強化学習で得た高性能な制御ネットワークを多数集めた。これを学習データとして生成モデルを訓練したところ、生成されたネットワークが実機で歩行、ダンス、回し蹴りといった動作を実行できた。論文はさらに、生成モデルが捉えた重みの構造を分析した。入力に最も近い第1層の重みに、ロボットの関節配置という運動学的な事前知識が一貫して表れることを見いだした。この傾向は強化学習でも模倣学習でも現れており、特定の訓練手法に依存しない、人型の身体に共通する知識を反映している可能性があるという。
しくみをやさしく
手法は潜在拡散モデルと呼ばれる枠組みである。画像生成AIで知られる拡散モデルの考え方を、画像ではなく制御ネットワークの重みに適用したものと理解すればよい。
第一段階では、線形オートエンコーダーが制御ネットワーク(アクター)の膨大なパラメータを、少数の数値からなる圧縮表現、すなわち潜在空間へ変換する。写真を小さなサムネイルに縮める作業に近いが、元の重みに復元できる点が異なる。第二段階では、拡散トランスフォーマーがこの圧縮表現の分布を学ぶ。拡散モデルは、データにノイズを加えて崩し、そのノイズを段階的に取り除く過程を学習する。学習後は、ノイズから出発して新しい圧縮表現を作り、それを復元すれば新しい重み、すなわち動作可能な制御ネットワークが得られる。
要点は、優れた制御ネットワークの重みが無秩序ではなく、一定の構造を持った分布をなしていることである。第1層に関節配置を反映した構造が現れるという発見は、その裏付けといえる。
ビジネスへの示唆
最も直接的に関わるのは、人型ロボットやその制御ソフトを開発・運用する部署である。具体的には、新しい動作や機体ごとの調整のたびに数日単位の訓練を回している制御開発チームの業務が該当する。自部署で似た「訓練のやり直し」が日常的に発生していないか、誰がどれだけ計算資源と待ち時間をかけているかを確認することが出発点となる。
影響が見込まれる部署と指標は次のとおりである。
- 研究開発部門:新動作の試作に要するリードタイム、訓練用の計算コスト
- 製造・物流の現場運用部門:機体ごとの調整工数、立ち上げ期間
- 品質保証部門:制御ソフトの検証工数、動作の再現性
製造ラインの搬送、倉庫での荷役、介護や接客の補助といった領域で人型ロボットを導入する企業にとって、制御ソフトを大量に用意する工程の効率化は、導入コストに直結する論点である。ただし本論文は特定の機体と動作に限った実証であり、複数の機種や複雑な作業へ一般化できるかは確認されていない点に留意が必要である。
現場での導入イメージ
仮に導入支援に入るなら、次のような流れを提案することになる。
- 棚卸し:過去に訓練した制御ネットワークの数、動作の種類、訓練に費やした時間と担当者を一覧にする。目指す到達点は、どの動作で訓練の繰り返しが詰まりの原因になっているかを共有できる状態である。
- 差し込み先の設計:新しい基盤を増やさず、既存の強化学習の訓練パイプラインと、保存済みの重みの管理場所に生成の工程を足す形を優先する。目指す到達点は、現行の検証手順を変えずに「生成候補」を追加で得られる状態である。
- 小さく試す:一つの機体、数種類の動作に絞り、一部署で数週間試す。生成された候補を実機の前に必ずシミュレーションで確認し、担当者が従来の訓練結果と比べた実感で評価する。目指す到達点は、現場が「使える候補が得られる」と判断できる状態である。
- 運用と横展開:合格基準と安全確認の手順を文書化し、他の動作や機体、関連部署へ広げる。目指す到達点は、訓練と生成を使い分ける標準手順が定着した状態である。
全体として目指すのは、制御ソフトを一から訓練する工程を減らし、現場が必要な動作を素早く手元に揃えられる開発体制である。安全が重要な用途では、生成物の検証工程を省かない運用が前提となる。
今後の展望
論文は、重みの空間に生成モデルを適用できる実現可能性と、第1層に現れる構造への初期的な知見を示した段階にとどまる。今後は、動作の指定に応じた条件付き生成や、他の機体への展開が焦点になるとみられる。重みに含まれる知識が解明されれば、制御ソフトの再利用や検証の考え方にも影響を与える可能性がある。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
空間理解AI、外部3D機能なしで3.6倍高速化
GeoThinker-Fは、空間理解AIが外部の3D解析器に頼らず、自らの内部情報から形状や次の場面を予測する手法である。推論遅延を1.45秒から0.40秒に縮め、現場実装の壁を下げる。
VITALが映像の動きから精密な運転操作を導く
映像の動きを骨格、残った誤差を残差として行動を表現する手法VITALが登場した。1段階の推論でも高い走行性能を保ち、速度は3.29倍になる。実時間制御の現場に効く成果である。
人の助言わずかで移動ロボ、30分で現場適応
移動しながら物をつかむロボットを、人の介入を学習の2割未満に抑え、約30分の実機学習で改善する枠組みHiRe-MoMaが登場した。現場調整の工数削減につながる。