人の助言わずかで移動ロボ、30分で現場適応
移動しながら物をつかむロボットを、人の介入を学習の2割未満に抑え、約30分の実機学習で改善する枠組みHiRe-MoMaが登場した。現場調整の工数削減につながる。
研究の概要
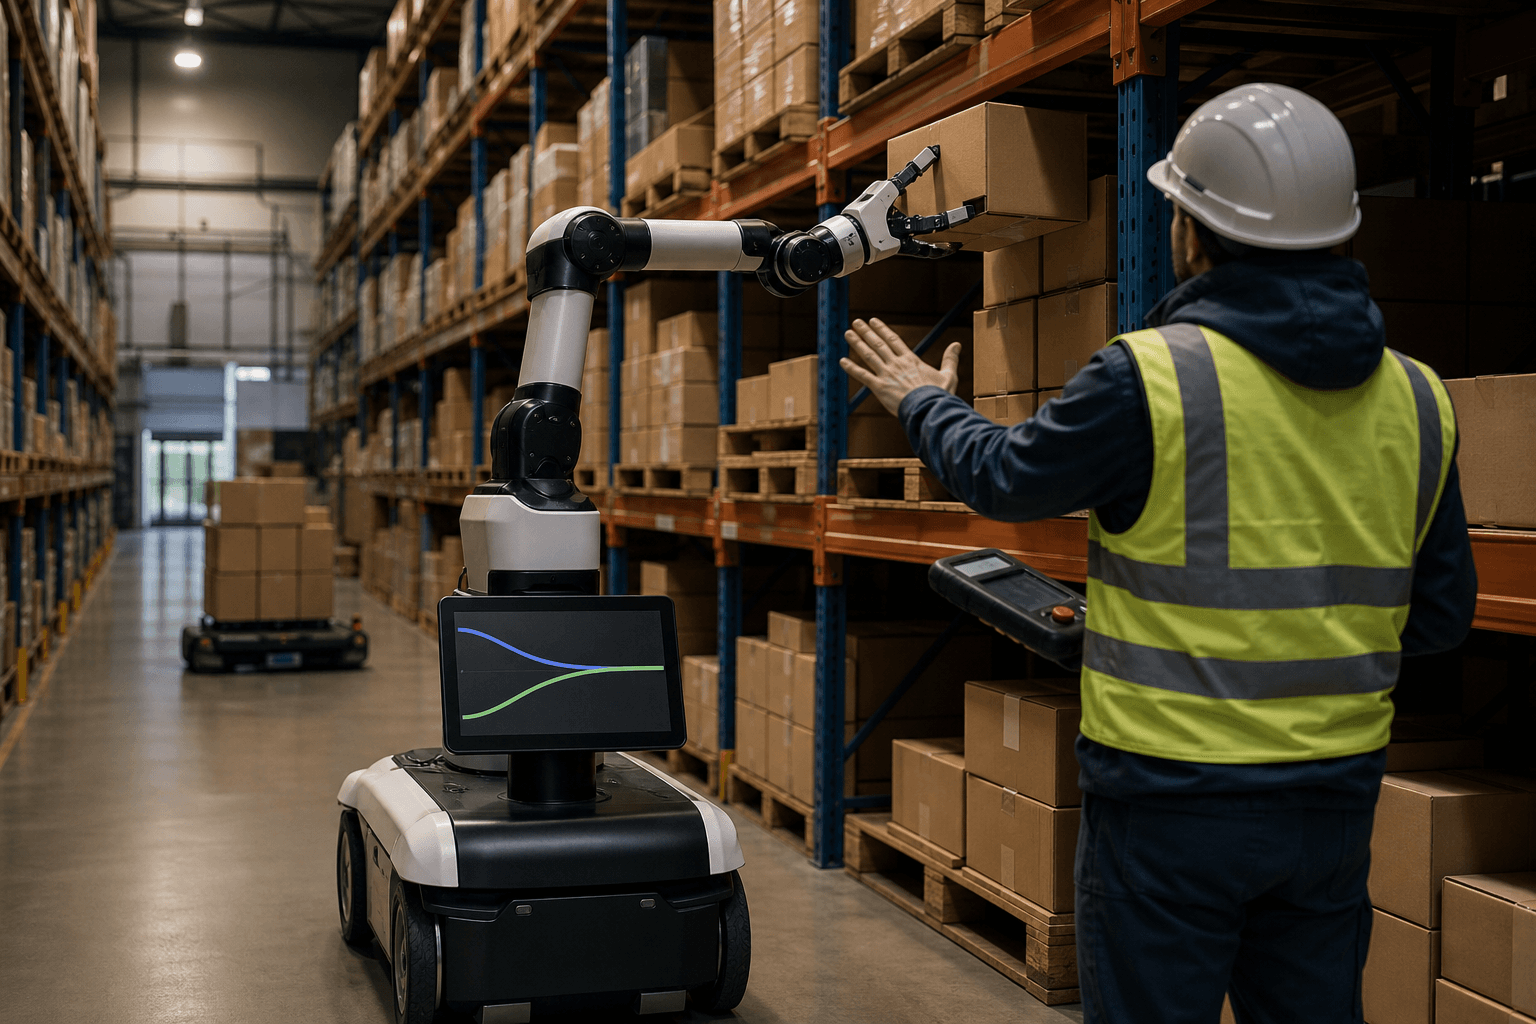
Gong氏らの研究チームは、台車で移動しながらアームで物を扱う「モバイルマニピュレーション(MoMa)」ロボットを、実環境で効率よく微調整する枠組みHiRe-MoMaを提案した。検証にはTIAGo++というロボットを用いている。
MoMaは、倉庫や病院、工場の現場で期待される一方、実機での追加学習が難しいとされてきた。台車とアームを合わせた行動の次元が大きく、移動系と操作系という性質の異なるモジュールが互いに影響し合うためである。実機での試行は時間と費用がかさむ点も壁であった。
論文によれば、HiRe-MoMaは基盤となる方策を凍結したまま、約30分のオンライン対話で性能を高めた。基盤方策の構造を問わず効果が確認されたという。実機でのMoMa微調整を効率的に実現した初期の枠組みの一つと位置づけている。
しくみをやさしく
第一の柱は「階層的残差アーキテクチャ」である。既存の方策(ロボットの行動を決める頭脳)は書き換えず、その出力に足し込む「補正量」だけを学習する。これを残差学習と呼ぶ。元の動作が壊れにくく、学ぶ対象も小さくなる。基盤方策の種類に依存しない設計である。
補正の担当は「移動台車用」と「アーム用」の二つに分ける。さらに一方向の条件付けを入れ、台車の補正を踏まえてアームの補正を決める。台車を動かしてから腕を伸ばすという物理的な順序に合わせた設計であり、両者の学習が互いを乱す勾配干渉を和らげる。
第二の柱は「エキスパート誘導型価値整合」である。強化学習では、行動の良し悪しを見積もる評価役(クリティック)が探索の指針になる。ここに人間が介入した場面のデータを使い、評価役の見積もりを専門家の行動寄りに整える。人の介入は学習全体の2割未満で足りる。人は全体を操作するのではなく、危ない場面や詰まった場面でだけ手を貸せばよい。熟練者が新人の横で要所だけ助言する育成に近い。
ビジネスへの示唆
注目すべきは、既に動いているロボットの「現場への最後の一押し」を短時間で行える点である。たとえば物流倉庫の出荷部門では、棚から商品を取り出して搬送する作業が毎日繰り返される。レイアウト変更や棚の高さの違いで失敗が出ると、エンジニアが再調整に何日もかける例は少なくない。自部署で該当する業務は何か、いま誰がどれだけ手をかけているかを問い直す価値がある。
想定される影響先と、動く可能性のある指標は次のとおりである。
- 物流・倉庫の出荷部門:ピッキング成功率、再作業の件数、立ち上げ期間
- 製造業の生産技術部門:段取り替え時の調整工数、ライン停止時間
- 医療・介護の施設運営部門:搬送や配膳業務の中断回数、スタッフの付き添い時間
- 小売・外食の店舗運営部門:補充や配膳の完了率、人手の再配置
いずれも、調整を専門エンジニアに頼る体制から、現場担当者が要所で助言する体制へ移る可能性を示している。ただし論文の実験は単一のロボットプラットフォームにおける検証であり、自社環境への転用は個別の確認が必要である。
現場での導入イメージ
仮に導入支援に入るなら、次の流れが現実的である。
-
棚卸し:ロボットが失敗しやすい作業、調整に人手がかかる作業を洗い出す。失敗の場所、頻度、復旧する担当者を可視化する。目指す到達点は、「どの作業の微調整から着手すれば効果が大きいか」を現場で共有できる状態である。
-
差し込み先の設計:新しいロボットを買い足すのではなく、既に稼働中の方策の上に補正層を載せる方式を前提とする。基盤方策を凍結するため、既存の制御や安全機構を温存できる。目指す到達点は、既存システムを変えずに補正だけを足せる構成である。
-
小さく試す(PoC):一部署の一作業に絞り、数週間で検証する。熟練オペレーターが、失敗しそうな場面だけ介入する運用とし、成否は担当者の実感と再作業の減り具合で確かめる。目指す到達点は、短時間の追加学習で現場の違和感が減るかを自社環境で確認することである。
-
運用と横展開:どの場面で人が介入するかの基準、安全確認の手順、補正モデルの更新ルールを整える。そのうえで似た作業の部署へ広げる。目指す到達点は、現場担当者の助言を起点に調整を回せる体制である。
全体として目指すのは、ロボットの現場適応を専門家の長期作業から、現場の知見を活かした短期の改善活動へ転換した状態である。小さく、安く始められる可能性がある。
今後の展望
人が行き交う動的な環境でロボットを使うには、導入後も環境変化に追従し続ける力が欠かせない。HiRe-MoMaは、そのための実機学習の現実的な道筋を示した。今後は、異なるロボットや作業への適用範囲、長期運用での安定性、安全性の担保が焦点となる。介入するための操作インターフェースや、現場担当者向けの教育も、実用化の鍵を握ると見られる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
空間理解AI、外部3D機能なしで3.6倍高速化
GeoThinker-Fは、空間理解AIが外部の3D解析器に頼らず、自らの内部情報から形状や次の場面を予測する手法である。推論遅延を1.45秒から0.40秒に縮め、現場実装の壁を下げる。
VITALが映像の動きから精密な運転操作を導く
映像の動きを骨格、残った誤差を残差として行動を表現する手法VITALが登場した。1段階の推論でも高い走行性能を保ち、速度は3.29倍になる。実時間制御の現場に効く成果である。
人型ロボの制御網を拡散モデルで生成
米カリフォルニア大バークレー校の研究チームが、人型ロボットの制御ネットワークを重みの空間で直接生成する手法を示した。実機で歩行や踊りが動作し、制御ソフトの量産や調達の考え方を変える可能性がある。