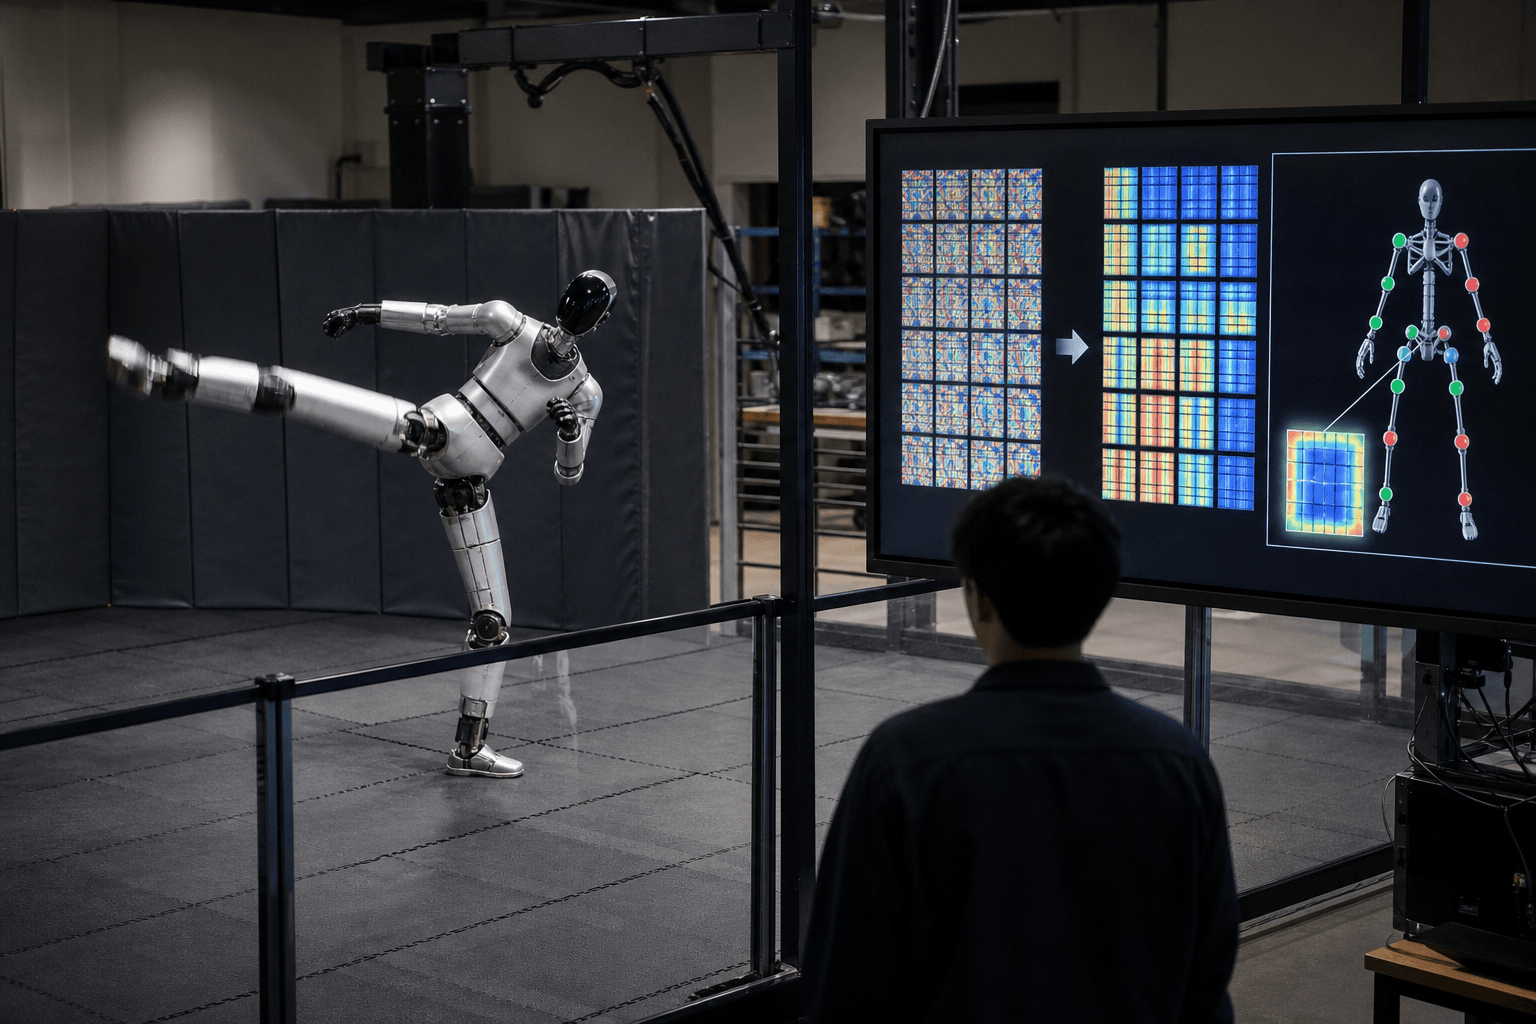
AI×製造10/16(金)人型ロボの制御網を拡散モデルで生成米カリフォルニア大バークレー校の研究チームが、人型ロボットの制御ネットワークを重みの空間で直接生成する手法を示した。実機で歩行や踊りが動作し、制御ソフトの量産や調達の考え方を変える可能性がある。
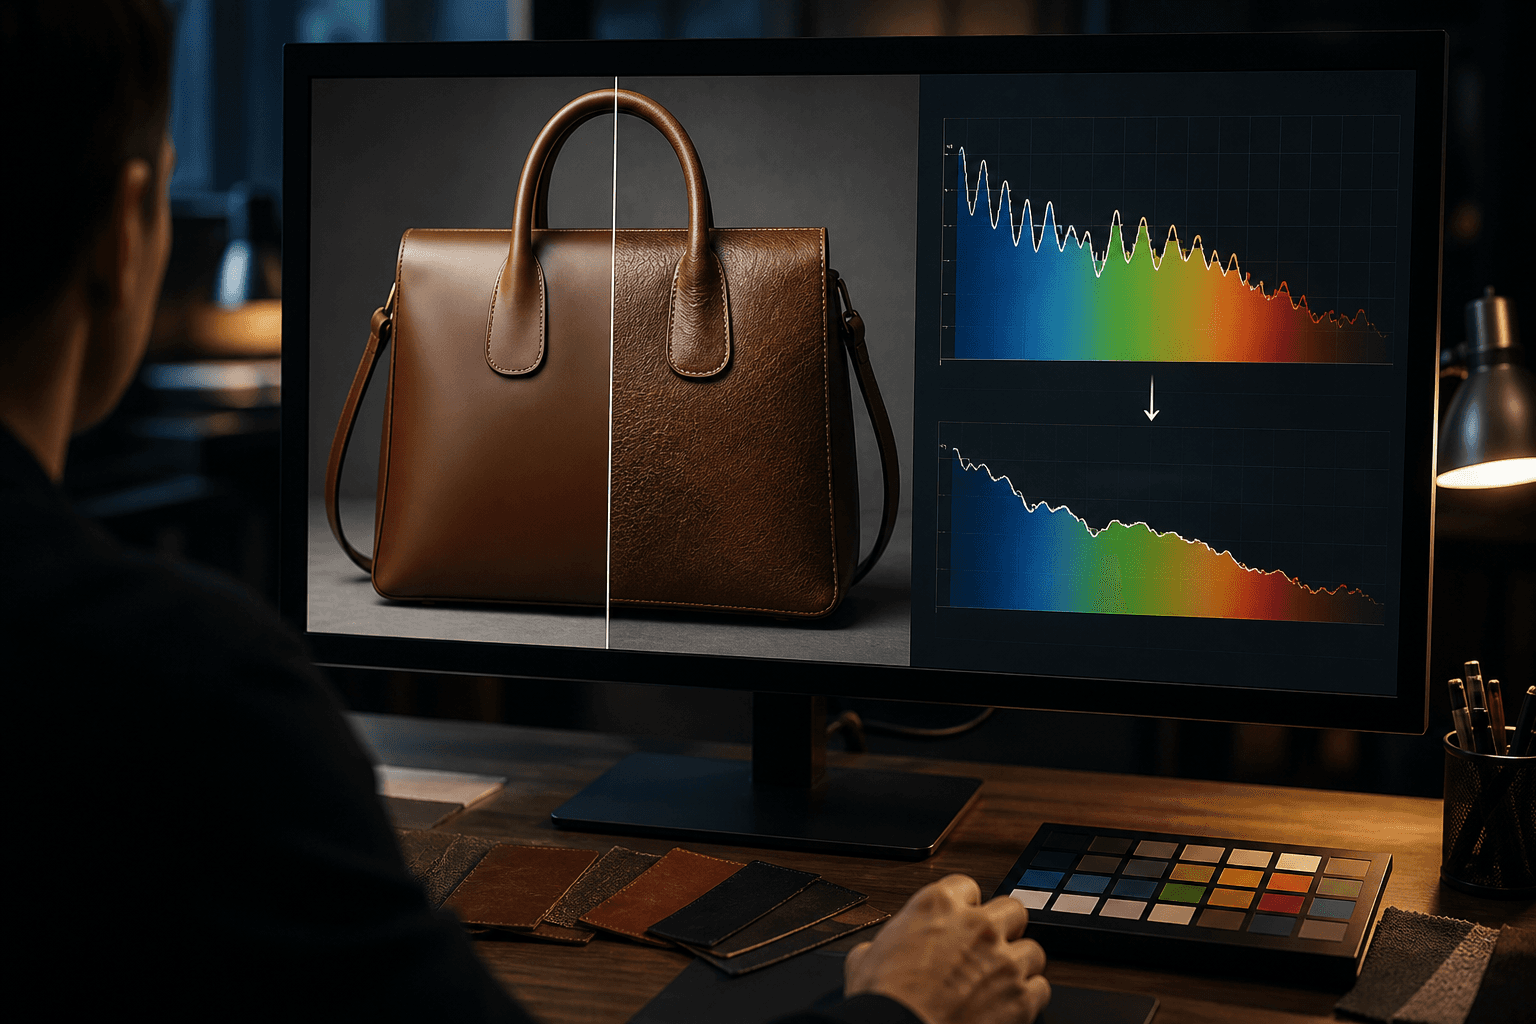
AI×マーケティング10/1(木)画素拡散AI、敵対的学習で細部を復元米アドビなどの研究チームは、画素拡散モデルに敵対的学習を後付けし、構造を変えず画像の微細な質感を回復させる手法を示した。生成画像の品質向上を低コストで狙える点が注目される。