ロボ、人の遊びから器用さを自習する
米研究チームは、人間の数分の「遊び」を手本にロボットが接触データを自力で集め、器用な手作業を学ぶ枠組みDSPを発表した。強化学習と同等の成功率を490分の1のデータで達成した。
研究の概要
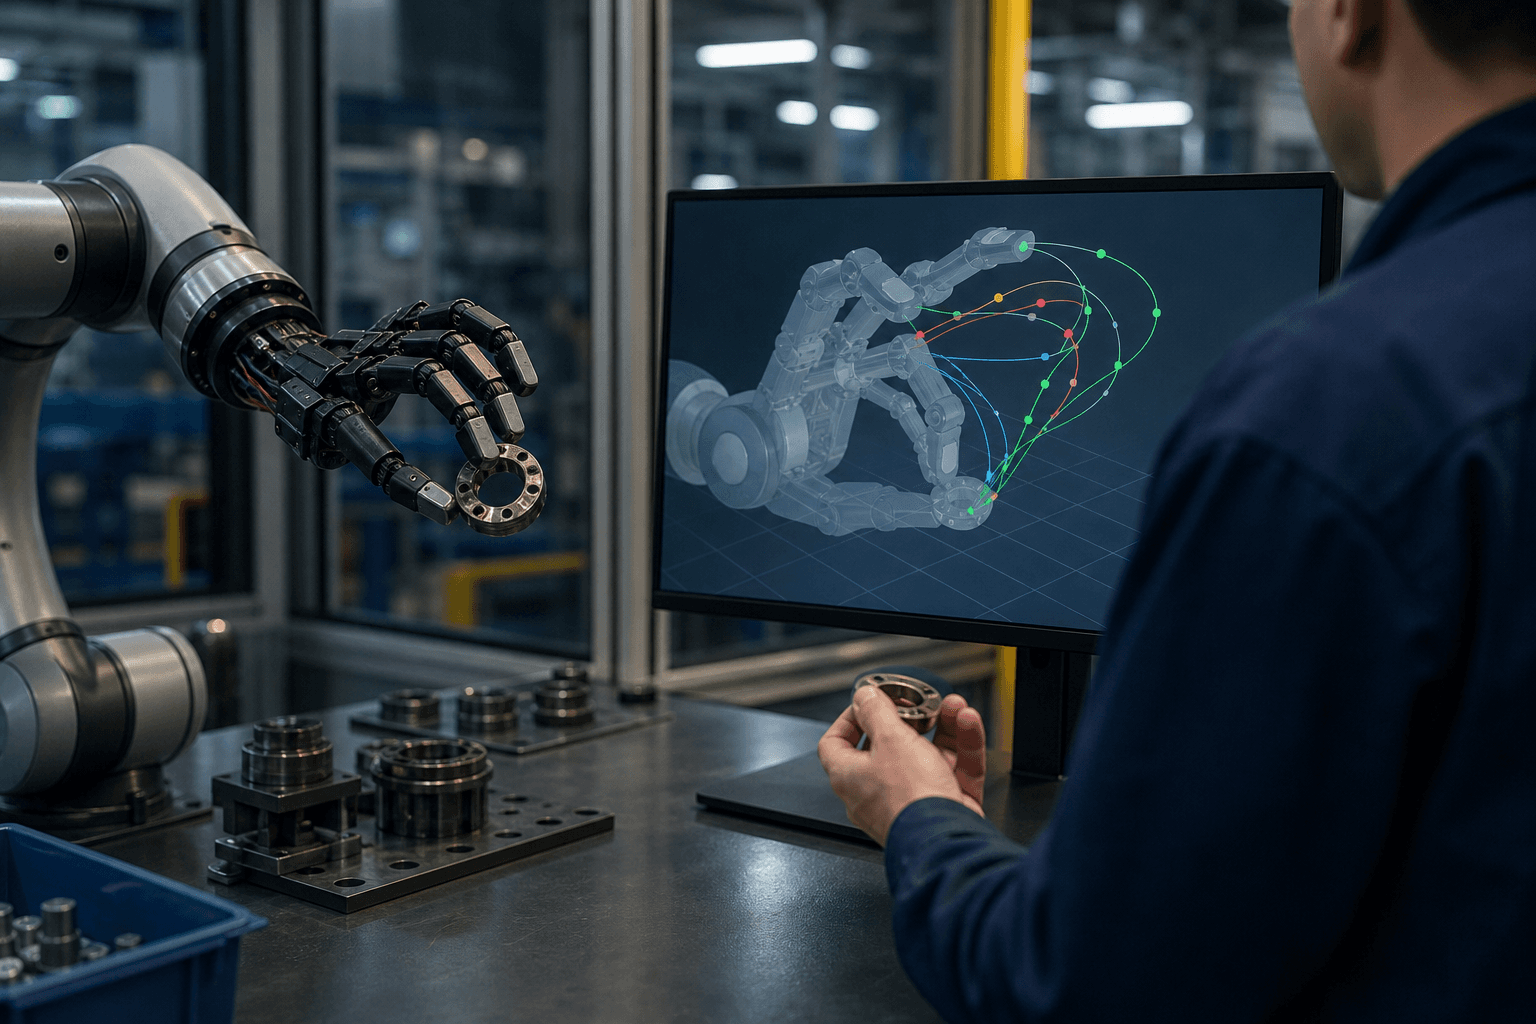
米国の研究チームは、ロボットが人間の「遊び」を数分間まねるだけで、器用な手作業の学習に必要な接触データを自力で集める枠組み「DSP」を発表した。多指ハンドによる物体の押し出しと、物体を任意の向きへ持ち替える「インハンド再配向」を対象に、シミュレーションと実機の双方で検証している。
実機実験では、後付けで目標を割り当てる模倣学習(ハインドサイト行動クローニング)に比べ、成功率を69.6%上回った。強化学習と同等の成功率を、490分の1のインタラクションデータで達成している。課題ごとの手本(デモンストレーション)も、シミュレーションから実機への移行(sim-to-real)も要らない点が特徴である。
しくみをやさしく
手順は三段階である。第一に、人が数分間ロボットハンドで物をいじって見せ、その動きを行動クローニング(見本の模倣)で「遊びの方針」として学習させる。この方針は特定の課題を解くものではなく、物に触れて動かすという幅広い振る舞いを含む。
第二に、この遊びの方針をロボットに自律実行させ、数時間分の接触データを集める。そのデータから「世界モデル」を学習する。世界モデルとは、ある動作をすれば物がどう動くかを予測する、ロボット内部の簡易な物理シミュレータである。
第三に、実際の課題では、遊びの方針が複数の動作列の候補を提案し、世界モデルの中で結果を試して、目標に最も近いものを選ぶ。これがモデル予測制御(MPC)である。ただし毎回候補を試すと時間がかかる。そこで世界モデル内で自己対戦(セルフプレイ)を重ね、目標を与えれば即座に動く閉ループの方針へ蒸留している。見習いが試行錯誤する様子を熟練者が頭の中で先読みし、のちに型として身につける過程に近い。
ビジネスへの示唆
注目すべきは、人の負担が「数分の実演」にとどまる点である。ロボット導入で最も手間がかかるのは、工程ごとに熟練者が手本を取り、調整を重ねる作業であった。
具体的には、次のような日常業務が候補になる。
- 製造業の組立工程における、コネクタの嵌合やケーブルの差し込み前の部品の持ち替え
- 物流倉庫における、不定形の商品を検品や梱包のために向き直す作業
- 食品工場における、形の揺らぐ食材の把持と盛り付け
影響を受ける部署は、生産技術、物流、品質保証である。動くKPIは、新規工程の立ち上げ期間、段取り替えの工数、手作業に伴う不良率、熟練者の拘束時間などである。
読者に問いたいのは、自部署で熟練者が手で持ち替えや差し込みをしているが、自動化を断念した工程はどれか、という点である。その工程をいま誰が、どれだけの時間かけて担っているのか。その棚卸しが、本研究を自分ごとにする出発点である。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを提案する。ただし本研究は多指ハンドの実験段階であり、実工程への適用には個別の検証が前提となる。
- 棚卸し:手作業が残る工程を洗い出し、熟練者の作業時間、不良の発生点、既存ロボットが苦手とする接触動作を可視化する。目指す到達点は、自動化の効果が見込め、かつ失敗の影響が小さい候補工程を一つに絞り込むことである。
- 差し込み先の設計:既存のロボットアーム、ハンド、カメラ、生産管理システムを極力そのまま使い、遊びデータの収集と世界モデルの学習だけを追加する。目指す到達点は、新しい設備を増やさず、既存ラインの一角で試せる構成である。
- 小さく試す(PoC):一つの部署で数週間、担当者が数分の遊びを実演し、ロボットが自律で接触データを蓄える。現場の担当者が「任せられる」と実感できるかで確かめる。目指す到達点は、課題ごとの手本づくりなしに動作が成立するという手応えである。
- 運用と横展開:成功の判定基準や安全確認の手順を文書化し、似た接触動作を持つ他工程や他拠点へ広げる。目指す到達点は、新工程ごとの立ち上げ負担が小さい運用体制である。
全体として目指すのは、熟練者の時間を実演と判断に集中させ、反復的な器用作業をロボットが自習で引き受ける状態である。小さく・安く始められる可能性があり、教え込みにかかる人手を減らせる余地がある。
今後の展望
課題は、実験が限られた動作と物体にとどまる点である。多様な形状や素材への一般化、遊びの安全性の担保、世界モデルの精度維持が実用化の鍵となる。一方で、シミュレーションを作り込まずに実機の経験だけで学べる方向性は、ロボット活用の裾野を中堅・中小企業の現場へ広げる可能性を持つ。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
3D制作をコード化するAI基盤が登場
3DCodeVerseは、編集と検証が可能な3Dコンテンツをコーディングエージェントが大量生成する基盤である。200万件規模のデータと自動検証の仕組みを備え、3D制作の内製化を後押しする可能性がある。
視点依存を分離する3D世界モデルが登場
カメラ位置に左右されない「場面の状態」を学習し、将来の3D空間を予測する世界モデルGeoStateが提案された。自動運転の走行データ活用や空間予測の精度向上に直結する成果である。
1枚の画像から見た目忠実な3D素材を生成
中国の研究チームが、1枚の画像から3Dモデルの質感を高い忠実度で再現する技術SUPRA-Texを発表した。見える部分を固定の手掛かりとし、見えない面だけを補完する設計が特徴である。