視点依存を分離する3D世界モデルが登場
カメラ位置に左右されない「場面の状態」を学習し、将来の3D空間を予測する世界モデルGeoStateが提案された。自動運転の走行データ活用や空間予測の精度向上に直結する成果である。
研究の概要
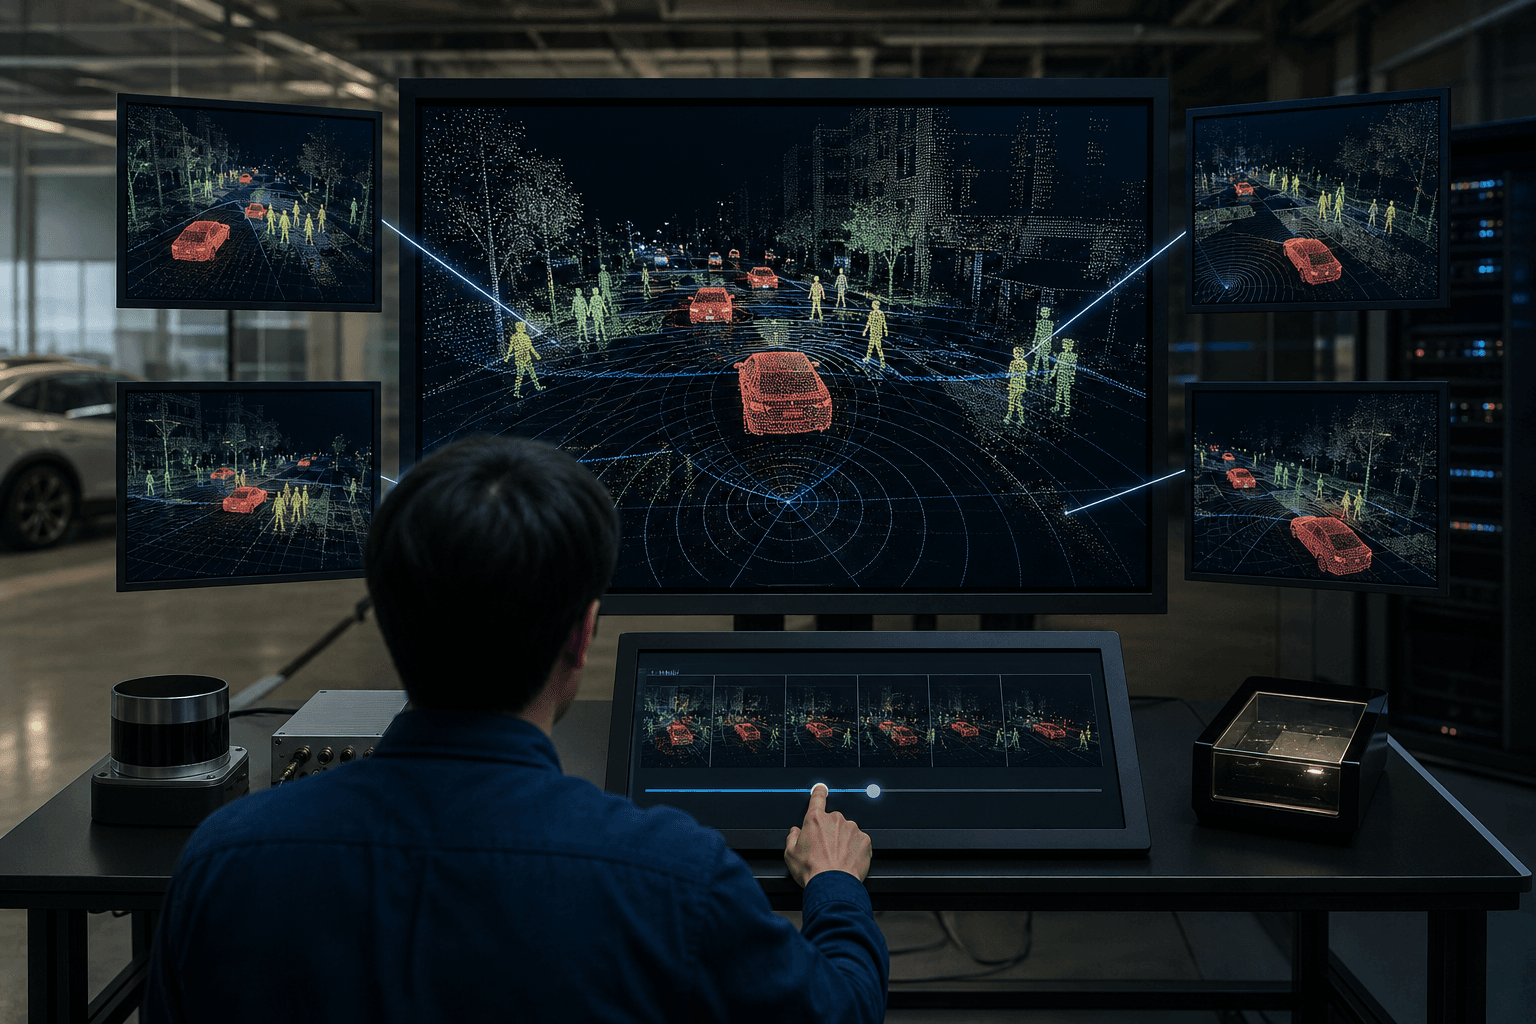
関西大学など複数機関の研究チームは、3D世界モデルの新手法「GeoState」を発表した。近年の3D世界モデルは、幾何基盤モデル(GFM)が出力する特徴量を、将来予測の対象となる「世界の状態」として用いる流れにある。GFMは奥行きや形状に関する豊富な事前知識を持つためである。
ただし、この特徴量は撮影するカメラの位置や向きに依存する。そのため、場面そのものの変化(車や歩行者の動き)と、カメラが動いたことによる見え方の変化が混ざり合い、状態の時間発展を予測しにくくなるという問題があった。
GeoStateはこの二つを切り分ける。実験では、自動運転データセットのWaymoで従来の3D世界モデルを上回る性能を示した。さらに、異なる視点からの幾何的に整合した問い合わせが可能であり、学習なしでKITTIとnuScenesへ適用できるゼロショット汎化も確認された。
しくみをやさしく
手法は大きく四つの部品からなる。第一に、シーントークナイザが複数視点のGFM特徴量を集約し、視点に依存しない「場面の状態」にまとめる。いわば、複数の写真から部屋の間取り図を起こす作業に近い。
第二に、幾何デコーダがカメラの光線(レイ)を手がかりにこの状態へ問い合わせ、その視点から見える奥行きや形状を取り出す。状態そのものはカメラを含まないため、問い合わせるカメラを変えれば別の角度からの見え方を得られる。
第三に、自己回帰型の世界モデルが、この場面の状態の将来を一コマずつ予測する。カメラの動きは別のモデルで扱うため、場面の変化とカメラの変化が混ざらない。
第四に、予測された状態は、予測されたカメラでも、外部から指定したカメラでも復号できる。加えて、予測の全期間を通じて文脈から決まる単一のスケール(大きさの基準)を保つため、フレームごとに縮尺を合わせ直す処理が不要になる。
ビジネスへの示唆
最も恩恵が大きいのは、自動運転や先進運転支援を開発する自動車メーカー・部品メーカーの、シミュレーション評価と走行ログ分析の業務である。現在は実走行で得た映像を人手で整理し、危険場面を再現するシナリオを作る作業に多くの工数がかかっている。場面の状態を視点から切り離して予測できれば、同じ場面を別のカメラ配置で見直す検証がやりやすくなる可能性がある。
ロボティクスや物流の現場でも応用が考えられる。倉庫の搬送ロボットや巡回ロボットでは、搭載カメラの位置が機種ごとに異なるため、学習データを使い回しにくい。視点に依存しない状態表現は、この壁を下げる手がかりとなる。
影響が見込まれる部署と指標は次のとおりである。
- 研究開発部門:シナリオ作成の工数、検証サイクルの長さ
- 品質保証部門:危険場面の網羅度、評価の再現性
- 設備・ロボット運用部門:機種ごとの再学習の手間、稼働停止の回数
読者はまず、自部署で「カメラの位置が違うだけでデータが使い回せない」業務はどれか、その整理に現在誰がどれだけ時間をかけているかを確認したい。そこが、この技術の最初の適用先になる。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを想定する。
- 棚卸し:カメラ映像を扱う業務のうち、視点や機種の違いで再利用できないデータ、手作業で補正している工程を洗い出す。目指す到達点は、詰まりの場所と手間の大きさが担当者の間で共有された状態である。
- 差し込み先の設計:新しい基盤を作るのではなく、既存の映像蓄積基盤やシミュレーション環境の前段に、場面状態の抽出処理を加える形を優先する。目指す到達点は、現行の評価フローを変えずに試せる構成である。
- 小さく試す(PoC):一つの部署、数週間の範囲で、公開データに近い走行映像を対象に、別視点での再現や短期予測が実用に足るかを担当者の実感で確かめる。目指す到達点は、使える場面と使えない場面の線引きである。
- 運用と横展開:評価の基準と確認手順を文書にまとめ、他の部署や別のカメラ構成へ広げる。目指す到達点は、視点が変わってもデータ資産を再利用できる運用である。
全体として目指すのは、カメラ構成の違いに縛られず、蓄積した映像を継続的に価値へ変えられる状態である。小さく始められ、既存の仕組みを大きく変えずに効果を見極められる点が現実的である。
今後の展望
本研究の評価は主に走行シーンの公開データに基づく。屋内や工場など別環境での有効性、長時間の予測における誤差の蓄積は、今後の検証課題である。実用化に向けては、実機のカメラ条件での確認と、判断を担う人間の確認工程の設計が欠かせない。視点依存の切り離しという考え方は、空間認識を要する幅広い産業の基盤技術となり得る。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボ、人の遊びから器用さを自習する
米研究チームは、人間の数分の「遊び」を手本にロボットが接触データを自力で集め、器用な手作業を学ぶ枠組みDSPを発表した。強化学習と同等の成功率を490分の1のデータで達成した。
3D制作をコード化するAI基盤が登場
3DCodeVerseは、編集と検証が可能な3Dコンテンツをコーディングエージェントが大量生成する基盤である。200万件規模のデータと自動検証の仕組みを備え、3D制作の内製化を後押しする可能性がある。
1枚の画像から見た目忠実な3D素材を生成
中国の研究チームが、1枚の画像から3Dモデルの質感を高い忠実度で再現する技術SUPRA-Texを発表した。見える部分を固定の手掛かりとし、見えない面だけを補完する設計が特徴である。