手と物の動きを高速に3D復元する新手法
4D-HOFは、基盤モデルの粗い推定を生成モデルで補正し、手と物体の相互作用を単一パスで復元する。物理制約も組み込み、個別最適化を不要にする点が注目される。
研究の概要
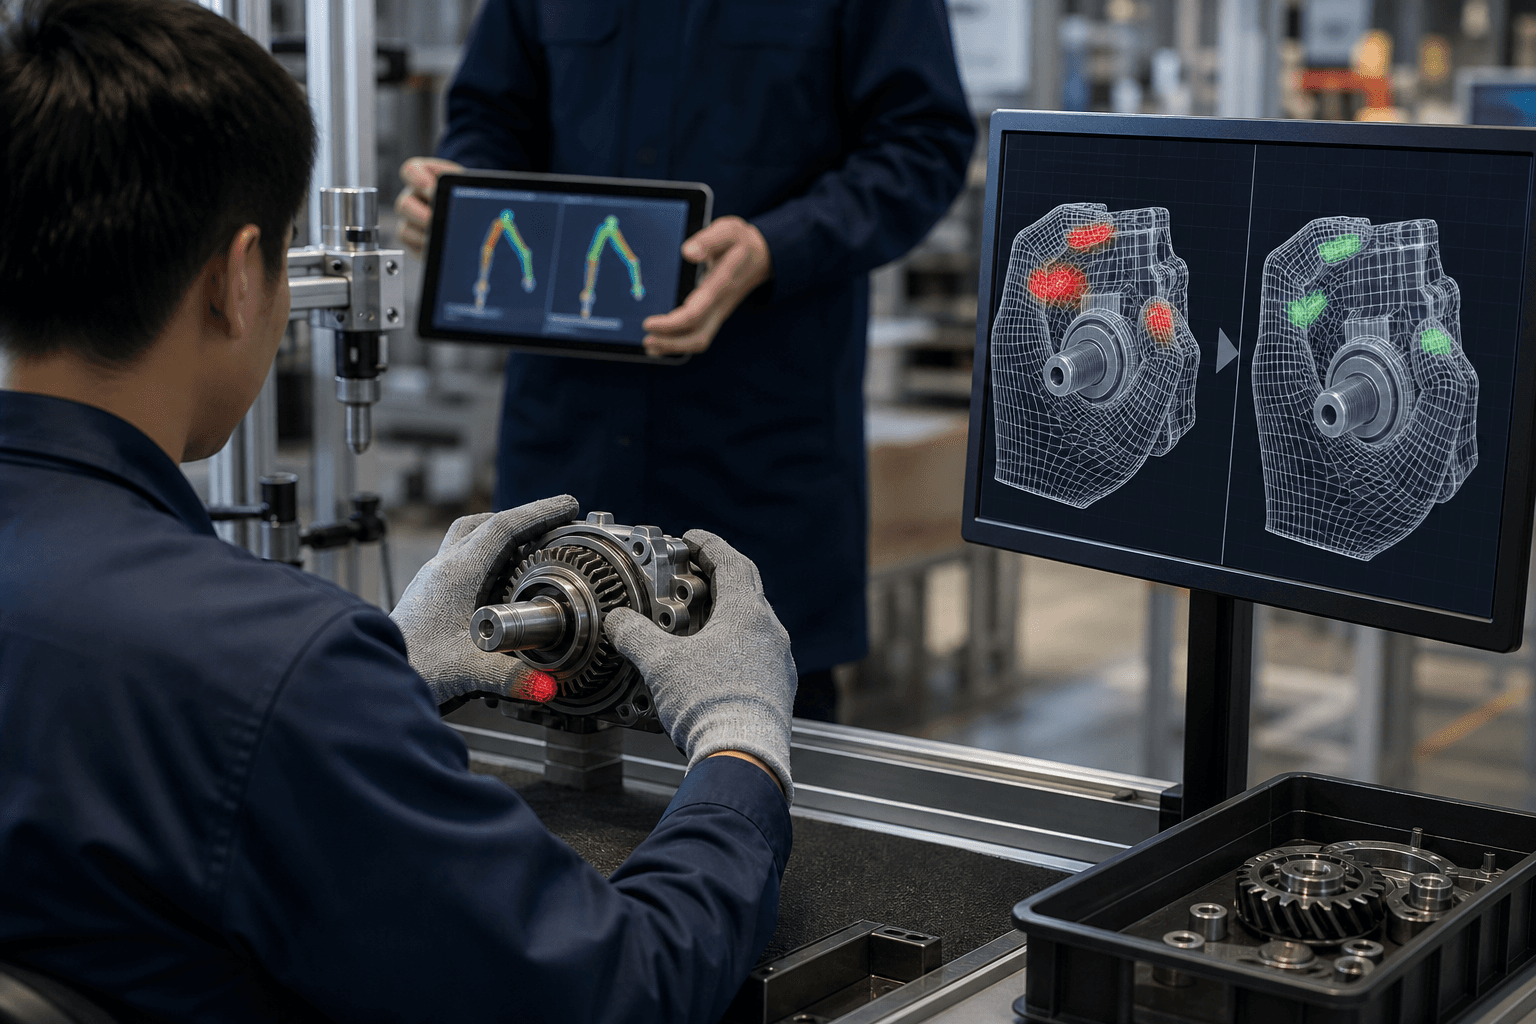
Shiqi Li氏らの研究チームは、動画から手と物体の相互作用を時間軸付きの3次元(4D)で復元する手法「4D-HOF」を発表した。従来の手法は、映像ごとに時間をかけて推定値を調整する「系列ごとの最適化」に頼ることが多かった。一方、生成モデルで相互作用を作り出す手法は、ランダムなノイズから出発するため、予測が不安定になりやすいという課題を抱えていた。
4D-HOFはこの二つの弱点を避ける設計である。視覚の基盤モデルが出す、粗いが有益な手と物体の推定値を出発点とし、条件付きフローマッチングと呼ばれる生成モデルで、より自然な相互作用の状態へ運ぶ。これにより、位置のずれ、回転の誤差、手と物体の位置合わせのずれを、一度の順方向の計算で補正する。複数のデータセットで学習しており、学習範囲外のベンチマークでも最高水準の性能を示したと報告されている。
しくみをやさしく
フローマッチングとは、ある状態を別の状態へ滑らかに移す「流れ」を学習する生成技術である。通常の生成モデルは、何もない乱数の状態から絵や動きを作る。これに対し4D-HOFは、基盤モデルが出した「だいたい合っているが、手が物体にめり込んだり、浮いたりする」推定値を出発点にする。そこから、現実の手と物体の相互作用が取りうる状態の集まり、すなわち相互作用の多様体へ向けて少しずつ動かす。
例えるなら、新人が描いたラフ図面を、熟練者が現実の施工ルールに合う形へ手直しする作業に近い。白紙から描き直すよりも、土台があるぶん結果が安定する。
もう一つの特徴が、テスト時ガイダンスである。従来は再構成の後に別の最適化処理を重ねていた。4D-HOFは変換の途中経過に対して、「手と物体が貫通しない」「接触が自然である」といった物理的な制約や、映像上で観測された2次元の手がかりを直接反映させる。補正が生成の過程そのものに組み込まれるため、後処理の工程を別に持たずに済む。
ビジネスへの示唆
手と物の関わりを正確に捉える技術は、人の作業を数値データとして扱いたい現場で価値を持つ。論文は応用先を特定していないが、次のような業務への適用が考えられる。
- 製造業の生産技術部門:熟練作業者の組み立て動作の記録と標準化
- 小売・物流の現場改善部門:ピッキングや梱包の動作分析
- ロボット開発部門:人の動作映像からの模倣学習データ作成
- XR・ゲーム・EC部門:手で商品を扱う体験の再現
ここで読者自身に問いたい。自部署で、人の手による作業を「見て」評価している業務は何か。その確認に、誰がどれだけの時間をかけているか。たとえば製造現場の作業標準書づくりでは、熟練者の動画を担当者が見返し、手順や持ち方を文章や図に起こしている。この手間は、動作を自動で数値化できれば減らせる可能性がある。
動くKPIとしては、作業標準書の作成にかかる工数、教育期間、作業のばらつきに起因する不良率、動作分析の実施頻度などが挙げられる。系列ごとの最適化が不要になれば、分析対象の映像を増やしやすくなる。ただし、これらの効果は論文で検証されたものではなく、導入先で確かめる必要がある。
現場での導入イメージ
仮に導入支援に入るなら、次のような流れを提案する。
-
棚卸し:手作業の記録、評価、教育の中で、動画を人が見て判断している業務を洗い出す。作業ごとの手間と、どこで判断が滞るかを可視化する。目指す到達点は、「動作の数値化が効く業務」の優先順位が関係者の共通認識になることである。
-
差し込み先の設計:新しい大型システムを増やさず、既存の監視カメラ映像や教育用動画、作業日報の仕組みに、手と物体の復元結果を付加する形を優先する。目指す到達点は、現場の担当者が普段の画面や帳票の延長で結果を見られることである。
-
小さく試す(PoC):一つの工程または一部署に絞り、数週間で試す。復元された動きが現場の感覚と合うか、熟練者と新人の差が見えるかを、担当者の実感で確かめる。目指す到達点は、「使える・使えない」の判断材料が現場の言葉で揃うことである。
-
運用と横展開:評価の基準や映像の撮り方を整え、他の工程や拠点へ広げる。手元が隠れる場面など、苦手な条件も記録しておく。目指す到達点は、試行の知見が社内標準として引き継がれることである。
全体として目指す状態は、熟練者の手の動きが映像から安定して数値化され、教育や改善の議論が経験と勘だけに頼らず進む現場である。
今後の展望
4D-HOFは、基盤モデルの出力を土台に生成モデルで補正するという構成により、個別最適化の負担を避けた点に特徴がある。多様なデータで学習したことで、学習範囲外の映像への強さも示された。一方、実際の工場や店舗では、手袋、油汚れ、狭い視野、複雑な工具など、研究環境と異なる条件が多い。導入にあたっては、自社の映像での検証が欠かせない。基盤モデルの進歩とともに、こうした「粗い推定を賢く直す」設計は、現場データ活用の現実的な選択肢になっていくと考えられる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボ世界モデルDepthWorld、奥行きで精度向上
ロボット操作の予測映像に奥行き情報を加えた世界モデル「DepthWorld」が発表された。奥行きの学習が映像予測自体も改善し、実機を使わない動作評価の信頼性を高める可能性がある。
QF3、人型ロボの歩行学習を10倍速に
米国の研究チームが、フローポリシーを高速に強化学習するQF3を開発した。人型ロボットの歩行を白紙から学習し実機へ直接移植でき、学習時間は従来手法の約10分の1になった。
動画AIの物理整合性を測る試験が登場
動画生成AIの物理的な正しさを、光学や流体など40課題で定量測定するベンチマークが提案された。最高モデルでも100点中57.76点にとどまり、実務利用前の検証の必要性が浮かんだ。