3D生成物の正誤を説明付きで検証するAI基盤
研究チームは、生成した3Dが依頼どおりかをAIが多視点で検証し、不合格の理由も説明するベンチマークとデータ工程を公開した。検証を生成に組み込むと、全要件の達成率が大きく上がることも示した。
研究の概要
研究チームは、3Dコンテンツが仕様どおりに作られているかをAIが検証し、誤りの理由まで説明する枠組みを発表した。問うのは見た目の美しさではなく、3Dの証拠に基づく正しさである。
第一の成果は、10種類のタスクで構成する評価基準3DVerifierBenchである。合否の判断に加え、不合格とした理由の説明と、仕様や候補を意図的に変えたときの反応を測る。人間による評価では、試験した中で最も強いモデルのGPT-6 Astraでも人間との差が21.6ポイント残った。特に不合格の説明の信頼性に弱点があった。
第二に、誤りは数値や、属性がどの対象に結びつくかという細かな事実に集中することを示した。そのうえで、矛盾の説明と対になる反事実の例を含む学習データ14,126件を作る工程を整えた。
第三に、検証を生成に生かす実験を行った。人手で判定した16候補の中から最良を選べば、全要件を満たす割合は26.7%から90.0%に上がった。別の8入力の実験では、人が導く反復修正が7つの要件をすべての入力で満たした。8案を並列に作って最良を選ぶ方式では、3入力にとどまった。
しくみをやさしく
3Dは見る角度によって見え方が変わる。ある角度で欠けて見える部品が、別の角度では存在することもある。そのため1枚の画像だけで判定すると、本当の不備と角度による見え方の違いを取り違える。
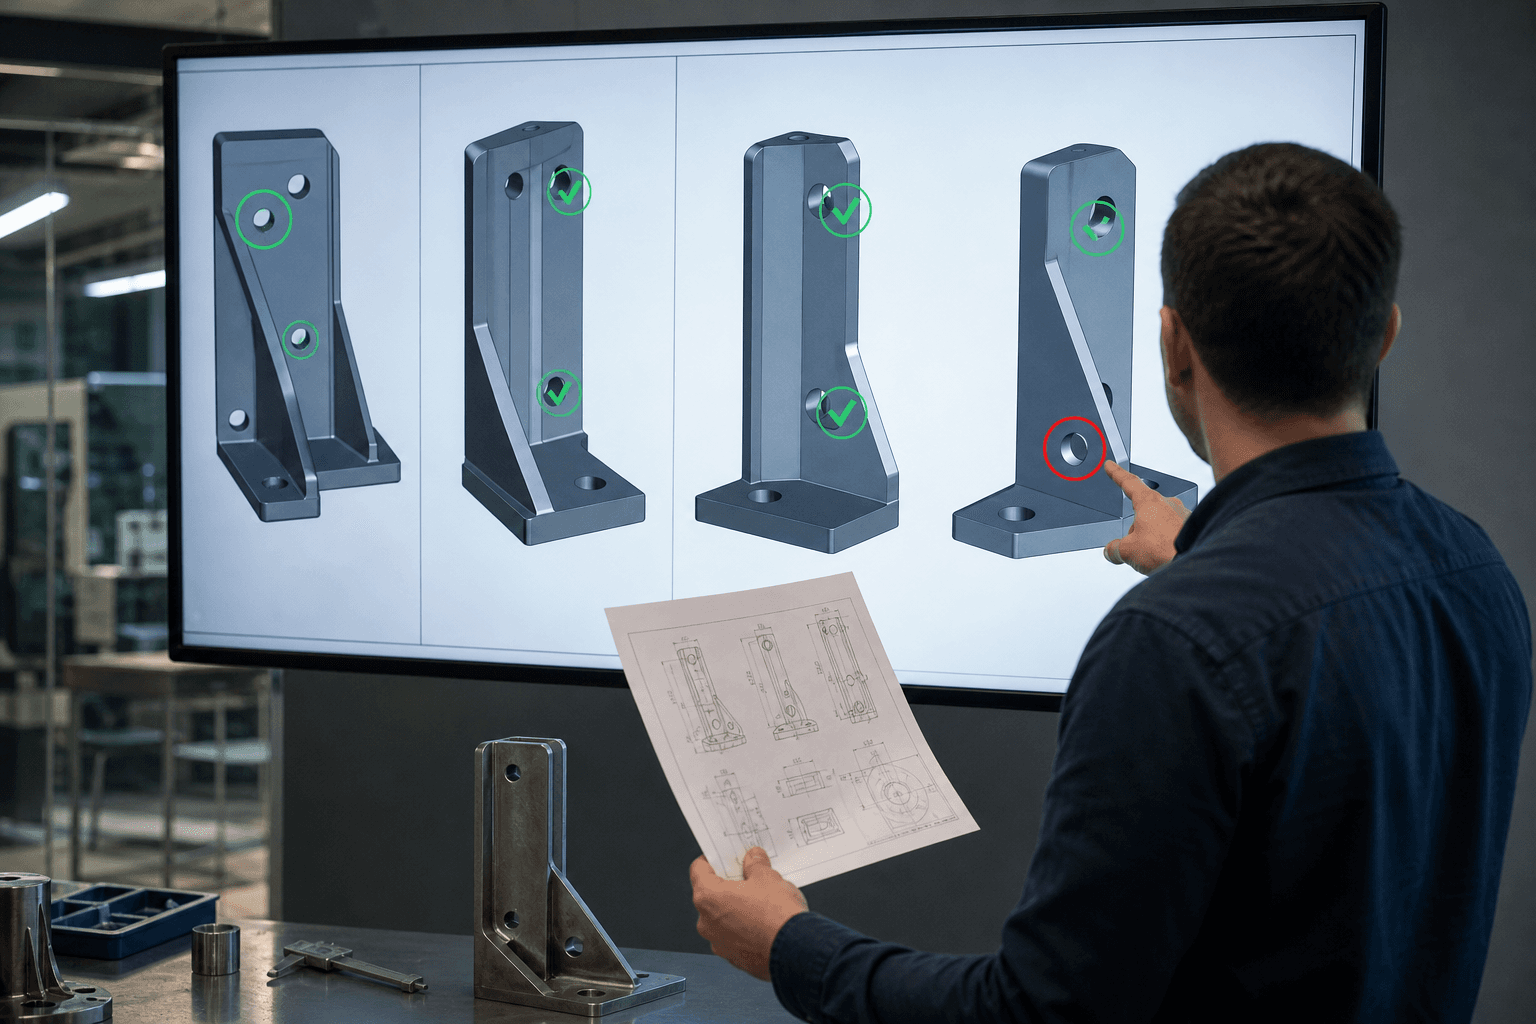
本研究の検証器は、複数の視点の画像から「ボルトは4本」「赤い部品は左側」といった事実を先に取り出す。次に、その事実を仕様書の各要件と照らし合わせ、満たさない要件とその理由を文章で返す。検査員が図面とチェックリストを突き合わせる手順に近い。
学習データは、3Dモデルを制御しながら編集して作る。数を変える、色を変える、位置を入れ替えるなどである。これにより「正しい版」と「わざと誤らせた版」の対が得られ、AIは何が違うのかを説明付きで学べる。
検証結果が理由付きで返るため、生成側はそれを手がかりに直せる。候補を大量に作って選ぶ方式より、誤りを直しながら進める方式が有利になったのは、この理由が修正の指針になるためである。
ビジネスへの示唆
恩恵が大きいのは、3D成果物を毎日受け取り、仕様と照らして確認している部署である。製造業の設計部門では、外注CADや生成された部品モデルが指定寸法や穴の数、取り付け位置を満たすかの確認がある。EC運営では商品3Dの掲載前チェック、建設・不動産では設計モデルと要望書の突き合わせ、ゲームや広告の制作では指示書どおりかの検収がそれにあたる。
読者が問うべきは、自部署で3Dや画像の合否確認をしている業務は何か、いま誰がどれだけの手間をかけているかである。影響を受けるKPIは次のとおりである。
- 設計・制作部門:手戻り回数、修正にかかる工数
- 品質保証・検収部門:検収リードタイム、見落とし件数
- EC・営業部門:掲載までの日数、返品理由のうち「イメージ違い」の割合
注意すべきは、最強モデルでも人間に及ばないことである。判定を丸ごと任せず、人の確認を前提に設計する必要がある。
現場での導入イメージ
仮に導入支援に入るなら、次の4段階で進める。
- 棚卸し:3D成果物の確認作業を洗い出し、どの要件で手戻りが多いかを記録する。数、寸法、位置、色のどれで誤りが多いかを分類する。到達点は、検証AIに任せる価値のある要件の一覧である。
- 差し込み先の設計:新しいツールは増やさず、既存のCAD閲覧環境や検収チェックリスト、社内の仕様書検索に検証の工程を足す。仕様書は箇条書きの要件に分解しておく。到達点は、今の検収フローを変えずに「AIの一次確認」が入る状態である。
- 小さく試す:一部署で数週間、過去の案件を使って、AIの指摘と担当者の判断を並べて比べる。見るのは指摘の理由が実務で納得できるかである。到達点は、担当者の実感として「使える要件」と「任せられない要件」が分かれている状態である。
- 運用と横展開:合格基準と人が最終確認する条件を文書化し、他部署へ広げる。誤判定の事例は蓄積し、改善に回す。到達点は、判定の根拠が残り、誰でも同じ基準で確認できる体制である。
目指す姿は、3D成果物の確認が属人的な目視から、理由付きの検証と修正の往復へ移り、手戻りの少ない制作ができる状態である。
今後の展望
今回の90.0%や全入力での達成は、人手の判定や人の誘導を含む条件での結果であり、AIだけで得られる性能の保証ではない。検証器そのものの精度向上が次の課題である。ただし、データ工程と評価基準が公開されたことで、自社の仕様に合わせた検証モデルを育てる道筋は具体的になった。3Dを扱う企業は、検収の基準を機械が読める形に整える作業から始めておくことが望ましい。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボ学習、環境生成と方策が共進化
シミュレーション環境の生成とロボット方策を共に進化させる枠組みCoDAが登場した。方策の失敗を診断して訓練環境を作り、未知条件での成功率を5.3%から27.6%に高めた。
知覚・予測・計画を一つの世界モデルが統合
P3-WAMは手の3D動作の復元、行動に応じた映像予測、目標に向けた計画を単一モデルで担う。一括学習で3機能とも単独学習を上回り、現場動画の活用や作業自動化への道を広げる。
ロボットが少ない試行で環境の癖を学ぶ
スタンフォード大などの研究チームは、摩擦や質量など見えない環境条件を、現場での試行から推定するロボット世界モデルT2-Zを開発した。物体予測誤差は半減し、行動成功率は約2倍となった。