3D空間を言語で記述、LLMが一括生成
スイス連邦工科大学チームなどは、点群やガウシアン・スプラットから物体と関係を記した3Dシーングラフを一括生成するAI「GraphWrit3R」を発表した。多段処理と正解注釈への依存を排し、実用性を高めた。
研究の概要
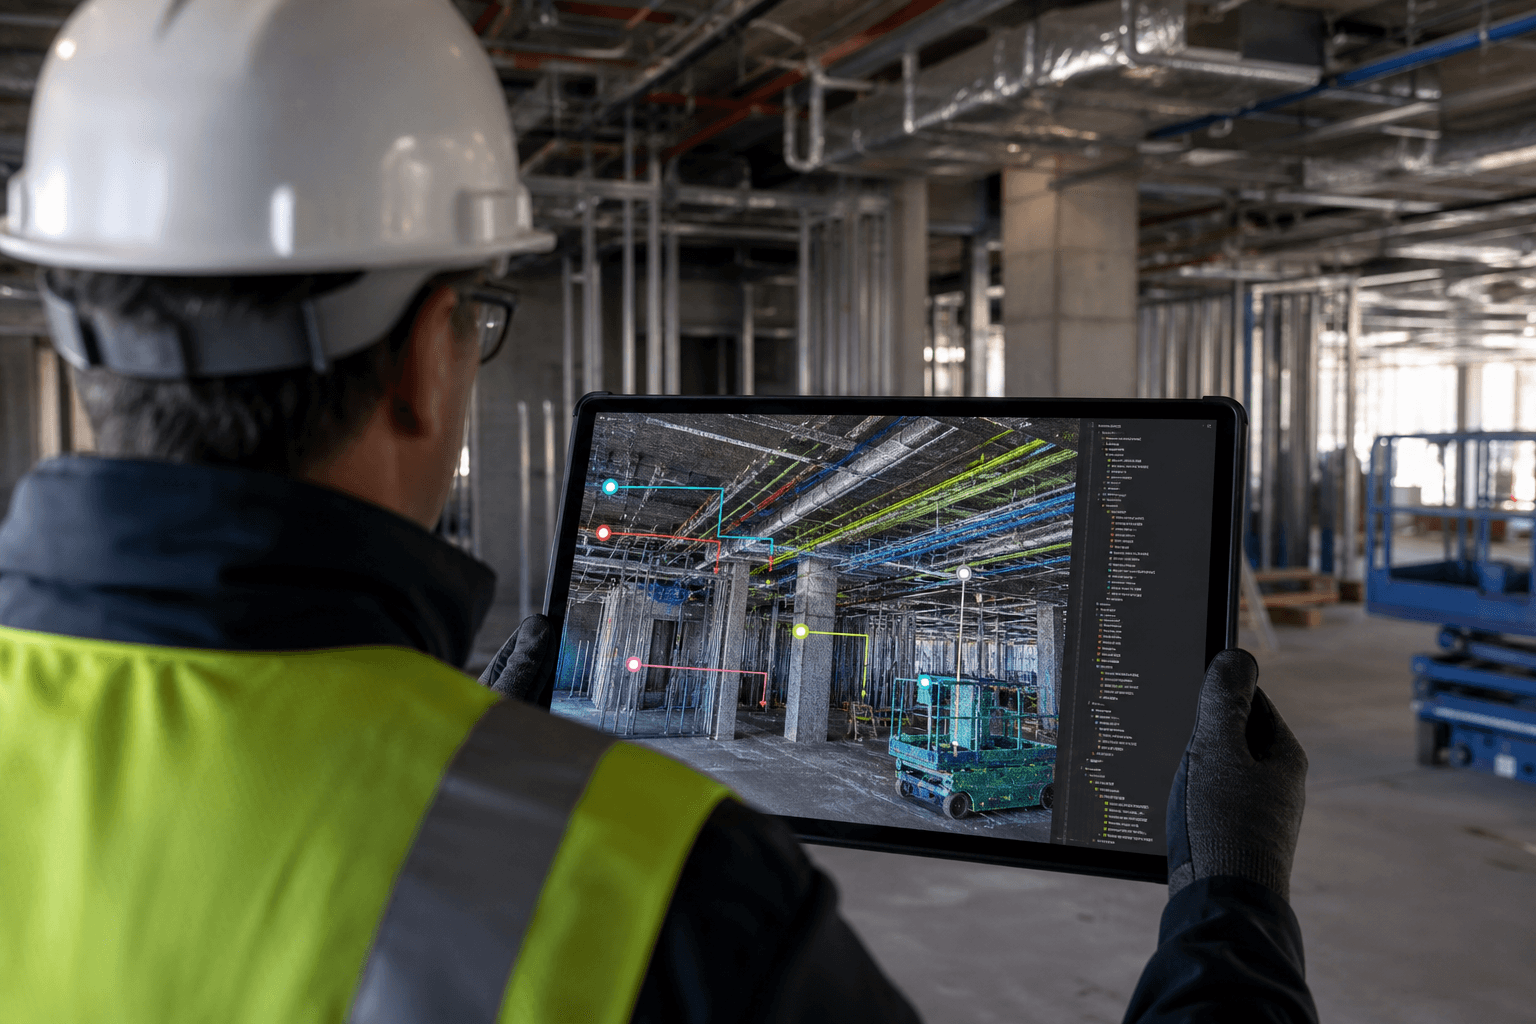
ミラノ・ヴィヴォイェヴィッチ氏らの研究チームが発表したGraphWrit3Rは、3次元空間の構造を自動で記述するAIである。3Dシーングラフとは、空間内の物体、その意味的な属性、物体間の空間的・機能的な関係を構造化して表現したデータを指す。例えば「机の上にモニターがある」「椅子は机に付随する」といった情報を、機械が扱える形で整理する技術である。
従来の生成手法には三つの課題があった。第一に、中間表現を挟む複数段階の処理を要し、誤りが後段に波及しやすい。第二に、推論時にも正解の物体注釈を必要とし、実環境での運用と乖離する。第三に、特定の商用モデルに依存して公開運用が難しいか、推論に時間がかかる。
同手法は、3D点群、ガウシアン・スプラット、あるいはその組み合わせを入力とし、全物体・属性・関係を構造化されたJSON形式で直接出力する。点群はSonataで、スプラットはChorusで符号化し、両者を共通のボクセル格子に投影したうえで、新たに考案したボクセル単位の対照的整合損失で融合する。その後、大規模言語モデル(LLM)が復号する。単一の重みで複数の入力形式に対応できる点も特徴である。
評価は標準ベンチマーク3DSSGで行われた。物体クラス、述語、トリプレットの各再現率で最高水準を記録し、推論時に正解注釈を用いる手法をも上回ったと報告されている。LLMを基盤とするため、自然言語による自由語彙の問い合わせにも対応する。
ビジネスへの示唆
最も直接的な恩恵を受けるのは、建設・不動産業界である。現場のレーザースキャンや3D撮影データから、設備や部材の配置関係を自動で台帳化できれば、施工管理部門の出来高確認や竣工検査の工数を削減できる可能性がある。不動産の内見用デジタルツインでも、物件情報の自動付与により登録作業の時間短縮が見込まれる。
物流・製造業では、倉庫や工場の3Dスキャンから棚、設備、通路の関係を構造化し、レイアウト最適化や保全計画に生かせる。対象となる主な指標は次のとおりである。
- 棚卸・点検作業の所要時間と人件費
- 設備レイアウト変更の検討リードタイム
- 3Dデータ整備の外注コスト
ロボティクス分野でも、自律移動ロボットが空間を言語的に理解する基盤として有用である。「会議室の窓際にある赤い箱を持ってきて」といった指示の解釈精度が上がれば、サービスロボットの導入部門にとって、タスク成功率や現場での人手介入頻度の改善につながる。
また、出力がJSON形式であるため、既存の業務システムやデータベース、BIツールとの連携が容易である。正解注釈を前提としない点は、運用開始時の追加ラベル付けコストを抑える要因となる。公開運用しやすい構成であることから、機密性の高い施設データを社内環境で処理したい企業にとっても選択肢が広がる。
今後の展望
一方、課題も残る。評価は学術ベンチマークが中心であり、大規模な工場や屋外を含む多様な現場での精度、処理速度、計算資源の要件は、実導入前に検証が必要である。LLM特有の誤出力への対処や、出力結果の品質保証の仕組みも求められる。
それでも、多段処理から一括生成へという流れは、空間データ活用の導入障壁を下げる方向にある。3Dスキャンの普及が進む中、空間を言語で検索・照会できる基盤が整えば、施設管理、小売の売場分析、防災計画など、活用領域は広がるとみられる。企業には、自社が保有する3Dデータの棚卸しと、費用対効果を測る小規模な実証の準備が求められる。
関連トピック
同セクションの記事
DFA学習停滞の原因特定、簡素な補正で回復
生物学的に妥当な学習則DFAで生じる学習停滞の原因が、誤差の共通成分にあると特定された。出力の事前補正などで停滞を抑え学習が速まり、省電力AI開発に影響し得る。
IoT通信許可をソースから自動生成
IoT機器の通信許可を定めるMUDプロファイルを、ファームウェアのソースコードから自動生成する技術AutoMUDが登場した。実機の監視が不要で、規則ごとに根拠コードを追跡できる点が特徴である。
小型AIの誤答、外部検証層が全件阻止
産業設備の試運転作業でAIが根拠のない設定案を捏造しても、外部の検証機構が全件を却下できることが実験で示された。ただし実運用では146件中1件の誤採用も記録され、限界も明らかになった。