自動運転AI、判断を知覚へ還流する手法が登場
自動運転向けの視覚・言語・行動(VLA)モデルに、過去の推論や目標を記憶して知覚へ反映する仕組み「PRIME」が提案された。追加は0.41%のパラメータで、閉列評価の運転スコアは従来比4.73ポイント向上した。
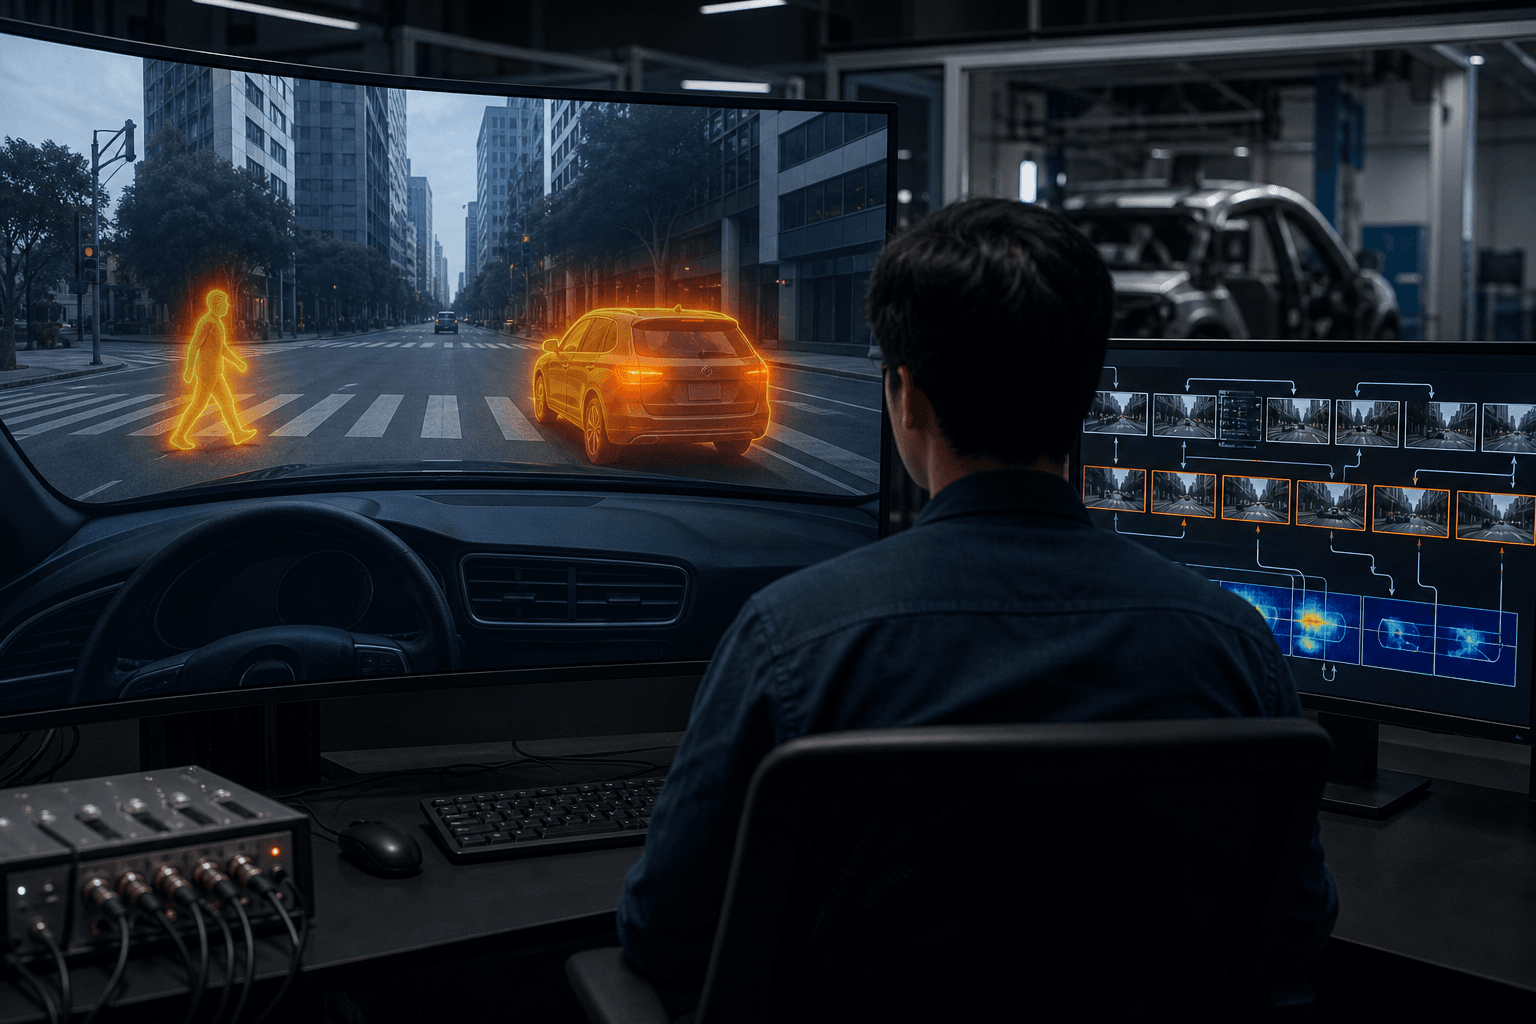
自動運転向けの視覚・言語・行動(VLA)モデルに、過去の推論や目標を記憶して知覚へ反映する仕組み「PRIME」が提案された。追加は0.41%のパラメータで、閉列評価の運転スコアは従来比4.73ポイント向上した。これにより、自動運転技術の性能向上が期待される。
研究の概要
従来のVLAモデルは、知覚、推論、計画の各段階を一方向に処理する構造を採用している。知覚モジュール内に時間方向の再帰構造を持つ設計は普及しているが、初期の知覚は下流の推論やナビゲーション目標を把握しないまま、画像を一律に処理してきた。このため、過去の判断を踏まえた注目すべき手がかりを絞り込むことができないという課題が存在した。
PRIMEはこの一方通行のプロセスを改める学習型のフィードバック機構である。過去の知覚、推論、ナビゲーション目標、予測した挙動の潜在表現を、Lステップの時間窓にわたりクロスアテンションで集約し、「状況記憶」として保持する。この記憶を知覚側のクエリに条件づけることで、走行の意図に沿った視覚的注意が可能となる。
追加されるパラメータは最大で2970万個であり、73億個の基盤モデルの0.41%にとどまる。評価には、シミュレーション上で車両を実際に走らせる閉ループ型のBench2Driveを用いた。運転スコアは82.47で、従来手法のORIONを4.73ポイント上回った。ルートを違反なく完走した割合を示す成功率は60.00%で、5.38ポイントの改善が見られた。Think2Driveの走行デモで学習した公開VLAの中では、運転スコアが最高である。
しくみをやさしく
PRIMEは、従来のVLAモデルの限界を克服するために設計された。過去の判断を知覚段階にフィードバックすることで、運転中の状況に応じた適切な判断を促進する。具体的には、過去の知覚情報や推論結果を基に、現在の運転状況に最も関連性の高い情報を抽出することが可能となる。これにより、自動運転車はより適切な判断を下し、走行性能を向上させることが期待される。
ビジネスへの示唆
PRIMEの最大の特徴は、モデルの大幅な作り直しを伴わず、既存のVLAに小さな追加を施すだけで性能向上が見込める点である。自動車メーカーや部品大手の自動運転開発部門にとっては、車載計算機の演算能力と消費電力に制約がある中で、性能改善の選択肢が増えることを意味する。ORION比で運転スコアは約6%、成功率は約10%の相対改善であり、開発サイクルにおける評価指標の底上げにつながる。
具体的な業務としては、物流・配送事業における介入率や走行完了率、ロボタクシー等のモビリティ事業における事故・衝突率、保険・リスク管理部門における自動運転車の事故リスク評価、建設・鉱山・農業機械、倉庫内搬送ロボットにおける作業中断率や設備稼働率が考えられる。これらの業務において、PRIMEの導入によりどのような改善が見込まれるかを検討することが重要である。自部署で該当する業務は何か、いま誰がどれだけ手をかけているかを明確にし、KPIを設定することが求められる。
現場での導入イメージ
仮にPRIMEを導入支援に入るなら、以下の4つのステップを経ることが考えられる。
-
棚卸し
現行のVLAモデルや運用プロセスを詳細に分析し、どの部分にPRIMEを適用できるかを特定する。この段階で、既存のシステムやプロセスの理解を深めることを目指す。 -
差し込み先の設計
どの既存ツールや業務にPRIMEを組み込むかを設計する。新たなツールを増やさず、現実的な解決策を模索する。この段階では、実際の運用における整合性を確保することを目指す。 -
小さく試す(PoC)
プロトタイプを用いて小規模なテストを実施し、PRIMEの効果を検証する。この段階で、実際のデータを用いた評価を行い、導入の有効性を確認することを目指す。 -
運用と横展開
成功したPoCを基に、PRIMEを本格的に運用し、他の部門やプロセスへと横展開する。この段階で、全体的な運用効率の向上を目指す。
これらのステップを経て、最終的な目指す到達点は、PRIMEを活用した自動運転システムの性能向上と、それによる業務の効率化である。
今後の展望
PRIMEの導入による課題は実環境への移行である。Bench2Driveはシミュレーション環境であり、実車での処理遅延や消費電力、悪天候下の頑健性は今回の結果だけでは判断できない。成功率60.00%は、依然として4割の走行で完遂できないことを示しており、商用水準との隔たりは小さくない。
企業にとって現実的な対応は、PRIMEのような後付け型の改良を自社のベンチマークで検証し、介入率や推論遅延への影響を定量的に把握することである。知覚と意思決定を双方向に結ぶ設計が主流化すれば、モデルの大型化に頼らない性能競争へ移る可能性がある。開発投資の配分を見直す契機となり得る。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
量子回路、課題の周波数構造を学習に組み込む
独自の「スペクトルクエリ」を量子回路に与えると、少ないデータでも学習が進むことを研究チームが示した。波形データの判定業務で、取得条件を設計に生かす発想として注目される。
ロボットの目標認識を明示化、探索成功率が向上
VLM由来のナビゲーション方針は、探索はできても目標を見落とす点が主な失敗原因と判明した。目標位置を明示的に捉える手法が6つの試験で最高水準となり、現場ロボットの実用性を左右する知見である。
Dense4D、人の動きを画素単位で追跡する
単眼のRGB画像から、服や髪を含む人体表面の同一点を3次元で追う新モデルDense4Dが登場した。体型テンプレートなしで高い追跡精度を示し、映像制作や動作評価の工程を変える可能性がある。