文脈で動作を止める安全フィルタが登場
米研究チームは、人型ロボットの動作生成AIに追加学習なしで後付けできる安全フィルタ「CSF」を発表した。状況次第で意味が変わる動作の危険を、自然言語の規則から抑える。
研究の概要
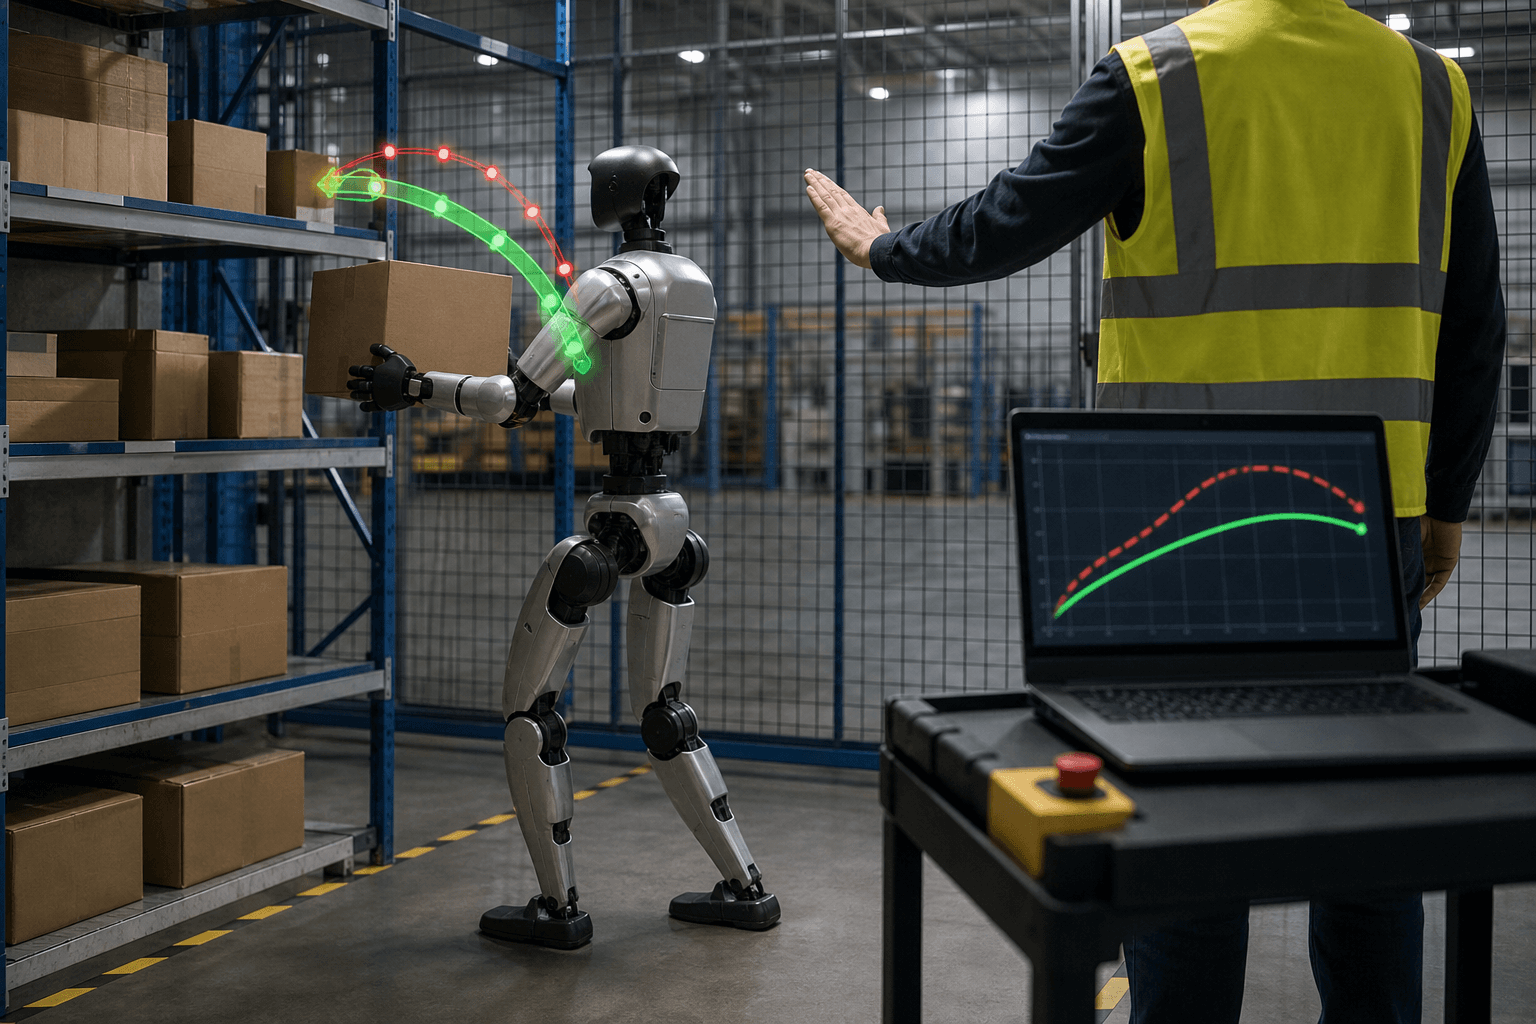
テキストで指示すると全身動作を生成する「動作生成AI」が、人型ロボットの制御に使われ始めている。ただ、こうしたAIには状況に応じた安全の概念がない。同じ「腕を振る」「物を投げる」という動作でも、対象が物か人かで危険度は大きく変わる。
米カリフォルニア工科大学のアーロン・エイムズ氏らは、この問題に対し文脈的安全フィルタリング(CSF)を提案した。追加の学習を必要とせず、既存の生成AIに後付けできる点が特徴である。
従来の安全策は、指示文の内容を検査する方式、ラベル付き動作データを要する方式、幾何学的な制約を課す方式に大別される。いずれも、場面の文脈によって動作の意味が変わる点を直接は扱えなかった。
評価では、構造の異なる4種類の学習済み生成AIで検証した。明示的な危険指示と、場面によって危険になる事例のすべてで、意図した安全規則が作動した。危険事象の発生率は最大で90%減り、無害な動作は88~100%が維持された。人型ロボットUnitree G1の実機でも、人や物との接触場面で危険な動作を防げたという。
しくみをやさしく
CSFの核は、自然言語で書いた安全規則を、生成AI自身が作る「手本の動作」に結びつける点にある。たとえば「人に物をぶつけない」という規則があれば、その規則に沿った安全な動作と、違反する危険な動作を、同じ生成AIにそれぞれ作らせる。
次に、この二つの手本の差から、動作が安全側か危険側かを測る物差し(アフィン関数、つまり一次式の安全値)を作る。ロボットの動きが危険側に傾けば値が下がる、という指標だと考えればよい。
実行時には、制御バリア関数(CBF)を用いた最適化計算がこの値を監視する。CBFは「この値を一定以上に保つ」という条件を数学的に守らせる制御手法である。最適化は、生成AIが出した本来の動作にできるだけ近づきつつ、安全値の条件を満たすよう微修正する。つまり、動作を全面的に禁止するのではなく、危険な部分だけを補正する設計である。
規則は場面に応じて有効になる。人が近くにいるときだけ人向けの規則が働き、物だけなら通常どおり動く。このため、安全性と本来の作業の両立が図りやすい。
ビジネスへの示唆
最も直接的に関わるのは、人とロボットが同じ空間で働く現場である。物流倉庫では、ピッキング作業員の近くで荷物を運ぶ人型ロボットの動作が該当する。介護・医療では、移乗や配膳の補助がある。小売・飲食では、来店客のそばでの接客や運搬が考えられる。
読者に問いたいのは、自部署で「同じ動作でも、相手や周囲によって危険度が変わる業務」は何かという点である。いま誰が、どれだけの手間をかけて、立ち入り禁止区画の設定や監視員の配置、動作の事前確認を担っているかを見直すと、適用余地が見えてくる。
影響を受けやすい部署と指標は次のとおりである。
- 安全管理・EHS部門:ヒヤリハット件数、接触事故の発生率
- 生産・物流の現場運営:ロボット稼働率、安全停止による待ち時間
- 研究開発・ロボット導入部門:規則の追加や変更に要する工数、安全審査の負担
追加学習が不要なため、新しい規則を文章で書き足すだけで運用を調整できる可能性がある。ラベル付きデータの収集コストを抑えられる点も、導入側の利点となろう。ただし、本研究の検証は限られた場面と機種に基づくものであり、実際の現場の多様な状況でどこまで通用するかは別途確認が要る。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを提案する。
-
棚卸し:人型ロボットや自律機器を使う、または検討している業務を洗い出し、「人や壊れやすい物の近くで起きうる危険動作」と、現在の対策(柵、監視員、速度制限)を一覧にする。目指す到達点は、安全対策に人手がかかっている業務と、守るべき規則が文章で整理された状態である。
-
差し込み先の設計:新しい制御基盤を作らず、既存の動作生成AIと追従制御の間にフィルタを挟む形を基本とする。社内の安全基準書や作業手順書を、短い自然言語の規則に落とし込む。目指す到達点は、既存システムを大きく変えずに、規則を文章で管理できる構成である。
-
小さく試す(PoC):一部署、数週間の範囲で、模擬環境や柵で囲った試験区画から始める。人に近づく、物を渡すといった典型場面で、危険動作が抑えられるか、通常作業が妨げられていないかを、現場担当者の実感も含めて確かめる。目指す到達点は、現場が「止まりすぎず、危なくもない」と判断できる手応えである。
-
運用と横展開:作動した規則と補正の記録を蓄積し、規則の見直し基準と承認手順を整える。そのうえで、近い条件の他拠点や他部署へ広げる。目指す到達点は、規則の改訂が現場で回り続ける運用体制である。
全体として目指すのは、人とロボットが同じ現場で働く際に、安全の判断を人の監視だけに頼らず、規則に基づいて機械側でも担える状態である。
今後の展望
実用化には、規則の書き方による性能差、想定外の場面への対応、安全性の第三者による認証といった課題が残る。論文が示したのは、学習済みの生成AIを作り直さずに文脈安全を足せるという方向性であり、サービスロボットの安全設計の選択肢を広げる成果といえる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
動画生成AI、手順を自ら判断し実行する新手法
研究チームが、初期画像と目標だけから次の行動を決めて動画化し、結果を見て完了まで進める世界モデル「WorldGuide」を発表した。手順書や研修動画の制作を変える可能性がある。
ロボット学習、成功境界に絞り効率化
米研究チームは、ロボットの強化学習で習熟度の「境界」にある課題へ学習を集中させる手法SGSを開発した。100万超の並列環境でも効果が出て、組立や脚式移動の自動化に道を開く。
世界モデルDreamTrueが失敗映像を学び欠陥率を低減
ロボットの動作から未来の映像を予測する世界モデル「DreamTrue」が、人手評価の相互作用の欠陥率を48.12%から6.25%へ下げた。実機で試す前に映像で動作を検証できる可能性を示す。