物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
研究の概要
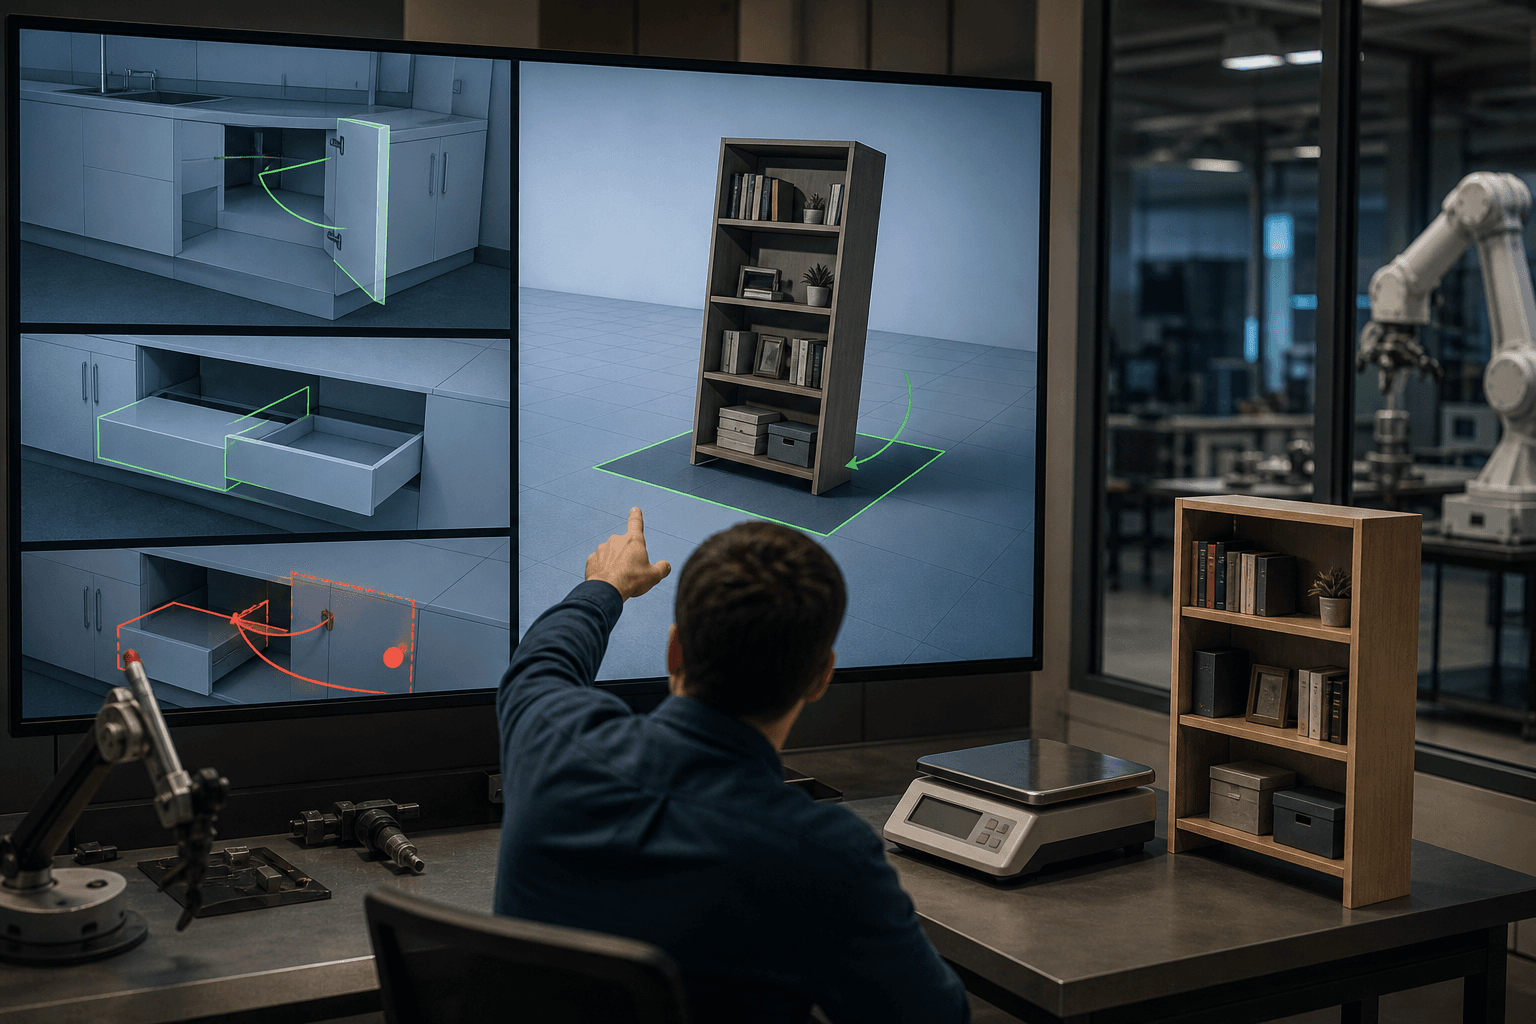
英国やスイスなどの研究者らが発表した論文は、見た目を再現するだけでなく、物がどう動き、どう機能するかを捉えた3D資産の生成を扱っている。対象は、扉や引き出し、蝶番を持つ家具や家電など、関節を持つ「可動3D資産」である。
提案されたArtisanは、既存手法Articraftを拡張した仕組みである。複数のAIエージェントが役割を分担し、物理シミュレーションの結果を受けて修正を重ねる。形状や外観に加え、衝突のない動作、重力下での安定性、正確な質量や素材特性まで備えた資産を作る点が特徴である。
併せて統一ベンチマークも構築された。評価軸は、空間的な忠実度、物理的な妥当性、下流タスクでの性能、総合品質の4つである。ArtVIPとLightWheelの参照資産100点、安定性を問う指示文50件、参照質量付きのABO物体50点で構成される。10種類を超える代表的モデルを比較した結果、Artisanは空間的忠実度で競争力を保ちつつ、衝突率が最も低く、安定率が最も高い結果を得た。
しくみをやさしく
従来の3D生成AIは、画像として自然に見える形を作ることに重点を置いてきた。そのため、引き出しが本体にめり込む、置くと倒れる、重さが実物とかけ離れているといった欠陥が起こりやすかった。
Artisanは、この欠陥を「作ってから試し、直す」手順で解消する。たとえるなら、設計者、試作担当、検査員が一つのチームで動く工程である。一つ目のエージェントが部品構成と関節を設計し、次のエージェントがシミュレータ上で実際に動かす。扉を開けて部品がぶつからないか、置いて倒れないかを確かめ、問題があれば結果を設計側へ戻して修正させる。この往復により、見た目だけでは分からない物理的な誤りが減る。質量も素材の情報から整合させるため、ロボットや物理エンジンがそのまま使える資産になる。
ビジネスへの示唆
恩恵が大きいのは、3D資産を日常的に作り、直している部署である。たとえばロボット開発部門では、シミュレーション上で家具や家電を操作させる学習環境を整えるため、担当者が可動部の設定や質量の調整を手作業で行っている。倉庫・物流の自動化チームでも、棚や箱の動作検証用モデルの作成に同様の手間がかかる。
製造業の設計・試作部門では、製品の開閉機構を試作前に仮想空間で確かめる場面が多い。小売・EC事業ではデジタルツインの店舗や、家具の3D表示を扱う担当者に関係する。ゲームやXRの制作現場でも、アート担当が一点ずつ当たり判定を調整する作業が発生している。
読者は、自部署に「3Dモデルを作った後、動かして直す工程」があるかを問うとよい。誰が、どれだけの時間をそこに費やしているかが、導入効果を測る起点になる。動く資産を作る手間が下がれば、次の指標が動く可能性がある。
- 3D資産の制作リードタイム、手直し回数
- シミュレーション不具合の発生率
- 試作回数と検証コスト
- ロボット学習用環境の整備にかかる工数
なお、論文の評価は研究用ベンチマーク上のものであり、自社の実務データでの効果は別途確認が必要である。
現場での導入イメージ
仮に導入支援に入るなら、次の流れを提案する。
-
棚卸し:3D資産の制作から検証までの工程を洗い出し、やり直しが多い箇所を可視化する。めり込み、転倒、質量の誤りなど、不具合の種類別に記録する。目指す到達点は、どの不具合に誰が時間を使っているかを全員が共有できる状態である。
-
差し込み先の設計:新しいツールを増やさず、既存の3D制作や物理シミュレーションの環境の前段に、生成と自動チェックの工程を置く。社内の部品カタログや素材データを参照させ、質量や素材を自社基準に合わせる。目指す到達点は、現行の作業の流れを変えずに下書き資産が届く状態である。
-
小さく試す(PoC):一つの部署で、特定の製品カテゴリに絞り、数週間試す。評価は担当者の実感を軸とし、手直しが減ったか、検証が進めやすくなったかを聞き取る。目指す到達点は、現場が「使える」と判断できる水準を見極めることである。
-
運用と横展開:合格基準として衝突や安定性の確認項目を文書化し、他部署へ広げる。目指す到達点は、品質基準が組織内で標準化され、担当者の経験に頼らない運用である。
全体として目指すのは、動く3D資産を安く小さく作り、検証までを自動で回せる体制である。
今後の展望
物理的な妥当性を測る共通の物差しが整ったことで、各社は生成AIを「見た目」ではなく「使えるか」で比較できるようになる。ロボット学習やデジタルツインの需要が拡大するなか、物理を備えた資産の自動生成は、設計と検証の前工程を変える技術として注目される。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。
スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。
外部映像から一人称視点を深度なしで生成
外部カメラの映像から作業者の一人称視点を生成する新手法LEGOが登場した。深度推定や点群化を省き、構造を担う変換器と細部を担う拡散モデルを分担させ、従来法を上回る精度を示した。