YOLOv2に幾何特徴を加え標識誤認識を抑制
YOLOv2に標識の形状照合を加えるとmAPが0.680から0.713に上昇した。自動運転・ADAS開発で、似た標識の誤認識対策に示唆を与える研究である。
研究の概要
自動運転や先進運転支援システム(ADAS)の中核である交通標識認識(TSR)で、物体検出モデルYOLOv2を改良し、処理の効率化と誤認識の抑制を両立させる研究が公表された。論文の著者はArefeh Rezaei氏である。
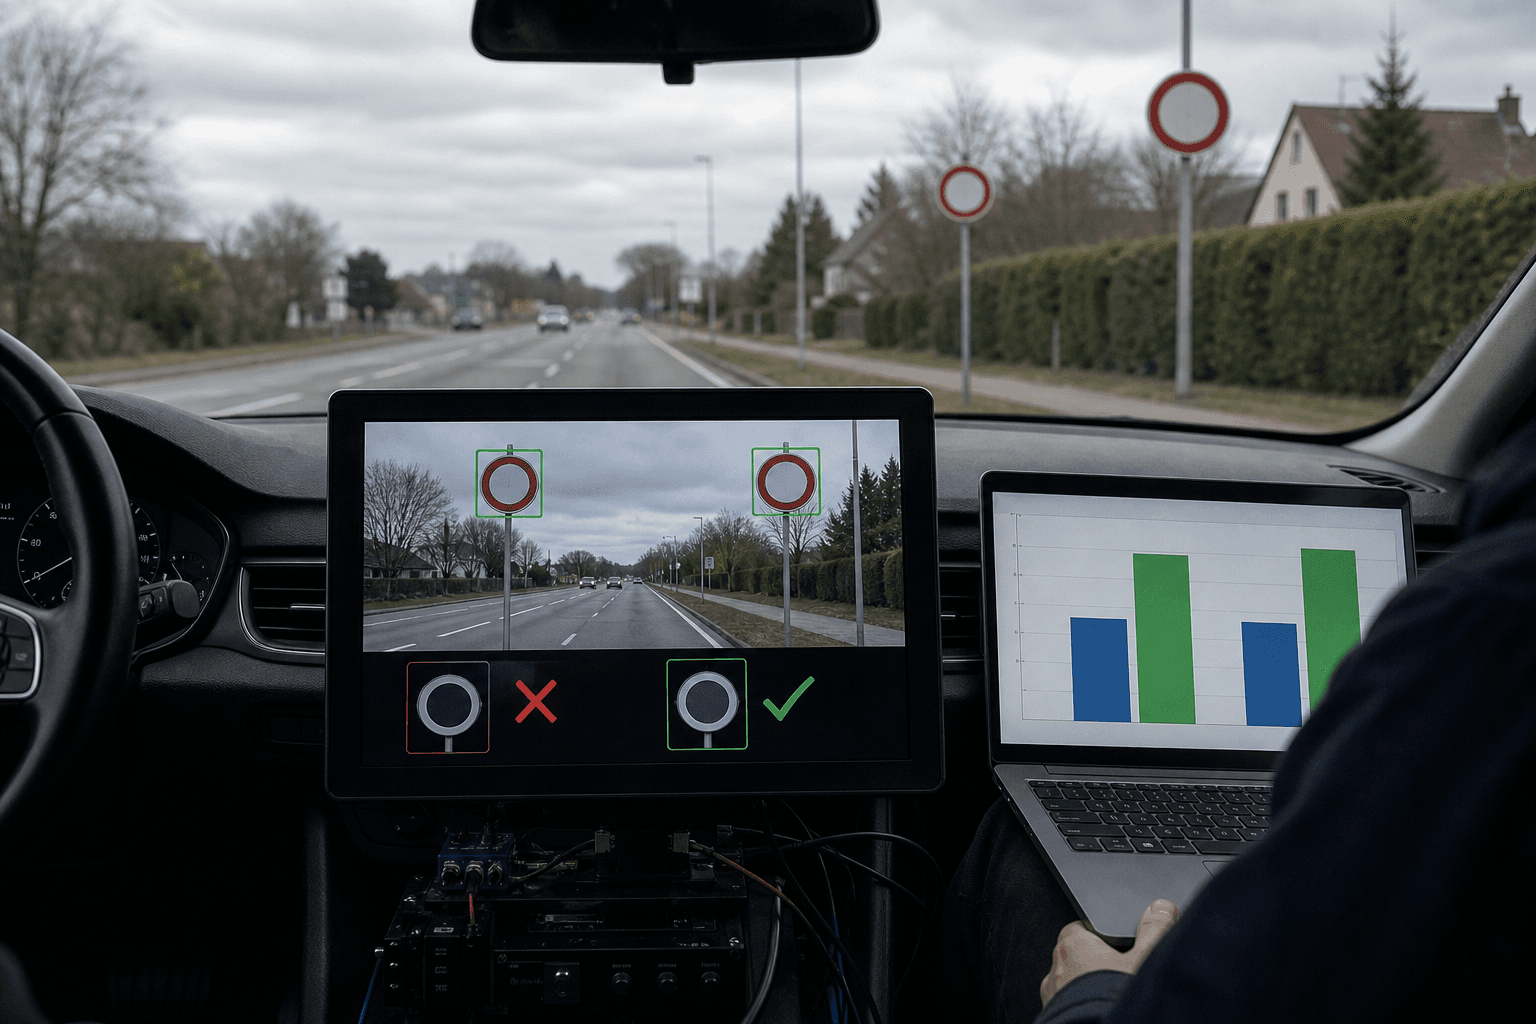
研究は二つの改良からなる。第一は、YOLOv2に中間予測層を加えた分岐型構造で、判別が容易な入力では推論を途中で打ち切り、計算時間を減らす。画像全体で判断する方式と、セル単位で判断する方式の両方を検討した。第二は、形状の似た標識の取り違えを減らす幾何情報の導入である。教師なしのベイズ型画像分割で標識の二値表現を作り、YOLOv2が出力した境界ボックス内で、クラスごとの幾何テンプレートと照合する。この照合は推論時の検証、または学習時の追加信号として使われる。
評価には、GTSDBとGTSRBの標識画像をシームレスクローニングと画像変換で合成した専用データセットを用いた。対象は10クラスで、学習用3,000枚、テスト用300枚である。
選定された分岐型構造の実行時間は0.647秒、mAP(平均適合率)は0.680で、基準のYOLOv2(0.6607秒、0.680)と精度は同等のまま時間を約2%短縮した。幾何検証を推論時に適用するとmAPは0.713に上がり、3.3ポイントの改善となった。学習時に幾何特徴を使う方式ではmAPが0.697、実行時間は0.6608秒と、基準と同じ速度を保った。速度面の改善幅は小さく、主な成果は精度面にある。なお、推論時の幾何検証に要する実行時間は、要旨からは確認できない。
ビジネスへの示唆
最も直接的な影響を受けるのは、自動車メーカーとティア1サプライヤーのADAS・自動運転の開発部門である。外観が似た標識の誤分類は、速度超過警告や速度制御の誤作動に直結し得る。mAPの向上は、誤警告率や見逃し率の低減につながる余地がある。
品質保証・機能安全の部門にとっては、幾何テンプレートという人間が解釈できる検証層を加えられる点に意味がある。ニューラルネットの出力だけに依存せず、形状という別の根拠で照合するため、判断根拠の説明や監査対応がしやすくなると考えられる。
分岐型構造による早期終了は、車載ECUやエッジ機器のように演算量と消費電力に制約がある環境で価値を持つ。簡単な場面で計算を省ければ、平均の推論遅延や消費電力を抑えられる。ただし今回の短縮幅は約2%にとどまり、この規模で大幅なコスト削減を見込むのは難しい。
応用先としては、次のような領域が考えられる。
- 自動車・部品メーカーのADAS開発部門:誤警告率、見逃し率
- 地図・道路管理事業者の標識台帳更新業務:目視確認の工数、更新頻度
- 物流・運送会社のフリート運用部門:ドライブレコーダー映像の解析精度
データ面では、既存の公開データセットを合成して学習データを増やす手法が示された点も実務的である。希少な標識や特殊な条件の画像収集には費用と時間がかかるため、合成による拡張はアノテーションや収集のコストを圧縮する手段になり得る。
今後の展望
ただし、検証は10クラス、テスト300枚の合成データにとどまる。天候、逆光、汚れ、遮蔽物といった実走行の条件での有効性は示されておらず、実装を検討する企業には実路データでの追加検証が欠かせない。また、YOLOv2は旧世代の検出モデルであり、近年の検出器との比較も要旨には示されていない。
一方、幾何検証は検出結果に後段で適用する構造であるため、他の検出モデルへ移植できる可能性がある。自社の既存パイプラインに検証層として追加する形での試験導入が、現実的な第一歩となる。
認識精度と計算量のどちらを重視するかは、搭載する車両やサービスごとに異なる。研究成果を自社のKPIに照らし、誤認識のコストと演算のコストの釣り合いを見極める姿勢が求められる。
関連トピック
同セクションの記事
労災文書のAI分類、他業種で85%超を達成
仏研究チームは、建設業の労災報告のみで学習したAIが、金属業や化学・プラスチック業、企業独自の報告にも再学習なしで適用でき、平均バランス精度85%台を得たと報告した。業種横断の労災分析の効率化につながる成果である。
FPGAがAIエージェントの安全協調を保証
自律AIシステムの協調制御をFPGAハードウェアに実装し、決定論的な安全保証を実現する新アーキテクチャが提唱された。ソフトウェア依存では困難だったリアルタイム安全保証の壁を破る可能性があり、製造・医療・自動運転など安全最優先産業への波及効果が大きい。

画像セットからAIが概念推論、VLM新技術が登場
テキスト説明なしに複数の画像例からビジュアル概念を自動推論するAI技術「VICIS」が発表された。製造業の品質検査からファッションのデザイン生成まで、視覚的文脈理解を必要とする業務の自動化を大きく前進させる可能性がある。
