ヒューマノイド、再学習なしで新作業を習得
研究チームは、ヒューマノイドロボットが未学習の作業を再学習なしでこなす手法「InterEvolve」を発表した。LLMが報酬プログラムを自ら改良する仕組みで、実機での自律動作も確認した。
研究の概要
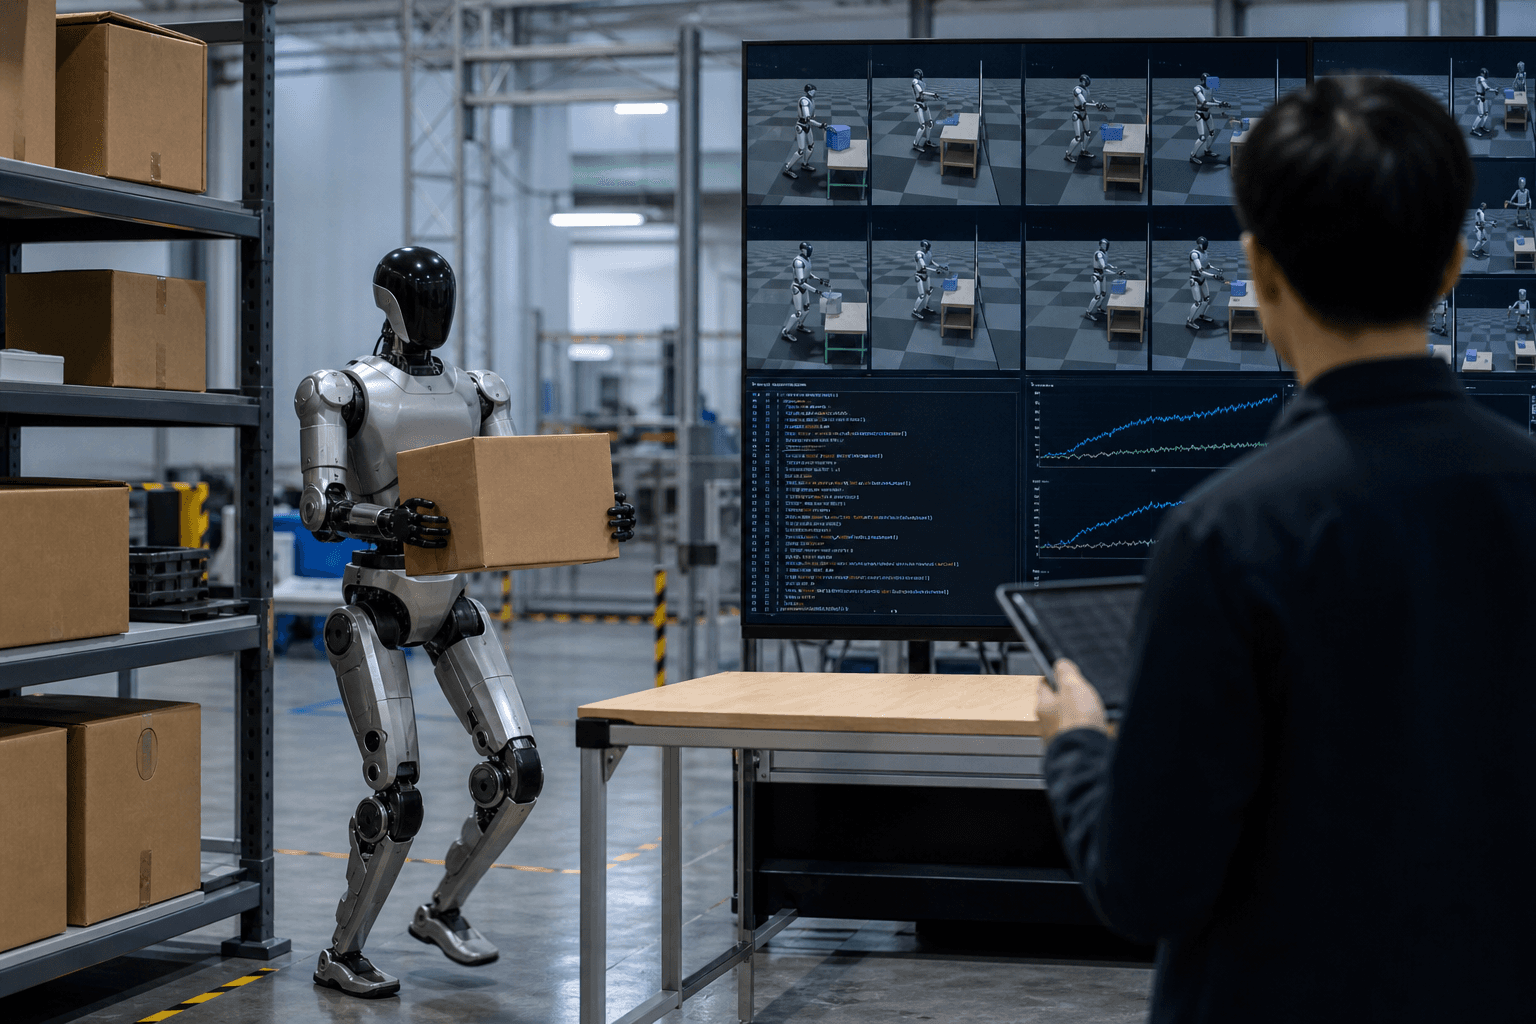
研究チームは、訓練時に想定されていない作業をヒューマノイドロボットに実行させる手法「InterEvolve」を提案し、論文をarXivで公開した。コントローラーを再学習せず、既存の動作能力を転用し、自らの試行結果から改善し、得た知識を保持する。論文はこれを「テスト時進化」と呼ぶ。
着眼点は、幅広い動作を学習した汎用コントローラーには、新しい作業に必要な能力の多くがすでに備わっているという点である。課題はその能力をどう引き出すかにある。論文は、計画と制御をつなぐインターフェースが、接触を伴う多段階の作業を記述できる表現力を持ち、実行結果を計測できる形式であることが鍵だと位置づける。
手法は二つの要素で構成される。第一は、物体を考慮した順方向・逆方向(FB)行動基盤モデルである。身体に関する事前知識を固定したまま物体用の補正項を加えることで、身体や物体に関する新たな報酬を、テスト時に物を扱う動作へ変換する。
第二は、作業を報酬プログラムとして記述する方式である。完了条件と調整可能な定数を備えた段階的な報酬の集まりを指す。大規模言語モデル(LLM)のエージェントが、実行結果のフィードバックと検証済みプログラムのスキルライブラリを参照してプログラム構造を書き換える。定数は数値最適化器が調整する。すべての候補は並列のシミュレーション環境で検証され、反復のたびに性能が高まる。
実験では、人手で設計した報酬ではFBモデルの能力の多くが使われないままだった。InterEvolveが進化させたプログラムはその能力を引き出し、人間が想定しない戦略に至る例もあった。多様な作業、複雑な場面、長時間にわたる作業の連結でも動作を生成した。進化したスキルは、Unitree G1の実機で、搭載センサーによる自己視点の知覚だけで自律的に動作した。
ビジネスへの示唆
最も影響を受けるのは、人型ロボットの導入を検討する物流・製造・小売の現場である。従来、新しい作業をロボットに覚えさせるには、報酬設計や模倣データの収集に専門エンジニアの工数がかかった。本手法は、この工程の一部をLLMと自動検証に置き換える可能性を示す。
導入企業が注視すべき指標は次のとおりである。
- 新規作業の立ち上げに要するリードタイムと、ロボット工学者の設計工数
- 多品種少量生産でのライン切り替え時間と、再ティーチングの頻度
- 倉庫での仕分け・積み替え作業の成功率と、人手介入の回数
- ロボット1台あたりの稼働率と、導入後の運用コスト
生産技術部門や物流オペレーション部門にとっては、作業ごとに専用の学習データを用意する発想から、既存の基盤モデルを使い回して作業定義だけを差し替える発想への転換を意味する。検証済みプログラムを蓄積するスキルライブラリは、作業ノウハウを社内の資産として管理する枠組みにもなる。ロボットメーカーにとっては、基盤モデルを出荷し、顧客が現場で作業を追加する販売形態も視野に入る。
今後の展望
留意点もある。論文の主な検証はシミュレーションで、実機での実証は一部の作業にとどまる。生産性向上や工数削減の定量的な効果は、現時点では示されていない。LLMによる反復的な生成と並列シミュレーションには計算コストがかかる。人と同じ空間で働く際の安全性の保証も別途必要である。
それでも、ロボットに「何を達成すべきか」を報酬として書けば動作が得られ、失敗から自動で改善される流れは、現場導入の障壁である個別チューニングを減らす方向に働く。今後は、実機での長時間運用の信頼性、複数拠点でのスキル共有、既存の生産管理システムとの連携が焦点となる。ヒューマノイドの事業化を狙う企業は、ハードウェアの性能だけでなく、新しい作業を現場でどれだけ速く安全に追加できるかを競争軸として評価する段階に入ったといえる。
関連トピック
同セクションの記事
FERPO、批評器の微分なしでロボット制御を強化
行動勾配を使わず方策を改善する強化学習手法FERPOが提案された。MuJoCo PlaygroundとManiSkillで競争力ある性能と標本効率の向上を示し、ロボット制御の学習コスト削減に資する可能性がある。
SILSA、3D生成のトークンを98%超削減
米研究チームは、3D形状を重なり合う断面の潜在表現で捉える生成手法SILSAを発表した。トークン数を大幅に減らし、推論時間を58.5%短縮する。3D資産制作のコスト構造を変え得る成果である。
ロボット、重み更新なしで成功率95%に自己改善
Yen-Jen Wang氏らは、モデルの重みを更新せず、シミュレーション上の練習でロボットの作業スキルを自律的に改善する枠組みRPGを発表した。22タスクの成功率は28.6%から95.0%に向上した。