DreamStream、自動運転の模擬評価を現実へ近づける
Bolei Zhou氏らは、自動運転AIの評価を実世界に近づける生成型シミュレーター「DreamStream」を開発した。新指標FDπで既存手法を最大4.7倍上回り、開発と安全検証の精度向上につながる。
研究の概要
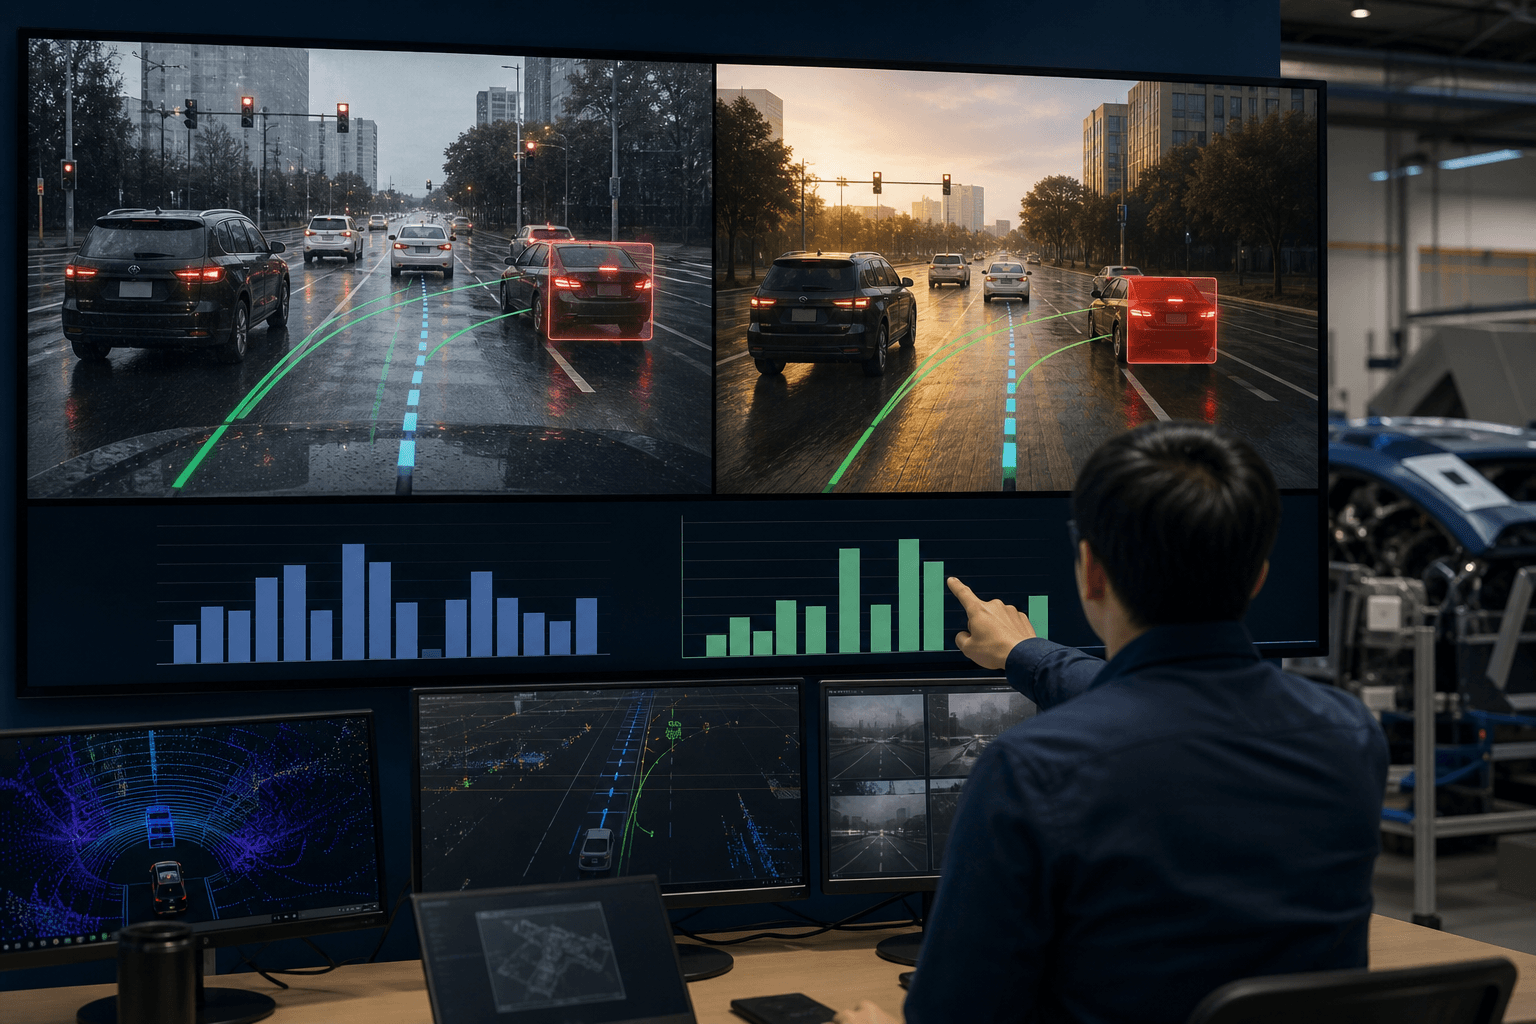
Bolei Zhou氏らの研究チームは、自動運転の運転方針(ポリシー)を閉ループで評価する生成型シミュレーター「DreamStream」を開発した。センサー入力から操作までを一括で学習するエンド・ツー・エンド(E2E)方式の運転AIを、仮想空間で安全かつ忠実に検証する手法である。
従来のシミュレーターは実写との視覚的な乖離があり、運転ポリシーが判断の根拠とする情報が歪む。このため、閉ループでの意思決定を正しく評価できないという課題を抱えていた。DreamStreamは、大規模な事前学習済み動画モデルから蒸留した自己回帰型の動画モデルを採用する。交通レイアウトによる誘導を加えることで、見た目を変化させつつ、シナリオの配置や動的物体の時間的一貫性といったポリシー関連の特徴を保つ。
研究チームは、画質を測るFIDなどの知覚指標が、これらの特徴の保存度合いを誤って順位付けする点も指摘した。そこで公開済みE2Eポリシーのシーン文脈特徴に対するフレシェ距離として、シミュレーションと実世界の差を測る新指標「FDπ」を提案した。同指標では、既存で最も強力な閉ループシミュレーターに対し、nuScenesで1.6倍、NAVSIMで4.7倍の改善を示し、ポリシーの知覚に与える摂動も最小であった。
加えて、実世界データに基づく非反応型ベンチマークNAVSIMを、敵対的な運転行動や天候変動を含む対話型の試験環境へ変換した「Navhard-CL」を構築した。採点器(スコアラー)の偏りや、逸脱後の復帰行動の欠如など、従来の閉ループベンチマークが見逃してきた失敗モードが確認された。コードとデータは公開されている。
ビジネスへの示唆
最も直接的な影響を受けるのは、自動車メーカーや部品大手、ロボタクシー事業者の自動運転開発部門と、検証・安全評価部門である。実車走行による試験は費用と時間がかさむうえ、危険な状況の再現にも限界がある。忠実度の高い閉ループシミュレーションで代替できる範囲が広がれば、次の指標の改善が見込まれる。
- 開発部門:走行距離あたりの実車試験コスト、モデル改良の反復サイクル日数
- 安全評価部門:敵対的シナリオや悪天候下での不具合検出件数、出荷前の見逃し率
- 品質保証部門:市場投入後の重大不具合件数、リコール関連費用
とりわけ実務上の意味が大きいのは、FDπが公開ポリシーを基準に算出できる点である。社内の検証用シミュレーターが自社ポリシーの判断をどれだけ歪めているかを定量化でき、シミュレーターの選定やベンダー比較の根拠となり得る。FIDだけで採否を決めていれば、評価結果の信頼性を誤って見積もる危険がある。また、Navhard-CLが示した採点器の偏りは、社内の評価指標そのものが開発判断を偏らせていないかを点検する契機となる。保険会社や規制当局にとっても、実走行だけに頼らない安全性の説明資料の整備に資する可能性がある。
今後の展望
ただし、シミュレーション上の評価結果が実車の事故率や運転介入頻度とどこまで相関するかは、今後の検証課題である。今回の評価はnuScenesとNAVSIMという公開データセットに基づいており、各社固有のセンサー構成や走行環境への適用には追加の調整が必要になるとみられる。動画生成モデルを用いる以上、大規模な回帰試験に組み込む際の計算コストも運用上の論点となり得る。
コードとデータが公開されたことで、各社が自社ポリシーで再現し、比較できる環境は整いつつある。評価基盤の良否が開発速度と安全性の説明責任を左右する局面で、シミュレーターの忠実度を定量的に測る枠組みが業界標準となるかが焦点である。
関連トピック
同セクションの記事
φ-RIE、実写空間を操作可能な環境に変換
3D Gaussian Splattingで再現した実写空間から、選んだ物体だけを動かせるシミュレータ資産へ変換する手法φ-RIEが発表された。ロボット学習用の環境構築の工数削減につながる可能性がある。
触覚統合AI、ロボット作業成功率倍増
カリフォルニア大学バークレー校などの研究チームが、触覚を統合した世界モデル「DexTacWAM」を開発。22自由度双腕ロボットの6作業で平均スコア70.6と最有力手法の38.0を大きく上回り、製造・物流分野の精密自動化に応用が期待される。
新手法GAE、AI動画生成の3D整合性向上
香港科技大学やテンセント等の研究チームが、生成AIの潜在空間に幾何情報を組み込む新手法「GAE」を発表した。映像の視覚品質と3次元的な一貫性を同時に高め、映像制作やシミュレーション分野への応用が見込まれる。