外乱の動的表現を学習し追従制御を改善
米研究チームは、外乱の時間変化を潜在状態として統計的に学習する適応制御を開発した。液体揺動を伴う車両実験で従来手法を上回り、物流や製造現場の搬送安定化に道を開く成果である。
研究の概要
Kim氏、Brenes氏、Hadaegh氏、Chung氏らの研究チームは、動的に結合した外乱下での追従制御を対象に、外乱の時間発展そのものを学習する表現学習の枠組みを提案した。従来の古典的な外乱適応制御(DAC)と、近年注目される最終層適応型の外乱除去手法を結び付ける点が特徴である。
従来の最終層適応手法は、外乱の影響が一定の減衰率で消えると仮定する「固定減衰」の表現に依存していた。今回の手法は、統計的手法であるハードEMアルゴリズムを用い、E段階にカルマンスムーザを組み込むことで、潜在的な外乱励起状態の動きをデータから同定する。この潜在状態は一様に収縮する性質を持つよう設計されており、計測された特徴量と制御入力から更新され、公称モデルに作用する時変外乱へ復号される。
さらに、学習した潜在状態にベイズフィルタリングを適用することで、予測能力を備えた複合適応追従制御器を構成した。理論面では、追従誤差が有界な近傍へ指数的に収束することが証明されている。
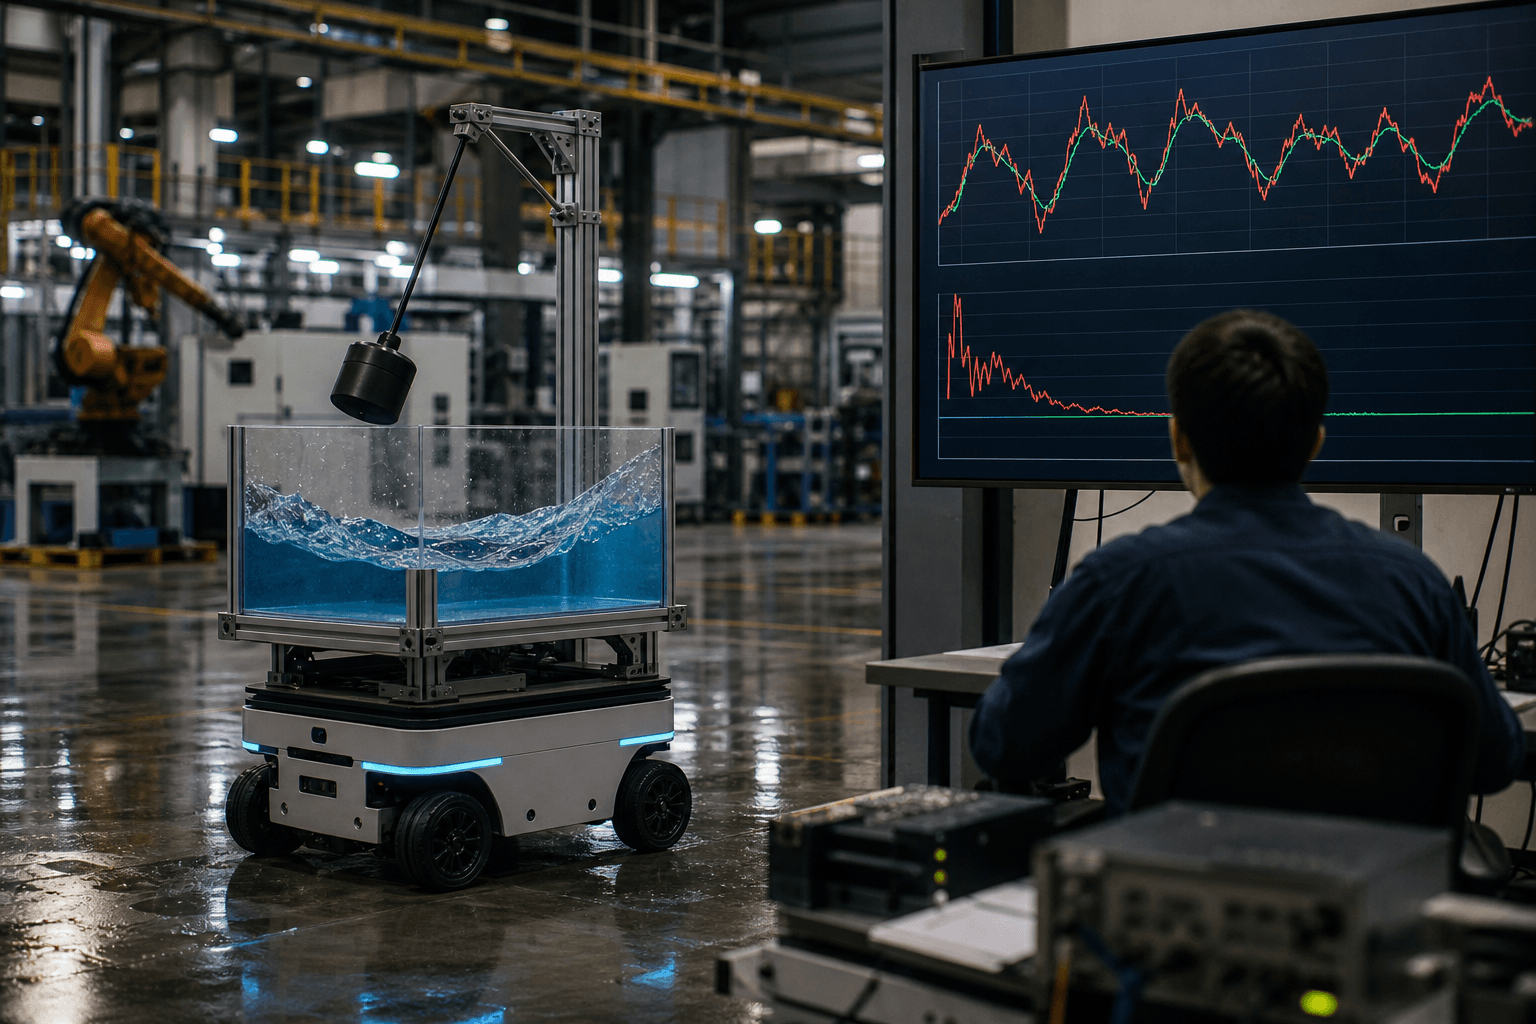
実験では、液体が揺れるタンクと振り子状の荷物を積んだ滑りやすい路面の地上車両で検証した。加えて、結合ダフィング振動子系で頑健性を評価した。いずれの設定でも、固定減衰の表現学習、線形時不変のDACベースライン、モデルベースのPD制御と比べ、外乱予測の精度と追従性能が向上したと報告されている。
ビジネスへの示唆
最も直接的な恩恵を受けるのは、液体や不安定な荷物を扱う搬送領域である。化学・食品工場の無人搬送車(AGV)、倉庫の自律搬送ロボット、ラストワンマイル配送ロボットでは、積載物の揺動が走行軌跡の乱れや停止時間の増加を招いてきた。外乱を予測して先回りする制御は、こうした現場の品質と生産性に直結する。
影響が見込まれる部門と指標は次のとおりである。
- 生産技術・設備部門:搬送精度、位置決め誤差、搬送サイクルタイム
- 物流部門:荷崩れ・液こぼれによる破損率、搬送スループット
- 品質保証部門:製品の損傷クレーム件数、不良率
- 保全部門:急加減速の抑制による機械的摩耗の低減、保守コスト
加えて、路面状態が変わる屋外環境や、積載量が日々変わる運用では、モデルを人手で再調整する工数が大きい。データから外乱表現を学習する方式は、制御パラメータの調整に要する立ち上げ期間の短縮や、多品種の荷物に対応する際の再設定コスト削減につながる可能性がある。宇宙機、ドローン、建設機械など、外乱が強く結合する分野への応用も想定される。
安全性の観点でも意義がある。収束の理論保証が付くため、認証や安全審査を要する産業機器で、ブラックボックス的な学習制御より説明責任を果たしやすい。この点は、導入時の社内審査や顧客への説明負担を軽くする要素となる。
今後の展望
実用化に向けた課題は残る。今回の検証は、車両1種類と数値上の振動子系に限られる。実際の工場や倉庫では、センサー雑音、通信遅延、荷重の急変など条件が多様であり、大規模な実機検証が必要である。ハードEMによる同定に必要なデータ量や、オンラインでの再学習にかかる計算負荷も、組み込み機器への実装では見極めるべき点である。
それでも、学習の柔軟性と制御理論の保証を両立させる方向性は、産業用ロボットや自動運転の制御基盤の競争軸になり得る。制御ソフトウェアを手がける企業やロボットメーカーは、外乱予測を組み込んだ制御ライブラリの整備を検討する段階に入りつつある。搬送の自動化を進める事業者にとっては、揺動の大きい荷物への適用範囲を広げる技術として、動向を注視する価値がある。
同セクションの記事
動物の毛を3D再構成、学習時間10分の1に
米研究チームは、複数視点の画像から動物の毛を1本ずつ編集可能な形で再構成する手法FurEを発表した。動物毛データ不要で従来比10倍の高速化を実現し、CG制作の工数削減につながる。
DFA学習停滞の原因特定、簡素な補正で回復
生物学的に妥当な学習則DFAで生じる学習停滞の原因が、誤差の共通成分にあると特定された。出力の事前補正などで停滞を抑え学習が速まり、省電力AI開発に影響し得る。
IoT通信許可をソースから自動生成
IoT機器の通信許可を定めるMUDプロファイルを、ファームウェアのソースコードから自動生成する技術AutoMUDが登場した。実機の監視が不要で、規則ごとに根拠コードを追跡できる点が特徴である。