コーディングAI、ロボ計画で人手超え
米欧研究チームが、汎用のタスク・動作計画(TAMP)問題にコーディングAIエージェントを適用し、従来の手作業設計プランナーを上回る成功率を達成した。ロボット制御ソフトの自動生成に道を開く成果である。
研究の概要
ロボットが物体を運んだり組み立てたりする際に必要な「タスク・動作計画(TAMP)」は、離散的な行動選択と幾何・運動・力学的な制約が密接に絡み合うため、環境の全情報が既知でも解くのが難しい問題として知られる。物体数や配置が変わるたびに再設計が必要となり、これまでは専門家によるTAMP特化のエンジニアリングが不可欠であった。
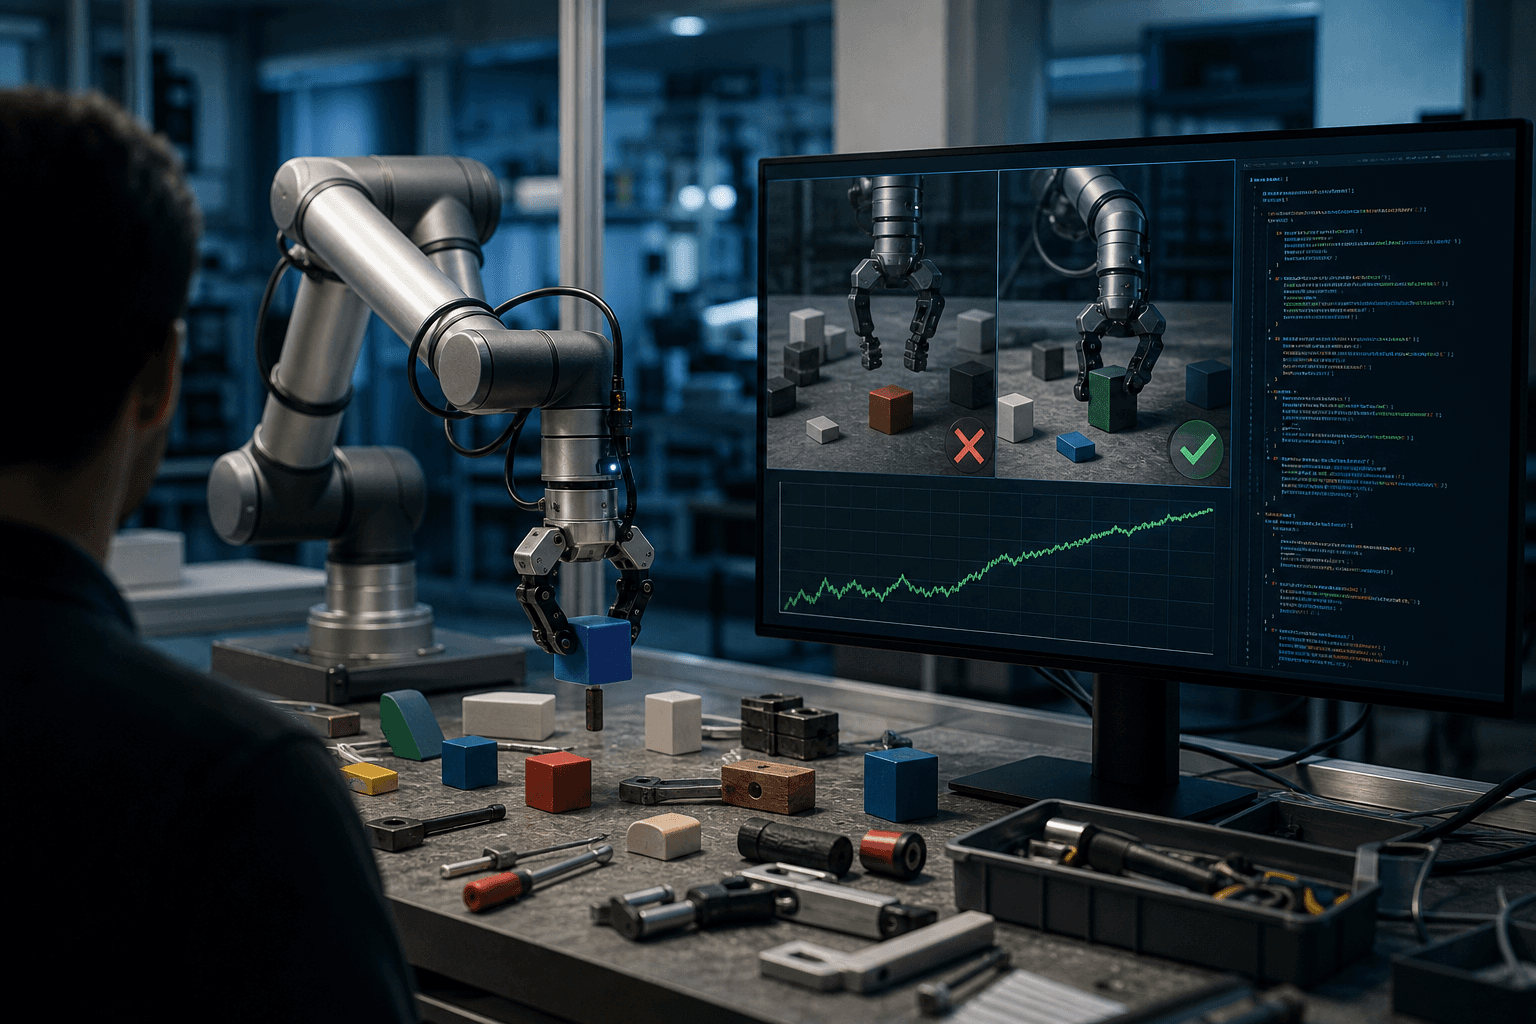
今回、Matteo Merlerらの研究チームは、コーディングエージェントにこの設計作業を代替させられるかを検証した。Claude Code(Opus 5)とCodex(GPT-5.6 Sol、GPT-6 Astra)の3構成に、タスク説明とシミュレータへのアクセス権を与え、一定の合成予算内で汎用プログラムを開発させた。完成したプログラムは固定した上で、KinDERとPDDLStreamの28環境、元のベンチマークを上回る物体数の未見インスタンスで評価し、生成した980プログラムを用いて計98,000回の評価エピソードを実施した。
結果、3つのエージェント構成はいずれも、手作業で設計したプランナーやワンショット生成、既存のLLMベース汎用プランナーを上回り、プランナーが利用可能な16環境において平均成功率56〜95%を記録した(プランナーは47%)。物体数が増えるほどエージェントの優位性は拡大し、1インスタンスあたりの計算量はプランナーの1桁少ない水準にとどまった。ログ分析からは、エージェントが環境との対話を通じて物理モデルを較正し、エッジケースを試し、戦略を改善していく様子が確認されている。
ビジネスへの示唆
この成果は、ロボット制御ソフトウェアの開発工程そのものを変える可能性を持つ。従来、製造業の生産技術部門やロボティクス統合企業では、新しい物体形状や配置パターンに対応するたびに専門エンジニアが制御ロジックを個別調整しており、この工数がロボット導入の大きなコスト要因となってきた。
影響が想定される部門とKPIは以下の通りである。
- 生産技術・工場自動化部門:ライン変更時の制御ソフト再設計にかかるリードタイムとエンジニア工数
- ロボティクス開発・R&D部門:新規タスク対応時のプロトタイプ開発期間、成功率などの性能指標
- 物流・倉庫自動化事業:ピッキング対象物のバリエーション増加時の対応コストと稼働率
特に、計算資源を1桁少なく抑えながら高い成功率を維持できる点は、エッジデバイスでのリアルタイム制御や、多品種少量生産のようにコンピュータ資源が限られる現場での運用コスト削減に直結する。人手による設計工程を圧縮できれば、ロボット導入の初期投資回収期間の短縮にもつながる。
今後の展望
本研究はあくまでシミュレーション環境での検証であり、実機ロボットへの適用や、生成プログラムの安全性検証プロセスの確立が今後の課題となる。またAPI利用コストや合成予算の設計は、企業が実務導入を検討する際の費用対効果評価に直結する要素であり、継続的な検証が必要である。それでも、専門的なTAMPエンジニアリングを大幅に代替しうる本手法は、ロボティクス関連企業にとって開発体制の見直しを迫る材料となりそうである。
関連トピック
同セクションの記事
小型AIの誤答、外部検証層が全件阻止
産業設備の試運転作業でAIが根拠のない設定案を捏造しても、外部の検証機構が全件を却下できることが実験で示された。ただし実運用では146件中1件の誤採用も記録され、限界も明らかになった。
米大学とMeta、長尺動画の全点3D追跡に成功
カーネギーメロン大学やMetaの研究チームが、動画内の全ての点を1000フレーム超にわたり3D空間で追跡できるAI「TrackEverything」を発表した。ロボット操作やAR/VR、自動運転の認識精度向上に直結する基盤技術として注目される。
OmniFabric、単一画像から衣服3D素材を生成
研究チームは、1枚の衣服画像から照明や影を含まない高品質なテクスチャを縫製パターン上に合成する手法OmniFabricを発表した。物理シミュレーションや再照明に耐える3D衣服資産の量産に道を開く技術である。