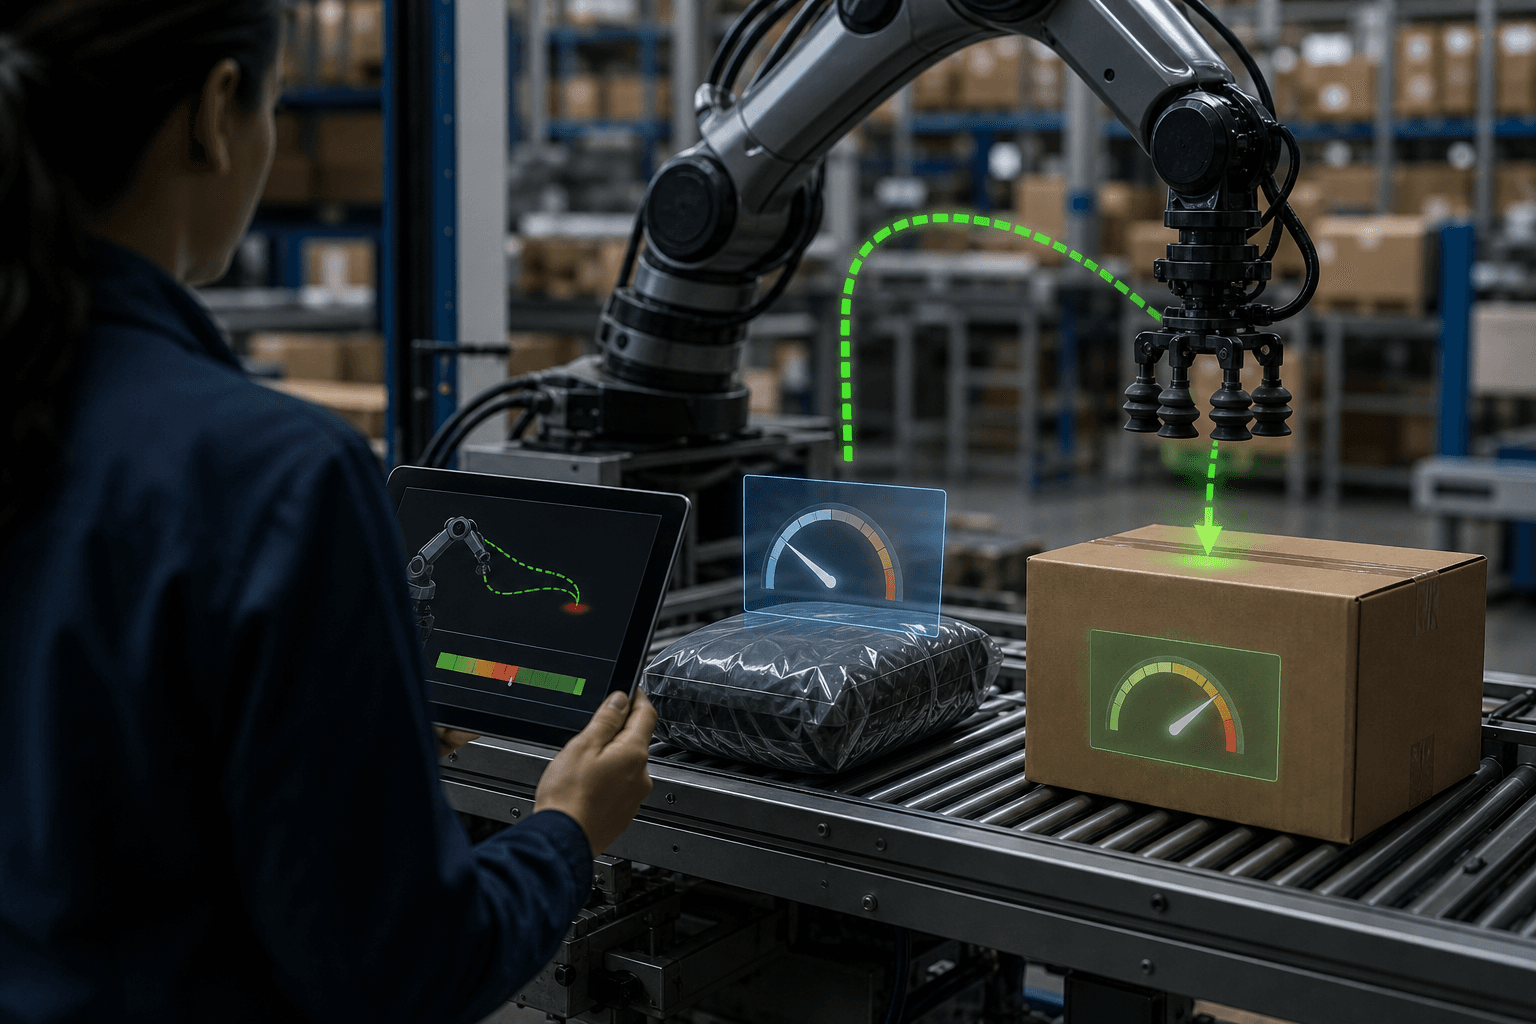
AI×製造10/17(土)ロボットが少ない試行で環境の癖を学ぶスタンフォード大などの研究チームは、摩擦や質量など見えない環境条件を、現場での試行から推定するロボット世界モデルT2-Zを開発した。物体予測誤差は半減し、行動成功率は約2倍となった。
AI×製造6/24(水)単眼動画から4D再構成、Lift4Dが実用化へカーネギーメロン大学などの研究チームが、通常のカメラ映像から動く物体の4次元モデルを高精度で生成するフレームワーク「Lift4D」を発表した。専用機材なしに3次元形状と時間変化を同時に捉えられる点が産業界に広く波及する可能性を持つ。