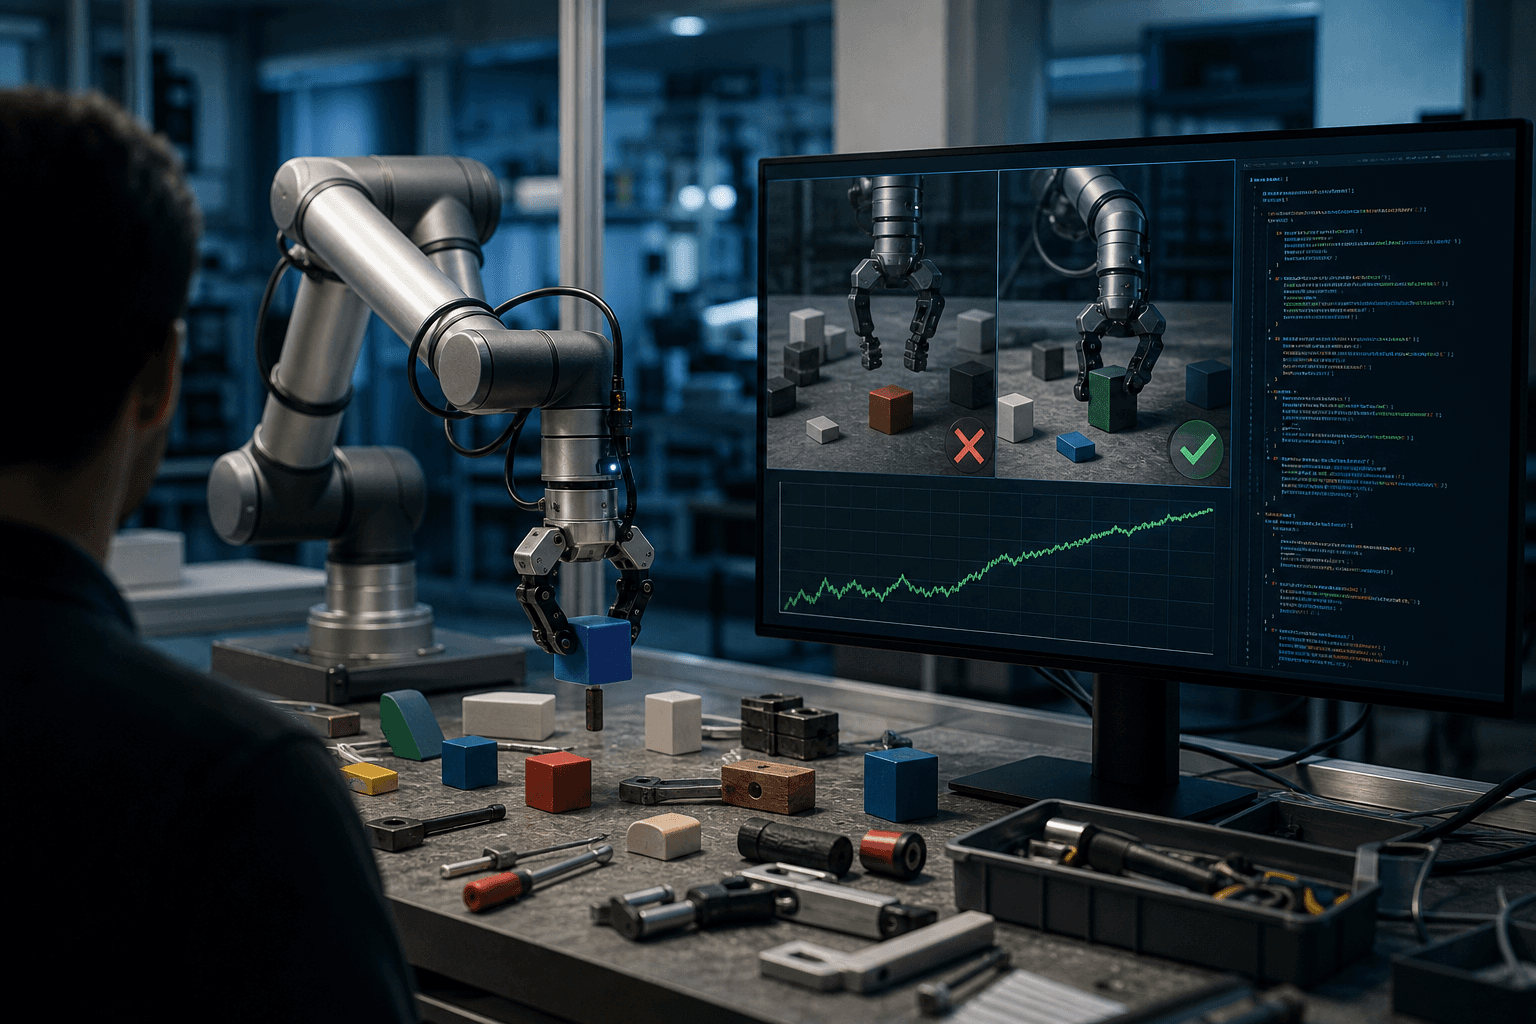
VLMがロボットAI訓練を自動化、専門家不要に
視覚言語モデルを活用した新たな強化学習フレームワークが開発された。報酬設計の専門家なしにロボット制御AIを効率的に訓練できるとし、製造・物流業界の自動化コスト削減に直結すると注目される。

研究の概要
ドイツ・ゲッティンゲン大学のHenrik MüllerおよびDaniel Kudenko両氏は、強化学習における報酬設計の自動化を実現するフレームワーク「VLM-PBRS」を発表した。研究論文はarXivに公開されている。
強化学習エージェントは、成功時にしか報酬が与えられない「スパース報酬」環境では学習効率が著しく低下する問題を抱える。従来、この問題を緩和するための「ポテンシャルベース報酬整形(PBRS)」には、ドメイン専門家によるヒューリスティック関数の手動設計が不可欠であった。
VLM-PBRSは、この設計工程を視覚言語モデル(VLM)に代替させる。具体的には、軽量なVLMに環境の画像ペアを提示し、どちらの状態がタスク達成に近いかを判定させる。この選好データをもとにポテンシャル関数を自動学習し、エージェントへの中間報酬として機能させる仕組みだ。大規模VLMは推論コストが高いため、あえて小型・低コストのモデルを採用しており、ラベル精度は低下するもののサンプル効率の向上が実証されている。Meta-WorldおよびFranka Kitchenロボット操作環境での検証により、学習速度の改善と「報酬ハッキング」への耐性強化が確認された。
ビジネスへの示唆
この研究が最も直接的な影響を与えるのは、ロボット導入を推進する製造・物流・小売の各業界である。
これまでロボットアームや自律搬送ロボットにAIを実装する際、強化学習エンジニアと現場ドメイン専門家が協働して報酬関数を設計する必要があり、プロジェクト立ち上げコストおよびリードタイムが膨らむ要因となっていた。VLM-PBRSはこの工程を自動化するため、以下のKPIに好影響をもたらす可能性がある。
- 開発リードタイム:報酬設計の反復作業削減により、PoCから本番導入までの期間短縮
- 人件費:専門エンジニアへの依存度低減によるAIシステム保守コストの圧縮
- 設備稼働率:サンプル効率向上による実機訓練時間の短縮、設備停止時間の削減
- 不良・誤動作率:報酬ハッキング抑制による意図しない動作の低減
特に影響を受ける部門として、製造業の生産技術部門・自動化推進室、物流企業のオペレーションエンジニアリング部門が挙げられる。新しいピッキングタスクや組み立て工程を追加する際、従来は専門家による報酬関数の再設計が必要だったが、本フレームワークでは画像入力とVLMの判定のみでカスタマイズが可能となる。
さらに、医療機器メーカーや精密機器産業におけるロボット支援手術・検査装置の開発現場でも、タスク定義の容易化という観点から応用が期待できる。
今後の展望
課題も残る。現状では軽量VLMの選好ラベル精度に限界があり、複雑な多段階タスクや高精度が求められる作業への適用には更なる検証が必要だ。また、VLM自体のバイアスがポテンシャル関数の品質に影響を与えるリスクについても、産業応用前に慎重な評価が求められる。
一方、生成AIの急速な進化により軽量VLMの性能は継続的に向上しており、コスト対性能比は今後さらに改善されると見込まれる。自動化投資を加速させたい企業にとって、AIシステムの内製化・迅速展開を可能にする基盤技術として、本フレームワークの動向は注視に値する。
関連トピック
同セクションの記事
小型AIの誤答、外部検証層が全件阻止
産業設備の試運転作業でAIが根拠のない設定案を捏造しても、外部の検証機構が全件を却下できることが実験で示された。ただし実運用では146件中1件の誤採用も記録され、限界も明らかになった。
米大学とMeta、長尺動画の全点3D追跡に成功
カーネギーメロン大学やMetaの研究チームが、動画内の全ての点を1000フレーム超にわたり3D空間で追跡できるAI「TrackEverything」を発表した。ロボット操作やAR/VR、自動運転の認識精度向上に直結する基盤技術として注目される。
コーディングAI、ロボ計画で人手超え
米欧研究チームが、汎用のタスク・動作計画(TAMP)問題にコーディングAIエージェントを適用し、従来の手作業設計プランナーを上回る成功率を達成した。ロボット制御ソフトの自動生成に道を開く成果である。