勾配送信から軌跡を復元、新攻撃TRACE登場
ロボットなど身体性を持つ強化学習エージェントが送る方策勾配から、非公開の観測と行動の時系列を高速に復元する攻撃手法TRACEが提案された。生データを端末に残す分散学習のプライバシー前提を揺るがす成果である。
研究の概要
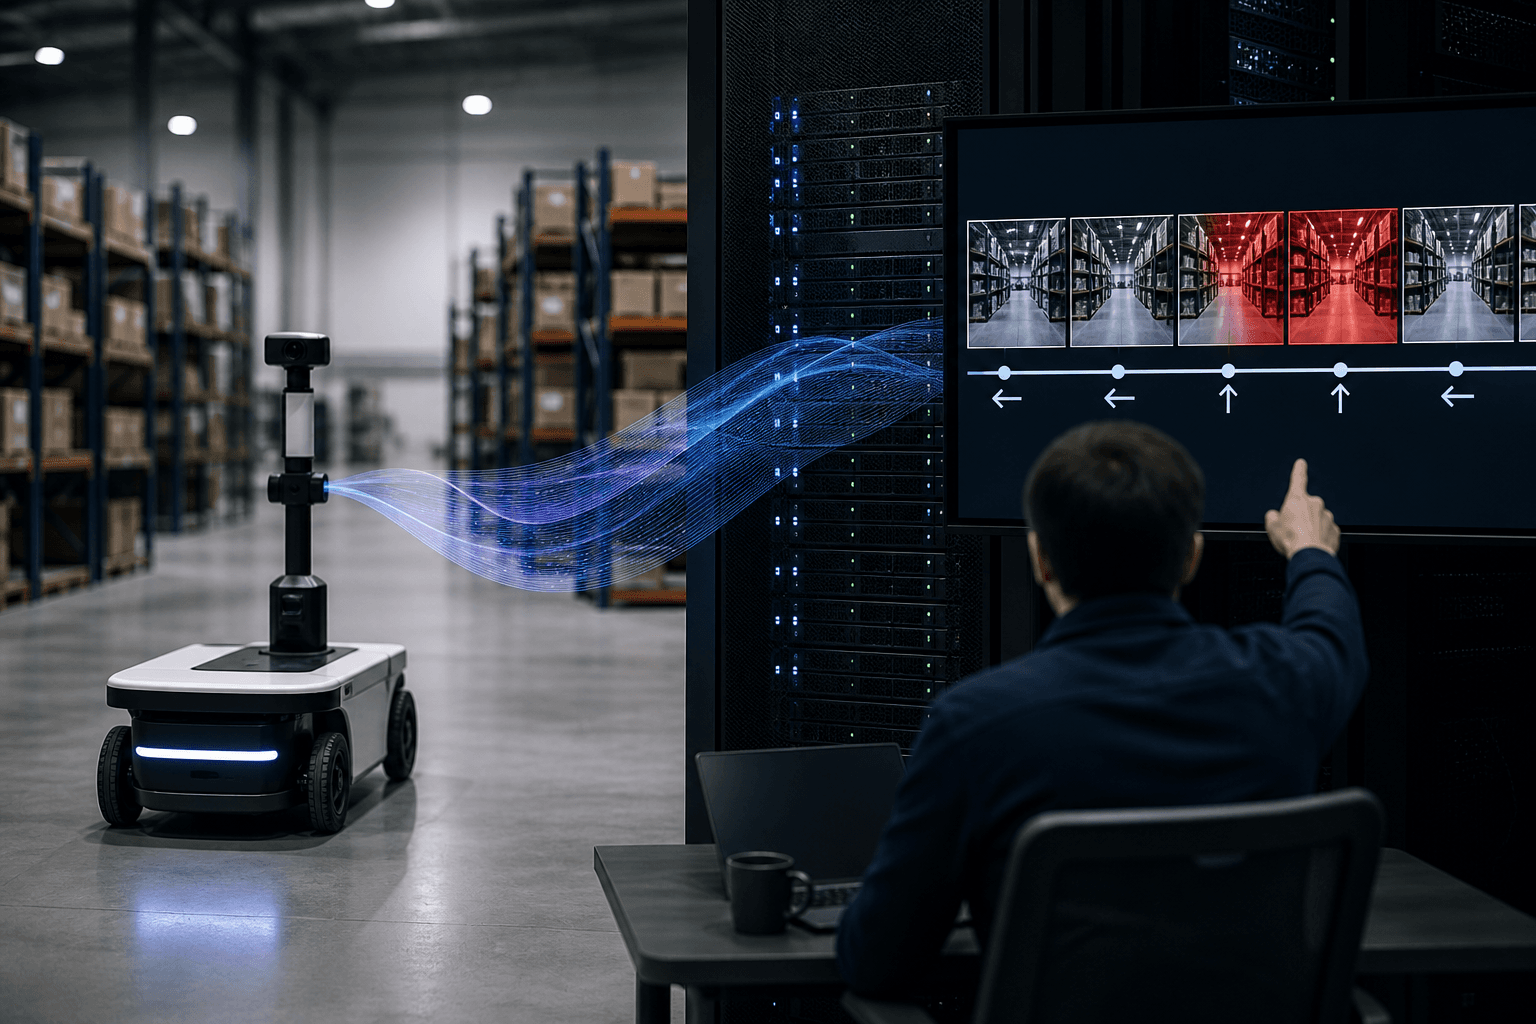
研究チームは、ロボットなど物理空間で動作する強化学習エージェントの分散学習を標的に、送信される方策勾配から非公開の時系列データを復元する攻撃手法「TRACE」を提案した。論文はプレプリントサーバーarXivで公開された。
分散学習では、カメラ映像などの生センサーデータを端末内に留め、学習で得た勾配だけをサーバーへ送る。この仕組みは一定のプライバシー保護をもたらすと考えられてきた。従来の勾配反転攻撃は単一フレームの復元が中心であったが、TRACEは連続するステップの勾配を自己回帰的に処理し、観測と行動の軌跡を順に復元する。
手法は二つの構造的な手がかりに依拠する。一つは連続する勾配の間に生じる時間的相関で、条件付き相互情報量の上界として定式化された。もう一つは方策ヘッドの勾配構造に基づく行動の閉形式復元で、標準的なエントロピー正則化が十分小さい場合に厳密に成立することが証明されている。
学習に使われていない場面での評価では、復元画像のPSNRは18.8dBに達し、行動はほぼ完全に復元された。1フレーム当たりの所要時間は3〜4.5ミリ秒である。学習ベースの既存手法を全指標で上回り、最適化ベースの攻撃も上回りながら、処理速度は桁違いに速い。再帰型・残差型・小型トランスフォーマーといった被害側モデル、マルチモーダル入力、より大きな離散行動空間でも有効性が確認された。
ビジネスへの示唆
最大の含意は、生データを出さないことと、プライバシーが守られることが等価ではないと示した点である。勾配は匿名化済みの中間情報として扱われがちであったが、時系列で蓄積されると、現場の映像と操作履歴を再構成できる情報源になりうる。
影響が大きいとみられる分野と担当部門は次のとおりである。
- 製造・物流:工場や倉庫で複数のロボットが方策を共同学習する場合、映像にはレイアウト、工程、作業員の動きが含まれる。生産技術部門と情報システム部門は、営業秘密の漏えいリスクとして再評価する必要がある。
- 医療・介護:病院や介護施設で稼働する支援ロボットの映像には、患者や職員が映り込みうる。個人情報保護の担当部門は、勾配の共有範囲を点検する必要がある。
- 自動運転・家庭向けロボット:走行環境や生活空間の映像が対象となる。製品企画部門は、利用者同意とデータ取扱方針の再設計を迫られる。
管理指標では、情報漏えいインシデント件数、第三者監査の指摘件数、契約上のデータ保護要件の充足率が直接関わる。一方、対策が学習性能を損なえば、タスク成功率や学習収束までのステップ数、ロボットの稼働率に波及する。プライバシー保護と性能のトレードオフを定量化する作業が、品質保証部門に新たに生じるであろう。
企業にとっての実践的な活用法は、この攻撃手法を自社の防御検証に用いることである。分散学習基盤を外部委託や共同開発で運用する企業は、TRACEのような攻撃を模擬するレッドチーム演習を導入前審査に組み込める。1フレーム数ミリ秒という速さは、攻撃者にとって大量の傍受データを処理するコストが小さいことを意味し、脅威モデルを見直す根拠になる。
留意点もある。PSNR18.8dBは原画と同一の水準ではなく、復元画像から実際にどの程度の機微情報が読み取れるかは、対象や用途によって異なる。評価は学習に使われていない場面での実験であり、実運用環境での再現性は今後の検証を要する。
今後の展望
防御実験の結果は、既存の対策だけでは時系列の勾配流を十分に保護できない可能性を示している。研究チームは、個々のステップではなく系列全体を考慮したプライバシー機構が必要になると示唆する。従来の防御が主に単一フレームの攻撃を想定してきたことを踏まえた指摘といえる。
企業には当面、三つの対応が求められる。第一に、分散学習で共有する勾配を機微情報として扱い、アクセス権限と通信の暗号化を見直すこと。第二に、調達や共同開発の契約で、勾配の保管期間や第三者提供の条件を明記すること。第三に、系列を考慮した差分プライバシーなどの技術動向を把握し、性能劣化を許容できる範囲を事前に定めることである。
身体性を持つAIの実装が進むほど、現場データはプライバシーと競争力の双方を左右する資産となる。勾配の扱いを含むデータガバナンスの成否が、ロボット事業の信頼性を測る新たな尺度になる可能性がある。
関連トピック
同セクションの記事
自然な文脈で意思決定AIの判断が反転する
短く自然な文脈を付け足すだけで、正解していた意思決定AIの判断を高確信度の誤答へ誘導できるとの研究結果が公表された。AIの確率出力を業務判断の根拠とする企業に、運用の再考を促す内容である。
COSA-GS、3D空間データの圧縮と端末間の復号一致を両立
研究チームは、3次元ガウシアン・スプラッティング(3DGS)の容量を圧縮しつつ、機種が異なっても復号結果がビット単位で一致する手法COSA-GSを開発した。3D空間の配信や保存の実用化を後押しする成果である。
自律型AIが陰謀論の投稿意図を文脈から判定
ヘブライ語ツイートを用いた研究チームが、社会的文脈をツールで調べながら陰謀論的投稿の意図を判定するエージェント型AIを提案した。文面のみの分類を上回り、SNS運営や広告業界の監視業務の効率化につながる可能性がある。