サプライチェーン異常検知、従来比40%高速化
グラフニューラルネットワークを活用した新手法が、製造業のサプライチェーン異常を従来手法比40%早期に検出することに成功した。
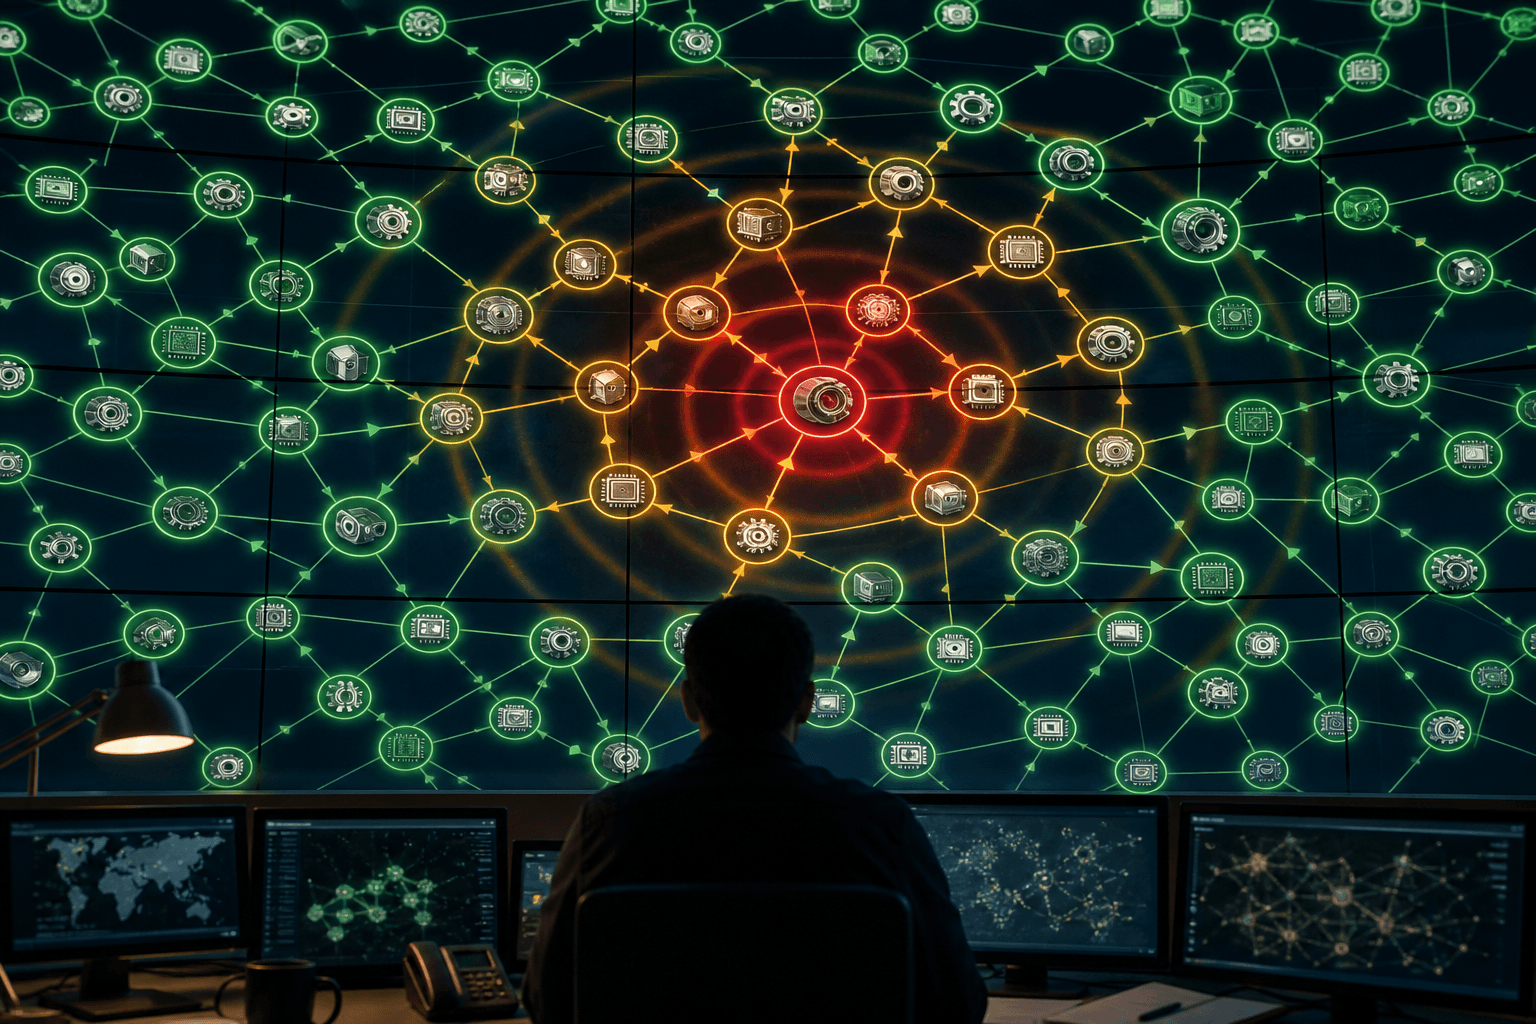
グラフニューラルネットワーク(GNN)を活用したサプライチェーン異常検知の新手法が発表された。サプライヤー間の関係性をグラフ構造として表現し、異常伝播パターンを学習することで、従来手法より40%早い段階でリスクを検出する。
従来の異常検知は個別のKPI(在庫回転率、リードタイム等)の閾値監視が主流であった。しかしこの方法では、複数ノードにまたがる連鎖的な異常を捉えられない。本手法はサプライチェーン全体をグラフとしてモデル化し、ノード間の情報伝播から異常の「予兆」を検出する。
実験では自動車部品メーカー3社の実データ(取引先500社、2年分)を用い、供給遅延や品質不良の検出を評価した。検出までの平均リードタイムは従来手法の14日から8.4日に短縮され、精度(F1スコア)は0.82から0.89に向上した。
製造業の調達・生産管理部門にとって、6日間の早期警戒は極めて大きい。部品不足による生産ラインの停止は1日あたり数千万円の損失を生むケースもあり、早期対応による代替調達の時間的余裕が生まれる。
自動車産業に限らず、半導体や食品など複雑なサプライチェーンを持つ業界全般に適用可能である。研究チームはオープンソースでのフレームワーク公開を予定しており、導入障壁の低さも期待される。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
量子回路、課題の周波数構造を学習に組み込む
独自の「スペクトルクエリ」を量子回路に与えると、少ないデータでも学習が進むことを研究チームが示した。波形データの判定業務で、取得条件を設計に生かす発想として注目される。
ロボットの目標認識を明示化、探索成功率が向上
VLM由来のナビゲーション方針は、探索はできても目標を見落とす点が主な失敗原因と判明した。目標位置を明示的に捉える手法が6つの試験で最高水準となり、現場ロボットの実用性を左右する知見である。
Dense4D、人の動きを画素単位で追跡する
単眼のRGB画像から、服や髪を含む人体表面の同一点を3次元で追う新モデルDense4Dが登場した。体型テンプレートなしで高い追跡精度を示し、映像制作や動作評価の工程を変える可能性がある。