ロボットが言語指示で集団への合流位置を予測
研究チームは、自然言語で示された人の集団を特定し、ロボットが社会的に自然な合流位置を1秒未満で予測する手法を発表した。案内・介助ロボットの実用性を高める技術として注目される。
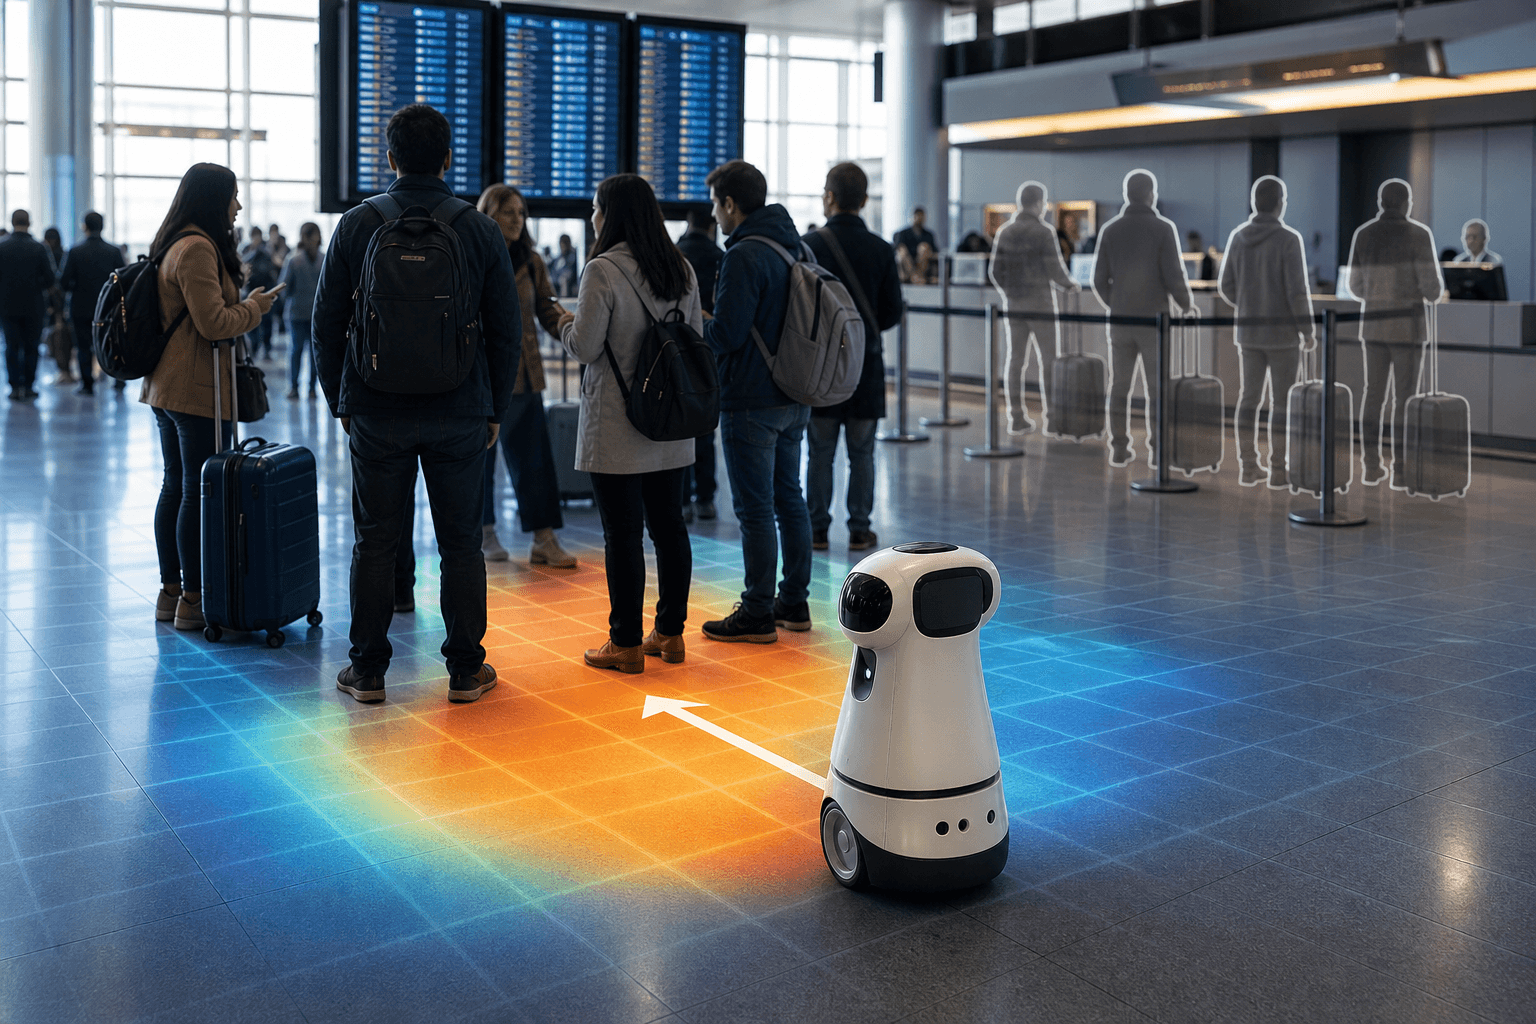
Zilin Fang氏、Gim Hee Lee氏、David Hsu氏らの研究チームは、ロボットが人の集団に加わる位置を、自然言語の指示から予測する手法を発表した。論文はarXivで公開されている。
研究の概要
従来の社会的ナビゲーションは、目的地が与えられていることを前提に、社会的慣習を守って到達する経路を求める研究が中心であった。これに対し集団への合流では、会話や行列、観衆といった活動の実態と隊形に応じて、どこに加わるべきかという目的地そのものを推定する必要がある。研究チームはこれを「言語に基づくロボットの集団合流」と定式化した。
手法は二段階である。第一段階では、画像内の人々を再帰的スペクトル分割で構造化された候補部分集合に分け、言語条件付きの画像・幾何モデルで順位付けして、記述に合う集団を特定する。第二段階では、特定した集団について人間の隊形に関する事前知識を用い、ロボットが取り得る姿勢に対してエネルギーと向きを組み合わせた多峰性のマップを出力する。妥当な合流位置が複数ある状況を、そのまま扱える点が特徴である。
評価は会話、行列、観衆の三種類の場面で、集団の規模、群衆の密度、視覚的な曖昧さを変えて実施した。集団の特定精度は競合水準を保ちつつ推論は1秒未満で完了し、合流姿勢の予測ではすべての比較手法を上回った。実機実験でも、静的な場面と状況が変化する場面の双方で合流を確認したという。
ビジネスへの示唆
論文が応用先に挙げるのは、盲導犬ロボットと自律走行型の移動支援スクーターである。視覚障害者や歩行に困難を抱える人を支援する機器では、目的地に着くだけでなく、待ち合わせ相手の輪や列の末尾に自然に加われるかが、利用者の体験を左右する。以下は論文が直接報告した成果ではなく、この技術から想定される活用の方向である。
- 介護・福祉機器メーカーの製品開発部門:集団行動への参加成功率、利用継続率
- 空港・鉄道・商業施設の運営部門:案内ロボットの行列への適切な合流率、利用者満足度、苦情件数
- 病院・介護施設の現場運用部門:付き添い・搬送ロボットの遠隔オペレーター介入率、人との近接による停止回数
- 安全・品質管理部門:対人距離の逸脱件数、接触のヒヤリハット件数
特に注目されるのは、推論が1秒未満である点である。人の集団は流動的で隊形が刻々と変わるため、処理が遅ければ算出した位置が到着時には不適切になる。状況が変化する実機実験でも合流を示したことは、現場での実用性を占う材料となる。また、対象を自然言語で指定できるため、座標を専門家が設定する必要がなく、現場スタッフが「受付前の列に並ぶ」と指示できる。導入後の設定・運用工数を減らせる可能性がある。
今後の展望
課題も残る。評価は会話、行列、観衆の三類型に限られ、屋外の混雑、文化圏による対人距離の違い、車椅子利用者や子ども連れを含む多様な集団での妥当性は今後の検証を要する。社会的に妥当な位置は地域や場面で異なるため、事業者は導入先ごとの調整コストを見込む必要がある。人の集団をカメラで認識する以上、映像データの取り扱いと個人情報保護への配慮も導入の前提となる。
サービスロボットの競争軸は、移動や把持といった基本性能から、人の社会的文脈の理解へと広がりつつある。合流位置の予測が既存の自律移動基盤に追加できるモジュールとして整理されれば、機器メーカーにとって差別化の手段となる。「どこに加わるべきか」を判断する能力は、人と空間を共有するロボットの標準機能の一つになる可能性がある。
関連トピック
同セクションの記事
脳波とAIが軽度認知障害者を先回りで支援
Simon L Liu氏らは、脳波センサーと視覚AIを組み合わせ、軽度認知障害(MCI)の人へ音声で先回りして支援する「PV-Care」を提案した。高齢化が進む介護・見守り市場で、受動型から能動型への転換を促す成果である。
脳活動AIの汎用性を測る評価基盤が登場
国際脳研究所を含む研究チームが、マウス139匹・276脳領域の記録を用いた評価基準「BrainWideBench」を公表した。事前学習の効果は確認されたが全課題で優れる手法はなく、研究投資の判断材料となる。
医療AI論文114本を分析、コスト評価の不足を指摘
医療向けAIモデルを扱った論文114本を分析した研究が、財務・計算・組織・社会の4種のコストの評価が不十分な実態を整理した。AI導入を判断する医療機関や関連企業に、評価指標の見直しを促す内容である。