RAPID、実演1回でロボット作業を自動生成する
研究チームは、人間の実演映像1本からロボットのプログラムを自動で生成・検証・改良する手法RAPIDを発表した。プログラミング工数を抑え、多品種少量の現場への導入障壁を下げる可能性がある。
研究の概要
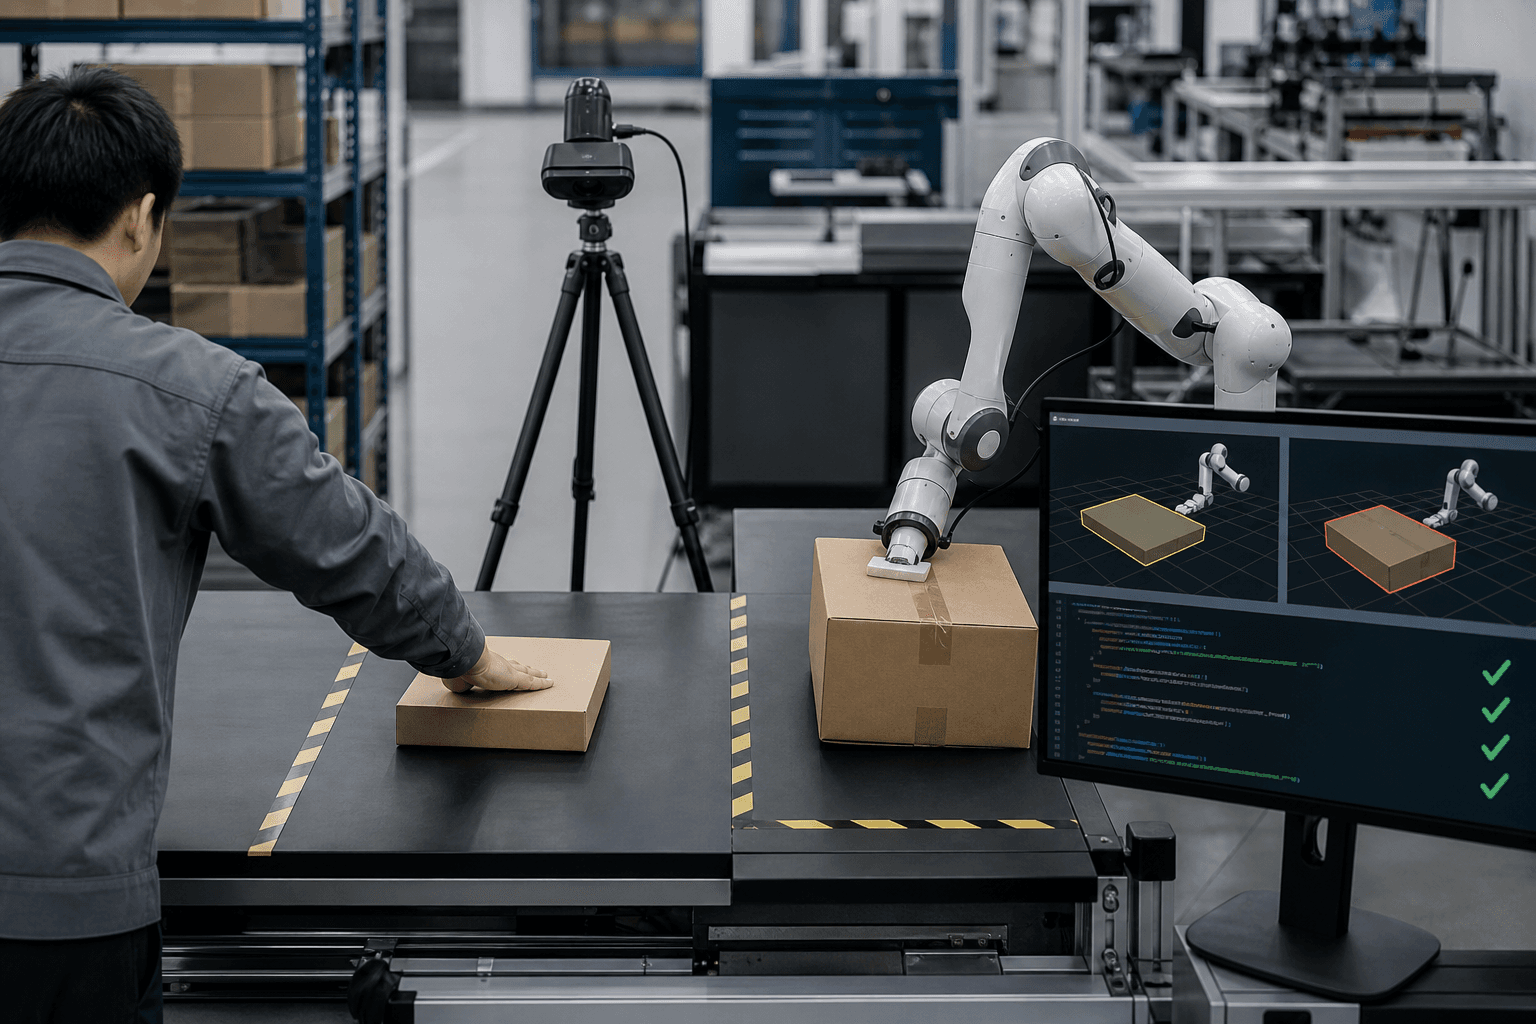
Yuyao Liu、Jiayuan Mao、David Hsu、Leslie Pack Kaelbling、Tomás Lozano-Pérezの研究チームは、人間が作業を1回実演した映像から、ロボットのプログラムを自動で生成・検証・改良する手法「RAPID(Robot Agentic Programming from Demonstrations)」を発表した。ソフトウェア開発で成果を上げているコーディングエージェントの反復的な改良の仕組みを、ロボット制御に応用したものである。
エージェントによるコード改良には、検証可能なタスク仕様、ロボットが実行する動作の部品(アクションプリミティブ)、プログラムを実行して確かめる対話的な環境の3要素が必要となる。RAPIDはこの3つをすべて実演から自動的に推定する点に特徴がある。従来は技術者が個別に用意していた要素であり、ここを自動化したことが工数削減の鍵となる。
生成されるプログラムは、特定の動きの軌跡ではなく、物体を中心とした関係性で記述される。動作部品は物体レベルの運動効果を実現する軌道最適化プログラムとして表現され、それらを、実行時に場面の幾何形状を捉える関係制約で組み合わせる。このため、実演の条件と異なる場面でも再利用しやすい。
評価では、シミュレーション上で、接触を伴う難度の高い非把持操作8タスクと、ベンチマークLIBERO-Proの一般的な把持操作タスクを用いた。さらに実機のFranka製アームで非把持8タスクすべてを評価した。物体の位置姿勢、形状、材質、環境の違いに対する汎化性能が確認されたと報告している。
ビジネスへの示唆
最大の影響が見込まれるのは、ロボット導入時のティーチングとプログラミングの工数である。多品種少量生産の現場では、品目ごとにロボット技術者が動作を作り込む必要があり、段取り替えの時間と外部システムインテグレーター(SIer)への委託費が負担となりやすい。作業者の実演を起点にプログラムを得られれば、製造業の生産技術部門では次のKPIの改善が期待できる。
- 新規品目の立ち上げリードタイム(稼働開始までの日数)
- 段取り替え時間と設備稼働率
- 外部委託費を含む導入コスト
非把持操作とは、物を押す、滑らせる、倒す、こするといった、つかまずに行う動作を指す。把持しにくい大型・薄型・柔らかい対象を扱う物流の仕分けや梱包、食品加工、組立ラインで頻出する動作であり、倉庫の現場改善部門にとっては、自動化できる工程の範囲を広げる余地がある。
また、人が実演するだけでよいという性質は、現場担当者自身によるロボット活用を後押しする。熟練者の作業手順をプログラムとして残せるため、人事部門の技能伝承の観点でも、属人的な技能の形式知化という用途が考えられる。
今後の展望
ただし、論文の検証範囲は限定的である。実機評価は1種類のアームによる非把持8タスクにとどまり、工場や倉庫での長時間運用、安全規格への適合、サイクルタイム、成功率の安定性といった実務上の指標は示されていない。生成プログラムの検証をエージェントが担う仕組みが、実環境の不確実性にどこまで耐えるかは今後の課題である。
導入を検討する企業は、まず社内で頻度が高く、人手によるティーチングに時間を要する作業を洗い出し、シミュレーション環境で試験的に適用するのが現実的である。効果指標として、プログラム作成に要する工数と初回の成功率を事前に設定しておくことが望ましい。
コーディングエージェントの進展がロボットへ波及する流れは今後も続くとみられる。その場合、ロボット活用の価値の重心は、個別の動作の作り込みから、実演データの収集と検証環境の整備へ移る可能性がある。
関連トピック
同セクションの記事
OmniFabric、単一画像から衣服3D素材を生成
研究チームは、1枚の衣服画像から照明や影を含まない高品質なテクスチャを縫製パターン上に合成する手法OmniFabricを発表した。物理シミュレーションや再照明に耐える3D衣服資産の量産に道を開く技術である。
Rolling-WAMがロボの再計画を4.5倍高速化
研究チームは、ロボットが未来の映像と行動を同時に生成する世界行動モデルの応答遅延を、ノイズ除去の分散処理で抑える手法Rolling-WAMを発表した。定常時の再計画は従来比4.5倍に高速化し、製造・物流現場での実用化を後押しする可能性がある。
新世界モデル、ロボット把持成功率71%に
南京大学などのチームが発表した行動識別型世界モデルAD-WMは、ロボット制御での候補行動比較能力を高め、実機ピック・アンド・プレース成功率を42.2%から71.1%に向上させた。