船上UAV自律飛行、室内検証で実用化へ
米ジョージ・ワシントン大学らの研究チームが、海上UAVの自律飛行を洋上リスクなしに室内で高精度検証できるフレームワークを開発した。海事・防衛・物流業界の無人機導入コスト削減に直結する成果である。
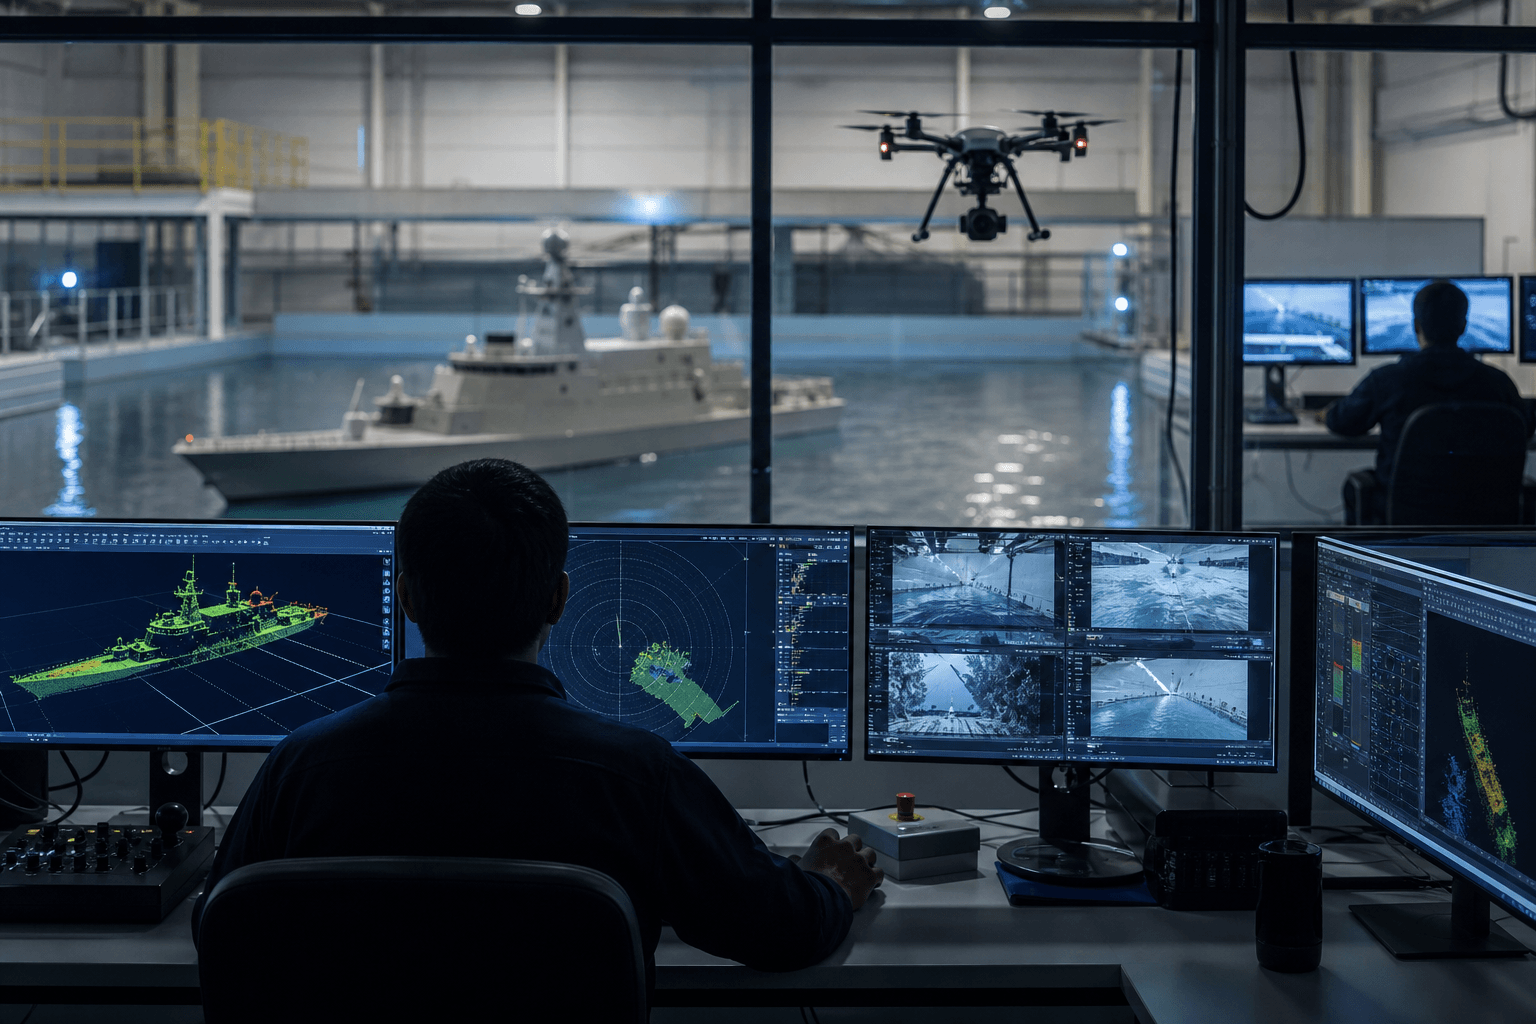
米ジョージ・ワシントン大学のManeesha Wickramasuriyaらの研究グループは、船舶上での自律型UAV(無人航空機)運用に必要な視覚ベース姿勢推定技術を、洋上試験なしに室内で完全検証できる「ビジョン・イン・ザ・ループ」フレームワークを開発した。研究成果はarXivに公開されている。
同フレームワークの核心は、フォトリアリスティックな海洋環境をリアルタイムレンダリングし、その映像をオンボードの深層学習モデルに入力することで、実際の洋上環境を忠実に再現する点にある。姿勢推定にはトランスフォーマーベースの単眼カメラ推定器を採用し、カメラ映像のみで機体の相対位置と姿勢を算出する。GPSが不安定な船舶甲板上での運用を想定した設計であり、従来技術の弱点を補う。
技術的な課題として、視覚センサーの処理遅延と高頻度IMU(慣性計測ユニット)データの非同期性があった。研究チームはこれを「遅延カルマンフィルタ」によって解決し、遅延を補正した状態推定を幾何学的制御則に継続的に供給することで、安定した閉ループ飛行を実現した。実験では自律的な離陸・軌道追従・着陸のすべてにおいて安定動作を確認した。
ビジネス上の含意は多岐にわたる。海運業界では、甲板上での物資補給や点検作業へのUAV活用が検討されているが、洋上実証試験は天候依存性が高く、1回あたりのコストが数百万円規模に上る。同フレームワークを用いれば、ソフトウェア・ハードウェアの統合検証を陸上施設で反復実施できるため、開発期間とコストを大幅に圧縮できる。船舶運航会社の整備・運航部門にとって、UAV導入までのリードタイム短縮という直接的なKPI改善につながる。
防衛・海上保安分野においても影響は大きい。艦艇からの偵察・監視用UAVの運用訓練や機体認証において、同様の室内シミュレーション環境を活用できる。実機を投入せずに繰り返し訓練できることは、装備品の消耗率低減と乗員の安全確保に貢献する。防衛調達部門では、装備品の認証試験コストを評価するKPIへの貢献が期待される。
エネルギー産業における洋上風力発電設備の点検分野も有力な応用先である。風車の定期点検をUAVで自動化する取り組みが世界的に進んでいるが、実海域での試験コストと安全リスクが普及の障壁となっていた。本フレームワークはその障壁を技術的に低下させる可能性を持つ。設備管理部門のコスト・パー・インスペクション削減に直結するため、エネルギー大手の技術開発部門が注目すべき成果といえる。
今後の課題は、シミュレーション映像と実際の海洋環境との「ドメインギャップ」の縮小である。波浪による光の反射、霧、潮風による光学系への影響など、現実の海象条件を完全に再現するには引き続き研究が必要である。研究チームは本フレームワークを「洋上展開前の安全かつハードウェア忠実な中間段階」と位置づけており、段階的な実用化を想定している。産業界との共同実証を経て、2〜3年以内に特定用途での商用展開が視野に入るとみられる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
量子回路、課題の周波数構造を学習に組み込む
独自の「スペクトルクエリ」を量子回路に与えると、少ないデータでも学習が進むことを研究チームが示した。波形データの判定業務で、取得条件を設計に生かす発想として注目される。
ロボットの目標認識を明示化、探索成功率が向上
VLM由来のナビゲーション方針は、探索はできても目標を見落とす点が主な失敗原因と判明した。目標位置を明示的に捉える手法が6つの試験で最高水準となり、現場ロボットの実用性を左右する知見である。
Dense4D、人の動きを画素単位で追跡する
単眼のRGB画像から、服や髪を含む人体表面の同一点を3次元で追う新モデルDense4Dが登場した。体型テンプレートなしで高い追跡精度を示し、映像制作や動作評価の工程を変える可能性がある。