AI自律実験室、最適スケジューリングで研究開発を加速
米国立標準技術研究所などの研究チームが、AI駆動の自律実験室において複数の機器を最適制御する2段階手法を発表した。製造業・製薬業の研究開発部門における実験スループット向上と開発コスト削減に直結する成果として注目される。

研究の概要
米国立標準技術研究所(NIST)のAustin McDannald氏らの研究チームは、自律実験室におけるリソース最適利用の課題を解決する2段階手法を発表した。論文はarXivにて公開されている。
自律実験室では、AIエージェントが次に実施すべき実験を提案する仕組みが普及しつつある。しかし、複数の異なる処理能力・スループットを持つ実験機器が混在する環境で、それらを効率的に稼働させることは依然として困難であった。
今回の手法は2つのステップで構成される。第1段階では制約プログラミング(Constraint Programming)を用いて最適スケジュールを算出する。これにより、各機器のハードウェア制約と処理容量を満たしながら、全体の実験所要時間を最小化するスケジュールが自動的に導出される。第2段階では、各タスクに「ステータス依存関係」のシステムを導入し、算出された最適スケジュールを確実に実行できる堅牢な運用基盤を実現する。この手法は、金属有機構造体(MOF)合成の自律プラットフォームにおいて実証されている。
ビジネスへの示唆
この技術が持つ事業インパクトは、研究開発の生産性指標に直接作用する点にある。影響を受ける主な業界・部門・KPIは以下の通りである。
- 製薬・バイオテク業界:新薬候補物質のハイスループットスクリーニング工程において、実験機器の稼働率向上と1候補あたりの評価コスト削減が期待できる。
- 素材・化学メーカー:触媒や機能性素材の探索において、AIが提案する実験候補を滞留させることなく処理できるため、研究開発サイクルタイムの短縮につながる。
- 半導体・電池メーカーのR&D部門:高価な分析装置の非稼働時間(ダウンタイム)削減と、実験キュー管理の自動化により、研究員が付加価値の高い解析・考察業務に集中できる環境が整う。
従来、自律実験室の導入障壁の一つは「AIが提案する実験量に対して、機器側のスケジューリングが追いつかない」というボトルネックであった。本手法はこのボトルネックを制約プログラミングによって数理的に解消するものであり、自律実験室の**ROI(投資対効果)**を実用水準まで引き上げる可能性がある。
また、ステータス依存関係によるロバストな実行制御は、実験の途中失敗時における自動リカバリを可能にする。これは24時間無人運転を前提とする自律ラボ運用において、オペレーターの夜間監視コストを削減する観点からも重要である。
今後の展望
自律実験室市場は、材料科学・創薬・アグリテックなど多分野で拡大が続いており、AIによる実験提案エンジンと実行制御基盤の統合ニーズは高まっている。今回の手法は特定の合成プラットフォームで実証されているが、制約プログラミングの汎用性から、異なる機器構成を持つ他の実験環境への転用も技術的には可能である。
今後の課題としては、機器故障や試薬不足といった予期せぬ外乱に対するリアルタイムな再スケジューリング能力の強化が挙げられる。この領域では強化学習との組み合わせによるアダプティブスケジューリングの研究も進んでおり、自律ラボのオーケストレーション技術は次のフェーズへ移行しつつある。企業のR&D戦略部門は、設備投資計画においてこうした実行制御レイヤーの整備を先行して検討すべき段階に来ている。
関連トピック
同セクションの記事
ロボット制御の表現設計、成功率93.6%達成
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
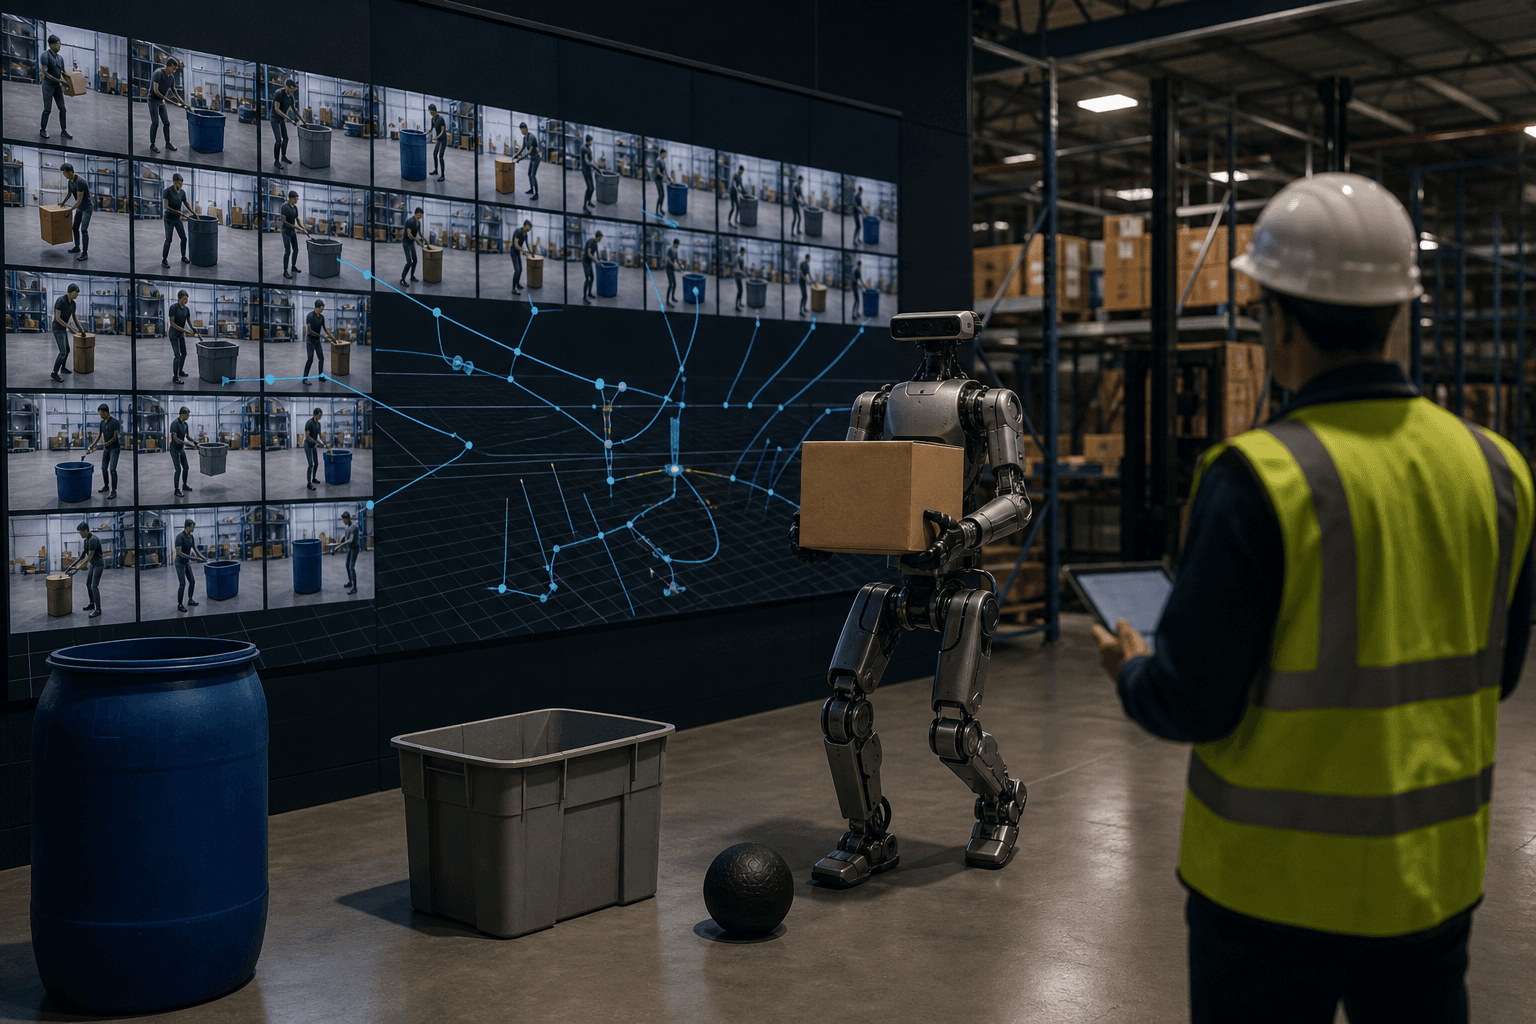
反実仮想動画で人型ロボの搬送技能を量産
米研究チームが、少数の実映像から数百本の多様な動画を生成しヒューマノイドに物体搬送を学習させる手法PRISMを開発した。実機での追加調整は不要で、物流現場の導入コスト低減につながる。
ロボット、再利用技能で自律的に方策改善
ロボットが基盤モデルの助言で既存の短い技能を試し、成功例を学習に回して失敗を自ら克服する手法が登場した。人手の実演なしに現場で性能を高められる点が、導入費用の抑制につながる。